
教程 · 中级 · 阅读约 22 分钟
用 OpenCV 做相机标定与 ArUco 位姿估计
用 OpenCV 标定机器人的相机并测量重投影误差,然后检测 ArUco 标记,在单位和坐标系都正确的前提下估计出标记的位姿。
相机图像给出的是像素,机器人要的是射线和坐标。相机标定估计内参,把相机系三维点映射到像素,并建模镜头的畸变。知道这些值后,已知几何的标记就能给出相对相机的位姿。
ArUco 标记是带 ID 的方形二进制基准。检测出四个角就在图像里认出了标记;位姿估计把像素角点、真实标记尺寸和标定好的相机参数结合起来。
理解标定输出
相机矩阵含焦距和光心:
[ fx   0  cx ]
[  0  fy  cy ]
[  0   0   1 ]
fx 和 fy 以像素为单位。cx 和 cy 是主点位置。畸变系数建模径向桶形/枕形畸变和切向偏心等效应。
这些值属于某台相机、某个镜头、对焦位置和图像几何。裁剪或缩放改分辨率可能要调内参;换对焦或换镜头就要重标。
打印并量好标定板
棋盘格是实用的首选标定板,因为内角点好定义。格子边长要量准。位姿尺度继承这个单位:物点用米,平移就是米;物点用毫米,平移就是毫米。
标定板保持平直。卷曲的纸违反物点的平面几何假设。要精度就裱在硬板上。
定义内角点数,不是打印格数。10×7 格的板子内角点是 9×6。两者混了图像再清楚也检不出。
拍一组有用的照片
至少十张成功视图起步,之后加多样性而不是重复。让板子走遍整个画面,两个轴都倾斜,远近变化,图像边缘(畸变最强处)也要有角点。图案清晰完整。
二十张几乎一样的正对照片,不如几张分布好的位姿。扔掉运动模糊和角点不确定的帧。用运行时的分辨率和相机设置拍。
每张采用的图像,存检测到的图像角点和对应的平面物点 (列×格边长, 行×格边长, 0)。
用 OpenCV 标定
核心 Python 流程:
import cv2
import numpy as np

pattern = (9, 6)          # internal corners: columns, rows
square_size = 0.024       # metres

object_template = np.zeros((pattern[0] * pattern[1], 3), np.float32)
object_template[:, :2] = np.mgrid[0:pattern[0], 0:pattern[1]].T.reshape(-1, 2)
object_template *= square_size

object_points, image_points = [], []

for gray in calibration_images:
    found, corners = cv2.findChessboardCorners(gray, pattern)
    if not found:
        continue
    refined = cv2.cornerSubPix(
        gray, corners, (11, 11), (-1, -1),
        (cv2.TERM_CRITERIA_EPS + cv2.TERM_CRITERIA_MAX_ITER, 30, 0.001),
    )
    object_points.append(object_template.copy())
    image_points.append(refined)

rms, camera_matrix, distortion, rvecs, tvecs = cv2.calibrateCamera(
    object_points, image_points, gray.shape[::-1], None, None
)
采用图像太少先别调标定。把矩阵、畸变系数、图像宽高、标定板定义、标定日期存一起。光存一个数组文件以后容易误用。
别只看返回的 RMS
均方根(RMS)重投影误差汇总标定点投影位置和检测图像点差多远。越小一般越好,但一个数能藏住坏区域和弱图像集。
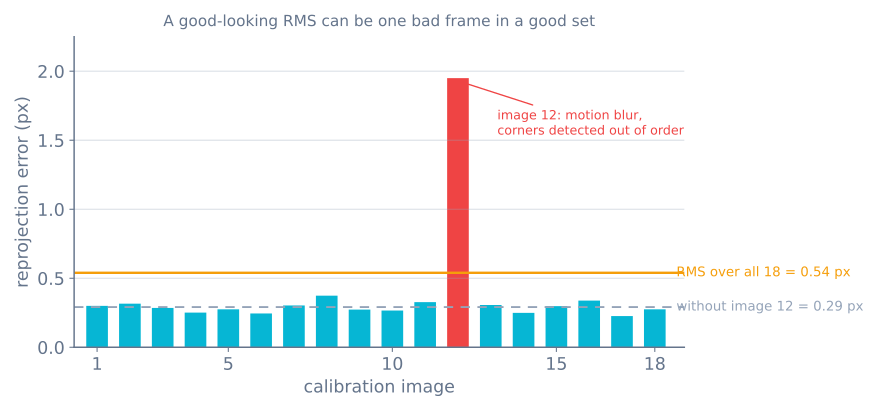
算每张图像的重投影误差,盯最差的几张。把重投影点画回图像上检查。去畸变后检查直的建筑边缘,尤其角落。再对已知距离的标定板估计位姿,把平移和实测比一比。
某张误差一家独大,只在有站得住的理由(如模糊、角点顺序错)时剔除。反复删高误差帧直到数字好看,会藏住差模型或差标定板。
检测 ArUco 标记
选一个预定义字典,标记也从同一字典生成。位网格越大 ID 越多,但图像尺寸固定时每位分到的像素越少。打印标记留安静的白边,量好位姿模型用的黑方边长。
dictionary = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50)
parameters = cv2.aruco.DetectorParameters()
detector = cv2.aruco.ArucoDetector(dictionary, parameters)

corners, ids, rejected = detector.detectMarkers(frame)
老版本 OpenCV 的 API 构造不同,按所装版本的官方文档写。输出仍应是每个检出标记四个有序图像角点。
用已知标记尺寸估计位姿
在标记自身坐标系定义角点,解 PnP。对边长 s 的标记,OpenCV 的方形专用求解器要求角点顺序一致:
s = 0.080  # metres
object_corners = np.array([
    [-s/2,  s/2, 0],
    [ s/2,  s/2, 0],
    [ s/2, -s/2, 0],
    [-s/2, -s/2, 0],
], dtype=np.float32)

ok, rvec, tvec = cv2.solvePnP(
    object_corners,
    corners[0].reshape(4, 2),
    camera_matrix,
    distortion,
    flags=cv2.SOLVEPNP_IPPE_SQUARE,
)
tvec 是相机系下的标记原点,长度单位和 s 一致。rvec 是罗德里格斯旋转向量,不是欧拉角。用 cv2.Rodrigues() 转旋转矩阵,或经机器人坐标系变换。
画出投影坐标轴并实物验证。平移为正且量级可信不够——轴镜像或标记尺寸输错照样栽。
让位姿稳到机器人能用
标记像素少、角度太斜、糊了、贴图像边缘时位姿都发散。改善光照曝光、用大标记、走近,或允许时用多标记板。
只滤有效位姿并保留时间戳。低通滤波压抖动但加控制延迟。用重投影误差、距离界、运动限幅剔突变,别把每次检测无脑平均。
标记位姿是相对相机的。要指挥机械臂或底盘,经标定好的相机安装位变换到 base_link 或臂座。毫米/米在这里错了就是一千倍的错。
诊断常见故障
- **去畸变把直线掰弯:**标定视图覆盖不够、标定板不平,或图像几何变了。
- **距离尺度系统性错:**格子或标记尺寸量错或单位错。
- **位姿轴指向反了:**物点角点顺序或坐标系约定错。
- **标记 ID 闪:**标记太小、糊了、打印差,或字典不对。
- **正对视图附近位姿乱跳:**平面位姿二义性和弱像素几何,需要更好的视角、跟踪或多标记约束。
- **标定只在一个分辨率下work:**裁剪缩放后没调内参就复用。
- **机器人动作滞后标记:**平滑过度或时间戳过期藏住了当前几何。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读