
Tutorial · Beginner · 18 min lezen
Ultrasone robot-sensoren tegenover time-of-flight-sensoren
Vergelijk ultrasone en time-of-flight-afstandssensoren voor een robot, monteer, kalibreer, filter en valideer ze vervolgens voor betrouwbare obstakelvermijding.
Een afstandssensor geeft een robot iets wat een bumper niet kan: tijd om te reageren vóór contact. Hij vervangt de bumper niet — een contactschakelaar vangt de zwarte stoelpoot, het glas en het obstakel op de verkeerde hoogte die elke afstandssensor mist. Twee gangbare goedkope keuzes zijn ultrasone sonar en optische looptijd (ToF). Beide melden afstand, maar ze reageren anders op oppervlakken. Alleen op basis van het maximaal opgegeven bereik kiezen levert kwetsbare obstakelvermijding op.
De nuttige vraag is: welke sensor levert geldige metingen voor de doelwitten, verlichting, geometrie, updatefrequentie en stopafstand van déze robot?
Begrijp hoe elke sensor meet
Een ultrasone sensor zendt een burst geluid uit boven de menselijke gehoorgrens en meet de looptijd van de echo. De afstand is ongeveer de helft van de heen-en-teruglooptijd maal de geluidssnelheid. De deling door twee compenseert de reis naar het doel en terug.
Een optische looptijdsensor zendt gemoduleerd infrarood licht uit en schat de afstand uit het terugkerende signaal. Apparaten zoals de VL53-familie bevatten de timing en de signaalverwerking intern en stellen de resultaten doorgaans via I²C beschikbaar.
Hun storingsmodi verschillen:
- Geluid kaatst weg van schuine, zachte, smalle of akoestisch absorberende doelwitten.
- Meerdere ultrasone sensoren kunnen elkaar horen tenzij ze volgens een gecontroleerd schema worden getriggerd.
- Optische sensoren kunnen worstelen met doelwitten met lage reflectie, sterke omgevingsinfrarood, overspraak door het afdekglas of doelwitten buiten hun gezichtsveld.
- Geen van beide types weet vanzelf of een resultaat betrouwbaar is; gebruik status- en signaalkwaliteitsgegevens waar die beschikbaar zijn.
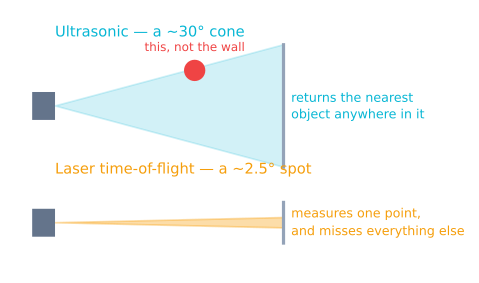
Kies op basis van de scène en de regellus
Ultrasone modules zijn nuttig wanneer kosten meeten, de doelwitten redelijk breed zijn en een bredere akoestische bundel acceptabel is. Ze kunnen transparante voorwerpen detecteren waar sommige optische methoden mee worstelen. Hun bundel kan ook een naburige muur melden die niet recht voor de robot staat.
ToF-modules zijn compact, hebben op veel apparaten sturbare timing en kunnen een smaller meetgebied (region of interest) leveren. Meerdere identieke I²C-sensoren vereisen mogelijk shutdown-pinnen of een adrestoewijzingsreeks. Sterk zonlicht en donkere oppervlakken moeten op het werkelijke platform worden getest.
Schrijf voordat je hardware koopt vier eisen op:
- Minimum- en maximumafstand die nuttig is.
- Vereist update-interval.
- Kleinste obstakel dat gedetecteerd moet worden.
- Slechtste doelwit en omgeving: zwarte stof, glas, schuine muur, zonlicht of verkeer langs de zijkant.
Vergelijk die eisen vervolgens met de datasheet van de fabrikant, niet met een samenvatting op een verkoopplatform.
Monteren voor de meting die je nodig hebt
Zet de meetas waar de robot ruimte-informatie nodig heeft, niet alleen waar een beugel past. Een sensor hoog op het chassis kan lage obstakels missen; een te lage sensor kan bodemreflecties of wielhardware zien. Houd de bumper en het chassis buiten het gezichtsveld.
Voor reactief sturen zijn metingen voor-links, voor-midden en voor-rechts veelzeggender dan één voorwaartse bundel. Drie sensoren hoeven echter niet gelijktijdig te schieten. Plan de ultrasone pings apart en laat genoeg tijd voor het uitvallen van de echo’s.
Stevige montage is belangrijk. Trilling verandert de richting en beweging van de kabel kan marginale verbindingen bederven. Zit een optische sensor achter een beschermvenster, volg dan de procedure van de fabrikant voor overspraakkalibratie voor precies die mechanische stapel.
Offset kalibreren en herhaalbaarheid testen
Plaats een groot vlak doelwit loodrecht op de sensor op meerdere nauwkeurig gemeten afstanden verspreid over het werkbereik. Neem op elk punt minstens 50 metingen. Leg vast:
- gemiddelde of mediaan gerapporteerde afstand;
- spreiding, zoals minimum/maximum of standaardafwijking;
- aantal ongeldige statussen;
- omgevingscondities en materiaal van het doelwit.
Een vrijwel constant verschil is een offset en kan worden gecorrigeerd zodra je de oorzaak begrijpt. Fout die met de afstand verandert vraagt een beter model of een smaller vertrouwd bereik. Pas geen ingewikkelde kromme toe op een losse beugel of een slechte voeding.
Voer bij een ToF-module de voorgeschreven offsetkalibratie uit vóór de overspraakkalibratie. Bewaar de kalibratiegegevens en laad ze bij het opstarten als de apparaat-API dat vereist. Herkalibreer na het wisselen van het afdekglas of de montagegeometrie.
Ongeldige metingen filteren voordat je glad strijkt
Behandel een timeout, een bereikcode of een status van lage kwaliteit als ongeldig — niet als nul centimeter. Nul kan een noodstop aansturen, dus communicatiefouten omzetten in nul creëert onveilig gedrag.
Een mediaan van de laatste drie of vijf geldige monsters verwerpt geïsoleerde pieken zonder ze in het regelsignaal te middelen:
if (measurement.valid) {
  window.push(measurement.distanceMm);
  if (window.size() > 5) window.popOldest();
  filteredDistance = median(window);
}
Een laagdoorlaatfilter geeft een gladdere weergave maar voegt vertraging toe. De tutorial over sensorfiltering legt die afweging uit. Bewaar de ruwe waarde en de geldigheidsstatus in logs zodat filtering een defecte sensor niet verbergt.
Afstand omzetten in een veilige stopregel
Obstakelvermijding moet rekening houden met de beweging. Een nuttige drempel omvat remafstand, meetvertraging, bereken- en actuatievertraging, en een marge:
stopThreshold = speed² / (2 × deceleration) + speed × delay + margin
Meet de haalbare vertraging op de werkelijke ondergrond in plaats van hem aan te nemen — het is de tractiegrens µg, en niets waarvan de motoren beslissen, en de uitgeschreven rekensom staat hier. Bij hogere snelheid groeit de remterm met het kwadraat van de snelheid, dus een vaste drempel van 15 cm is niet bij elke opdracht even veilig.
Gebruik hysterese om ratelen te voorkomen: ga onder één drempel in de gestopte toestand en hervat pas boven een grotere drempel. Eis een klein aantal consistente geldige metingen voor normaal sturen, en behoud tegelijk een bewust conservatieve reactie op een geloofwaardig nabij obstakel.
Moeilijke doelwitten valideren
Bouw een testmatrix met een vlakke muur, een schuine muur, een smalle paal, donkere stof, een transparant paneel en een bewegend obstakel. Test dicht bij het minimumbereik, dicht bij de beoogde stopdrempel en dicht bij het maximale werkbereik. Herhaal binnen verlichting en in zonlicht als de robot beide te zien krijgt.
Meet detectiepercentage en latentie, niet alleen de gemiddelde afstand. Een sensor die 90% van de tijd nauwkeurig is maar periodiek een halve seconde vastloopt, is onaanvaardbaar voor een snelle robot.
Diagnoseer de veelvoorkomende storingen
- Vaste offset overal: controleer het fysieke referentiepunt en pas dan de kalibratie van de fabrikant toe.
- Willekeurige korte ultrasone metingen: zoek naar overspraak, elektrische ruis of late echo’s van naburige structuren.
- ToF-metingen worden slechter achter een venster: voer offset- en overspraakkalibratie uit voor dat afdekmateriaal.
- De robot oscilleert bij een muur: voeg hysterese toe en verminder de filtervertraging voordat je het sturen opnieuw afstelt.
- Hij detecteert muren maar mist stoelpoten: de bundelgeometrie en montage dekken het vereiste doelwit niet.
- Hij stopt alleen bij hoge snelheid te laat: de drempellogica negeert remafstand en latentie.
Gebruik de Obstacle Avoidance Simulator om te experimenteren met bereik, gezichtsveld, sturen en stopafstand voordat je de drempels naar hardware overzet.
Verken de graaf
Onderdeel van deze bouwprojecten
Projecten en leerroutes waarin deze tutorial voorkomt.
Verder lezen