
Руководство · Начальный · 18 мин чтения
Ультразвуковые датчики и времяпролётные датчики для роботов
Сравнение ультразвуковых датчиков и времяпролётных датчиков, а также установка, калибровка, фильтрация и проверка для обхода препятствий.
Датчик расстояния даёт роботу то, чего не может дать бампер: время на реакцию до контакта. Он не заменяет бампер — контактный выключатель ловит чёрную ножку стула, стекло и препятствие на неподходящей высоте, которые пропускает любой датчик расстояния. Два распространённых недорогих варианта — ультразвуковой сонар и оптический времяпролётный датчик (ToF). Оба сообщают расстояние, но по-разному взаимодействуют с поверхностями. Выбор только по максимальной заявленной дальности приводит к ненадёжному обходу препятствий.
Полезный вопрос звучит так: какой датчик даёт достоверные измерения для целей, освещения, геометрии, частоты обновления и тормозного пути именно этого робота?
Поймите, как измеряет каждый датчик
Ультразвуковой датчик излучает пачку звука выше слышимого человеку диапазона и измеряет время эха. Расстояние приблизительно равно половине времени пути туда и обратно, умноженного на скорость звука. Деление на два учитывает путь до цели и обратно.
Оптический времяпролётный датчик излучает модулированный инфракрасный свет и оценивает расстояние по возвращающемуся сигналу. Такие устройства, как семейство VL53, содержат электронику измерения времени и обработки сигнала и обычно предоставляют результат по I²C.
Их режимы отказа различаются:
- Звук может отражаться в сторону от наклонных, мягких, узких или звукопоглощающих целей.
- Несколько ультразвуковых датчиков могут слышать друг друга, если их не запускать по управляемому расписанию.
- Оптические датчики могут испытывать трудности с малоотражающими целями, сильным внешним инфракрасным излучением, перекрёстными засветками и отражениями от защитного стекла или целями вне поля зрения.
- Ни один тип автоматически не знает, достоверен ли результат; используйте статус и данные о качестве сигнала, если они доступны.
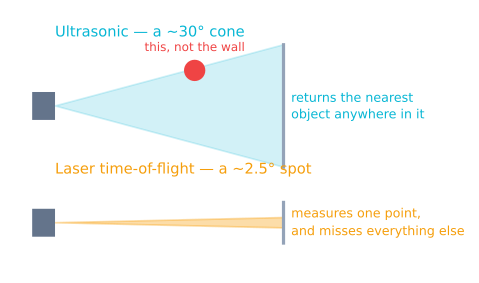
Выбирайте по сцене и контуру управления
Ультразвуковые модули полезны, когда важна стоимость, цели достаточно широкие и допустим более широкий акустический луч. Они могут обнаруживать прозрачные объекты, с которыми некоторые оптические методы справляются с трудом. Их луч также может сообщить о близкой стене, находящейся не непосредственно перед роботом.
Модули ToF компактны, на многих устройствах имеют управляемое время измерения и могут задавать более узкую область интереса. Несколько одинаковых датчиков I²C могут потребовать выводов отключения или последовательности назначения адреса. Сильный солнечный свет и тёмные поверхности нужно проверять на реальной платформе.
Перед покупкой оборудования запишите четыре требования:
- Минимальное и максимальное полезное расстояние.
- Требуемый период обновления.
- Наименьшее препятствие, которое необходимо обнаружить.
- Наиболее трудная для обнаружения поверхность и условия: чёрная ткань, стекло, наклонная стена, солнечный свет или встречное движение.
Затем сравните эти требования с техническим описанием производителя, а не с кратким объявлением на торговой площадке.
Установите для нужного измерения
Разместите ось измерения там, где роботу нужна информация о зазоре, а не просто там, где удобно крепится кронштейн. Датчик высоко на шасси может пропустить низкие препятствия; слишком низкий увидит отражения от пола или элементы колёс. Бампер и шасси должны находиться вне поля зрения.
Для управления по реакции на препятствия измерения в передней левой, передней центральной и передней правой областях информативнее одного прямого луча. Однако три датчика не обязаны срабатывать одновременно. Запускайте ультразвуковые импульсы отдельно и оставляйте достаточно времени для затухания эха.
Жёсткое крепление важно. Вибрация меняет направление наведения, а движение кабеля может повредить ненадёжному контакту. Если оптический датчик находится за защитным окном, выполняйте процедуру калибровки перекрёстных отражений производителя именно для этой механической сборки.
Откалибруйте смещение и проверьте повторяемость
Разместите большую плоскую поверхность перпендикулярно датчику на нескольких точно измеренных расстояниях по рабочему диапазону. Снимите не менее 50 показаний в каждой точке. Запишите:
- среднее или медианное сообщаемое расстояние;
- разброс, например минимум/максимум или стандартное отклонение;
- число измерений с признаком недопустимости;
- условия окружения и материал цели.
Почти постоянная разница — это смещение, которое можно исправить после выяснения причины. Ошибка, меняющаяся с расстоянием, требует лучшей модели или более узкого рабочего диапазона с приемлемой точностью. Не подгоняйте сложную кривую под плохой кронштейн или плохое питание.
Для модуля ToF перед калибровкой перекрёстных отражений выполните указанную производителем калибровку смещения. Сохраните данные калибровки и загружайте их при запуске, если это требует API устройства. После изменения защитного окна или геометрии крепления повторите калибровку.
Сначала отбрасывайте недопустимые показания, потом сглаживайте
Считайте тайм-аут, код выхода за диапазон или статус низкого качества недопустимыми, а не нулём сантиметров. Ноль может вызвать аварийную остановку, поэтому превращение ошибки связи в ноль создаёт небезопасное поведение.
Медиана последних трёх или пяти достоверных выборок отбрасывает отдельные выбросы, не растворяя их в управляющем сигнале:
if (measurement.valid) {
  window.push(measurement.distanceMm);
  if (window.size() > 5) window.popOldest();
  filteredDistance = median(window);
}
Фильтр нижних частот даёт более гладкое отображение, но добавляет запаздывание. Компромисс объясняет руководство по фильтрации датчиков. Сохраняйте исходное значение и статус достоверности в журналах, чтобы фильтрация не скрывала неисправность датчика.
Превращайте расстояние в безопасное правило остановки
Обход препятствий должен учитывать движение. Полезный порог включает тормозной путь, задержку измерения, вычислений и исполнительного механизма, а также запас:
stopThreshold = speed² / (2 × deceleration) + speed × delay + margin
Измерьте достижимое замедление на реальной поверхности вместо предположения: предел задаёт сцепление µg, а не решение двигателя, а подробный расчёт приведён здесь. При большей скорости тормозной член растёт пропорционально квадрату скорости, поэтому фиксированный порог 15 cm не одинаково безопасен при каждой команде.
Используйте гистерезис, чтобы избежать дрожания: переходите в остановленное состояние ниже одного порога и возобновляйте движение только выше большего порога. Для обычного руления требуйте небольшое число согласованных достоверных показаний, сохраняя намеренно консервативную реакцию на правдоподобное близкое препятствие.
Проверяйте сложные цели
Постройте матрицу испытаний с плоской стеной, наклонной стеной, узким столбом, тёмной тканью, прозрачной панелью и движущимся препятствием. Проверьте около минимальной дальности, около предполагаемого порога остановки и около максимальной рабочей дальности. Если робот будет видеть и помещение, и улицу, повторите при внутреннем освещении и на солнце.
Измеряйте частоту обнаружения и задержку, а не только среднее расстояние. Датчик, точный 90% времени, но периодически замирающий на полсекунды, может быть неприемлем для быстрого робота.
Диагностируйте типичные сбои
- Постоянное смещение везде: проверьте физическую точку отсчёта, затем примените калибровку производителя.
- Случайные короткие показания ультразвукового датчика: ищите перекрёстные отражения, электрический шум или позднее эхо от расположенных рядом конструкций.
- Показания ToF ухудшаются за защитным окном: выполните калибровку смещения и перекрёстных отражений для материала защитного окна.
- Робот колеблется рядом со стеной: добавьте гистерезис и уменьшите запаздывание фильтра перед повторной настройкой руления.
- Обнаруживает стены, но пропускает ножки стульев: геометрия луча и крепление не покрывают нужный объект.
- Останавливается слишком поздно только на высокой скорости: логика порога не учитывает тормозной путь и задержку.
Используйте симулятор обхода препятствий для экспериментов с дальностью, полем зрения, рулением и тормозным путём до переноса порогов на оборудование.
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы