
教程 · 中级 · 阅读约 16 分钟
Micromouse 机器人的洪水填充迷宫求解
洪水填充算法是如何解迷宫的:从目标点向外生成的距离场、对未知墙壁的乐观假设,以及机器人每发现一面墙就重新规划路线。
洪水填充是赢得大多数 Micromouse 比赛的算法,也是理解“在不确定之下做规划”很好的入门教材。和教科书式的寻路不同,迷宫机器人不是一开始就拿到完整地图的——它必须一边开一边发现墙。洪水填充正是为这一点而设计的。在迷宫求解模拟器里看它跑起来。
距离场,而不是路径
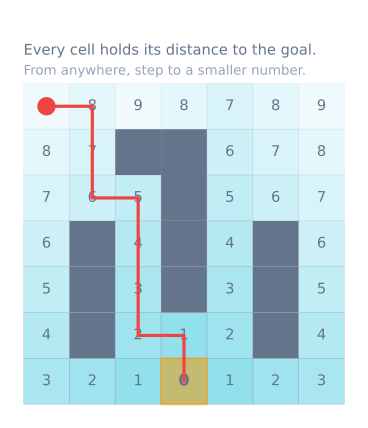
洪水填充给每格赋一个数:它到目标的距离。目标格为零。从那里开始,每一个没被挡住的相邻格取比自己最低邻居多一的值,向外扩散,直到每个可达格都有了数值。
机器人从不存储路线。它只是站在一格里,看看邻居,然后踏进任何数值恰好低一的那一格。距离场就是规划,这也正是它在地图变化时能优雅恢复的原因。
对未知的墙保持乐观
机器人看不到整个迷宫,所以洪水填充把它尚未感知到的每一面墙都当作开放的。这种乐观给出了可能的最短估计,也让机器人持续朝目标移动,而不是漫无目的地探索。
当某个传感器揭示出一面原本被假定开放的墙时,机器人会记录它——在共享边的两侧都记——然后重算距离场。规划自我修正,机器人从它所在的位置继续。
为什么第一趟不是最短路
一个常见的意外:洪水填充并不保证第一趟走出最短路线。因为它是在乐观假设下行动的,它找到的是一条通往目标的路,不一定是最好的那一条。真实的 Micromouse 机器人用两个阶段:
- 一趟搜索,探索足够多的迷宫以建立准确的地图。
- 一趟速度跑,沿着完整地图揭示出来的最短路径跑。
在早期阶段,高效的探索比第一趟的最优性重要得多。
洪水填充与 BFS 和 A* 的对比
广度优先搜索和 A* 是在一张你已经知道的图上做规划。洪水填充是为一个你还在发现中的迷宫设计的:每出现一面新墙它就重新填充一次。数学上这次填充就是一次广度优先的距离计算——区别在于洪水填充预期地图会持续变化,而且重算很便宜。
它也胜过简单的沿墙走(始终让一只手扶着墙),后者到不了迷宫中心的目标,也很少找到短路。
感知—规划—运动这个环
void planOneCell(Maze& map, Robot& robot) {
  map.observe(robot.cell(), robot.senseLeftFrontRight());
  map.floodFill(centerGoals);
  Cell next = map.bestDescendingNeighbor(robot.cell());
  robot.turnAndMoveTo(next);
}
把感知、建图、规划和运动保持为彼此独立的步骤。正是这条边界,让同一个规划器既能在浏览器模拟器里跑,也能在你的桌面上跑,还能在装了真实距离传感器和编码器的 ESP32 上跑。
完整的填充
距离场就是从目标出发的一次广度优先展开,短到可以完整写出来:
const uint8_t N = 16;                       // 16 x 16 maze
uint8_t dist[N][N];                         // distance to goal, per cell
uint8_t walls[N][N];                        // bitmask: 1=N, 2=E, 4=S, 8=W

// A simple ring buffer beats a std::queue on a microcontroller.
uint8_t queueR[N * N], queueC[N * N];

void floodFill(const uint8_t goals[][2], uint8_t goalCount) {
  memset(dist, 255, sizeof(dist));          // 255 = unreachable

  uint16_t head = 0, tail = 0;
  for (uint8_t g = 0; g < goalCount; g++) {
    const uint8_t r = goals[g][0], c = goals[g][1];
    dist[r][c] = 0;
    queueR[tail] = r; queueC[tail] = c; tail++;
  }

  const int8_t dr[4] = {-1, 0, 1, 0};       // N, E, S, W
  const int8_t dc[4] = { 0, 1, 0, -1};

  while (head < tail) {
    const uint8_t r = queueR[head], c = queueC[head];
    head++;

    for (uint8_t d = 0; d < 4; d++) {
      if (walls[r][c] & (1 << d)) continue;             // wall in the way

      const int8_t nr = r + dr[d], nc = c + dc[d];
      if (nr < 0 || nr >= N || nc < 0 || nc >= N) continue;

      if (dist[nr][nc] > dist[r][c] + 1) {              // 255 means unvisited
        dist[nr][nc] = dist[r][c] + 1;
        queueR[tail] = nr; queueC[tail] = nc; tail++;
      }
    }
  }
}
这就是整个算法。在 16×16 的迷宫上它最多访问 256 格,在 Arduino 上远不到一毫秒就跑完——这正是每发现一面新墙就整个重新填充完全负担得起的原因,也是没人费劲去做增量更新的原因。
墙要记在两侧
洪水填充最常见的缺陷根本不在填充本身。一面墙被两格共享,只在一侧记录它,会产出一张机器人能从一个方向穿过去、却不能从另一个方向穿过去的地图:
void setWall(uint8_t r, uint8_t c, uint8_t dir) {
  walls[r][c] |= (1 << dir);

  const int8_t dr[4] = {-1, 0, 1, 0};
  const int8_t dc[4] = { 0, 1, 0, -1};
  const int8_t nr = r + dr[dir], nc = c + dc[dir];
  if (nr < 0 || nr >= N || nc < 0 || nc >= N) return;

  walls[nr][nc] |= (1 << ((dir + 2) % 4));   // the same wall, from the other side
}
(dir + 2) % 4 就是反方向——北变南,东变西。这一点写错的症状是,机器人规划出一条径直穿过它亲手记录下来的墙的路线,看着确实让人一头雾水。
在 Arduino 上的内存
16×16 的迷宫放在 Uno 的 2 KB SRAM 上很紧,但可行,而且这份账值得在以困难方式发现之前就算清:
| 结构 | 大小 | 说明 |
|---|---|---|
dist[16][16],用 uint8_t |
256 B | 16×16 迷宫里距离不会超过 255 |
walls[16][16],用 uint8_t |
256 B | 每格用 4 位;打包能省 128 B,但牺牲可读性 |
队列,两个 uint8_t 数组 |
512 B | 最坏情况是每格入队一次 |
| 合计 | 1024 B | Uno SRAM 的一半,还没算别的 |
队列是最贵的部分,也最容易缩小:改成一个装 r<<4|c 打包字节的数组就能减半到 256 B。如果还是紧,把墙图按每格 2 位打包又能省下 192 B。大多数人到这里会直接转去买 ESP32 或 Mega,这也是个合理的决定——不过把东西塞进内存这个练习本身就有教益。
目标格怎么选
标准 Micromouse 的目标是中心的 2×2 块,而不是单独一格,而且这不是细节。把四格都用距离 0 作为种子,意味着机器人会朝那个方块它能以最低代价抵达的那一面冲——这既更快,也比死盯着某一个它可能只能从一个别扭方向靠近的格子更稳健。
上面代码已经处理了这一点:把四格都传进 goals,填充会同时从它们每一格开始。这是距离场方法一个实实在在的优势——多目标不花任何代价,而 A* 需要改启发式。
把探索做对
洪水填充告诉机器人在它已知的信息下该往哪走。它对机器人该学什么一个字也说不出来,而一台只沿梯度下降的机器人会到达目标,却根本没看见迷宫的大部分——于是速度跑所谓的“最短路”,只是在它碰巧走过的那几条走廊里最短。
| 策略 | 探索量 | 速度跑质量 | 时间代价 |
|---|---|---|---|
| 只沿梯度下降 | 最少 | 常常离最优很远 | 最快 |
| 下降之后按同一规则回到起点 | 多一点 | 更好 | 低 |
| 一直探索到已知路径相邻的每一格都被看见 | 大部分 | 接近最优 | 中等 |
| 完全穷尽的探索 | 一切 | 最优 | 慢 |
竞赛中常见的折中是第二行或第三行:先到达目标,然后朝起点方向反向填充并按那条路开,这自然会揭示出另一批走廊。两次遍历通常能产出一张足够好的地图,让速度跑落在最优的几个百分点之内。
故障排查
| 现象 | 可能原因 | 解决 |
|---|---|---|
| 机器人规划穿过刚发现的墙 | 墙只记了一侧 | 两侧都记——见上面的 setWall |
| 可达处出现 255 | 队列溢出,或者填充跑在设墙之前 | 队列按 N × N 配;每次观测之后重新填充 |
| 在两格之间来回振荡 | 两个邻居距离相等且没有平局规则 | 平局时优先当前航向——顺带省掉一次没必要的转弯 |
| 能到目标但速度跑很慢 | 只探索了它走过的那条走廊 | 承诺跑速度跑之前多探索一些 |
| 模拟里好用,硬件上跪 | 是位置漂移,不是算法 | 规划器没问题;机器人不在它以为的格子里 |
| RAM 用光 | 队列 | 把格子打包成单字节;考虑 Mega 或 ESP32 |
| 距离看着对,机器人却往反方向转 | 感知与填充用的方向位掩码顺序不一致 | 到处都用同一个顺序(北、东、南、西),只定义一次 |
第五行是重要那一行,值得明说:**算法不是 Micromouse 的难点。**洪水填充只有四十行,你可以在模拟器里完全不用硬件就把它验证掉。难点在于走出十格之后,机器人已经不在它以为自己所在的位置了,而一份从一个虚构位置出发执行的完美规划,会径直开进墙里。
自己试试
在迷宫求解模拟器里一格一格地走,看着机器每发现一面墙距离场就重算一次。看着那些数字变化,是理解“为什么机器人永远有一份可用规划”最快的方式。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读