
Tutoriel · Intermédiaire · 16 min de lecture
Résolution de labyrinthe par remplissage pour robots micromouse
Remplissage par diffusion : un champ de distances depuis le but, des murs inconnus optimistes, et une replanification à chaque mur découvert.
Le remplissage par diffusion est l’algorithme qui gagne la plupart des compétitions Micromouse, et c’est une belle introduction à la planification sous incertitude. Contrairement à la recherche de chemin des manuels, un robot de labyrinthe ne part pas de la carte complète — il doit découvrir les murs en roulant. Le remplissage est fait exactement pour cela. Regardez-le tourner dans le simulateur de résolution de labyrinthe.
Un champ de distances, pas un chemin
Le remplissage attribue à chaque case un nombre : sa distance au but. Les cases du but reçoivent zéro. De là, chaque case voisine non bloquée reçoit un de plus que sa voisine la plus basse, en s’étendant jusqu’à ce que chaque case atteignable ait une valeur.
Le robot ne stocke jamais un itinéraire. Il se tient juste dans une case, regarde ses voisines, et avance vers l’une dont le nombre est exactement inférieur d’un. Le champ de distances est le plan, et c’est pourquoi il se rétablit proprement quand la carte change.
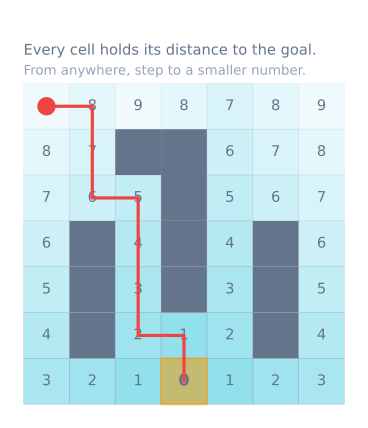
L’optimisme sur les murs inconnus
Le robot ne peut pas voir tout le labyrinthe, donc le remplissage traite chaque mur non encore détecté comme ouvert. Cet optimisme produit l’estimation la plus courte possible et garde le robot en marche vers le but au lieu d’explorer au hasard.
Quand un capteur révèle un mur supposé ouvert, le robot l’enregistre — des deux côtés de l’arête partagée — et recalcule le champ de distances. Le plan se corrige lui-même, et le robot continue d’où il est.
Pourquoi la première course n’est pas le plus court chemin
Une surprise courante : le remplissage ne garantit pas le plus court itinéraire à la première course. Parce qu’il a agi sur des hypothèses optimistes, il a trouvé un chemin vers le but, pas forcément le meilleur. Les vrais robots Micromouse utilisent deux phases :
- Une course d’exploration qui explore assez du labyrinthe pour bâtir une carte précise.
- Une course de vitesse le long du plus court chemin que la carte complète révèle.
Au début, une exploration efficace compte plus que l’optimalité de la première course.
Remplissage contre BFS et A*
Le parcours en largeur et A* planifient sur un graphe déjà connu. Le remplissage est conçu pour un labyrinthe encore en découverte : il ré-inonde à chaque nouveau mur. Mathématiquement, l’inondation est un calcul de distances en largeur — la différence est que le remplissage s’attend à ce que la carte continue de changer et qu’il est bon marché à recalculer.
Il bat aussi le simple suivi de mur (gardez toujours une main sur un mur), qui ne peut atteindre un but au centre du labyrinthe et trouve rarement un itinéraire court.
La boucle détection-planification-mouvement
void planOneCell(Maze& map, Robot& robot) {
  map.observe(robot.cell(), robot.senseLeftFrontRight());
  map.floodFill(centerGoals);
  Cell next = map.bestDescendingNeighbor(robot.cell());
  robot.turnAndMoveTo(next);
}
Gardez la détection, la cartographie, la planification et le mouvement en étapes séparées. Cette frontière permet au même planificateur de tourner dans un simulateur de navigateur, sur votre bureau, et sur un ESP32 avec de vrais capteurs de distance et encodeurs.
L’inondation, en entier
Le champ de distances est une expansion en largeur depuis le but, et elle est assez courte pour s’écrire complètement :
const uint8_t N = 16;                       // 16 x 16 maze
uint8_t dist[N][N];                         // distance to goal, per cell
uint8_t walls[N][N];                        // bitmask: 1=N, 2=E, 4=S, 8=W

// A simple ring buffer beats a std::queue on a microcontroller.
uint8_t queueR[N * N], queueC[N * N];

void floodFill(const uint8_t goals[][2], uint8_t goalCount) {
  memset(dist, 255, sizeof(dist));          // 255 = unreachable

  uint16_t head = 0, tail = 0;
  for (uint8_t g = 0; g < goalCount; g++) {
    const uint8_t r = goals[g][0], c = goals[g][1];
    dist[r][c] = 0;
    queueR[tail] = r; queueC[tail] = c; tail++;
  }

  const int8_t dr[4] = {-1, 0, 1, 0};       // N, E, S, W
  const int8_t dc[4] = { 0, 1, 0, -1};

  while (head < tail) {
    const uint8_t r = queueR[head], c = queueC[head];
    head++;

    for (uint8_t d = 0; d < 4; d++) {
      if (walls[r][c] & (1 << d)) continue;             // wall in the way

      const int8_t nr = r + dr[d], nc = c + dc[d];
      if (nr < 0 || nr >= N || nc < 0 || nc >= N) continue;

      if (dist[nr][nc] > dist[r][c] + 1) {              // 255 means unvisited
        dist[nr][nc] = dist[r][c] + 1;
        queueR[tail] = nr; queueC[tail] = nc; tail++;
      }
    }
  }
}
Voilà tout l’algorithme. Sur un labyrinthe 16×16 il visite au plus 256 cases et tourne en bien moins d’une milliseconde sur un Arduino — et c’est pourquoi ré-inonder à chaque mur nouvellement découvert est tout à fait abordable, et pourquoi personne ne s’embête avec des mises à jour incrémentales.
Enregistrer un mur des deux côtés
Le bogue de remplissage le plus courant n’est pas du tout dans l’inondation. Un mur est partagé entre deux cases, et l’enregistrer d’un seul côté produit une carte où le robot peut le traverser dans un sens et pas dans l’autre :
void setWall(uint8_t r, uint8_t c, uint8_t dir) {
  walls[r][c] |= (1 << dir);

  const int8_t dr[4] = {-1, 0, 1, 0};
  const int8_t dc[4] = { 0, 1, 0, -1};
  const int8_t nr = r + dr[dir], nc = c + dc[dir];
  if (nr < 0 || nr >= N || nc < 0 || nc >= N) return;

  walls[nr][nc] |= (1 << ((dir + 2) % 4));   // the same wall, from the other side
}
Le (dir + 2) % 4 est la direction opposée — nord devient sud, est devient ouest. Le symptôme d’une erreur ici est un robot qui planifie un itinéraire droit à travers un mur qu’il a lui-même enregistré, ce qui est vraiment déroutant à regarder.
La mémoire, sur un Arduino
Un labyrinthe 16×16 dans les 2 Ko de SRAM d’un Uno est serré mais jouable, et l’arithmétique vaut d’être faite avant de l’apprendre à vos dépens :
| Structure | Taille | Notes |
|---|---|---|
dist[16][16] en uint8_t |
256 B | Les distances ne dépassent jamais 255 dans un labyrinthe 16×16 |
walls[16][16] en uint8_t |
256 B | 4 bits utilisés par case ; tasser économise 128 B et coûte en clarté |
File, deux tableaux uint8_t |
512 B | Le pire des cas est chaque case enfilée une fois |
| Total | 1024 B | La moitié de la SRAM de l’Uno, avant tout le reste |
La file est la partie chère et la plus facile à réduire : un seul tableau d’octets tassés r<<4|c la divise par deux à 256 B. Si c’est encore serré, tasser la carte des murs à 2 bits par case récupère 192 B de plus. La plupart atteignent à ce stade un ESP32 ou un Mega à la place, et c’est un choix raisonnable — mais l’exercice de le faire tenir est instructif en soi.
Choisir les cases du but
Un but Micromouse standard est un bloc 2×2 au centre, pas une case unique, et ce n’est pas un détail. Amorcer les quatre cases avec la distance 0 signifie que le robot vise la face du bloc la moins chère à atteindre — ce qui est à la fois plus rapide et plus robuste que de s’engager sur une case précise qu’il faudrait peut-être aborder depuis une direction gênante.
Le code ci-dessus le gère déjà : passez les quatre cases dans goals, et l’inondation part de chacune simultanément. C’est un vrai avantage de l’approche par champ de distances — des buts multiples ne coûtent rien, tandis qu’A* exigerait une heuristique modifiée.
Explorer proprement
Le remplissage dit au robot où aller étant donné ce qu’il sait. Il ne dit rien de ce qu’il devrait apprendre, et un robot qui ne fait que descendre le gradient atteindra le but sans avoir vu l’essentiel du labyrinthe — ce qui fait du « plus court chemin » de la course de vitesse le plus court seulement parmi les couloirs qu’il a parcourus par hasard.
| Stratégie | Explore | Qualité de la course de vitesse | Coût en temps |
|---|---|---|---|
| Descendre le gradient seulement | Le minimum | Souvent loin de l’optimal | Le plus rapide |
| Descendre, puis revenir au départ par la même règle | Un peu plus | Meilleure | Faible |
| Explorer jusqu’à voir chaque case adjacente au chemin connu | L’essentiel | Quasi optimale | Modéré |
| Exploration exhaustive complète | Tout | Optimale | Lent |
Le compromis usuel en compétition est la deuxième ou troisième ligne : atteignez le but, puis inondez en retour vers le départ et roulez cela, ce qui révèle naturellement un autre ensemble de couloirs. Deux traversées produisent typiquement une carte assez bonne pour que la course de vitesse soit à quelques pour cent de l’optimal.
Dépannage
| Symptôme | Cause probable | Correctif |
|---|---|---|
| Le robot planifie à travers un mur qu’il vient de trouver | Mur enregistré d’un seul côté | Enregistrez les deux côtés — voir setWall ci-dessus |
| Le champ de distances a des 255 à des endroits atteignables | File débordée, ou inondation lancée avant que les murs soient posés | Dimensionnez la file pour N × N ; ré-inondez après chaque observation |
| Le robot oscille entre deux cases | Deux voisines à distance égale sans départage | Préférez le cap courant à égalité — cela évite aussi un virage inutile |
| Atteint le but mais la course de vitesse est lente | Il n’a exploré que le couloir parcouru | Explorez plus avant de lancer une course de vitesse |
| Marche en simulation, échoue sur le matériel | Dérive de position, pas l’algorithme | Le planificateur va bien ; le robot n’est pas dans la case crue |
| À court de RAM | La file | Tassez les cases en un octet ; envisagez un Mega ou un ESP32 |
| Les distances semblent justes, le robot tourne du mauvais côté | Ordre du masque de directions incohérent entre détection et inondation | Un ordre (N, E, S, W) partout, défini une fois |
Cette cinquième ligne est la plus importante, et elle vaut d’être dite plainement : l’algorithme n’est pas la partie dure d’un Micromouse. Le remplissage fait quarante lignes et vous pouvez le vérifier complètement dans le simulateur sans matériel. La partie dure est qu’après dix cases le robot n’est plus où il croit être, et un plan parfait exécuté depuis une position fictive fonce dans un mur.
Essayez vous-même
Avancez pas à pas dans le simulateur de résolution de labyrinthe case par case et regardez le champ de distances se recalculer chaque fois que le robot découvre un mur. Voir les nombres changer est la façon la plus rapide de comprendre pourquoi le robot a toujours un plan.
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin