
Component · Sensor
IR-reflectiesensorarray
Met een IR-reflectiesensorarray kan een lijnvolger de lijn zien. Zo werkt reflectieve infrarooddetectie, hoe je kalibreert en waar het misgaat.
Wat het is
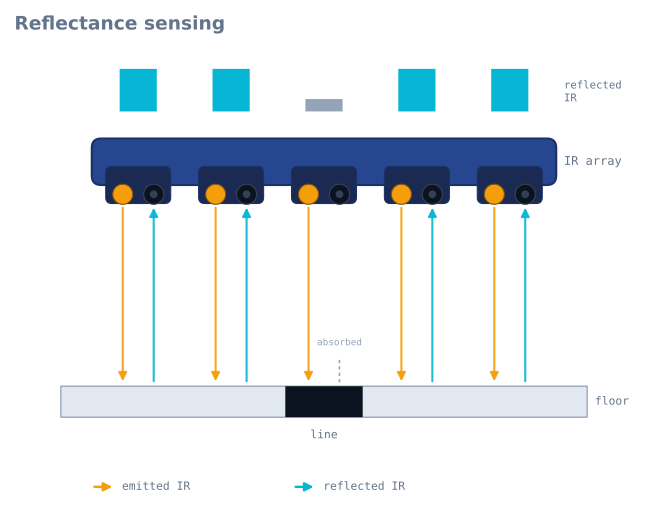
Een IR-reflectiesensorarray is een rij kleine infraroodsensoren die op de grond zijn gericht. Elke sensor combineert een infrarood-LED die naar beneden schijnt met een fototransistor die meet hoeveel van dat licht terugkaatst. Richt hem op een donkere lijn op een lichte vloer, dan reflecteert de lijn minder en leest de sensor boven de lijn anders dan die boven de vloer. Lees de hele rij en je weet niet alleen of je op de lijn zit, maar ook waar de lijn onder de robot ligt.
Het is het oog van vrijwel elke lijnvolgerrobot en de reden dat de lijnvolger zo’n goed eerste project is: de detectie is betaalbaar, intuïtief en meteen zichtbaar.
Hoe het werkt
Elk kanaal is een paar zender-detector. De IR-LED zendt onzichtbaar licht uit van ~940 nm; hoe meer teruggekaat licht de fototransistor ontvangt, hoe beter hij geleidt. Een wit of licht oppervlak reflecteert veel licht, dus het teruggekaat licht is sterk; een zwarte lijn absorbeert het IR, dus het teruggekaat licht is zwak. Er zijn twee uitvoeringen:
- Analoog — elk kanaal meldt een doorlopende waarde die evenredig is met de reflectie. Dit biedt meer informatie: je kunt berekenen waar tussen twee sensoren de lijn ligt en zo een vloeiend foutsignaal krijgen voor een PID-regelaar.
- Digitaal — een comparator op het bord meldt per kanaal eenvoudig lijn of geen lijn. Makkelijker te lezen, maar grover.
Om van de array een besturingssignaal te maken, bereken je een gewogen gemiddelde van de sensoren die de lijn zien. Drijft de lijn onder de sensoren links, dan verschuift het gemiddelde naar links en wordt die afwijking de regelfout die je regellus corrigeert.
Wanneer je hem gebruikt
Gebruik een reflectiearray zodra een robot een contrastrijk pad moet volgen, bijvoorbeeld een zwarte lijn op wit of witte tape op een donkere vloer. Meer kanalen geven een fijnere positieresolutie en maken bochten en onderbrekingen soepeler; vijf kanalen volstaan om mee te leren, acht zijn comfortabel voor snellere of kronkeligere banen.
Het is het verkeerde gereedschap voor objectdetectie, afstand of alles buiten het vlak van de vloer. Dat is de taak van een ultrasone of looptijdsensor.
Kalibratie en valkuilen
- Kalibreer altijd. Omgevingslicht, oppervlak en hoogte veranderen de metingen. Beweeg de array vóór een rit over zowel de lijn als de vloer, leg per kanaal de min/max vast en schaal de metingen daartussen. Dit overslaan is de belangrijkste reden dat een lijnvolger op de ene tafel werkt en op de andere niet.
- Hoogte is belangrijk. Reflectiesensoren hebben een smal optimaal bereik van enkele millimeters. Monteer de array te hoog en het contrast valt weg.
- Omgevings-IR is ruis. Zonlicht en sommige verlichting vullen de detectoren met infrarood. Scherm de sensoren af of gebruik binnen voor consistent gedrag en filter het signaal; zie sensorruis beheersen.
- De afwerking van een oppervlak kan misleiden. Glanzend zwart kan onder de verkeerde hoek als wit reflecteren; matte tape op een matte vloer is de betrouwbare combinatie.
Aansluiten op een Arduino
Een analoge array heeft per kanaal één ADC-pin nodig. Een 8-kanaals array en een Uno met zes analoge pinnen vormen dus geen handige combinatie; de acht pinnen van een Nano, A0–A7, passen precies.
| Arraypin | Arduino | Opmerking |
|---|---|---|
VCC |
5 V | De zenders bepalen het stroomverbruik, niet de detectoren |
GND |
GND | |
OUT1–OUT8 |
A0–A7 | Analoge kanalen, één per sensor |
LEDON / CTRL |
Elke digitale pin | Optioneel: de zenders aan- en uitschakelen |
De LEDON-pin is de moeite waard om aan te sluiten, ook al negeren de meeste projecten hem. De
zenders van een 8-kanaals array kunnen samen continu 100–200 mA vragen, een aanzienlijk deel
van het budget op een kleine accu. De pin maakt bovendien de hieronder beschreven aftrek van het
omgevingslicht mogelijk.
Kalibratie: de code die bepaalt of het werkt
Dit is niet optioneel en ook geen verfijning. Een niet-gekalibreerde array is de belangrijkste reden dat een lijnvolger op de keukentafel werkt en op een wedstrijd niet.
const int N = 8;
const int PIN[N] = {A0, A1, A2, A3, A4, A5, A6, A7};
int lo[N], hi[N];

void calibrate() {
  for (int i = 0; i < N; i++) { lo[i] = 1023; hi[i] = 0; }

  // Sweep the array across the line and the floor for ~3 seconds.
  unsigned long start = millis();
  while (millis() - start < 3000) {
    for (int i = 0; i < N; i++) {
      int v = analogRead(PIN[i]);
      if (v < lo[i]) lo[i] = v;
      if (v > hi[i]) hi[i] = v;
    }
  }
}

// 0 = floor, 1000 = line, per channel, normalised against this run's own extremes.
int normalised(int i) {
  int span = hi[i] - lo[i];
  if (span < 50) return 0;                       // this channel never saw contrast
  return constrain(map(analogRead(PIN[i]), lo[i], hi[i], 0, 1000), 0, 1000);
}
Let op de veiligheidscontrole span < 50 in de code. Een kanaal dat tijdens de kalibratie geen
contrast zag, omdat de beweging het miste of omdat de zender defect is, zou anders enorme
genormaliseerde waarden uit kleine ruiswaarden maken en de robot naar een sensor sturen die niets
te melden heeft.
Van acht metingen naar één besturingswaarde
Het gewogen gemiddelde is de hele truc en levert een doorlopende positie op in plaats van een discrete melding “sensor 3 ziet hem”:
// Returns position in the same units as the weights: 0..7000 for an 8-channel array,
// or -1 if the line is not visible at all.
long linePosition() {
  long weighted = 0, total = 0;
  for (int i = 0; i < N; i++) {
    int v = normalised(i);
    if (v > 100) {                    // ignore channels that are clearly on floor
      weighted += (long)v * i * 1000;
      total    += v;
    }
  }
  if (total == 0) return -1;          // line lost
  return weighted / total;
}

// Error for the control loop: 0 when centred.
long error() {
  long pos = linePosition();
  if (pos < 0) return LAST_ERROR;     // hold the last known direction, do not zero it
  return pos - 3500;                  // centre of an 8-channel array
}
Twee ontwerpkeuzes zijn belangrijker dan de rekensom:
Kanalen onder een drempel negeren voorkomt dat vloerruis het gemiddelde meesleurt. Zonder die uitsluiting trekken acht kanalen die elk een kleine niet-nulwaarde lezen de schatting onafhankelijk van de werkelijke lijnpositie naar het midden.
De laatste regelfout onthouden wanneer de lijn verdwijnt, in plaats van nul terug te geven, laat een robot herstellen na een scherpe hoek. Betekent nul “perfect gecentreerd”, dan rijdt een robot die bij verlies van de lijn op nul zet voluit rechtstreeks weg van de lijn die hij zojuist kwijtraakte. Door de laatste fout te onthouden, blijft de robot dezelfde draairichting houden als waarin de lijn verdween.
Montagehoogte en waarom die alles bepaalt
Reflectiesensoren hebben een smal optimaal bereik. Het signaal neemt in beide richtingen snel af: te hoog is het teruggekaat licht zwak en te laag heeft de kegel van de zender zich nog niet ver genoeg verspreid om het gebied dat de detector ziet te verlichten.
| Rijhoogte | Gangbaar gedrag |
|---|---|
| 1–3 mm | Beste contrast, maar schuurt over elke onregelmatigheid in het oppervlak |
| 3–8 mm | Bruikbare zone; de meeste arrays schrijven ongeveer 3 mm voor |
| 8–15 mm | Contrast valt weg; het kalibratiebereik wordt kleiner |
| > 15 mm | Op de meeste oppervlakken effectief blind |
Twee praktische gevolgen. Monteer de array stijf: een array op een buigzame beugel verandert hoogte terwijl de robot versnelt, waardoor de metingen veranderen en de regellus dat interpreteert als een bewegende lijn. En monteer hem waterpas, want bij een gekantelde array heeft elk kanaal een andere effectieve hoogte en dus een andere kalibratie. Dat merk je aan een robot die in de ene richting goed en in de andere slecht de lijn volgt.
De montage vóór de wielen is eveneens belangrijk: hoe verder naar voren, hoe eerder de robot een hoek ziet en hoe meer reactietijd de regelaar heeft. Te ver naar voren versterkt de geometrie de fout tot een oscillatie.
Omgevingslicht overwinnen
Zonlicht bevat veel infrarood rond 940 nm. Bij de detector komt dat vrijwel precies aan als een reflectie. Een robot die binnen werkt en bij een raam mislukt, heeft vrijwel altijd hiermee te maken.
Kunnen de zenders van je array worden uitgeschakeld, dan is de oplossing volledig en kosten twee metingen:
int ambientSubtracted(int i) {
  digitalWrite(LEDON, LOW);   delayMicroseconds(200);
  int dark = analogRead(PIN[i]);      // ambient only
  digitalWrite(LEDON, HIGH);  delayMicroseconds(200);
  int lit  = analogRead(PIN[i]);      // ambient + our own emitter
  return lit - dark;                  // just our emitter
}
De meting met uitgeschakelde zender is daarmee de referentie; het verschil is alleen het teruggekaat licht van de eigen zender. Alles wat constant in de omgeving aanwezig is, valt precies weg. De bemonstertijd verdubbelt, wat bij een snelle lijnvolger een reële kost is, maar maakt een onbetrouwbare sensor betrouwbaar. Commerciële arrays gebruiken deze techniek.
Als dat niet kan: scherm de array af met een rand, zodat hij alleen de vloer recht eronder ziet.
Problemen oplossen
| Symptoom | Waarschijnlijke oorzaak | Oplossing |
|---|---|---|
| Werkt op het ene oppervlak, niet op het andere | Geen kalibratie of verouderde kalibratie | Kalibreer aan het begin van elk rit op het werkelijke oppervlak |
| Robot wijkt naar één kant | Het kalibratiebereik van één kanaal is verkeerd | Controleer hi/lo van elk kanaal; een dode zender geeft een heel klein bereik |
| Verliest de lijn in scherpe bochten | Array te dicht bij de wielen of de waarde wordt op nul gezet bij verlies | Zet hem naar voren en onthoud de laatste fout in plaats van bij verlies van de lijn nul terug te geven |
| Oscilleert op rechte stukken | Array te ver naar voren of versterking te hoog | Verminder de differentiële term en stel de regelaar opnieuw af |
| Mislukt bij een raam | Omgevingsinfrarood | Trek een meting met uitgeschakelde zenders af of scherm de array af |
| Onvoorspelbaar op glanzend zwarte tape | Spiegelende reflectie vanaf de tape | Matte tape op matte vloer is de betrouwbare combinatie |
| Metingen lopen tijdens het rijden weg | Accu zakt in, waardoor zenders dimmen | Zenders vragen veel stroom; controleer de rail onder belasting |
| Alle kanalen lezen dezelfde waarde | Array te hoog | Breng hem naar 3–8 mm en kalibreer opnieuw |
Een array kiezen
| Kanalen | Positieresolutie | Goed voor |
|---|---|---|
| 3 | Grof; in feite links/midden/rechts | Alleen het concept leren |
| 5 | Voldoende | Een eerste lijnvolger op een rustig pad |
| 8 | Comfortabel | Snelle banen, scherpe bochten en detectie van kruisingen voor een lijndoolhof |
| 12–16 | Fijn | Wedstrijdrobots met hoge snelheid |
Analoog is beter dan digitaal voor alles met een regellus. De comparator van een digitale array meldt lijn of geen lijn per kanaal, waardoor de positie wordt opgedeeld in een handvol discrete waarden en vloeiende proportionele besturing onmogelijk is. Analoog levert een doorlopend foutsignaal, en dat is wat een PID-regelaar nodig heeft.
De afstand tussen kanalen is net zo belangrijk als het aantal. De array moet breder zijn dan de lijn, zodat aan elke rand altijd minstens één sensor op de vloer staat, maar niet zo breed dat de lijn ongezien tussen twee sensoren kan vallen. Voor standaard elektrische tape van 19 mm werkt een kanaalafstand van 8 mm goed.
Voor een lijndoolhofoplosser geldt één extra eis: de array moet breed genoeg zijn om een kruising te zien. Een robot detecteert een linkerbocht door te zien dat de meest linkse sensoren donker worden terwijl het midden nog op de lijn zit. Dat is onmogelijk als de array nauwelijks breder is dan de tape.
Verken de graaf
Gebruikt in deze bouwprojecten
Projecten, leerroutes en simulators waarin de IR-reflectiesensorarray voorkomt.
- ProjectBouw een lijndoolhofoplosser-robot met LSRB-routegeheugen
- ProjectBouw een lijnvolgerrobot met een 8051-microcontroller
- ProjectBouw een lijnvolgerrobot: van simulator tot echte baan
- ProjectBouw een mini-sumo robot: grip, wig en randherkenning
- ProjectBouw een robot die een gebied afdekt en de vloer veegt
Vragen
FAQ over de IR-reflectiesensorarray
Wat is een lijnsensor?
Een lijnsensor is een IR-reflectiesensor die een robot op de grond richt om een gemarkeerde lijn te detecteren. Elk kanaal schijnt IR-licht naar beneden en meet hoeveel er terugkaatst, zodat een donkere lijn die minder reflecteert anders wordt afgelezen dan de omringende vloer.
Hoe werkt een lijnsensor?
Elk kanaal combineert een IR-LED met een fototransistor. Licht oppervlak reflecteert sterk en donkere lijnen absorberen het infrarood, waardoor de sensor boven de lijn laag leest en de andere kanalen hoog. Door de hele rij uit te lezen weet de robot waar de lijn eronder ligt.
Hoe kalibreer ik een IR-sensor voor een lijnvolgerrobot?
Beweeg de array vóór een rit over zowel de lijn als de kale vloer, leg per kanaal de minimum- en maximumwaarde vast en schaal actuele metingen tussen die grenzen. Kalibratie overslaan is de belangrijkste reden dat een lijnvolger op het ene oppervlak werkt en op het andere niet.
Wat is PID in een lijnvolger?
PID is de regelmethode die de door de sensor gemeten regelfout omzet in vloeiende besturing. De proportionele term reageert op hoeveel de robot van de lijn afwijkt, de differentiële term dempt het doorschieten en de integrale term verwijdert gestageerde afwijking, zodat de robot de lijn volgt zonder te slingeren. Je kunt de regelaar direct afstellen in onze PID-simulator.
Wat zijn de belangrijkste onderdelen van een lijnvolgerrobot?
Een eenvoudige lijnvolger heeft vier dingen nodig: een IR-reflectiesensorarray om de lijn te zien, een microcontroller zoals een Arduino Uno voor de regellus, een motordriver zoals de L298N en twee gelijkstroommotoren met wielen. Een accu en chassis completeren de bouw.
Waar wordt een lijnsensorarray voor gebruikt?
Naast lijnvolgerrobots worden reflectiearrays gebruikt voor randdetectie, zoals stoppen aan de rand van een tafel, encoderachtige positiebepaling en eenvoudige detectie van oppervlakken of contrast in automatisering. Overal waar een robot moet reageren op een contrastrijke markering op een oppervlak is een reflectiearray een betaalbare, betrouwbare keuze.
Verder lezen