
教程 · 中级 · 30 分钟
覆盖路径规划:让机器人扫遍整个地面
到达某个地方和覆盖所有地方是两个不同的问题。本文把随机、螺旋和牛耕式三种扫掠方式,与一条理想扫掠路线逐一对比测量。
和“抵达某处”完全不同的问题
A* 找的是通往一个目标的一条路线。覆盖规划器必须碰到每一个可达的方格,这彻底改变了目标函数:没有要靠近的目标,没有可以引导你的启发式,成功也不是非黑即白的。
取代它的度量指标是每平方米扫过的行驶距离。地面面积 A,工具宽度 w,一台完美的机器人把每格扫一次且从不重复:
d_optimal = A / w一个 20 m² 的房间配一把 250 mm 的刷子,需要 80 m。下面每个数字都是它的倍数,因为倍数是唯一能跨越房间变化仍然成立的比较方式。
无图扫荡的支配定律
一台完全不知道自己去过哪里的机器人,覆盖新地面的速率与仍未覆盖的地面成比例。这是一个只有一个答案的微分方程:
covered(d) ≈ 1 − e^(−d / d_optimal)从上面读出三个点,整个问题的形状就显现出来了:
| 覆盖率 | 距离 |
|---|---|
| 63% | 1.0 × 最优 |
| 90% | 2.3 × 最优 |
| 99% | 4.6 × 最优 |
**最后那 9% 比最初那 90% 更贵。**这就是经典的“集齐优惠券”问题装上了一把刷子,而它是解释你见过的每一台扫地机器人的唯一事实。
实际会发生什么
理论假设每一米都独立地落在选定的地面上。真实的机器人是沿直线开的,所以连续的米之间是相关的——它会反复重扫自己正站着的那块地面。在覆盖模拟器里对五个房间实测的结果是:
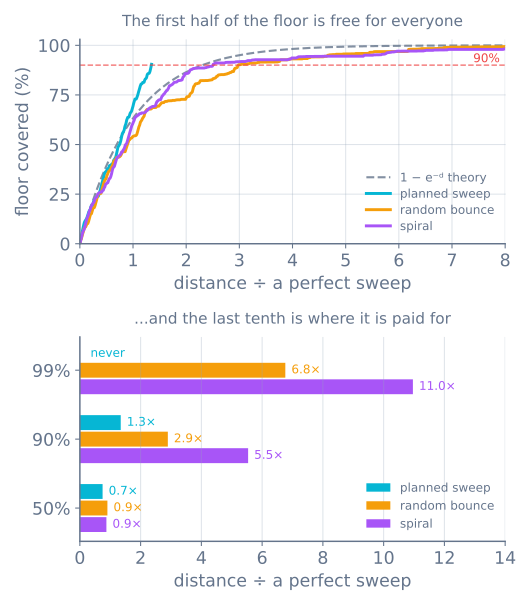
| 策略 | 50% | 90% | 99% | 最终停在 |
|---|---|---|---|---|
| 计划扫荡 | 0.75× | 1.35× | 永远达不到 | 90.4% |
| 随机反弹 | 0.91× | 2.90× | 6.76× | 99.6% |
| 螺旋 + 搬移 | 0.87× | 5.54× | 10.96× | 99.5% |
这张表里有三件事,比本文其余所有内容都更值得注意。
**在覆盖前一半地面时,什么都不重要。**到 50% 时三种策略彼此差距都在 20% 以内。一台没有感知也没有记忆的机器人,在这份工作的前半程里确实和规划器一样好——这正是那个廉价做法在商业上可行、也是随意观察永远看不出差别的原因。
**随机的表现比它自己的理论更差。**99% 处实测 6.76×,而理论预测 4.61×,因为直线反弹会反复回到刚刚扫过的地面上。把 1 − e^(−d) 当成乐观的上界,而不是估计值。
**规划器完不成。**它停在 90.4% 就待在那儿了,这不是缺陷。
规划器为什么会留下十分之一的地面
覆盖规划器必须让机器人的身体避开每一面墙和每一条桌腿,所以它按机器人半径加上余量把每个障碍膨胀掉,只在剩下的空间里规划。落在外面的,就是机器人永远开不到的地面。
在实测中,规划器漏掉的 133 个格子里有 130 个位于墙或某件家具的两格之内。只有三个是空旷地面。这些漏扫不是散落的——它们是房间中每个障碍周围的一圈环。
这就解释了每一台商用机器的两个特征:
- **侧刷从底盘侧面探出去。**刷子比会碰撞的那个东西更宽,所以它能扫到轮子永远到不了的地面。
- **沿墙走一遍。**这是一个单独运行的行为,因为系统性扫荡在结构上就做不了这件事。
随机反弹最终靠运气能碰到那些边缘,这也是它唯一做得更好的地方。
行距的选择
对系统性扫荡来说,唯一真正的参数是行间距。
行距正好等于刷宽,那么任何一点航向误差都会在两行之间留下一条没清干净的条带——而之后没有任何东西会再找到它,因为规划以为那块地面已经完成。重叠 10–20% 就能把这些条带闭上,代价恰好是那个百分比的距离。
那份重叠,加上绕过家具的转场距离,就是规划器 1.35× 的来源。它不是浪费,而是一份能经受真实机器人接触的规划所要付的价钱。
还有两个看起来没那么重要、实际更重要的选择:
- **沿房间长轴走行。**每次转弯都要花时间却不覆盖任何新地面,所以行数减半就意味着转弯开销减半。
- 在行段之间规划路径,不要直接开过去。当家具把一行切成两段时,机器人必须绕过去。把这段转场当成穿越空闲空间的最短路来规划,是“一份规划”和“一个愿望”之间的区别。
每种策略各自需要什么感知
这才是这三种策略都存在的真正原因。
**随机反弹只需要一比特。**我是不是撞到了什么。两个碰撞开关加一个随机数发生器就是整台机器人。不需要编码器,不需要地图,不需要定位,也没有任何东西会漂移。
螺旋需要知道走了多远——相对于当前螺旋中心的距离,也就是一个粗略的里程计——好到能用来扩大半径,但不够好到能闭合一个回路。
**计划扫荡需要知道自己在哪里。**笔直的行、已知的转角、一个刷宽的横向步进,全都是里程计的断言,而里程计会漂移。走出十行之后,这些行就不再平行了。这就是为什么做规划的商用机器还要带一个陀螺仪、一个顶置相机或一个信标——规划器很便宜,而它假定的定位并不便宜。
所以策略是按感知预算选的,不是按算法有多优雅。先把随机那版做出来:它能工作,只有二十行,而且给出一个规划器必须超越的基线。
折算成分钟要花多少
还是那个 20 m² 的房间、250 mm 的刷子,以及一台以 0.25 m/s 巡航的机器人:
| 策略 | 距离 | 时间 |
|---|---|---|
| 完美扫荡 | 80 m | 5 分钟 |
| 计划 | 108 m | 7 分钟 |
| 随机,到 90% | 232 m | 15 分钟 |
| 随机,到 99% | 541 m | 36 分钟 |
| 螺旋,到 99% | 877 m | 58 分钟 |
电池就是一份距离预算。0.25 m/s 下一小时续航是 900 m,随机策略足以舒服地覆盖一个房间,但覆盖不了三个——而正是这件事,而不是任何算法上的洞察,把市场推向了建图机器人。
出问题时
| 现象 | 通常原因 |
|---|---|
| 车永远在描同一个环 | 反弹角是确定性的——在矩形地面上固定反射角会闭成一条回路 |
| 各行漂得不再平行 | 是里程计的问题,不是规划器的。加一个航向参考 |
| 行与行之间有漏扫的条带 | 行间距设成正好一个刷宽,没有重叠 |
| 每个房间的边缘都漏掉 | 这是设计如此——加一遍沿墙扫荡,或者换更宽的刷子 |
| 很快覆盖到 90% 然后像停了 | 同样是设计如此。看覆盖率曲线,别看机器人 |
| 沙发后面永远到不了 | 行段之间的转场从来没被规划过 |
| 扫到一半电池就没电 | 超了距离预算;按每米算覆盖量,而不是按每分钟 |
在覆盖模拟器里让三种策略跑同一个房间——运行时拖动家具,数字会跟着变。然后去做房间覆盖机器人,它从那个什么都不需要的策略起步,只在测量说值得的地方加上感知。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读