
Tutorial · Intermediário · 30 min
Planejamento de cobertura: varra um piso inteiro
Chegar a algum lugar e cobrir todo lugar são problemas diferentes. Varreduras aleatórias, em espiral e boustrophedon, comparadas a uma varredura perfeita.
Um problema diferente de chegar a algum lugar
A* encontra uma rota até um objetivo. Um planejador de cobertura precisa tocar em cada célula alcançável, o que muda completamente o objetivo: não há um destino para se aproximar, nenhuma heurística para guiar você, e o sucesso não é binário.
A métrica que substitui esse sucesso binário é a distância percorrida por metro quadrado varrido. Com área de piso A e uma escova de largura w, um robô perfeito varre cada célula uma única vez e nunca repete:
d_optimal = A / wUm cômodo de 20 m² com uma escova de 250 mm exige 80 m. Todos os números abaixo são múltiplos desse valor, porque o ideal é a única referência que continua válida quando o cômodo muda.
A lei que governa a varredura sem mapa
Um robô que não sabe onde já passou cobre nova área do piso na proporção do quanto ainda está sem cobertura. Isso corresponde a uma equação diferencial cuja solução é:
covered(d) ≈ 1 − e^(−d / d_optimal)Considere três pontos dessa curva e o comportamento de todo o problema fica evidente:
| Cobertura | Distância |
|---|---|
| 63% | 1,0 × ideal |
| 90% | 2,3 × ideal |
| 99% | 4,6 × ideal |
Os últimos 9% custam mais do que os primeiros 90%. Esse é o problema do coletor de cupons com uma escova acoplada, e é o único fato que explica todos os robôs aspiradores que você já observou.
O que realmente acontece
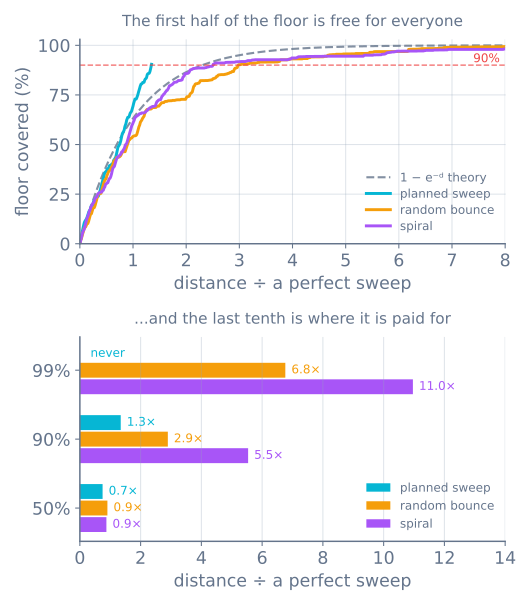
A teoria pressupõe que cada metro de percurso caia em uma região do piso escolhida independentemente. Um robô real se desloca em linhas retas, portanto metros consecutivos são correlacionados — ele continua revarrendo a área sobre a qual já está. Em medições realizadas em cinco cômodos no simulador de cobertura:
| Estratégia | 50% | 90% | 99% | Termina em |
|---|---|---|---|---|
| Varredura planejada | 0,75× | 1,35× | nunca | 90,4% |
| Deslocamento aleatório com rebote | 0,91× | 2,90× | 6,76× | 99,6% |
| Espiral + reposicionamento | 0,87× | 5,54× | 10,96× | 99,5% |
Três pontos dessa tabela valem mais do que o restante desta página.
Na primeira metade do piso, nada importa. As três estratégias apresentam diferenças de até 20% entre si em 50%. Um robô sem sensores e sem memória é realmente tão bom quanto um planejador na primeira metade do trabalho — exatamente por isso que a abordagem barata é viável comercialmente e por isso que observar superficialmente nunca revela a diferença.
O deslocamento aleatório é pior do que a própria teoria previa. São 6,76× contra os 4,61× previstos em 99%, porque um rebote em linha reta continua revisitando o piso que acabou de percorrer. Trate 1 − e^(−d) como um limite otimista, não como uma estimativa.
O planejador nunca conclui a varredura. Ele para em 90,4% e permanece ali, e isso não é um defeito.
Por que o planejador deixa um décimo do piso
Um planejador de cobertura precisa manter o corpo do robô afastado de cada parede e de cada perna de mesa. Por isso, aumenta as dimensões de cada obstáculo pelo raio do robô mais uma margem e planeja dentro do espaço restante. Tudo o que fica fora é piso ao qual o robô nunca poderá chegar.
Na execução medida, 130 das 133 células perdidas pelo planejador estavam a no máximo duas células de uma parede ou de um móvel. Apenas três estavam em piso aberto. As perdas não ficam espalhadas — formam um anel ao redor de cada obstáculo no cômodo.
Isso explica dois recursos presentes em todas as máquinas comerciais:
- A escova lateral que avança além do chassi. A escova é mais larga que a parte que entra em contato, portanto alcança áreas do piso às quais as rodas nunca chegam.
- A passagem junto às paredes. É um comportamento executado em uma etapa separada, porque a varredura sistemática não consegue realizá-lo.
O deslocamento aleatório acaba alcancando essas bordas por sorte — sua única vantagem.
Escolhendo as faixas
Para uma varredura sistemática, o único parâmetro real é o espaçamento entre as faixas.
Espaçar as faixas com distância exatamente igual a uma largura de escova deixa uma área não limpa entre elas para qualquer erro de orientação — e nada depois encontrará essa faixa, porque o plano considera o piso concluído. Com 10–20% de sobreposição, as faixas se fecham, ao custo de exatamente essa porcentagem em distância.
Essa sobreposição, somada à distância percorrida para contornar os móveis, explica o valor de 1,35× do planejador. Não é desperdício; é o preço de um plano que funciona em um robô real.
Mais duas escolhas importam mais do que parecem:
- Percorra as faixas ao longo do eixo longo do cômodo. Cada curva custa tempo e não cobre uma nova área do piso, portanto reduzir à metade o número de faixas reduz à metade o custo das curvas.
- Planeje o deslocamento entre trechos; não atravesse um trecho para o outro. Quando um móvel divide uma faixa em dois trechos, o robô precisa contorná-lo. Planejar esse deslocamento como o caminho mais curto pelo espaço livre é a diferença entre um plano e um desejo.
Os sensores que cada estratégia exige
Esta é a verdadeira razão para as três existirem.
O deslocamento aleatório precisa de um bit. “Bati em alguma coisa?” Dois interruptores de contato e um gerador de números aleatórios formam o robô inteiro. Sem encoders, mapa, localização nem nada que possa derivar.
A espiral precisa conhecer a distância percorrida desde o centro da espiral atual, que é uma odometria aproximada — suficiente para aumentar um raio, insuficiente para fechar um laço.
Uma varredura planejada precisa saber onde está. Faixas retas, ângulos de giro conhecidos e um deslocamento lateral de uma largura de escova dependem da odometria, e a odometria deriva. Após dez faixas, elas já não estão paralelas. É por isso que máquinas comerciais com planejamento também carregam um giroscópio, uma câmera no teto ou um farol — o planejador é barato, mas a localização que ele pressupõe não é.
Portanto, a estratégia é escolhida pelo orçamento de sensores, não pela elegância do algoritmo. Construa primeiro a versão aleatória: ela funciona, tem vinte linhas e fornece uma linha de base que o planejador precisa superar.
O que isso custa em minutos
Considere o cômodo de 20 m², uma escova de 250 mm e um robô que se desloca a 0,25 m/s:
| Estratégia | Distância | Tempo |
|---|---|---|
| Varredura perfeita | 80 m | 5 min |
| Planejada | 108 m | 7 min |
| Aleatória, até 90% | 232 m | 15 min |
| Aleatória, até 99% | 541 m | 36 min |
| Espiral, até 99% | 877 m | 58 min |
Uma bateria representa um orçamento de distância. Uma autonomia de uma hora a 0,25 m/s equivale a 900 m, o que cobre confortavelmente um cômodo, mas não três, com estratégia aleatória — e isso, mais do que qualquer ideia algorítmica, impulsionou o mercado de robôs com mapeamento.
Quando dá errado
| Sintoma | Causa provável |
|---|---|
| O robô percorre o mesmo laço para sempre | Ângulo de rebote determinístico — uma reflexão fixa em um piso retangular forma um caminho fechado |
| As faixas deixam de ficar paralelas | Odometria, não o planejador. Adicione uma referência de orientação |
| Faixas de piso não varrido entre as passagens | Espaçamento definido exatamente na largura da escova, sem sobreposição |
| Deixa de varrer as bordas dos cômodos | Comportamento projetado — adicione uma passagem junto às paredes ou uma escova mais larga |
| Cobre 90% rapidamente e depois parece parar | Também é o comportamento projetado. Observe a curva de cobertura, não o robô |
| Nunca termina atrás do sofá | O deslocamento entre trechos de uma faixa nunca foi planejado |
| A bateria acaba no meio do cômodo | Orçamento de distância excedido; meça a cobertura por metro, não por minuto |
Execute as três no mesmo cômodo no simulador de cobertura — arraste os móveis enquanto ele funciona e os números mudam junto. Depois construa o robô de cobertura de cômodo, que começa com a estratégia que não precisa de nada e adiciona sensores apenas onde a medição mostra que vale a pena.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar