
教程 · 中级 · 阅读约 35 分钟
麦克纳姆轮运动学:四个轮子,三个运动轴
从一个 45° 滚子出发,推导出麦克纳姆底盘的四行逆运动学方程,把它反过来用作里程计,再用多出来的第四个方程检测打滑。
一个滚子决定一切
把一个麦克纳姆轮从机器人上拆下来拿在手里,它像普通轮子一样绕轴转。轮缘上装着八九个桶形小滚子,每个有自己的小轴、都能自由转动,且都与轮轴成 45°。
现在问这个轮子能给地面施加什么力。
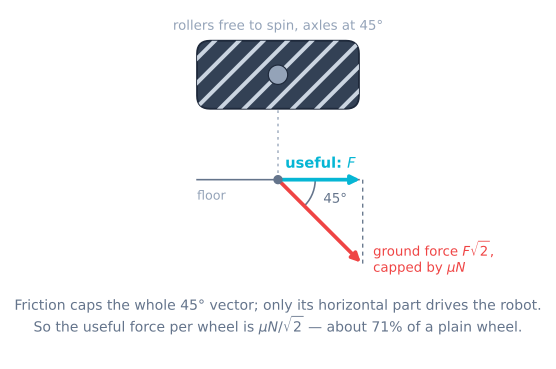
它不能沿滚子的滚动方向推——滚子一转,什么都传不出去。它只能沿滚子轴线推,也就是滚子拒绝滚动的那个方向。所以轮子的地面作用力被锁在地板上一条 45° 线上,加再大电机扭矩也换不了这条线。
机制的全部就是这个,下面全是记账。
约束,一次一个轮子
用常用机器人坐标系:x 朝前,y 朝机器人左方,ω 逆时针。这是 ROS 约定,用别的以后会和每个库打架。
轮子 i 在该坐标系中的位置为 (xᵢ, yᵢ),滚子旋向 sᵢ = ±1 表示它的滚子沿两条 45° 线中的哪一条。轮缘速度 vᵢ(轮胎处线速度,单位 m/s,不是弧度)与底盘速度的关系为:
vᵢ = vx + sᵢ·vy + (sᵢ·xᵢ − yᵢ)·ω三项,每项一句话:
- vx——无论旋向如何,每个轮子都全额贡献前进运动,这就是麦克纳姆底盘前进开起来完全正常的原因。
- sᵢ·vy——侧移让一半轮子正转、一半反转,旋向决定哪一半。
- (sᵢ·xᵢ − yᵢ)·ω——力臂。注意它不只是轮距,滚子旋向在里面,所以装错角的轮子连旋转带侧移一起毁。
从轮缘速度到真正发给电机的指令,除以轮半径:ωwheel = vᵢ / r,单位 rad/s。
四个轮子:矩阵
四个轮子的行叠起来,就是 4×3 矩阵 A,底盘速度 ξ = (vx, vy, ω):
v = A · ξ标准布局——左前配右后一种旋向,右前配左后另一种——记 k = lx + ly,其中 lx 为半轴距(前后)、ly 为半轮距(左右),则:
| 轮子 | vx | vy | ω |
|---|---|---|---|
| 左前 | 1 | −1 | −k |
| 右前 | 1 | +1 | +k |
| 左后 | 1 | +1 | −k |
| 右后 | 1 | −1 | +k |
也就是人人都在写的四行:
float fl = vx - vy - K * omega;
float fr = vx + vy + K * omega;
float rl = vx + vy - K * omega;
float rr = vx - vy + K * omega;
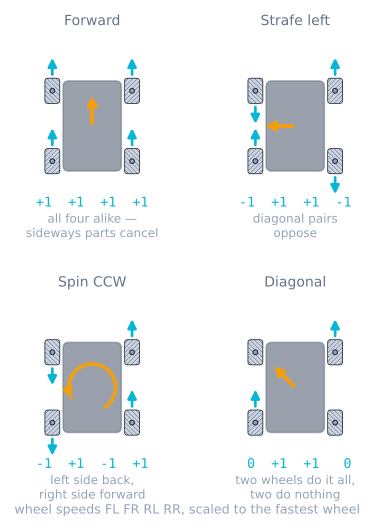
用你已知的麦克纳姆机器人四种行为验算一下:
| 指令 | 轮速(左前,右前,左后,右后) | 现象 |
|---|---|---|
| 前进,vx = 1 | 1, 1, 1, 1 | 四轮同向,侧向分量抵消。 |
| 左平移,vy = 1 | −1, 1, 1, −1 | 对角两对反向,这就是绝活。 |
| 逆时针转,ω = 1 | −k, k, −k, k | 左侧后退、右侧前进——普通坦克转向。 |
| 对角,vx = vy = 1 | 0, 2, 2, 0 | **两个轮子完全停转。**记住这一点。 |
算例
底盘 lx = 75 mm、ly = 85 mm,97 mm 轮(r = 48.5 mm),指令 vx = 0.30 m/s、vy = 0.20 m/s、ω = 0.50 rad/s。则 k = 0.160 m。
| 轮子 | 算式 | 轮缘速度 | 电机转速 |
|---|---|---|---|
| 左前 | 0.30 − 0.20 − 0.160 × 0.50 | 0.020 m/s | 0.41 rad/s(3.9 rpm) |
| 右前 | 0.30 + 0.20 + 0.160 × 0.50 | 0.580 m/s | 11.96 rad/s(114 rpm) |
| 左后 | 0.30 + 0.20 − 0.160 × 0.50 | 0.420 m/s | 8.66 rad/s(83 rpm) |
| 右后 | 0.30 − 0.20 + 0.160 × 0.50 | 0.180 m/s | 3.71 rad/s(35 rpm) |
看起来不极端的指令,让一个轮子比另一个快 29 倍。麦克纳姆底盘一辈子都在让四个电机干差别巨大的活,所以“四个给一样 PWM 还能走直线”在这里不是有效测试。
饱和:缩放,绝不截幅
指令超出电机能力,总要放弃点什么,只有两种选择,而且不等价。
float peak = max(max(fabs(fl), fabs(fr)), max(fabs(rl), fabs(rr)));
if (peak > V_MAX) {            // SCALE: keep the direction, lose the speed
  float s = V_MAX / peak;
  fl *= s; fr *= s; rl *= s; rr *= s;
}
对比直接给每个电机写 constrain(fl, -255, 255) 的做法:截幅。截幅保住速度、扔掉方向。假设轮子极限 0.50 m/s,指令 0.60 m/s 前进、0.15 侧移、0.8 rad/s 旋转:
| 航向 | 前进 | 旋转 | 结论 | |
|---|---|---|---|---|
| 指令 | 14.0° | 0.60 m/s | 0.80 rad/s | — |
| 缩放 | 14.0° | 0.34 m/s | 0.46 rad/s | 每个轴都变慢,指向分毫不差 |
| 截幅 | 5.6° | 0.46 m/s | 0.28 rad/s | 前进更快,偏航 8.4°,旋转少 40% |
最阴险的是截幅在人们常测的指令上看起来没事。纯斜行让两个轮子跑 2、两个跑 0,零本来就在限内,截幅和缩放结果一样,缺陷就藏起来了。它之后会在路径跟随器底下现形:机器人莫名其妙向弯道外偏。在麦克纳姆模拟器同一趟跑里对比两种限幅,差别是一条看得见的曲线。
反过来:里程计
正运动学是同一个矩阵反着读。但 A 是 4×3——四个测量、三个未知数——没有逆,只有最小二乘解:
ξ = (Aᵀ A)⁻¹ Aᵀ v标准布局下 AᵀA 是对角阵,整体坍缩成三行,Arduino 都放得下:
vx    = (fl + fr + rl + rr) / 4.0;
vy    = (-fl + fr + rl - rr) / 4.0;
omega = (-fl + fr - rl + rr) / (4.0 * K);
每个节拍结合航向积分,就是航位推算:
float dt = (now - last) * 1e-6f;
theta += omega * dt;
x += (vx * cosf(theta) - vy * sinf(theta)) * dt;
y += (vx * sinf(theta) + vy * cosf(theta)) * dt;效果和底下的假设一样好——轮子不打滑。而麦克纳姆轮打滑是设计使然,所以侧向里程计是全车最不可信的数。
没人用的第四方程
四个方程,三个未知数,多出来的方程不是浪费——是整个传动链上唯一的免费诊断。
机器人是刚体且每轮都抓地时,四个轮缘速度不能任意。矩阵前两行相加与后两行相加都是 2·vx,所以:
FL + FR = RL + RR恒成立,精确成立,刚体麦克纳姆底盘的任何运动都满足。所以每循环算一次残差:
float residual = (fl + fr) - (rl + rr); // should be ~0 forever非零说明四个编码器描述的运动是刚体做不出来的。原因按可能性排序:轮子离地、轮子压到湿滑处、滚子卡死、联轴器打滑、编码器某通道坏——或轮子装错角,此时残差大而恒定,而非阵发。
诚实说出它看不见的:如果四个轮子同时同向打滑,残差保持为零,机器人悄无声息地斜飘出航线。这正是麦克纳姆里程计悄无声息失效而非大声报错的原因,认真的做法是加 IMU 或无动力随动轮,而不是信驱动编码器。
45° 的两个后果
都从矩阵里掉出来,谁也买不掉。
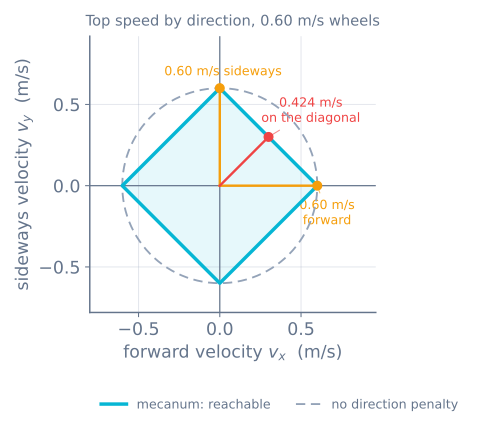
斜行限于 1/√2。 45° 指令把 vx + vy 压在两个轮子上,另两个为 0,忙的那对到限时机器人速度只有直线极速的 V_MAX / √2 ≈ 71%。更大的电机抬高天花板,但去不掉它。
牵引也限于 1/√2,原因不同。 电机有效驱动力 F 沿滚动方向,而实际地面作用力沿滚子轴线为 F·√2,摩擦限制的是那个。所以每轮有效推力上限 μN/√2,整车加速度上限为:
a_max = μ·g / √2μ = 0.85 时是 5.9 m/s²,同样机器人用普通轮是 8.3。质量在两边都约掉了,所以压重没用——和相扑机器人重量即一切的教训正好相反。
在固件里
几何放一处,绝不手写两遍。
struct Mecanum {
  float lx, ly, r;                 // half wheelbase, half track, wheel radius (m)
  float k() const { return lx + ly; }

  // twist -> four wheel angular velocities, rad/s
  void inverse(float vx, float vy, float w, float out[4]) const {
    out[0] = (vx - vy - k() * w) / r;   // FL
    out[1] = (vx + vy + k() * w) / r;   // FR
    out[2] = (vx + vy - k() * w) / r;   // RL
    out[3] = (vx - vy + k() * w) / r;   // RR
  }

  // four measured wheel angular velocities -> twist, plus the residual
  float forward(const float in[4], float &vx, float &vy, float &w) const {
    float fl = in[0] * r, fr = in[1] * r, rl = in[2] * r, rr = in[3] * r;
    vx = (fl + fr + rl + rr) * 0.25f;
    vy = (-fl + fr + rl - rr) * 0.25f;
    w  = (-fl + fr - rl + rr) * 0.25f / k();
    return (fl + fr) - (rl + rr);       // the free diagnostic
  }
};
lx 和 ly 量轮心到轮心再对半——不是车体板,车体板通常更宽。k 错了机器人照样走,但旋转和平移互相串:原地转会漂移,纯侧移会画弧。原地转还漂移,先怀疑 k 再怀疑代码。
故障排查
| 现象 | 可能原因 | 查什么 |
|---|---|---|
| 前进正常,侧移画弧还带转 | 轮子装错角 | 上面的 X 检查;残差大而稳定 |
| 侧移方向和指令相反 | 四轮镜像 | 左右两对轮子对调 |
| 原地转还带平移 | k 错,或按车体而非轮心量的 lx/ly | 重量轮心到轮心 |
| 斜行比前进慢得多 | 1/√2 上限——不是故障 | 不用修,设计时留出来 |
| 路径跟随器下过弯外飘 | 逐电机截幅而非缩放 | 按最忙的轮子整体缩放指令 |
| 里程计侧向漂得快、前向还好 | 滚子打滑,符合设计 | 航向用 IMU,位置用随动轮 |
| 只在某种地面残差跳变 | 那块地滑,或滚子卡死 | 每个滚子用手转一遍 |
下一步
用会打滑的机器人验算这些数:麦克纳姆模拟器把这些方程开进摩擦模型,看里程计和地面怎么吵架。然后让轮子真正转出你算的速度——车轮速度闭环——再用场定向驱动让“前进”指地面前进而非车体前进。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读