
Composant · Contrôleur
ESP32
L'ESP32 est un microcontrôleur double cœur rapide avec Wi-Fi et Bluetooth — un Arduino à qui l'on parle sans fil. Ce qu'il fait et quand le choisir.
Présentation
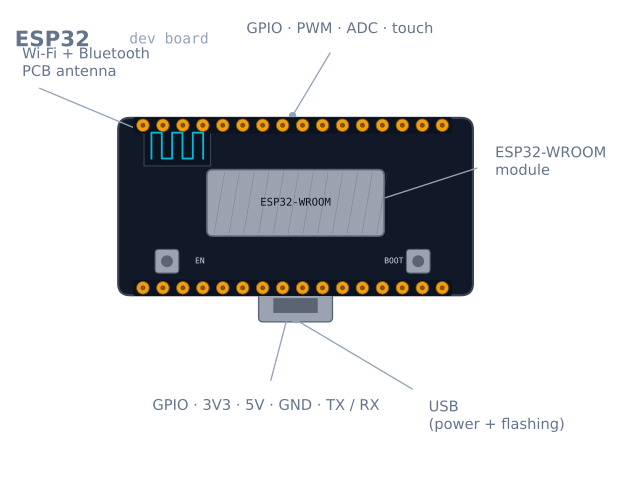
L’ESP32 est un microcontrôleur qui ressemble à un Arduino avec une radio greffée et les freins desserrés. Il a un processeur 32 bits double cœur qui tourne bien plus vite qu’un Uno, bien plus de mémoire, et — vedette — le Wi-Fi et Bluetooth intégrés. Cette combinaison explique sa domination en robotique loisir et IoT : un robot peut héberger une page web pour se commander, diffuser les données de capteurs vers votre téléphone, ou recevoir des ordres en Bluetooth, le tout depuis une puce bon marché.
Point crucial, on le programme avec le même IDE et langage Arduino déjà connus. L’apprentissage fait sur un Uno se transfère directement ; on gagne simplement connectivité et marge.
Fonctionnement
En son cœur, deux CPU Xtensa cadencés jusqu’à 240 MHz. Avoir deux cœurs compte pour les robots : un cœur peut exécuter votre boucle de commande avec une temporisation stable pendant que l’autre gère le Wi-Fi, pour que le réseau ne cale jamais les roues. Autour du CPU, les périphériques habituels — GPIO, canaux PWM, plusieurs CAN, I²C, SPI, UART — plus la radio.
Le fait pratique le plus important est la tension : l’ESP32 fonctionne en logique 3,3 V, pas en 5 V comme l’Uno. Ses broches ne sont pas tolérantes au 5 V. Une sortie capteur 5 V — comme la broche Echo d’un HC-SR04 — doit être abaissée à 3,3 V avant de toucher une broche ESP32, sous peine de dommage. Cette seule différence piège presque tous ceux venant d’un Uno.
Quand l’utiliser
Prenez un ESP32 quand votre robot doit être sans fil — télécommande, télémétrie, tableau de bord navigateur — ou quand il faut du calcul inaccessible à une carte 8 bits, comme traiter plus de capteurs ou exécuter une logique légère embarquée. La variante ESP32-CAM ajoute une caméra, ouvrant des projets simples de vision.
Restez avec un Arduino Uno quand vous apprenez les fondamentaux, quand la tolérance 5 V rend le câblage plus sûr, ou quand le projet est simple et hors ligne — entraîner quelques moteurs autour d’une ligne n’a pas besoin du Wi-Fi.
Câblage et pièges
- C’est du 3,3 V, et non tolérant au 5 V. Adaptez tout signal 5 V avant qu’il atteigne un GPIO. C’est la façon la plus fréquente d’endommager un ESP32 pour un débutant.
- Wi-Fi plus moteurs peuvent faire décrocher la carte. La radio tire des pics de courant vifs ; partager une alimentation faible avec des moteurs cause des resets. Alimentez les moteurs séparément via un pilote moteur et donnez à l’ESP32 un rail 3,3 V stable.
- Toutes les broches ne sont pas libres. Plusieurs GPIO sont en entrée seule, liés au comportement au démarrage, ou connectés à la flash interne. Vérifiez un brochage avant d’affecter les broches, sinon la carte ne démarrera pas.
- Bizarreries du CAN. L’un des deux CAN est indisponible pendant que le Wi-Fi est actif, et les lectures sont moins linéaires que celles d’un Uno — calibrez si la précision compte.
Les broches à ne pas utiliser
Un ESP32 a environ 34 GPIO et c’est vraiment trompeur, parce qu’un nombre significatif d’entre eux sont inutilisables, conditionnels, ou empêcheront le démarrage. Ce tableau vaut d’être lu avant tout câblage.
| Broches | Statut | Pourquoi |
|---|---|---|
| GPIO 6–11 | Ne jamais utiliser | Connectées à la flash SPI interne. Les utiliser bloque le démarrage |
| GPIO 0 | Mode démarrage | Doit être HAUT au reset, sinon la carte entre en mode flash |
| GPIO 2 | Mode démarrage | Doit être en l’air ou BAS au reset |
| GPIO 12 | Mode démarrage | Doit être BAS au reset — un rappel au haut ici empêche le démarrage |
| GPIO 15 | Mode démarrage | HAUT au reset coupe le journal de démarrage |
| GPIO 34–39 | Entrée seule | Pas d’étage de sortie, et pas de rappels internes non plus |
| GPIO 1, 3 | Série (TX0/RX0) | Utilisées par le programmateur USB |
Les broches d’usage général les plus sûres sur une carte dev 30 broches standard sont GPIO 4, 5, 13, 14, 16, 17, 18, 19, 21, 22, 23, 25, 26, 27, 32, 33. Commencez là et vous éviterez tous les pièges ci-dessus.
Les broches de mode de démarrage sont l’échec le plus déroutant, parce que la carte fonctionne parfaitement jusqu’à ce qu’on branche quelque chose. Une résistance de rappel sur GPIO 12 — tout à fait raisonnable pour un bouton — signifie que la carte ne démarrera simplement pas, sans erreur ni sortie série.
Les broches en entrée seule piègent différemment : GPIO 34–39 n’ont ni rappel interne haut ni bas, donc un bouton sur l’une flotte et lit aléatoirement. Elles exigent une résistance externe.
3,3 V, et ce que cela coûte
Les broches de l’ESP32 ne sont pas tolérantes au 5 V, et c’est la façon la plus fréquente d’en endommager un. Tout signal 5 V exige un traitement :
| Situation | Solution |
|---|---|
| Sortie capteur 5 V → entrée ESP32 | Diviseur résistif (1 kΩ / 2 kΩ) ou adaptateur de niveaux |
| Sortie ESP32 → entrée appareil 5 V | Généralement correct — la plupart des logiques 5 V lisent 3,3 V comme HAUT |
| I²C bidirectionnel entre 5 V et 3,3 V | Un vrai adaptateur bidirectionnel (à base BSS138) |
| Appareil I²C 5 V avec ses propres rappels 3,3 V | Souvent fonctionne directement — vérifiez où vont les rappels |
L’asymétrie vaut d’être intériorisée : les sorties sont généralement sûres, les entrées généralement non. La broche Echo d’un HC-SR04 est le cas classique — elle sort un plein 5 V vers une broche prévue pour 3,6 V maximum absolu.
Le problème du CAN
Le CAN de l’ESP32 est le point faible de la puce, et faire semblant du contraire fait perdre des heures.
ADC2 ne fonctionne pas pendant que le Wi-Fi est actif. La radio l’utilise. Tout analogRead sur une broche ADC2
renvoie n’importe quoi ou bloque dès que le Wi-Fi se connecte — et puisqu’un robot sans fil est toute
la raison d’utiliser un ESP32, cela écarte ADC2 presque entièrement. N’utilisez qu’ADC1 :
GPIO 32–39.
La réponse n’est pas linéaire. Le CAN 12 bits est nettement non linéaire aux deux extrémités, et
les lectures sous environ 0,1 V et au-dessus d’à peu près 3,1 V sont compressées. La puce a des données
d’étalonnage usine que les fonctions esp_adc_cal de l’ESP-IDF appliquent pour vous ; l’analogRead Arduino
ne les utilise pas par défaut.
| Atténuation | Plage d’entrée utilisable |
|---|---|
ADC_0db |
0–1,1 V |
ADC_2_5db |
0–1,5 V |
ADC_6db |
0–2,2 V |
ADC_11db (défaut) |
0–3,3 V, le moins linéaire |
S’il faut une vraie précision d’un capteur analogique, la réponse pragmatique est un CAN I²C externe tel qu’un ADS1115. Il coûte quelques dollars et supprime tout le problème.
L’alimenter sans décrochage
C’est là que les projets robots ESP32 échouent le plus souvent, et la cause n’est pas évidente.
La radio ne tire pas un courant stable — elle le tire en rafales. Une rafale d’émission peut faire
500 mA pendant quelques centaines de microsecondes contre 40–80 mA en moyenne. Une alimentation qui
semble correcte au multimètre peut quand même s’affaisser sur ces pics, et l’ESP32 répond en
redémarrant avec un message Brownout detector was triggered.
| Règle | Pourquoi |
|---|---|
| Fournir au moins 500 mA, idéalement 1 A | La crête, pas la moyenne, compte |
| Mettre 100 µF ou plus près de la broche 3,3 V de la carte | Charge locale pour couvrir la rafale |
| Ne jamais partager un rail avec des moteurs | Appel moteur plus rafale radio = reset garanti |
| Utiliser un bon câble USB | La résistance d’un câble fin transforme une rafale en décrochage |
| Préférer la broche 5 V à la 3,3 V | Le régulateur embarqué gère les transitoires |
Ce dernier point mérite d’être dit plainement : injectez 5 V dans la broche VIN/5V et laissez le
régulateur de la carte faire le 3,3 V. Injecter du 3,3 V directement contourne le régulateur et son
filtrage, ce dont vous avez justement besoin.
Deux cœurs, et comment vraiment les utiliser
Le double cœur est le vrai avantage de l’ESP32 pour les robots, et le cadre Arduino le cache —
votre loop() tourne sur le cœur 1, et la pile Wi-Fi sur le cœur 0.
Vous pouvez épingler une tâche à un cœur explicitement :
void controlLoop(void *param) {
  const TickType_t period = pdMS_TO_TICKS(10);   // exactly 100 Hz
  TickType_t last = xTaskGetTickCount();
  for (;;) {
    readSensors();
    updatePid();
    driveMotors();
    vTaskDelayUntil(&last, period);              // no drift, unlike delay()
  }
}

void setup() {
  xTaskCreatePinnedToCore(
    controlLoop, "control", 4096, nullptr,
    2,          // priority above the default
    nullptr,
    1);         // core 1 — leave core 0 for Wi-Fi
}
C’est le motif qui rend un ESP32 vraiment bon pour les robots plutôt que juste
connecté : une boucle de commande à temporisation stricte sur un cœur, et un serveur web sur l’autre qui
ne peut pas la caler. vTaskDelayUntil est le détail important — contrairement à delay(), il compense
la durée du corps de boucle, pour que la période reste exactement 10 ms.
Dépannage
| Symptôme | Cause probable | Solution |
|---|---|---|
Brownout detector was triggered |
Alimentation s’affaissant sur rafales radio | Alimentation plus rigide, 100 µF local, alimentez en 5 V pas 3,3 V |
| La carte ne démarre pas du tout | Quelque chose tirant GPIO 0, 2 ou 12 | Libérez les broches de mode de démarrage |
analogRead renvoie n’importe quoi en Wi-Fi |
Utilisation d’une broche ADC2 | Passez à ADC1 : GPIO 32–39 |
| Une broche ne monte jamais au haut | GPIO 34–39 en entrée seule | Utilisez une autre broche |
| Bouton sur GPIO 35 lisant aléatoirement | Pas de rappels internes sur 34–39 | Ajoutez une résistance externe |
| Échec d’envoi, bouton BOOT requis | Circuit d’auto-reset absent sur le clone | Maintenez BOOT au début de l’envoi, ou ajoutez 10 µF sur EN |
| Resets aléatoires en charge moteur | Rail d’alimentation partagé | Alimentations séparées, masse commune |
| Capteur endommagé après câblage | 5 V dans une broche 3,3 V | Adaptez — et vérifiez que la broche marche encore |
| Le Wi-Fi coupe quand les moteurs tournent | Interférence radio ou chute d’alimentation | Éloignez l’antenne des fils moteur ; découplez |
ESP32 ou Arduino Uno ?
| Uno | ESP32 | |
|---|---|---|
| Vitesse | 16 MHz, 8 bits | Jusqu’à 240 MHz, double cœur 32 bits |
| SRAM | 2 Ko | 520 Ko |
| Logique | 5 V, indulgente | 3,3 V, exigeante |
| Sans fil | Aucun | Wi-Fi et Bluetooth |
| Pièges de broches | Presque aucun | Plusieurs qui empêchent le démarrage |
| Courbe d’apprentissage | Tout marche du premier coup | Lisez le brochage avant tout câblage |
Les deux utilisent le même langage et IDE, c’est l’intérêt — la transition ne coûte presque rien en code et pas mal en discipline de câblage.
La recommandation honnête : apprenez sur un Uno, construisez sur un ESP32. La tolérance 5 V de l’Uno et l’absence totale de pièges de broches rendent vos premières erreurs récupérables. Une fois la boucle de commande comprise et les masses communes acquises, l’ESP32 donne quinze fois la fréquence d’horloge, 260 fois la mémoire, et une radio, pour à peu près le même prix.
La variante ESP32-CAM mérite d’être connue à part : elle ajoute une caméra et un slot SD pour quelques dollars, et c’est de loin la voie la moins chère vers la vision robotique — au prix de presque plus aucun GPIO libre.
Explorer le graphe
Utilisé dans ces réalisations
Projets, parcours d'apprentissage et simulateurs qui intègrent le composant ESP32.
Comparer
Alternatives
Questions
FAQ : ESP32
Qu'est-ce que l'ESP32 ?
L'ESP32 est un microcontrôleur bas coût avec un processeur double cœur et le Wi-Fi et Bluetooth intégrés. Voyez-le comme un Arduino bien plus rapide capable de parler sans fil aux réseaux et aux téléphones, d'où sa présence dans la plupart des projets robotiques et IoT connectés.
À quoi sert un ESP32 ?
Il sert partout où un projet exige une connectivité sans fil ou plus de calcul qu'une carte 8 bits ne peut offrir : robots pilotés en Wi-Fi, tableaux de bord web, télécommande Bluetooth, nœuds capteurs remontant vers le cloud, et projets caméra avec la variante ESP32-CAM.
L'ESP32 vaut-il mieux que l'Arduino Uno ?
En specs brutes, oui — il est bien plus rapide, a plus de mémoire, et inclut le sans-fil qui manque à l'Uno. Mais l'Uno est en 5 V et plus indulgent aux erreurs de câblage, tandis que l'ESP32 est en 3,3 V et moins tolérant. Pour apprendre les bases, l'Uno est plus doux ; pour des robots connectés ou gourmands en calcul, l'ESP32 gagne.
Quelle est la différence entre Arduino et ESP32 ?
Arduino signifie généralement une carte 8 bits, 5 V, simple cœur sans radio. L'ESP32 est une carte 32 bits, 3,3 V, double cœur avec Wi-Fi et Bluetooth intégrés. Curieusement, on programme les deux avec l'IDE Arduino, donc « Arduino » peut désigner le langage et les outils autant que les cartes classiques.
L'ESP32 utilise-t-il le C ou le C++ ?
L'ESP32 se programme en C++ (avec beaucoup de C) avec le cadre Arduino ou l'ESP-IDF propre à Espressif. Si vous avez écrit des croquis Arduino, langage et structure se transfèrent directement — vous gagnez surtout Wi-Fi, Bluetooth et plus de broches.
Peut-on programmer l'ESP32 avec l'IDE Arduino ?
Oui. Après avoir ajouté le paquet de cartes ESP32 au gestionnaire de cartes de l'IDE Arduino, vous écrivez et envoyez les croquis exactement comme pour un Uno, et les bibliothèques existantes fonctionnent largement. C'est la façon la plus simple de commencer, avant de passer à l'ESP-IDF pour les fonctions avancées.
Pour aller plus loin