
Componente · Controlador
Microcontrolador 8051
O 8051 é o microcontrolador de 8 bits que muitos cursos de engenharia ainda ensinam primeiro. O que a arquitetura oferece e o que exige que você faça à mão.
O que é
O 8051 não é uma placa nem sequer um único chip—é uma arquitetura. A Intel a publicou em 1980 e depois licenciou o núcleo tão amplamente que o componente que você realmente compra hoje vem de outra empresa. Em um kit de laboratório, quase sempre é o AT89S52 da Atmel: um núcleo 8051 com 8 KB de flash, 256 bytes de RAM, três temporizadores e programação no sistema por quatro pinos.
O que chega é um DIP de 40 pinos, e nada mais. Sem USB, regulador, gerenciador de inicialização ou pinMode().
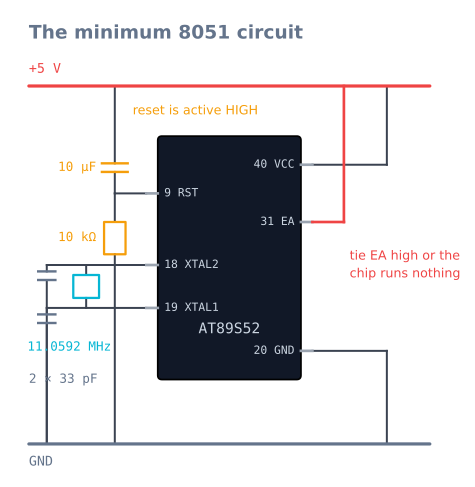
Antes de executar uma única instrução, você precisa fornecer um cristal, dois capacitores de carga,
uma rede de reinicialização e uma conexão de EA a +5 V. Esse caráter de componente bruto é a principal razão
para ele continuar nos currículos: não existe camada entre seu código e o silício que permita
explicar um comportamento que você não entende.
Como funciona
O 8051 é uma máquina Harvard: as memórias de programa e de dados são espaços de endereço separados, acessados por instruções diferentes. O código fica na flash; as variáveis ficam em 256 bytes de RAM interna, que por sua vez são divididos em quatro bancos de registradores, uma janela endereçável por bit e o restante para a pilha.
A temporização é excepcionalmente fácil de raciocinar. Um ciclo de máquina tem doze períodos do oscilador, e a maioria das instruções leva um ou dois ciclos. Com 11,0592 MHz, isso equivale a 1,085 µs por ciclo, portanto você pode contar as instruções e saber — não estimar — quanto tempo um laço leva. Pouquíssimos componentes modernos permitem isso.
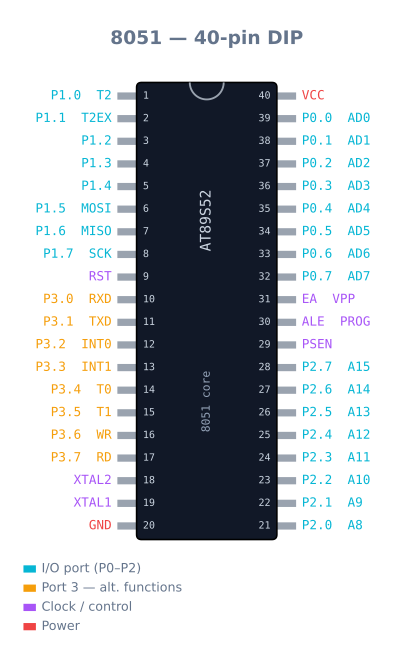
Os 32 pinos de E/S são agrupados em quatro portas com características distintas:
- P1 é a mais simples — oito pinos de uso geral com pull-ups internos.
- P3 dá a cada pino uma função alternativa: RXD/TXD serial, as duas interrupções externas, as duas entradas de temporizador e os sinais de leitura e escrita da memória externa.
- P2 transporta o byte alto do endereço quando há memória externa conectada.
- P0 é open-drain. Sem resistores de pull-up externos, não consegue produzir nível alto; também transporta o byte multiplexado de endereço baixo e dados.
O que o chip não possui importa tanto quanto: sem entradas analógicas e sem PWM dedicado. Ler a tensão de um sensor exige um ADC externo, e variar a velocidade de um motor significa gerar a forma de onda por conta própria em uma interrupção de temporizador.
Quando usar
Use o 8051 quando o objetivo for compreender a máquina—um curso de microcontroladores, um
miniprojeto universitário ou sua curiosidade sobre o que analogWrite() realmente faz. Escrever um
gerador de PWM por programa ensina mais em uma tarde do que um ano chamando uma biblioteca que o
esconde.
Escolha quase qualquer outra opção quando o objetivo for o robô. Um Arduino Uno oferece PWM dedicado, entradas analógicas e uma biblioteca para cada sensor que você encontrará; um ESP32 acrescenta Wi-Fi e muito mais memória. Ambos custam aproximadamente o mesmo que uma placa de desenvolvimento 8051. Escolher o 8051 para um projeto que precisa funcionar, e não ensinar, significa reconstruir à mão recursos que as alternativas oferecem de graça.
Armadilhas comuns
- EA deve ser conectado a +5 V. O pino 31 seleciona memória de programa interna ou externa. Flutuante ou ligado à massa, o chip busca silenciosamente em uma memória externa que não existe e não faz absolutamente nada—sem erro, sem luz, sem indicação. Este é o motivo mais comum para uma primeira placa 8051 parecer morta.
- A reinicialização é ativa em nível alto. Diferente de quase todos os outros microcontroladores, o 8051 é reiniciado quando RST é puxado para nível alto. O circuito padrão de energização usa um capacitor de 10 µF de +5 V a RST e um resistor de 10 kΩ de RST à massa.
- A Porta 0 precisa de pull-ups externos. Ela é open-drain. Ligue resistores de 10 kΩ a +5 V, ou nunca lerá nem produzirá nível alto de forma confiável.
- Os pinos absorvem corrente; não a fornecem. O pull-up interno fornece apenas dezenas de microamperes, enquanto o transistor de pull-down absorve miliampares. Ligue o ânodo do LED à alimentação e o cátodo ao pino; um
0acende. Invertendo a ligação, obtém um brilho muito fraco e muita confusão. - A pilha começa em 08h, sobre o banco de registradores 1. O ponteiro da pilha é reiniciado para 07h. Se você mudar para o banco 1 sem mover antes SP, seus registradores e endereços de retorno ocuparão os mesmos bytes.
Por que 11,0592 MHz, entre todos os números
Essa frequência de cristal parece arbitrária e é uma das escolhas mais deliberadas de toda a arquitetura.
O 8051 gera sua taxa de transmissão serial por transbordo do Temporizador 1 no modo de recarregamento automático de 8 bits:
baud = (2^SMOD / 32) x (oscillator / 12) / (256 - TH1)Com SMOD = 0 e um cristal de 11,0592 MHz, para obter 9600 baud:
TH1 = 256 - (11059200 / (12 x 32 x 9600)) = 256 - 3 = 253 = 0xFDExatamente 3. Sem arredondamento e sem erro. Todas as taxas padrão — 1200, 2400, 4800, 9600 e 19200 — resultam em um número inteiro de recarregamentos do temporizador.
Agora experimente um cristal de 12 MHz, com esse valor redondo:
TH1 = 256 - (12000000 / 3686400) = 256 - 3.26 -> must round to 3
actual baud = 10417, against a target of 9600 -> 8.5% error
Conexões seriais toleram cerca de 2–3% de erro total entre as duas extremidades. Com 8,5% de erro, o enquadramento se desloca dentro de um byte e cada caractere chega corrompido. É por isso que 11,0592 MHz existe, por isso ele está em todas as placas de laboratório 8051 e por isso substituir o cristal de 12 MHz guardado na gaveta produz um chip que funciona perfeitamente até você tentar imprimir algo.
O custo é que a aritmética de temporização fica mais difícil: um ciclo de máquina dura 1,085 µs, em vez de um valor redondo de 1 µs. Um cristal de 12 MHz fornece ciclos exatos de 1 µs e comunicação serial inutilizável. Escolha conforme o que o projeto realmente precisar.
Temporizadores e geração manual de PWM
O 8051 tem três temporizadores de 16 bits e nenhum PWM dedicado. Variar a velocidade de um motor significa gerar a forma de onda por conta própria, e essa é de fato a melhor parte de aprender neste chip.
Os temporizadores têm quatro modos; dois importam:
| Modo | Largura | Recarregamento | Use para |
|---|---|---|---|
| 0 | 13 bits | Manual | Antigo; ignore-o |
| 1 | 16 bits | Manual | Atrasos longos e precisos. Deve ser recarregado na ISR |
| 2 | 8 bits | Automático | Taxas de transmissão e qualquer pulso de período fixo |
| 3 | T0 dividido | — | Quando você realmente precisar de um terceiro temporizador |
O modo 2 é indicado quando você quer um pulso de período constante, porque o recarregamento acontece no circuito e nenhuma instabilidade da ISR entra no período.
Um gerador de PWM por programa no Temporizador 0, a aproximadamente 1 kHz com 100 passos de resolução:
#include <reg52.h>

sbit MOTOR_L = P1^0;
sbit MOTOR_R = P1^1;

volatile unsigned char dutyL = 0, dutyR = 0;   // 0..99
volatile unsigned char tick  = 0;

void timer0_isr(void) interrupt 1 {
    /* Mode 1 is not self-reloading: put the value back first, before
       anything else, or the period stretches by the ISR's own length. */
    TH0 = 0xFF; TL0 = 0xA4;                    /* ~10 us at 11.0592 MHz */

    if (++tick >= 100) tick = 0;               /* 100 ticks = ~1 ms period */

    MOTOR_L = (tick < dutyL) ? 1 : 0;
    MOTOR_R = (tick < dutyR) ? 1 : 0;
}

void main(void) {
    TMOD = (TMOD & 0xF0) | 0x01;               /* Timer 0, mode 1 */
    TH0  = 0xFF; TL0 = 0xA4;
    ET0  = 1;                                  /* enable timer 0 interrupt */
    EA   = 1;                                  /* global interrupt enable */
    TR0  = 1;                                  /* start */

    dutyL = 70; dutyR = 70;
    while (1) { }                              /* PWM runs entirely in the ISR */
}
Há dois pontos importantes. Recarregue primeiro, sempre — no modo 1, o temporizador continua contando de zero após um transbordo, portanto cada instrução executada antes do recarregamento é somada ao próximo período. E o custo é real: esta ISR é acionada 100.000 vezes por segundo e, a 1,085 µs por ciclo de máquina, uma rotina com uma dúzia de instruções consome uma parcela notável de tudo o que o chip pode fazer. Esse orçamento é exatamente o que um periférico de PWM dedicado oferece, e você só o agradece depois de pagar por ele à mão.
Orçamento de corrente das portas
Isso surpreende as pessoas porque as portas do 8051 são assimétricas de um modo que os componentes modernos não são.
| Absorver (saída LOW) | Fornecer (saída HIGH) | |
|---|---|---|
| Por pino, P1/P2/P3 | ~10 mA | ~60 µA (somente pull-up interno) |
| Por pino, P0 | ~10 mA | 0 — open drain, sem pull-up algum |
| Por porta, total | ~26 mA | — |
| Chip inteiro | ~71 mA | — |
Sessenta microamperes não são um erro de digitação. O pull-up interno é um resistor fraco, não um circuito de saída, portanto um pino que gera HIGH pode fornecer aproximadamente um milésimo do que consegue absorver.
Três consequências decorrem diretamente:
Os LEDs vão do cátodo ao pino, com o ânodo ligado por um resistor a +5 V, e escrever 0 os
acende. Ligados ao contrário, brilham muito fracamente, o que parece um LED fraco ou com defeito,
não uma má interpretação.
Nunca acione nada diretamente. Nem um relé, nem um buzzer com volume alto, nem um motor. Use um transistor, uma matriz de drivers ULN2003 ou um driver de motor adequado.
A Porta 0 precisa de pull-ups externos — 10 kΩ a +5 V em cada pino que pretende usar como E/S. Sem eles, ela não pode produzir nível alto nem ler um de forma confiável, e é a porta que a maioria das placas de laboratório conecta ao LCD.
Memória e onde ficam os 256 bytes
Oito quilobytes de flash parecem apertados, mas raramente são. 256 bytes de RAM são a limitação real, e não são 256 bytes uniformes:
| Endereço | Tamanho | O que fica ali |
|---|---|---|
| 00h–1Fh | 32 bytes | Quatro bancos de registradores, R0–R7 em cada um |
| 20h–2Fh | 16 bytes | Endereçável por bits — 128 bits individualmente endereçáveis |
| 30h–7Fh | 80 bytes | Uso geral e onde a pilha normalmente fica |
| 80h–FFh | 128 bytes | Somente endereçamento indireto (os SFRs ocupam o espaço direto) |
O ponteiro da pilha é reiniciado para 07h, o que coloca a pilha imediatamente acima do banco de
registradores 1. Se você mudar para o banco 1 sem mover antes SP, seus registradores e endereços de
retorno compartilharão os mesmos bytes, e a falha será espetacular: o programa retornará a um endereço
aleatório. SP = 0x30; como primeira linha de main() é a prática padrão.
Vale conhecer a região endereçável por bits porque ela é realmente elegante. Qualquer bit em 20h–2Fh pode ser definido, limpo ou testado em uma única instrução, o que torna os bits de estado gratuitos:
bit lineDetected;      /* the compiler allocates this in 20h-2Fh */
bit motorEnabled;      /* one bit each, one instruction to test */
Oito desses bits ocupam um byte, e testar um deles consome um único ciclo de máquina. Em um chip com 256 bytes de RAM, isso importa.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| O chip não faz absolutamente nada | EA flutuante ou ligado à massa |
Ligue o pino 31 a +5 V. Verifique isso primeiro, sempre |
O chip não faz nada, com EA em nível alto |
Cristal sem oscilação | Verifique os capacitores de carga de 33 pF e as soldas do cristal |
| Reinicia constantemente | RST mantido em nível alto | A reinicialização é ativa em nível alto aqui — verifique a rede de 10 µF / 10 kΩ |
| A Porta 0 não lê nem escreve nada | Open drain, sem pull-ups | 10 kΩ de cada pino a +5 V |
| LED muito fraco | Ligado para fornecer corrente | Cátodo ao pino; escreva 0 para acender |
| A serial imprime caracteres corrompidos | Cristal de 12 MHz | Use 11,0592 MHz — 12 MHz produz 8,5% de erro de baud |
| A serial funciona em um sentido só | TX/RX não cruzados ou sem massa comum | Cruze-os; conecte as massas |
| O programa retorna para lugar nenhum | Pilha sobreposta ao banco de registradores 1 | SP = 0x30; no início de main() |
| O período do PWM oscila | Temporizador recarregado tarde na ISR | Recarregue na primeira instrução ou use o modo 2 |
| Comportamento errático à medida que o código cresce | RAM esgotada | 256 bytes no total; verifique o mapa do linker |
| O programador não enxerga o chip | Pinos ISP em uso ou sem controle de reinicialização | Libere P1.5–P1.7 e RST durante a programação |
8051 ou um microcontrolador moderno?
| 8051 (AT89S52) | Arduino Uno | ESP32 | |
|---|---|---|---|
| Flash / RAM | 8 KB / 256 B | 32 KB / 2 KB | 4 MB / 520 KB |
| PWM dedicado | Nenhum | 6 canais | 16 canais |
| Entrada analógica | Nenhuma | 6 × 10 bits | 18 × 12 bits |
| Baud serial | Exige o cristal correto | Qualquer | Qualquer |
| Bibliotecas | Faça você mesmo | Milhares | Milhares |
| O que você aprende | A máquina | O projeto | O sistema |
A avaliação justa é esta: o 8051 é um componente de ensino, e um excelente. Escrever um gerador de PWM por programa, calcular manualmente o recarregamento do baud e descobrir que um pino de porta não pode fornecer corrente ensina o que todo periférico moderno realmente faz por você. Essa compreensão permanece válida, e é por isso que a arquitetura continua nos cursos de engenharia quarenta e cinco anos depois que a Intel a publicou.
Para um robô que precisa funcionar, escolha quase qualquer outra opção. Construir um robô seguidor de linha com 8051 significa escrever o PWM, adicionar um ADC externo ou usar sensores com saída de comparador e calcular manualmente cada constante de temporização — tudo o que um Uno oferece pelo mesmo preço. Faça isso quando o objetivo for entender a máquina. Use um Uno quando o objetivo for o robô.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Microcontrolador 8051.
Comparar
Alternativas
Perguntas
Perguntas frequentes sobre Microcontrolador 8051
O que é o microcontrolador 8051?
O 8051 é uma arquitetura de microcontrolador de 8 bits introduzida pela Intel em 1980 e depois amplamente licenciada. Hoje, ele é adquirido como um chip compatível, como o AT89S52 da Atmel, e não como um componente da Intel. Reúne CPU, memória flash, RAM, temporizadores, porta serial e 32 pinos de E/S em um chip DIP de 40 pinos, e continua sendo o microcontrolador de ensino padrão na maioria dos cursos de engenharia.
Por que o 8051 ainda é ensinado se é de 1980?
Porque nada fica oculto. Não há biblioteca de núcleo, camada de abstração da placa nem PWM dedicado—para acender um LED, você define um bit em um registro de porta; para controlar a intensidade, escreve uma interrupção de temporizador que conta os pulsos. Isso o torna uma péssima escolha para colocar um produto no mercado e uma excelente para entender o que todo outro microcontrolador faz por você.
Qual é a diferença entre o 8051 e um Arduino?
Um Arduino Uno é uma placa baseada no ATmega328P; o 8051 é um chip isolado que precisa ser cercado por um cristal, um circuito de reinicialização e um programador. O Arduino oferece PWM dedicado, entradas analógicas, um gerenciador de inicialização (bootloader) USB e um imenso ecossistema de bibliotecas. O 8051 não oferece nenhum deles—não tem ADC nem PWM—e é exatamente por isso que os cursos o usam para ensinar os fundamentos.
Por que o 8051 usa um cristal de 11,0592 MHz?
Porque isso torna exatas as taxas de transmissão serial. A UART divide o relógio do ciclo de máquina, e 11,0592 MHz resulta exatamente em 9600 baud; já um cristal de 12 MHz, de valor redondo, produz um erro de baud de cerca de 8,5% e corrompe os dados seriais. Esse número de aparência estranha foi escolhido por causa da aritmética, não da velocidade.
Quantas portas o 8051 possui?
Quatro portas de 8 bits—P0, P1, P2 e P3—para 32 pinos de E/S ao todo. Elas não são intercambiáveis: P0 não tem pull-ups internos e precisa de resistores externos; P3 leva os pinos seriais, de interrupção e de temporizador como funções alternativas; e P0 e P2 também formam os barramentos de endereço e dados quando há memória externa.
Por que meu programa no 8051 não faz nada depois que eu gravo?
Verifique primeiro o pino EA (pino 31). Conectado à massa ou deixado flutuante, o chip busca o programa em uma memória externa que não existe, portanto não executa nada e não fornece erro. EA deve estar conectado a +5 V para executar código da flash interna. Os próximos suspeitos são um circuito de reinicialização ausente e os dois capacitores de carga do cristal.
É possível programar o 8051 em C?
Sim, e a maioria dos cursos já faz isso. O Keil C51 é o compilador padrão do setor, e o SDCC é uma alternativa gratuita e de código aberto. O C é muito mais produtivo que a linguagem assembly aqui, mas o 8051 recompensa quem sabe o que o compilador gera—uma multiplicação aparentemente inocente ou um vetor local grande custa muito mais em um chip com 256 bytes de RAM do que em outros.
O 8051 ainda é usado em produtos reais?
Sim, embora raramente como um chip isolado e visível. Núcleos compatíveis com o 8051 estão integrados a uma grande variedade de dispositivos — controladores USB, sensores de toque, controles remotos e módulos de rádio — porque o núcleo é pequeno, bem compreendido e livre de restrições de licenciamento. Você o encontrará muito mais como um bloco dentro de outro chip do que como o DIP de 40 pinos sobre sua bancada.
Leitura complementar