
Componente · Controlador
Arduino Uno
O Arduino Uno é a placa de microcontrolador mais comum na robótica: lógica de 5 V, fácil de programar e difícil de danificar. Veja quando usá-lo.
O que é
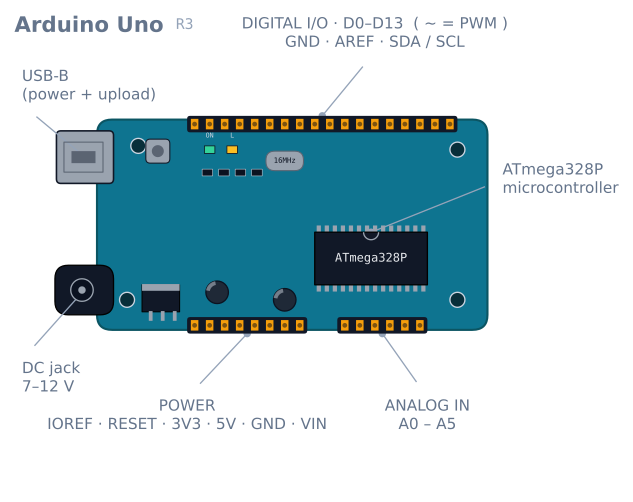
O Arduino Uno é uma pequena placa de desenvolvimento baseada no ATmega328P da Microchip, um microcontrolador de 8 bits. Ele expõe os pinos do chip em conectores rotulados, acrescenta uma porta USB para programação e alimentação e cuida das partes complicadas—o regulador de tensão, o cristal de relógio e o circuito de reinicialização—para que você possa se concentrar no código e nas conexões. Para muita gente que aprende robótica, o Uno é a forma de fazer um motor girar ou um sensor acender pela primeira vez.
Seu atrativo duradouro não é a potência bruta—pelos padrões atuais, ele é lento e tem pouca memória. É a tolerância. Os pinos de 5 V suportam os erros de ligação comuns a iniciantes, a comunidade já respondeu a quase todas as perguntas que você pode fazer e quase todos os sensores e drivers para iniciantes vêm com código de exemplo que pressupõe um Uno.
Como funciona
Você escreve um programa C++ com duas funções. setup() é executada uma vez quando a placa é ligada; loop() é executada indefinidamente depois disso. Dentro delas, você lê entradas e comanda saídas pelos pinos:
- Pinos digitais leem ou escrevem um sinal HIGH/LOW (5 V / 0 V)—o acionamento de um botão, o acender de um LED ou a entrada de direção de um driver de motor.
- Pinos PWM (marcados com
~) produzem uma tensão analógica por chaveamento, ligando e desligando muito rapidamente. É assim que você define a velocidade do motor ou o brilho de um LED. - Entradas analógicas medem uma tensão de 0–5 V e a reportam como um número de 0–1023. É assim que você lê um potenciômetro ou um sensor de linha analógico.
O Uno não possui sistema operacional. Seu código é a única coisa em execução, o que torna a temporização previsível—algo valioso ao implementar uma malha de controle em um robô real.
Quando usar
Use um Uno quando estiver aprendendo, quando quiser o maior conjunto possível de tutoriais e bibliotecas compatíveis ou quando o trabalho do robô for simples e em tempo real: ler alguns sensores, executar uma malha de controle e acionar dois motores. Um robô seguidor de linha, um robô que desvia de obstáculos ou um pequeno robô com tração diferencial estão totalmente no seu elemento.
Procure outra solução quando precisar de Wi-Fi ou Bluetooth (normalmente, um ESP32 é a opção mais adequada), computação pesada ou visão por câmera (um Raspberry Pi), ou muita memória. Os 2 KB de SRAM do Uno se esgotam antes do que os iniciantes esperam—textos longos e vetores grandes costumam ser os culpados.
Armadilhas comuns
- É uma placa de 5 V. Muitos sensores modernos usam 3,3 V e podem ser danificados por lógica de 5 V. Consulte a folha de dados antes de conectar.
- Não alimente motores pela placa. O regulador do Uno não fornece corrente para os motores; use uma bateria separada e um driver de motor. Alimentar motores diretamente pelo Uno é a causa mais comum de quedas de tensão ou reinicialização da placa.
delay()bloqueia tudo. Enquanto a placa está em umdelay(), ela não consegue ler sensores nem reagir. Para qualquer comportamento responsivo, controle o tempo commillis().- Acompanhe a memória. Se a placa se comportar de forma errática sem um motivo claro, a SRAM pode estar esgotada.
Pinagem: o que cada pino realmente faz
Há catorze pinos digitais e seis analógicos, mas eles não são intercambiáveis. Seis têm uma segunda função importante.
| Pino | Outra função | Observações para um robô |
|---|---|---|
| D0 (RX) | Serial por hardware | Não use. O pino é reservado ao programador USB |
| D1 (TX) | Serial por hardware | Não use. O mesmo motivo |
| D2, D3 | Interrupções externas 0 e 1 | Os únicos dois pinos que podem despertar em qualquer flanco — reserve-os para encoders |
| D3, D5, D6, D9, D10, D11 | PWM (~) |
Os seis pinos de analogWrite. A velocidade do motor é controlada aqui |
| D10–D13 | SPI (SS, MOSI, MISO, SCK) | Necessários para um cartão SD ou um rádio nRF24 |
| D13 | LED integrado | Tem um LED e um resistor ligados — entrada fraca, mas boa como saída |
| A0–A5 | Entrada analógica, 10 bits | Também utilizáveis como pinos digitais, se acabarem os analógicos |
| A4, A5 | I²C (SDA, SCL) | Compartilhados por todos os dispositivos I²C — usá-los como entradas analógicas ocupa o barramento |
Esses dois pinos definem a maioria dos projetos de robô. D2 e D3 são os únicos pinos verdadeiros de interrupção, portanto um robô com dois encoders de roda usa ambos e não sobra nenhum pino. E A4/A5 são o barramento I²C, então um MPU-6050 mais uma matriz de sensores analógicos em um Uno disputam os pinos imediatamente.
Essa pressão sobre os pinos é o motivo mais comum para um projeto ultrapassar a capacidade de um Uno — não a velocidade nem a memória. Catorze pinos digitais e seis analógicos desaparecem rapidamente quando você tem um driver de motor (6 pinos), um par de encoders (4 pinos, 2 deles para interrupções) e uma matriz de sensores (6 analógicos).
Alimentação e as três formas de errar
| Entrada | Tensão | Caminho | Observações |
|---|---|---|---|
| USB | 5 V | Por um fusível reinicializável | Limitado a 500 mA para toda a placa |
| Conector circular | 7–12 V | Pelo regulador linear da placa | A fonte recomendada |
Pino VIN |
7–12 V | Pelo mesmo regulador | O mesmo que o conector, exposto em um pino |
Pino 5V |
5 V | Direto na trilha | Contorna o regulador — sem proteção alguma |
O regulador é linear, o que significa que dissipa a diferença entre a entrada e 5 V como
calor. Com entrada de 12 V e corrente de 200 mA, isso representa (12 − 5) × 0.2 = 1.4 W em um
encapsulamento pequeno, e ele fica realmente quente. Alimente a placa com 9 V, em vez de 12 V, se
tiver a escolha.
Vale destacar três erros específicos:
Alimentar motores pelo pino de 5 V. O regulador não fornece corrente para os motores, portanto a trilha cai, a placa reinicia e o sintoma parece uma falha de programa. Os motores devem ter alimentação própria e compartilhar apenas a massa.
Alimentar o pino de 5 V por uma fonte sem regulação. Esse pino está diretamente na trilha, portanto qualquer valor acima de aproximadamente 5,5 V chega direto ao ATmega328P.
Alimentar por USB e pelo conector ao mesmo tempo. A placa tem uma solução para isso (há um comparador que seleciona a fonte mais alta), mas uma bateria no conector não será carregada e pode injetar tensão de volta em um clone com projeto marginal.
O que os pinos realmente conseguem fornecer
| Limite | Valor | O que significa |
|---|---|---|
| Por pino | 20 mA recomendados, 40 mA como máximo absoluto | Um LED é suficiente. Um motor, não. Uma bobina de relé, também não |
| Total em todos os pinos | 200 mA | Oito LEDs a 20 mA já consomem todo o orçamento |
| Pino de 5 V, alimentado por USB | ~450 mA após o consumo da própria placa | Um servomotor pode ultrapassar isso sozinho |
| Pino de 3,3 V | 50 mA | Vem do regulador do chip USB — muito limitado |
O pino de 3,3 V engana as pessoas com frequência. Ele não é uma trilha de uso geral, mas uma saída auxiliar de 50 mA. Um módulo ESP-01 tentando transmitir fará queda de tensão imediatamente nele.
O problema dos 2 KB de memória
O Uno tem 32 KB de flash para seu programa e 2 KB de SRAM para as variáveis durante a execução. A flash raramente é o fator limitante. A SRAM é, constantemente, o fator limitante.
Cada literal de texto em um Serial.print é copiado para a SRAM na inicialização:
Serial.println("Calibration complete, entering drive mode"); // 43 bytes of SRAM, foreverVinte mensagens assim ocupam 800 bytes — 40% do total. A solução é F(), que mantém o texto na
flash e o lê quando necessário:
Serial.println(F("Calibration complete, entering drive mode")); // 0 bytes of SRAMVetores são o outro consumidor. Um float ocupa 4 bytes, portanto um buffer de registro com 200 amostras
tem 800 bytes, sem qualquer aviso — o compilador informa tranquilamente o uso da flash e nada
útil sobre a SRAM em execução.
O sintoma de esgotamento não é um erro claro. A pilha cresce para baixo, a memória dinâmica cresce para cima e, quando se encontram, as variáveis corrompem umas às outras silenciosamente. A placa se comporta de forma errática: leituras sem sentido, um laço que pula, um reinício sem causa. Se um Uno começar a se comportar de modo irracional depois que você adicionou um recurso, suspeite da SRAM antes de qualquer outra coisa.
// Drop this in and watch it while you develop.
int freeRam() {
  extern int __heap_start, *__brkval;
  int v;
  return (int)&v - (__brkval == 0 ? (int)&__heap_start : (int)__brkval);
}
Com menos de aproximadamente 200 bytes livres, espere problemas.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| Reinicia quando os motores começam | Corrente dos motores passando pela placa | Use uma alimentação separada para os motores e apenas massa comum |
| O envio falha: “not in sync” | Algo em D0/D1 ou porta errada | Desconecte o que estiver nos pinos seriais |
| Comportamento errático após adicionar código | SRAM esgotada | Envolva os literais de texto em F(); verifique freeRam() |
analogWrite não faz nada |
O pino não tem capacidade PWM | Use 3, 5, 6, 9, 10 ou 11 |
| A biblioteca Servo interrompe o PWM em 9/10 | Servo assume o Timer 1 |
Use outros pinos PWM ou acione os servomotores por uma PCA9685 |
| Dispositivo I²C não encontrado | A4/A5 em uso para outra coisa | O barramento I²C é esses dois pinos, exclusivamente |
| Regulador muito quente | Entrada próxima de 12 V | Reduza para 7–9 V |
| Dispositivo de 3,3 V sofre queda de tensão | Limite de 50 mA nesse pino | Use um regulador separado de 3,3 V |
| Sensor lê valores sem sentido | Sensor de 3,3 V em lógica de 5 V | Converta o nível ou use uma placa de 3,3 V |
Uno ou outra opção?
| Placa | Lógica | Por que escolher |
|---|---|---|
| Uno | 5 V | Tolerante, documentação onipresente e chip removível |
| Nano | 5 V | Mesmo chip, adequado à protoboard e com 8 pinos analógicos em vez de 6 |
| Mega 2560 | 5 V | 54 digitais, 16 analógicos, 6 interrupções, 8 KB de SRAM — a solução para a falta de pinos |
| ESP32 | 3,3 V | Wi-Fi, Bluetooth, dois núcleos e muito mais rápido |
| Pro Micro | 5 V | USB nativa — pode se passar por teclado ou mouse |
O Nano merece destaque especial em robôs: é o mesmo ATmega328P com o mesmo código, mas expõe A6 e A7 como entradas analógicas adicionais. Para uma matriz de sensores de refletância infravermelha de 8 canais, isso é a diferença entre caber ou não caber, e é exatamente por isso que projetos de robôs seguidores de linha frequentemente especificam um Nano.
O resumo honesto: o valor do Uno está em tudo funcionar na primeira tentativa. Toda biblioteca, todo tutorial e todo diagrama de conexão pressupõe essa placa. Isso vale mais durante o aprendizado que qualquer especificação e, quando você a ultrapassar, aquilo que ficou pequeno será quase sempre a quantidade de pinos.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Arduino Uno.
- ProjetoConstrua um braço robótico de 4 DOF: PCA9685, servos e cinemática
- ProjetoConstrua um carro-robô para celular via Bluetooth ou Wi-Fi
- ProjetoConstrua um micromouse para resolver labirintos
- ProjetoConstrua um plotter de caneta cartesiano de dois eixos
- ProjetoConstrua um robô autoequilibrador com MPU6050 e PID
- ProjetoConstrua um robô com desvio de obstáculos
- ProjetoConstrua um robô de cobertura que percorre todo o ambiente
- ProjetoConstrua um robô de coleta e colocação que sabe quando falhou
- ProjetoConstrua um robô mini sumo: preensão, cunha e detecção de borda
- ProjetoConstrua um robô ROS 2 que vê e segue até um marcador
- ProjetoConstrua um robô seguidor de linha: do simulador à pista real
- ProjetoConstrua um rover GPS de pontos de passagem que dirige sozinho
- ProjetoSolucionador de labirintos de linhas com memória de rota LSRB
- Caminho de aprendizagemFundamentos de eletrônica de robôs: roteiro de aprendizagem
Comparar
Alternativas
Perguntas
Perguntas frequentes sobre Arduino Uno
O que é o Arduino Uno?
O Arduino Uno é uma placa de microcontrolador fácil de usar, baseada no chip ATmega328P. Ela permite ler sensores e controlar motores, LEDs e outros circuitos eletrônicos com programas C++ curtos, sendo a placa na qual a maioria das pessoas aprende robótica.
Para que o Arduino Uno é usado em robótica?
Em robótica, o Uno atua como o cérebro do robô: lê sensores, executa uma malha de controle e aciona motores por meio de um driver de motor, como o L298N. É adequado a robôs seguidores de linha, robôs que desviam de obstáculos e pequenos robôs móveis cujo trabalho é simples e exige temporização previsível em tempo real.
Qual microcontrolador é usado no Arduino Uno?
O Arduino Uno usa o ATmega328P da Microchip, um microcontrolador AVR de 8 bits que opera a 16 MHz, com 32 KB de flash e 2 KB de SRAM. A placa acrescenta uma interface USB, um regulador de tensão e conectores de pinos ao redor desse único chip.
O Arduino é programado em C ou C++?
Os programas do Arduino são escritos em C++ com uma estrutura simplificada e amigável para iniciantes por cima. Você também pode usar C puro, pois C é em grande parte um subconjunto de C++, mas as funções e bibliotecas padrão do Arduino são em C++.
É difícil aprender a programar o Arduino?
Não—o Arduino é uma das formas mais suaves de entrar na programação de componentes eletrônicos. A estrutura com duas funções, setup e loop, um imenso ecossistema de bibliotecas e milhares de programas de exemplo permitem que um iniciante acenda um LED ou gire um motor em menos de uma hora.
O que é melhor para robótica, Arduino ou Raspberry Pi?
Eles resolvem problemas diferentes. Arduino é um microcontrolador—ideal para controle de motores e sensores em tempo real, com temporização previsível. Um Raspberry Pi é um computador Linux completo—melhor para visão, computação pesada ou Wi-Fi. Muitos robôs avançados usam os dois: um Pi para pensar e um Arduino para agir.
Por que o Arduino Uno é tão amplamente usado?
Porque ele é tolerante e bem sustentado. Seus pinos de 5 V suportam os erros de ligação comuns a iniciantes, quase todos os sensores e drivers para iniciantes vêm com código de exemplo para o Uno e a comunidade já respondeu a praticamente todas as perguntas—portanto, você raramente fica sem solução por muito tempo.
Posso usar ChatGPT ou IA para escrever código do Arduino?
Sim—assistentes de IA podem criar e depurar programas do Arduino e são úteis como apoio ao aprendizado. Sempre teste o código gerado por IA no componente físico antes de confiar nele, porque um programa plausível ainda pode ter números de pino, temporização ou lógica incorretos.
Leitura complementar