
Componente · Driver
Driver de servomotores PCA9685
O PCA9685 aciona 16 servomotores ou saídas PWM por I²C usando dois pinos, ideal para braços robóticos e projetos com muitos servomotores.
O que é
O PCA9685 é um multiplicador de servomotores. Um microcontrolador tem apenas alguns canais PWM de hardware; portanto, acionar os seis servomotores de um braço robótico—sem falar nos dezoito de um hexápode—esgota rapidamente seus pinos e temporizadores. Esta pequena placa assume essa tarefa: gera 16 sinais PWM independentes em hardware, e você comanda todos eles por dois fios I²C. É a placa por trás da maioria dos robôs com vários servomotores.
Como funciona
Você se comunica com o PCA9685 por I²C—os mesmos dois pinos (SCL/SDA) também podem atender a outros sensores. Define uma frequência PWM para todo o chip (50 Hz para servomotores hobby) e depois define a largura de pulso de cada canal para posicionar seu servomotor. Como o chip mantém todos os 16 sinais em hardware, o microcontrolador apenas envia “canal 3 → 1,5 ms” e segue em frente; nunca precisa gerar a temporação por software. É isso que mantém todos os servomotores suaves, mesmo quando os 16 estão se movendo. A ideia de converter largura de pulso em ângulo é a mesma apresentada na página do servomotor SG90.
Quando usar
Use um PCA9685 sempre que um robô tiver mais servomotores do que o microcontrolador tem pinos PWM, ou quando quiser servomotores muito estáveis:
- Braços robóticos — vários servomotores de juntas se movendo juntos (combine com cinemática inversa).
- Hexápodes / quadrúpedes — servomotores suficientes para uma dúzia ou mais pernas.
- Estruturas pan-tilt e de câmera — liberam os temporizadores do microcontrolador para outras tarefas.
Para um único servomotor de varredura—como o sensor ultrassônico de varredura de um robô que desvia de obstáculos—você não precisa dele; o microcontrolador pode acionar um servomotor diretamente.
Conexões e armadilhas
- Duas trilhas de alimentação. Lógica (VCC) do microcontrolador; alimentação dos servomotores pelo terminal V+. Nunca passe a corrente de 16 servomotores pelo 5 V do Arduino.
- Dimensione V+ para o travamento, não para a corrente ociosa. Dezesseis servomotores juntos podem consumir vários ampères; uma fonte subdimensionada faz a tensão cair e toda a placa oscilar.
- Defina endereços únicos ao encadear placas, por meio dos jumpers de solda.
- Acrescente um capacitor em paralelo com V+ para absorver os picos de corrente quando os servomotores começam a se mover.
Pinagem
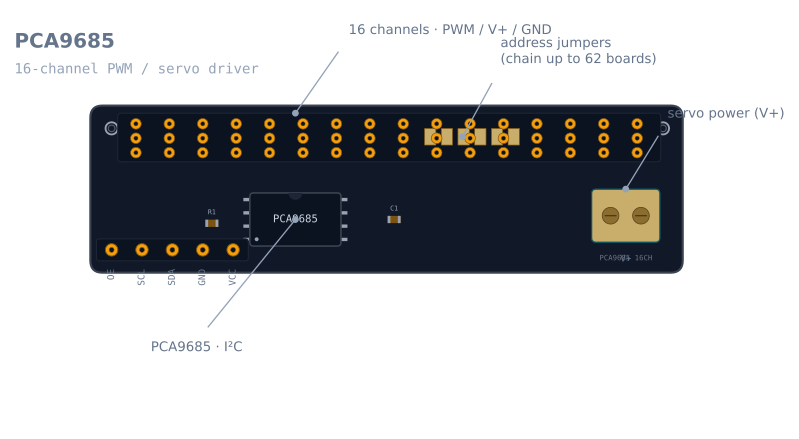
Três grupos de conexões: um conector de controle ligado ao microcontrolador, dezesseis conectores de servomotor e um terminal de alimentação que não deve ser confundido com o primeiro.
| Grupo | Pino | O que faz |
|---|---|---|
| Controle | VCC | Somente alimentação lógica, 3,3 V ou 5 V do microcontrolador. Não é a alimentação dos servomotores |
| Controle | GND | Massa — precisa ser comum ao microcontrolador e à fonte dos servomotores |
| Controle | SCL | Relógio I²C |
| Controle | SDA | Dados I²C |
| Controle | OE | Habilitação de saída, ativa em nível baixo. Se ficar flutuante, o pull-down da placa o leva ao nível baixo e as saídas ficam ativas |
| Alimentação | V+ (terminal parafuso) | Alimentação dos servomotores. Até 6 V na placa adaptadora comum |
| Saídas | 0–15 | Três pinos cada: sinal PWM, V+, GND — ordem padrão dos servomotores |
| Endereço | A0–A5 (contatos de solda) | Seis jumpers selecionam o endereço I²C, 0x40 por padrão |
O fato mais importante nesta placa é que VCC e V+ são trilhas diferentes. VCC alimenta o chip; V+ alimenta os servomotores. Ligá-las faz a corrente de travamento dos servomotores passar pelo regulador do microcontrolador, a maneira mais rápida de causar queda de tensão em um Arduino.
Conexão com um Arduino
| PCA9685 | Arduino Uno | ESP32 | Observação |
|---|---|---|---|
| VCC | 5 V | 3,3 V | Alguns miliamperes — apenas lógica |
| GND | GND | GND | Também comum à massa da fonte dos servomotores |
| SDA | A4 | GPIO 21 | A placa já tem resistores de pull-up de 10 kΩ |
| SCL | A5 | GPIO 22 | O mesmo |
| V+ | não o Arduino | não o ESP32 | Fonte separada de 5–6 V dimensionada para a corrente de travamento |
| OE | Deixe aberto | Deixe aberto | Ou acione-o por um pino para desativar todas as saídas de uma vez |
OE é mais útil do que parece. Levá-lo ao nível alto desativa todas as dezesseis saídas em hardware, instantaneamente e sem uma transação I²C. Em um braço que pode cair por gravidade, isso é uma parada de emergência real e funciona mesmo que o código tenha travado.
Dimensionando a alimentação dos servomotores
É aqui que a maioria dos projetos PCA9685 dá errado, e a conta não é difícil.
Um servomotor hobby consome aproximadamente:
| Servomotor | Corrente ociosa | Em movimento, sem carga | Em travamento |
|---|---|---|---|
| SG90 (9 g) | ~10 mA | ~150–250 mA | ~650 mA |
| MG90S (engrenagem metálica) | ~10 mA | ~250–400 mA | ~800 mA |
| MG996R (padrão) | ~10 mA | ~500–900 mA | ~2,5 A |
Quatro SG90 em um braço pequeno, todos se movendo ao mesmo tempo, consomem confortavelmente 1 A e podem chegar perto de 2,6 A se entrarem em travamento juntos—exatamente o que acontece quando o braço encontra a própria estrutura. Um carregador de celular de 1 A não basta. Dimensione a fonte para todos os seus servomotores entrarem em travamento simultaneamente ou, no mínimo, para todos se moverem, mais um em travamento.
O sintoma de uma fonte subdimensionada é distinto e confuso: os servomotores oscilam, a placa pode reiniciar e tudo parece um problema de I²C ou de código. Não é. Coloque um multímetro em V+ enquanto o braço se move e observe a queda de tensão.
Acrescente um capacitor em paralelo com V+. Escolha algo na faixa de 470–1000 µF, próximo ao terminal. Ele não é capaz de fornecer corrente durante um travamento prolongado—um capacitor de 1000 µF fornecendo 1 A perde um volt a cada milissegundo—mas absorve o pico agudo de corrente no instante em que um servomotor começa, que é o que se acopla à trilha lógica.
Como o PWM é realmente gerado
Entender dois números aqui torna mais fácil diagnosticar qualquer problema em um driver de servomotor.
O chip opera com um oscilador interno de 25 MHz e o divide por um fator de pré-escala:
prescale = round(25000000 / (4096 x frequency)) - 1Para a frequência de 50 Hz usada por servomotores hobby, isso dá round(25000000 / 204800) - 1 = 121.
Cada período é então dividido em 4096 etapas (12 bits). A 50 Hz, o período é 20 ms, portanto uma etapa é 20 ms / 4096 = 4.88 µs. Isso converte as larguras de pulso que realmente importam nas contagens que você escreve:
| Largura de pulso | O que significa | Contagens a 50 Hz |
|---|---|---|
| 1,0 ms | Uma extremidade do curso | 205 |
| 1,5 ms | Centro | 307 |
| 2,0 ms | A outra extremidade | 410 |
Duas consequências decorrem diretamente. Primeiro, você obtém cerca de 205 contagens no curso completo de 180° de um servomotor, o que equivale a pouco menos de uma contagem por grau—a resolução de 12 bits do PCA9685 não é o fator limitante em um servomotor hobby; a zona morta do próprio servomotor é. Segundo, o fator de pré-escala só pode ser alterado enquanto o chip está no modo de suspensão, e é por isso que toda biblioteca alterna MODE1 ao redor de uma mudança de frequência.
O oscilador não é exatamente 25 MHz
Placas reais desviam alguns por cento do valor nominal, e a diferença é consistente em cada placa. Se seus servomotores ficam sistematicamente abaixo do ângulo comandado nas duas extremidades, a solução não é inventar larguras de pulso—é medir e corrigir o relógio:
pwm.begin();
pwm.setOscillatorFrequency(26075000);  // measured, not the 25 MHz nominal
pwm.setPWMFreq(50);
Meça comandando 50 Hz, coloque um osciloscópio ou analisador lógico em qualquer saída e leia o período real. Escale os 25 MHz nominais pela razão entre a frequência comandada e a frequência medida. Faça isso uma vez por placa e anote o número em um comentário.
Código mínimo funcional
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(0x40);

// Per-servo calibration. These are NOT universal — measure your own.
const int SERVO_MIN = 150;   // counts at one end stop
const int SERVO_MAX = 600;   // counts at the other

int countsFor(int degrees) {
  return map(constrain(degrees, 0, 180), 0, 180, SERVO_MIN, SERVO_MAX);
}

void setup() {
  pwm.begin();
  pwm.setOscillatorFrequency(25000000);  // replace with your measured value
  pwm.setPWMFreq(50);                    // hobby servos want 50 Hz
  delay(10);
}

void loop() {
  for (int a = 0; a <= 180; a += 5) {    // sweep, don't jump
    pwm.setPWM(0, 0, countsFor(a));
    delay(20);
  }
  for (int a = 180; a >= 0; a -= 5) {
    pwm.setPWM(0, 0, countsFor(a));
    delay(20);
  }
}
As constantes SERVO_MIN/SERVO_MAX são a calibração, e elas variam por servomotor—mesmo entre dois do mesmo modelo vindos do mesmo lote. Encontre-as dando passos lentamente para fora a partir de 307 e pare no instante em que o servomotor zumba sem se mover, o que significa que ele está empurrando contra o próprio batente final e consumindo corrente de travamento sem propósito.
Observe também a varredura, em vez de um salto. setPWM muda a posição comandada instantaneamente, e o servomotor tentará alcançá-la na velocidade máxima—o que, em um braço, significa um movimento violento e um pico de corrente. Dar o comando em etapas é uma forma simples de perfil de movimento e vale a pena usar até em código de teste.
Encadeando placas
Cada placa tem seis contatos de solda, A0 a A5, que fornecem 64 endereços a partir de 0x40. Feche uma combinação diferente em cada placa:
| Jumpers fechados | Endereço |
|---|---|
| nenhum | 0x40 |
| A0 | 0x41 |
| A1 | 0x42 |
| A0 + A1 | 0x43 |
| A5 | 0x60 |
62 placas é o máximo documentado—0x70 é reservado para o endereço de chamada geral I²C, e é por isso que não há os 64. Na prática, o limite chega muito antes: 62 placas equivalem a 992 servomotores, e a fonte necessária para isso é um problema de engenharia muito maior do que o barramento.
Ao encadear, observe que cada placa tem seus próprios resistores de pull-up I²C de 10 kΩ, e eles ficam em paralelo. Dez placas resultam em 1 kΩ, uma carga pesada para um barramento de 5 V. Depois de algumas placas, corte os jumpers de pull-up de todas, exceto uma.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| Nada se move | Não há alimentação de servomotores em V+ | V+ é uma trilha separada; VCC alimenta apenas o chip |
| Os servomotores oscilam o tempo todo | A alimentação sofre queda de tensão sob carga | Dimensione V+ para a corrente de travamento; adicione um capacitor de 470–1000 µF |
| Os servomotores oscilam apenas quando vários se movem | A mesma causa, mas no limite | Como acima—meça V+ com um multímetro durante o movimento |
| Um servomotor zumba e aquece | Posição comandada além do batente final | Restrinja SERVO_MIN/SERVO_MAX desse canal |
| Todos os ângulos ficam consistentemente curtos | O oscilador não é exatamente 25 MHz | Meça a frequência real da saída e chame setOscillatorFrequency |
| A placa não é encontrada no barramento | Endereço errado ou falta de alimentação lógica | Verifique o barramento; confira VCC e se os jumpers de endereço correspondem ao código |
| Duas placas, mas apenas uma responde | Ambas estão no 0x40 padrão |
Feche os jumpers de endereço para que cada placa tenha um endereço único |
| O Arduino reinicia quando o braço se move | A corrente dos servomotores está passando pela placa | V+ deve vir de sua própria fonte, compartilhando apenas a massa |
| As saídas ficam inativas, mas o I²C funciona | OE está mantido em HIGH |
Deixe OE flutuante ou leve-o a LOW |
PCA9685 ou PWM direto do microcontrolador?
| Pinos PWM diretos | PCA9685 | |
|---|---|---|
| Canais | 6 em um Uno, e a biblioteca Servo rouba um temporizador |
16 por placa, 62 placas em um barramento |
| Pinos usados | Um por servomotor | Dois, no total, para todos |
| Temporização | Gerada pelo microcontrolador—oscila quando o laço está ocupado | Gerada em hardware—estável, independentemente do código |
| Caminho de alimentação | O que você conectar, muitas vezes mal | Um terminal V+ dedicado que torna a resposta certa evidente |
| Custo extra | Nenhum | Alguns dólares, mais um endereço I²C |
O limite honesto é: um ou dois servomotores, acione-os diretamente. Uma cabeça de sensor de varredura em um robô que desvia de obstáculos não precisa desta placa. Três ou mais, ou qualquer servomotor cuja suavidade importe, e o PCA9685 se paga imediatamente—não por causa da contagem de pinos, mas porque o microcontrolador deixa de ser responsável pela temporização. Um servomotor acionado pela biblioteca Servo treme sempre que o laço demora; um acionado por um PCA9685, não.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Driver de servomotores PCA9685.
Perguntas
Perguntas frequentes sobre Driver de servomotores PCA9685
O que é um PCA9685?
O PCA9685 é um driver PWM de 16 canais e 12 bits controlado por I²C. Ele é mais usado como driver de servomotores—uma pequena placa opera até 16 servomotores com apenas dois pinos do microcontrolador, razão pela qual é a escolha padrão para braços robóticos, hexápodes e estruturas pan-tilt.
Quantos servomotores um PCA9685 pode acionar?
16 por placa, e você pode encadear até 62 placas em um barramento I²C para 992 canais. Na prática, o limite é a alimentação, não os canais—16 servomotores se movendo ao mesmo tempo podem consumir vários ampères, que devem vir do terminal V+ separado, não do microcontrolador.
O PCA9685 precisa de uma fonte de alimentação separada?
Sim, para os servomotores. A lógica do chip opera com 3,3–5 V do microcontrolador, mas os servomotores retiram corrente do terminal V+ dedicado—conecte-o a uma fonte que forneça a corrente de travamento de todos os servomotores ao mesmo tempo, ou eles sofrerão queda de tensão e oscilarão.
Como conecto um PCA9685 a um Arduino?
Conecte-o por I²C—SDA e SCL aos pinos I²C do Arduino, além de VCC e GND para a alimentação lógica do chip. Depois conecte uma fonte separada ao terminal V+ dos servomotores e encaixe cada servomotor em um conector de canal. Uma biblioteca (como a da Adafruit) permite definir o ângulo de cada canal no código.
Como encadeio placas PCA9685?
Cada placa tem seis contatos de solda para jumpers que definem seu endereço I²C. Feche uma combinação diferente em cada placa para que todas tenham um endereço único e então conecte todas às mesmas duas linhas I²C—até 62 placas, 992 canais, em um barramento.
Leitura complementar