
教程 · 高级 · 2 小时
面向自平衡机器人的级联 PID 控制
搭建平衡机器人所需的两层嵌套 PID 环:内环负责把倾角稳住,外环则通过向内环请求一个倾斜角度来控制车的位置。
引言
你已经有一个可信的倾角了。现在要让机器人站在这个倾角上保持平衡——然后,最终,还要让它待在原地,而不是名义上站得笔直却一路漂过整个房间。
这是两件不同的事,而几乎所有人最先犯的错,就是想用一个环把它们一起干完。本文把它们搭成嵌套的两个环,真实的平衡机器人就是这么控制的。
单个环为什么不行
你想要的是一台停在哪就待在哪的机器人。你能下发的是电机转矩。夹在两者之间有一个令人不方便的事实:改变机器人位置的唯一办法,是先改变它的倾角。
试过直接控位置——按位置误差的比例驱动电机——轮子会从质心底下猛地窜出去。机身朝反方向转,机器人瞬间倒下,而且在倒下的路上还朝错误的方向挪了一段。这不是调参问题;初始响应的符号是真的反的,这个性质叫非最小相位。
出路是用级联的方式,以不同速度控制这两个量。
结构
   position error → [ OUTER PID ] → tilt target
                                        ↓
   tilt error     → [ INNER PID ] → motor command → robot
                                        ↑
                                   measured tilt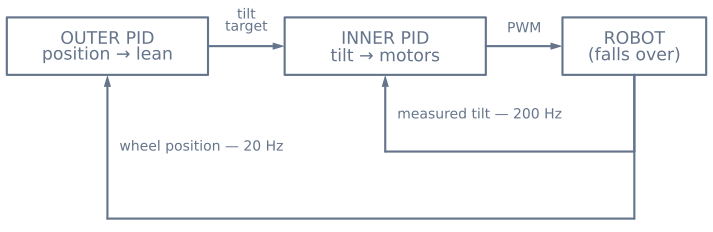
内环只做一件事:把它被告知的那个倾角保持住。它跑得很快——200 Hz 或更高——因为它对抗的是重力,而重力不会等你。
外环做另一件事:把机器人带到某个位置。它碰不了电机,所以靠向内环要求一个小的前倾来实现。当它想往后退时,它要求一个向前的前倾;内环驱动轮子维持这个前倾;维持一个向前的前倾,就意味着持续地向前加速。它的频率大约比内环慢十倍。
这种频率分离就是整个设计。如果外环的速度接近内环,两者会互相打架——外环改变目标的速度超过内环跟上的速度,机器人就会把自己振荡到地板上。
内环
float angleError = angle - tiltTarget;      // measured MINUS target
angleIntegral   = constrain(angleIntegral + angleError * dt, -3, 3);

float command = Kp * angleError
              + Ki * angleIntegral
              + Kd * gyroRate;

command = constrain(command, -255, 255);
这里面有三处细节,比增益本身更重要。
误差是测量减目标,和教科书写法 设定点 − 测量 正好相反。要接住一台向前倒的机器人,你得把轮子往前驱动,钻到下落的质心下面去,就像你把手托到倒下来的扫帚下面一样。所以正倾角必须产生正的电机指令。符号弄反了,控制器一上电就会把机器人直接开进地板——这是一个很有辨识度的剧烈故障,几乎总是这个符号的问题。
微分项直接用陀螺仪角率,而不是对连续角度做差分。陀螺仪的原生输出就是角速率。对一个含噪的角度信号做差分,恰好会放大你最不想被放大的噪声,这也是很多第一次尝试需要把 D 增益压得可疑地低才能稳住的原因。
**积分要钳位。**摔倒过程中电机饱和而误差继续增长,不钳位的积分会卷绕成一个巨大的数字,回程时再和恢复过程对着干。把它钳住,并且在输出饱和时干脆停止累积。
外环
if (++slowTick >= 10) {                     // ten times slower
  slowTick = 0;
  float positionError = targetPosition - wheelPosition;
  tiltTarget = constrain(KpPos * positionError - KdPos * wheelVelocity,
                         -0.12, 0.12);      // radians, about ±7°
}
wheelPosition 来自对编码器计数求和。如果你没有编码器,也可以把电机指令积分起来作为一个粗糙的代理,但这个环会明显变差。
钳位不是可选项。一个被允许要求 30° 的外环,会交给内环一个它物理上根本保持不住的目标——机器人认了一个它救不回来的前倾,然后在完美执行指令的同时摔倒。几度就够了;7° 的前倾已经能让机器人相当快地加速。
注意速度项是减掉的。它对接近过程提供阻尼,避免机器人冲过目标再折回来。
按行得通的顺序整定
先单独调内环。把 KpPos 和 KdPos 设为零,让外环完全不起作用、tiltTarget 保持为零。机器人会原地平衡并缓慢漂移——这是预期的,现在这样就行。
Ki和Kd置零。加大Kp,直到机器人对一次推挤有干脆的反应。太低就一路瘫到地板上、根本没真正对抗过;太高就嗡嗡响。- 加大
Kd,直到振荡被压掉。正是这一项把一台自己振倒的机器人变成一台能稳下来的机器人。在平衡模拟器里,你可以对一台正在跑的机器人把 D 置零,数一数它倒下之前摆了几次。 Ki最后加,而且要温和。它消除 IMU 安装偏差造成的缓慢前倾。太多会让机器人出现一种缓慢增长的晃动,那是积分超调后再解卷出来的。
之后才启用外环,KpPos 从大约“看起来合理”的值乘十分之一起步。它的效果是间接的——你要看的是机器人不再漂移,而不是它反应有多干脆。
失效模式及其含义
| 现象 | 几乎总是 |
|---|---|
| 一上电就拍在地板上 | 内环符号反了 |
| 振荡幅度逐轮变大直到摔倒 | Kd 太小,或 D 取自差分角度而不是陀螺仪 |
| 直立时嗡嗡振动 | Kp 太大,或环路频率相对增益太慢 |
| 站得住,却慢慢开过整个房间 | IMU 安装偏差,而 Ki 小到吸收不了 |
| 站了几秒后突然一歪 | 积分卷绕——把它钳住 |
| 毫无抵抗地缓缓瘫到地板 | Kp 太小,或电机在极限处饱和 |
| 单独跑没事,一开外环就晃 | 外环太快或太强;放慢它,并把它的输出钳得更狠 |
过了可恢复角度就切电机
if (fabs(angle) > FALL_ANGLE) {             // about 35 degrees
  driveMotors(0, 0);
  angleIntegral = 0;
  return;
}
超过大约 35° 之后,要把质心重新拉回水平所需的加速度,已经超过轮子能在机身落地之前提供的能力。控制器并不知道这一点,会一路满转矩地较劲,这对减速箱很苛刻,也让故障变得没必要地吵闹。
切除输出同时会重置积分,所以把机器人重新扶起来时,你得到的是一个干净的环,而不是一个还带着摔倒时卷绕起来的修正量的环。
下一步去哪
这里的增益相互作用比单环 PID里强得多,因为被控对象是不稳定的——不存在一个“大致正确”只是性能差一点的档位。它要么站得起来,要么站不起来。
这让模拟器显得格外有用:你可以对一台正在平衡的机器人把 D 置零,精确观察那个故障,然后撤销它,而不用修任何东西。先在平衡模拟器里试预设,然后在自平衡车项目里做一台真的。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读