
教程 · 中级 · 1 小时
互补滤波:融合加速度计与陀螺仪数据
借助互补滤波器,把噪声大的加速度计读数与会慢慢漂移的陀螺仪读数融合成一个稳定的倾角,并选出恰当的时间常数。
引言
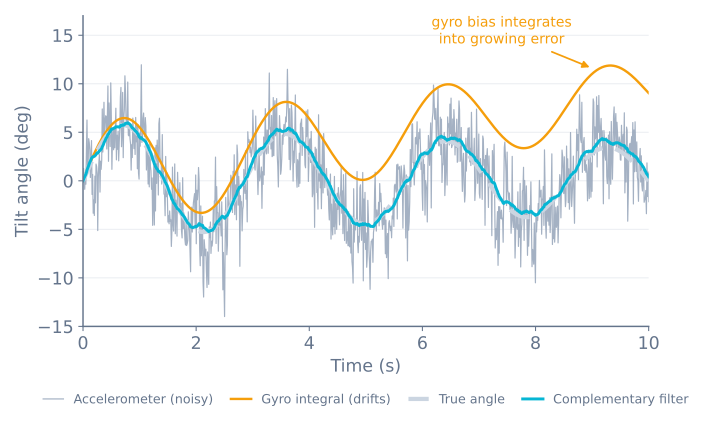
你有一个平均而言正确、但当下是错的加速度计,和一个当下正确、但长期是错的陀螺仪。互补滤波的观察就是:这两个误差特性正好相反,因此你可以各取一半好的。
它只是一行算术。对一台自平衡机器人来说,它也几乎总是正确答案——卡尔曼滤波换来的是一点点精度提升,代价是在 8 位单片机上大幅增加复杂度和 CPU 时间。
思想
每个传感器在不同的频带里可靠。
- 加速度计在低频上可靠。按一秒平均,它正确地报告“下”是哪个方向;按 10 ms 采样,它报告的主要是机器人自身的运动。
- 陀螺仪在高频上可靠。在 10 ms 上它的积分角率基本精确;在一分钟上累积的偏置已经把它毁掉了。
所以:对加速度计低通,对陀螺仪高通,然后相加。两个滤波器被设计成在每个频率上响应之和恰好为一——它们互补彼此,名字就是这么来的。没有任何频带被算两次,也没有任何频带被漏掉。
实现
const float ALPHA = 0.98;
float angle = 0;

void updateAngle(float accelAngle, float gyroRate, float dt) {
  angle = ALPHA * (angle + gyroRate * dt) + (1.0 - ALPHA) * accelAngle;
}这就是整个滤波器。读法是:取陀螺仪说的“自上次以来我们移到了哪里”,再往加速度计当前声称的方向修正 2%。
陀螺项提供响应性。小小的加速度计项提供一个缓慢而永久的修正,阻止陀螺漂移不断累积——它持续地把估计拉回物理真相,力度之轻,以至于瞬时的加速度尖峰几乎撼动不了它。
选择时间常数
ALPHA 不是一个随意的旋钮。它对应一个时间常数:
τ = (ALPHA · dt) / (1 − ALPHA)τ 就是两个频带的分界。比 τ 快的变化来自陀螺仪,比 τ 慢的变化由加速度计说了算。在 5 ms 的循环和 ALPHA = 0.98 下,τ = 0.245 s——大约四分之一秒的陀螺仪权限,之后加速度计开始重新占上风。
ALPHA |
dt = 5 ms 时的 τ | 行为 |
|---|---|---|
| 0.90 | 45 ms | 修正漂移极快,但机器人运动会漏进角度里 |
| 0.98 | 245 ms | 平衡机器人的常规起点 |
| 0.995 | 1.0 s | 非常平滑,但任何陀螺误差都要花一秒才恢复 |
| 0.999 | 5.0 s | 实际上纯靠陀螺仪;漂移会赢 |
注意这个公式蕴含的东西:**ALPHA 取决于你的循环频率。**把一个跑在 100 Hz 上的项目里的数值抄进你 500 Hz 的循环,你就悄悄地把滤波器变慢了五倍。如果循环时序变了,就从你真正想要的 τ 反算 ALPHA,而不是保留原来那个数。
时序必须是真实的
dt 必须是实际流逝的时间,而不是你本来打算让它流逝的时间:
unsigned long now = micros();
float dt = (now - lastUpdate) / 1000000.0;
lastUpdate = now;
因为你调用了 delay(5) 就把 dt = 0.005 写死,是一个会悄悄污染结果的常见捷径——单是 I²C 读就接近一毫秒,所以你真实的循环是 6 ms,每次积分都短了 17%。于是角度的漂移看起来和陀螺偏置一模一样,而且标定不掉。
更好的做法是让循环跑在固定频率的硬件定时器上,而不是 delay()。平衡环对时序一致性的需求,远大于对某个特定频率的需求。
把符号弄对
最常见的单一故障,是两个源的符号不一致。如果加速度计对前倾报 +3°,而陀螺仪对同一个动作报一个负的角率,这两项就互相打架:滤波输出会滞后、抖动,并稳定在错误的数值上,而无论怎么调 ALPHA 都修不好。
直接检查。把 accelAngle 和 gyroRate 的运行积分并排打印出来,然后用手慢慢把机器人前倾:
- 两者应当同方向变化。
- 两者应当大致相同的量级。
如果两者反向变化,就把陀螺角率取反。如果两者相差 90°,说明你读的加速度计轴和你机器人倾倒所在的那个平面不对应。
为什么不用卡尔曼滤波?
如果你知道传感器的噪声特性,卡尔曼滤波是统计上最优的答案——而且它确实表现略好,在持续加速时尤其明显。
对平衡机器人来说,这个差别很少值得。互补滤波的代价是一次乘加,有一个物理意义清晰的可调参数,而且失效方式是你打印两个数就能诊断的。卡尔曼滤波的代价是每个周期都要做矩阵运算,多一个要调的协方差矩阵,而且它行为异常时原因真的很难看出来。
先用互补滤波把机器人调得能站。如果它站得稳,答案就有了。关于这些取舍更完整的讨论见传感器噪声、滤波与融合。
闭环之前先验证
两项检查能抓住几乎所有问题,而且各只要一分钟:
**静止保持两分钟。**滤波后的角度应当稳在原地。如果它在慢慢爬,说明你的陀螺偏置标定不对——加速度计项本来就应该正好防止这件事,所以会爬意味着 ALPHA 对你的偏置来说太高了。
**晃动但不要旋转。**把机器人整体左右平移,保持它竖直。单独的加速度计会剧烈摆动;滤波后的角度应当几乎不动。如果滤波后的角度也摆得厉害,说明 ALPHA 太低,你在加速过程中信任了加速度计——而那恰恰是它最不可靠的场景。
一旦角度静止时保持不动、被晃时依然诚实,就好到可以用来平衡了。在级联 PID 平衡控制里闭合这个环,或者在平衡模拟器里看一个调好的环怎么工作。同样的滤波形状——一个会漂移但平滑的信号,由一个嘈杂但有界的信号来修正——也是户外机器人把 1 Hz 的 GPS 定位变成可用位置的方式。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读