
Tutorial · Einsteiger · 25 Min.
Holonome Antriebe: Omni, Mecanum, Swerve im Vergleich
Was holonom bedeutet, warum ein Differenzialroboter nicht seitwärts einparken kann und ein ehrlicher Vergleich von Omni, Mecanum und Swerve bei Grip und Kosten.
Das Wort, und was es dich kostet
Ein Roboter auf ebenem Boden hat drei Freiheitsgrade: Er kann bei einem x sein, bei einem y, und in eine Richtung θ zeigen. Das ist, was eine Position auf einem Boden ist.
Ein Antriebsstrang ist holonom, wenn er alle drei zugleich einzeln steuern kann – wenn die Zahl der Richtungen, in die er sich instant bewegen kann, gleich der Zahl der Richtungen ist, in denen er landen kann. Ein Antriebsstrang ist nichtholonom, wenn er das nicht kann: Er kann jede Pose irgendwann erreichen, aber nicht durch direktes Hinfahren.
Das Alltagsbeispiel ist ein Auto. Ein Auto kann auf jedem Parkplatz der Straße landen, inklusive dem direkt links von ihm. Es kann nur nicht dorthin fahren – es muss rangieren. Das ist eine nichtholonome Zwangsbedingung – und der einzelne Grund, warum Einparken eine Fähigkeit ist.
Ein Differenzialroboter hat dasselbe Problem in freundlicherer Form. Er kann auf der Stelle drehen, was ein Auto nicht kann – hat also nur zwei steuerbare Geschwindigkeiten: vorwärts und Drehung, gegen drei Freiheitsgrade. Seitwärts fehlt. Für 20 cm nach links muss er drehen, fahren und zurückdrehen – was Zeit kostet, die er nicht haben mag, und Kursgenauigkeit, die er nicht entbehren kann.
Ein holonomer Antrieb fährt schlicht links.
Warum es mehr zählt, als es klingt
„Er kann seitwärts“ liest sich wie ein Partystück. Wo es wirklich zahlt:
- Enge Räume. Ein Roboter, der nie Wenderaum braucht, passt durch eine Gasse exakt seiner eigenen Breite. Lager-AGVs sind aus diesem Grund Mecanum und keinem anderen.
- Einen Kurs halten während der Fahrt. Eine Kamera, ein Sensormast oder ein Greifer, der woandershin zeigen muss, während sich die Basis umpositioniert. Nichtholonome Antriebe können das gar nicht.
- Entkoppelte Pfadfolge. Ein Pure-Pursuit-Regler auf Differenzialbasis muss Positionsfehler gegen Kursfehler handeln – denn sie teilen sich einen Aktor. Eine holonome Basis richtet jedes mit eigener Achse.
- Korrekturen, die keinen Kurs kosten. 3 cm neben einer Linie driften, und ein holonomer Roboter tritt 3 cm zurück. Ein Differenzialroboter muss heraus- und hereinbogen – und auf rutschigem Boden sind diese zwei extradrehungen der Ort, woher der Fehler kommt. Im Simulator endet ein Quadrat, strafend auf fettigem Boden gefahren, mit seinem Kurs bei exakt 0,0° – denn Drehung wurde nie befohlen; dasselbe Quadrat, an den Ecken gedreht gefahren, endet Dutzende Grad daneben und fährt danach jede Gerade in die falsche Richtung. Jede Drehung ist eine weitere Chance, den Kurs zu verlieren – und der holonome Roboter nimmt keine.
Und wo es nicht zahlt: Alles, was schieben, klettern oder eine Schwelle queren muss. Jedes holonome Rad tauscht Grip gegen Freiheit.
Die vier Optionen
Differenzialantrieb – die Basislinie
Zwei angetriebene Räder, eine Laufrolle. Nicht holonom, und trotzdem für die meisten Roboter die richtige Antwort. Die volle Traktion eines normalen Rads, zwei Motoren, und dreißig Jahre Bibliotheken, die exakt diese Geometrie voraussetzen.
Omniräder im X („X-Antrieb“)
Vier Omniräder – Rollen 90° zum Rad, nicht 45° –, an den vier Ecken montiert, jeweils 45° gedreht, sodass ihre Rollrichtung auf die Ecke zeigt. Jedes Rad schiebt entlang einer Diagonalen; die vier Diagonalen summieren sich zu allem.
- Es ist Mecanums Geschwindigkeitshülle, um 45° gedreht und √2 größer. Beide Antriebe erreichen eine rautenförmige Geschwindigkeitsmenge; bei Mecanum liegen die schnellen Richtungen geradeaus und gerade seitwärts, beim X-Antrieb die Chassisdiagonalen. Aus derselben Radumfangsgeschwindigkeit fährt ein X-Antrieb 1,41× schneller vorwärts – und erzeugt dafür √2 weniger Kraft. Es ist eine Untersetzung, kein Gratisessen.
- Verpackung ist unhandlich. Die Räder sitzen 45° zum Chassis, was Eckraum verschwendet und meist Direktantrieb erzwingt.
- Traktion ist schlecht und die Räder sind fragil – kleine Rollen, kleiner Kontaktfleck.
Mecanum – Rollen bei 45°
Vier Räder, die wie normale Räder aussehen, normal montiert, mit den 45° im Rad versteckt. Zwei linkshändige, zwei rechtshändige, im X-Muster.
- Verpackt wie ein normaler Antrieb. Das ist der echte Grund, warum Mecanum in der Praxis über X-Antrieb gewinnt.
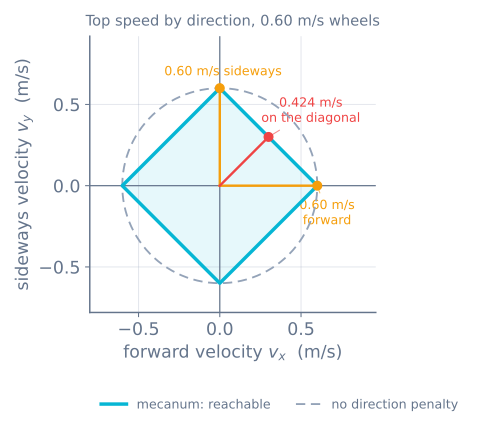
- Vorwärts und seitwärts gleich schnell; Diagonalen kosten 1/√2. Ein 45°-Befehl verlangt von zwei Rädern alles und von zweien nichts – der Roboter deckelt also bei 71 % seiner Geradeausgeschwindigkeit. (Ein X-Antrieb hat dieselbe 71-%-Strafe – sie gilt nur einem anderen Richtungspaar.)
- Traktion kostet 1/√2. Die Bodenkraft liegt fest bei 45°, Reibung deckelt den ganzen Vektor, und nur die Komponente entlang der Rollrichtung nützt.
- Schubkraft ist schlecht. Eine Mecanumbasis verliert jedes Schiebeduell gegen einen gleich schweren Roboter auf normalen Rädern.
Swerve – jedes Rad lenken
Vier Module, jedes mit Antriebsmotor und Lenkmotor. Alle vier zeigen, wohin man will, und fahren.
- Holonom mit voller Traktion. Keine Rolle, keine 45°, keine Strafe. Die einzige Option in der Liste, die Freiheit nicht gegen Grip tauscht.
- Acht Motoren, acht Encoder, Schleifringe oder Kabelmanagement, und ein Regelungsproblem mit echten Singularitäten. Grob vierfache Arbeit von Mecanum für einen Roboter, der dieselben drei Dinge tut – schneller und schwerer.
Der Vergleich, ehrlich
Geschwindigkeiten gelten gegen die eigene Geradeaus-Topgeschwindigkeit jedes Antriebs – außer der „pro Radgeschwindigkeit“-Zeile, die alle auf denselben Motoren und Rädern vergleicht.
| Differenzial | Omni-X-Antrieb | Mecanum | Swerve | |
|---|---|---|---|---|
| Holonom | Nein | Ja | Ja | Ja |
| Motoren | 2 | 4 | 4 | 8 |
| Seitwärtstempo | — | 100 % | 100 % | 100 % |
| Diagonaltempo | — | 71 % | 71 % | 100 % |
| Vorwärtstempo pro Raddrehzahl | 100 % | 141 % | 100 % | 100 % |
| Traktion gegen normale Räder | 100 % | 71 %, und schlechteres Gummi | 71 % vor Rollengummi | ~100 % |
| Gelände | Gut | Nur eben | Nur eben | Gut |
| Odometrie aus Antriebsrädern | Ordentlich | Schlecht | Schlecht | Ordentlich |
| Verpackung | Leicht | Unhandlich | Leicht | Schwer |
| Kosten und Bauzeit | ★ | ★★ | ★★ | ★★★★★ |
Nur Swerve entkommt der Raute: Weil es jedes Rad gleich ausrichten kann, sind seine erreichbaren Geschwindigkeiten ein Vollkreis – keine Richtung kostet also etwas. Jeder rollenbasierte Antrieb kauft Seitwärtsbewegung mit 45°-Kraftvektor und zahlt dieselben √2 zweimal.
Wählen
Ein kurzer Entscheidungspfad, der meist richtig liegt:
- Muss es seitwärts fahren oder einen Kurs halten während der Fahrt? Nein → Differenzialantrieb. Hier stoppen; du hast gerade zwei Motoren, vier Drähte und einen Monat gespart.
- Ist der Boden jedes Mal eben, hart und sauber? Nein → Differenzialantrieb, oder Swerve bei unvernünftigem Budget.
- Muss es etwas schieben, ziehen oder wegdrücken? Ja → nicht Mecanum. Die 71 % gelten vor Rollengummi, und echte Mecanumbasen verlieren Schiebeduelle deutlich.
- Ist die Verpackung eng, oder soll es wie ein normaler Roboter aussehen? Ja → Mecanum. Nein → ein Omni-X-Antrieb ist einfacher zu überlegen und auf denselben Motoren 1,41× höher untersetzt.
- Ist das ein Wettbewerb, wo dich jemand absichtlich schiebt? → Swerve, oder akzeptieren, geschoben zu werden.
Was holonom nicht liefert
Drei Dinge, die Leute erwarten und nicht bekommen:
Es liefert keine bessere Odometrie. Es liefert schlechtere. Eine rutschende Rolle tut ihren Job – Radencoder auf holonomer Basis messen also das Rad und nicht den Boden, noch mehr als sonst. Von Anfang an eine IMU budgetieren, oder ungetriebene Messräder.
Es beseitigt Planungsbedarf nicht. Ein holonomer Roboter muss weiter um Hindernisse herum; er hat nur mehr Wege dazu. A* auf Belegungsraster und Abdeckungsplanung arbeiten gleich – und der Pfad ist leichter zu folgen statt leichter zu finden.
Es lässt den Roboter nicht intuitiv fahrbar wirken. Eher Gegenteil: Ein Mensch, der einen strafenden Roboter fährt, verliert innerhalb etwa zehn Sekunden den Überblick, wohin er zeigt. Die Lösung ist feldorientierte Regelung – ein kleines Stück Mathematik und ein Pflichtstück.
Weiter
Die Mathematik, die alle vier Kraftvektoren aufsummiert: Mecanum-Radkinematik. Dann eines fahren und im Mecanum-Antriebssimulator kaputt zu machen versuchen – das Fettboden-Preset ist der schnellste Weg zu fühlen, was holonom wirklich kostet.
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur