
Tutorial · Iniciante · 25 min
Acionamentos holonômicos: Omni, Mecanum e swerve comparados
Entenda o acionamento holonômico, compare Omni, Mecanum e swerve em aderência e custo e veja por que um robô diferencial não estaciona de lado.
A palavra e o que ela custa
Um robô sobre um piso plano tem três graus de liberdade: pode ocupar uma posição (x, y) e assumir uma orientação θ. Esses são os componentes que definem a posição de um robô sobre o piso.
Um acionamento é holonômico quando permite controlar esses três graus de liberdade de forma independente e simultânea — isto é, quando o número de direções de movimento instantâneo é igual ao número de direções que ele pode assumir. Um acionamento é não holonômico quando isso não é possível: o robô pode alcançar qualquer pose ao longo do tempo, mas não pode se deslocar diretamente até ela.
Um exemplo do dia a dia é o carro. Um carro pode parar em qualquer vaga de estacionamento da rua, inclusive na que está diretamente à sua esquerda. Ele só não pode dirigir diretamente até lá — precisa fazer uma manobra em etapas. Essa é uma restrição não holonômica e a única razão pela qual estacionar em paralelo exige habilidade.
Um robô com acionamento diferencial enfrenta a mesma restrição de uma forma mais conveniente. Ele gira no próprio lugar, algo que um carro não faz, e por isso controla apenas duas velocidades — movimento para a frente e rotação — para três graus de liberdade. Falta o movimento lateral. Para se deslocar 20 cm para a esquerda, ele precisa girar, avançar e girar novamente, o que consome tempo que talvez não exista e pode gastar precisão de orientação que talvez seja essencial.
Um acionamento holonômico simplesmente vai para a esquerda.
Por que isso importa mais do que parece
“Ele pode andar de lado” parece um truque para impressionar. Veja onde isso realmente compensa:
- Espaços apertados. Um robô que nunca precisa de espaço para girar cabe em um corredor exatamente com a própria largura. Os AGVs de armazém usam Mecanum por esse motivo, e por nenhum outro.
- Manter a orientação durante o deslocamento. Uma câmera, um mastro de sensor ou uma garra que precisa permanecer voltada para uma mesma direção enquanto a base se reposiciona. Acionamentos não holonômicos não conseguem fazer isso continuamente.
- Seguimento de trajetória desacoplado. Um controlador pure pursuit em uma base com acionamento diferencial precisa equilibrar o erro de posição e o erro de orientação, porque ambos compartilham o mesmo atuador. Uma base holonômica corrige cada erro por meio de um eixo independente.
- Correções que não alteram a orientação. Se o robô se desviar 3 cm de uma linha, um robô holonômico apenas retorna 3 cm para trás. Um robô diferencial precisa sair em arco e voltar em arco; em um piso escorregadio, essas duas curvas adicionais são a origem do erro. No simulador, um quadrado percorrido por deslocamento lateral em um piso gorduroso termina com a orientação em exatamente 0,0°, porque nenhuma rotação foi comandada; o mesmo quadrado, percorrido com giros nos cantos, termina dezenas de graus fora da orientação esperada e segue cada trecho seguinte na direção errada. Cada giro é outra oportunidade de perder a orientação, e o robô holonômico nunca corre esse risco.
E onde não compensa: qualquer coisa que precise empurrar, subir ou atravessar um degrau. Toda roda holonômica troca aderência por liberdade.
As quatro opções
Acionamento diferencial — a referência
Duas rodas acionadas e uma roda livre. Não é holonômico, mas continua sendo a resposta certa para a maioria dos robôs: toda a tração de uma roda comum, apenas dois motores e décadas de bibliotecas que pressupõem exatamente essa geometria.
Rodas Omni em X (“X-drive”)
Quatro rodas Omni — roletes a 90° da roda, não a 45° — montadas nos quatro cantos, cada uma girada 45° para que seu sentido de rolamento aponte para o canto. Cada roda empurra ao longo de uma diagonal; a soma das quatro diagonais permite obter qualquer direção.
- É a região de velocidades do Mecanum, girada 45° e √2 maior. Os dois acionamentos alcançam um conjunto de velocidades com formato de losango; no Mecanum, as direções rápidas são para a frente e para os lados, enquanto no X-drive são as diagonais do chassi. Com a mesma velocidade no aro da roda, um X-drive avança 1,41× mais rápido e, para isso, produz √2 menos força. Trata-se de uma relação de redução, não de uma vantagem gratuita.
- Ocupação de espaço ruim. As rodas ficam a 45° do chassi, o que desperdiça espaço nos cantos e normalmente exige acionamento direto.
- Tração reduzida e rodas frágeis — roletes pequenos e uma pequena área de contato.
Mecanum — roletes a 45°
Quatro rodas que parecem rodas comuns, montadas do jeito comum, com os 45° escondidos dentro da roda. Duas à esquerda e duas à direita, em um padrão em X.
- Ocupa o mesmo espaço que um acionamento comum. Esse é o motivo real pelo qual o Mecanum supera o X-drive na prática.
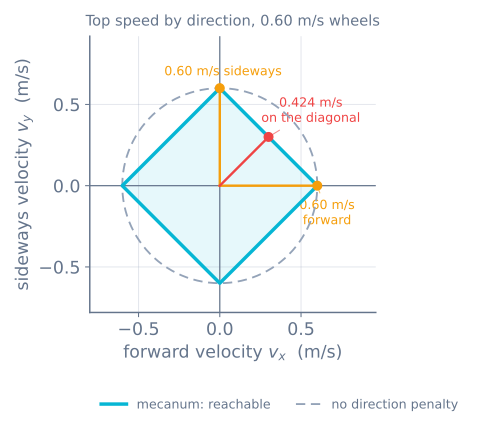
- O movimento para a frente e o deslocamento lateral têm a mesma velocidade; as diagonais custam 1/√2. Um comando a 45° exige todo o desempenho de duas rodas e nenhuma das outras duas, de modo que o robô alcança no máximo 71% da velocidade em linha reta. (Um X-drive tem a mesma penalidade de 71%, mas ela se aplica a outro par de direções.)
- A tração custa 1/√2. A força de contato com o solo fica orientada a 45°, o atrito limita o vetor inteiro e apenas a componente ao longo do sentido de rolamento é útil.
- A força de empurrão é baixa. Uma base Mecanum perde um confronto de empurrão contra um robô de rodas comuns com o mesmo peso, todas as vezes.
swerve — cada roda gira e dirige
Quatro módulos, cada um com um motor de tração e um motor de direção. Oriente as quatro rodas na direção desejada e faça o robô avançar.
- Holonômico com tração total. Sem roletes, sem 45° e sem penalidade. Esta é a única opção da lista que não troca aderência por liberdade.
- Oito motores, oito encoders, anéis deslizantes ou gerenciamento de cabos e um problema de controle com singularidades reais. Exige cerca de quatro vezes mais trabalho que o Mecanum para um robô que faz as mesmas três coisas, porém mais rápido e com mais força.
A comparação, com honestidade
As velocidades são dadas em relação à velocidade máxima de cada acionamento em linha reta, exceto a linha “velocidade por roda”, que compara todos eles com os mesmos motores e as mesmas rodas.
| Característica | Diferencial | Omni X-drive | Mecanum | swerve |
|---|---|---|---|---|
| Holonômico | Não | Sim | Sim | Sim |
| Motores | 2 | 4 | 4 | 8 |
| Velocidade lateral | — | 100% | 100% | 100% |
| Velocidade diagonal | — | 71% | 71% | 100% |
| Velocidade para a frente por velocidade da roda | 100% | 141% | 100% | 100% |
| Tração em comparação com rodas comuns | 100% | 71%, com borracha ainda pior | 71% antes de considerar a borracha dos roletes | ~100% |
| Terreno | Bom | Somente plano | Somente plano | Bom |
| Odometria pelas rodas de tração | Razoável | Ruim | Ruim | Razoável |
| Ocupação do espaço | Fácil | Incômoda | Fácil | Difícil |
| Custo e tempo de construção | ★ | ★★ | ★★ | ★★★★★ |
Apenas o swerve escapa do losango: como pode orientar todas as rodas no mesmo sentido, o conjunto de velocidades possíveis forma um círculo completo, e nenhuma direção impõe penalidade. Todo acionamento baseado em roletes compra movimento lateral com um vetor de força a 45° e paga a mesma penalidade √2 duas vezes.
Escolhendo
Um caminho curto de decisão que funciona na maioria dos casos:
- O robô precisa se deslocar lateralmente ou manter a orientação enquanto se move? Não → acionamento diferencial. Pare aqui; você acabou de economizar dois motores, quatro fios e um mês.
- O piso é plano, duro e está sempre limpo? Não → acionamento diferencial, ou swerve se o orçamento for “irracional”.
- O robô precisa empurrar, rebocar ou deslocar algum objeto à força? Sim → não use Mecanum. Os 71% já entram no cálculo antes de considerar a borracha dos roletes, e bases Mecanum reais perdem confrontos de empurrão com muita folga.
- O espaço é apertado, ou o robô precisa parecer um robô comum? Sim → Mecanum. Não → um Omni em X é mais simples de projetar e possui uma relação de transmissão 1,41× maior com os mesmos motores.
- É uma competição em que alguém vai deliberadamente empurrar o robô? Sim → swerve. Não → aceite a possibilidade de ser empurrado.
O que o acionamento holonômico não oferece
Três coisas que as pessoas esperam, mas não recebem:
Ele não oferece uma odometria melhor. Oferece uma odometria pior. Um rolete que escorrega está cumprindo sua função, portanto encoders de roda em uma base holonômica medem o movimento da roda, não o do piso, ainda mais do que o normal. Reserve um IMU, ou use rodas passivas de odometria — rodas sem motor, usadas para estimar o deslocamento da máquina — desde o início.
Ele não elimina a necessidade de planejar. Um robô holonômico ainda precisa desviar dos obstáculos; apenas tem mais maneiras de fazer isso. A* em uma grade de ocupação e planejamento de cobertura funcionam da mesma forma, e a trajetória é mais fácil de seguir, não de encontrar.
Ele não torna a pilotagem intuitiva. Acontece o contrário: uma pessoa pilotando um robô que se desloca de lado perde a noção de para onde ele está apontando em cerca de dez segundos. A solução é o controle orientado pelo campo, um pequeno cálculo, mas obrigatório.
Próximo
Veja a matemática que faz as forças das quatro rodas se somarem: cinemática das rodas Mecanum. Depois, teste um acionamento no simulador de acionamento Mecanum — a predefinição de piso gorduroso é a maneira mais rápida de perceber o que o acionamento holonômico realmente custa.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar