
Bauteil · Chassis
2WD Robot Chassis
Das 2WD-Chassis ist die Plattform für Motoren, Räder, Stützrolle und Platinen. Wie man eines wählt und warum 2WD für Einsteiger besser ist als 4WD.
Was es ist
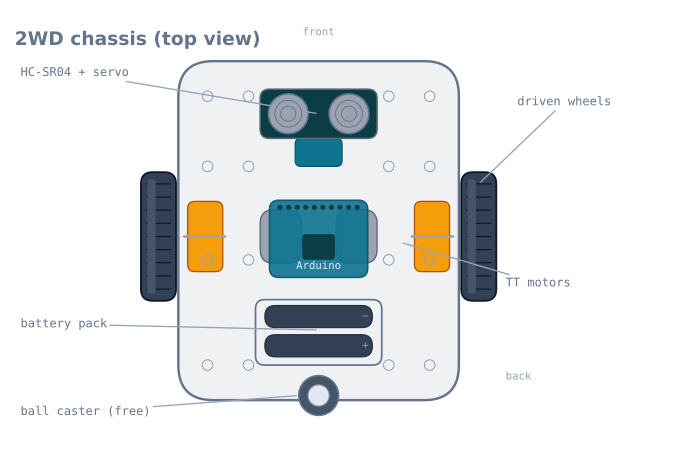
Das Chassis ist der Körper des Roboters – die flache Plattform, die alles andere trägt. Ein 2WD-Chassis („Zweiradantrieb“) hält zwei angetriebene Räder, jedes an seinem eigenen TT-Getriebemotor, und eine einzelne frei laufende Stützrolle für die Balance. Dazu Akku, Treiberplatine und Controller, und aus der Plattform wird ein Roboter, der vorwärtsfahren und abbiegen kann.
Es klingt wie der langweilige Teil, aber das Chassis entscheidet leise über das Verhalten des ganzen Roboters: wo das Gewicht sitzt, wie er dreht und von wo die Sensoren sehen können.
Wie es funktioniert
Eine 2WD-Basis lenkt per Differenzialantrieb: Es gibt kein Lenkrad, also dreht der Roboter, indem er seine zwei Räder unterschiedlich schnell antreibt. Beide Räder gleich schnell vorwärts fährt geradeaus; ein Rad langsamer oder rückwärts, und der Roboter fährt eine Kurve oder dreht auf der Stelle. Die freie Stützrolle gleitet nur mit und hält die Plattform waagerecht – sie treibt nichts an und lenkt nicht. Die Mathematik, aus Raddrehzahlen Bewegung zu machen, steht unter Differenzialantrieb-Odometrie.
Weil die zwei angetriebenen Räder auf einer gemeinsamen Achslinie sitzen, dreht der Roboter um den Mittelpunkt zwischen ihnen. Stützrolle hinten und Sensor vorn machen diesen Drehpunkt berechenbar.
Wann man es verwendet
Ein 2WD-Chassis ist die richtige Basis für praktisch jeden ersten Roboter: Linienfolger, Hindernisvermeider und Labyrinthroboter fangen alle hier an. Es hält die Mechanik trivial, damit du deine Energie in Sensorik und Regelschleife stecken kannst.
Wähle etwas anderes, wenn der Roboter echtes Gewicht tragen, klettern oder über unebenes Gelände fahren muss – dann verdient ein 4WD- oder Kettenchassis mit Metallgetriebemotoren seine Mehrkosten und Komplexität.
Auswählen und montieren
- Zum Start 2WD statt 4WD. Eine Stützrolle vermeidet das Radieren vier starrer Räder und macht Drehen auf der Stelle sauber.
- Gewicht über die angetriebenen Räder. Traktion kommt aus Last auf den Reifen; ein kopflastiger Roboter dreht durch. Montiere den Akku nahe der Achslinie.
- Vordere Bucht freihalten. Reserviere den vorderen Schlitz für den Ultraschallsensor und sein Servo, tief und unverbaut, damit nichts den Schallkegel blockiert.
- Kabel von den Rädern wegführen. Motor- und Sensorleitungen so verlegen, dass sie keinen drehenden Reifen erwischen können – ein überraschend häufiger Fehler bei der ersten Fahrt.
Die Geometrie, die über das Verhalten deines Roboters entscheidet
Drei Maße am Chassis bestimmen fast alles am Fahrverhalten des fertigen Roboters. Miss deines und schreibe sie auf – jeder Navigationscode braucht sie.
| Maß | Typisch | Was es steuert |
|---|---|---|
| Spurweite (Achsbreite, Radmitte zu Radmitte) | 130–160 mm | Wie schnell er bei gegebener Raddrehzahldifferenz dreht |
| Raddurchmesser | 65 mm | Strecke pro Encoderimpuls und Höchsttempo |
| Stützrollenposition (hinter der Achse) | 80–120 mm | Stabilität und wie stark die Rolle in Kurven radiert |
Die Spurweite ist diejenige, die niemand misst und alle brauchen:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Bei 140 mm Spurweite bedeutet ein 90°-Drehen, dass jedes Rad pi × 140 / 4 = 110 mm in Gegenrichtung fährt. 10 mm falsch gemessene Spurweite, und jede Drehung liegt 7 % daneben – was sich wie ein schlecht eingestellter Regler liest und in Wahrheit ein Maßbandproblem ist.
Miss bis zur Mitte der Reifenaufstandsfläche, nicht bis zur Radaußenseite oder zu den Motorbefestigungslöchern. Bei einem 65-mm-Rad mit 25 mm breitem Reifen sind das 25 mm Unterschied zwischen Außen-zu-Außen- und Mitte-zu-Mitte-Maß, und 25 mm bei 140 mm Spurweite sind 18 %.
Gewichtsverteilung
Traktion ist proportional zur Last auf den angetriebenen Reifen, und ein 2WD-Chassis verteilt diese Last dadurch, wo du Dinge festschraubst.
| Anordnung | Last auf Antriebsrädern | Ergebnis |
|---|---|---|
| Akku über der Achse | ~85 % | Beste Traktion, saubere Drehungen |
| Akku mittig auf der Plattform | ~65 % | Ausreichend |
| Akku vorn, nahe der Stützrolle | ~40 % | Räder drehen durch; der Roboter beschleunigt schlecht |
| Akku hinter der Stützrolle | Kann Antriebsräder anheben | Der Roboter dreht auf der Rolle und kommt nicht vom Fleck |
Der Akku ist meist das schwerste Einzelteil, oft schwerer als alles andere zusammen, also ist Akkuposition gleich Gewichtsverteilung. Montiere ihn über oder leicht vor der Achslinie – davor, weil die Stützrolle hinten ist und die Plattform auf der Rolle ruhen soll, statt zu kippeln.
Es gibt eine erwähnenswerte Ausnahme. Ein Roboter, der schieben muss – etwa ein Mini-Sumo –, will so viel Gewicht wie möglich auf den Antriebsrädern, bis zu dem Punkt, an dem die Stützrolle kaum noch berührt. Ein Roboter, der präzise einer Linie folgen soll, will das Gegenteil: stabil, berechenbar, mit dem Sensorarray auf konstanter Höhe, was ein kippelndes Chassis nicht hält.
Wohin mit den Sensoren
| Sensor | Position | Warum |
|---|---|---|
| IR-Reflexionsarray | Vorn, 3–8 mm über dem Boden, vor der Achse | Höhe entscheidet über Kontrast; vordere Position gibt dem Regler Vorlaufzeit |
| Ultraschall | Vorn, so hoch wie praktikabel, unverbaut | Der Kegel erfasst sonst die Plattform selbst, wenn er tief sitzt |
| Bump-Schalter | Hinter einer umlaufenden Hülle, links und rechts | Zwei, damit der Roboter weiß, wohin er ausweichen muss |
| IMU | Nahe der Drehmitte, starr, waagerecht | Abseits der Drehmitte misst sie Zentripetalbeschleunigung als Neigung |
| Akku | Über der Achse | Traktion – siehe oben |
Die IMU-Platzierung ist die subtile. Ein deutlich vor der Drehmitte montiertes Beschleunigungsmessgerät erfährt in Kurven Zentripetalbeschleunigung, und ein Komplementärfilter deutet das als Neigung. Montage über der Achslinie minimiert den Effekt.
Die Ultraschallhöhe zählt mehr als erwartet: Bei 15° Halbwinkelkegel sieht ein 40 mm über der Plattform montierter, nach vorn schauender Sensor ab etwa 150 mm Entfernung die Plattform selbst – und meldet ein permanentes Hindernis, das der eigene Roboter ist.
Das Stützrollenproblem
Die frei laufende Stützrolle ist das billigste Teil am Chassis und die häufigste Quelle mysteriöser Lenkfehler.
Eine Lenkrolle muss sich bei jedem Richtungswechsel erst in die neue Richtung drehen, und währenddessen schabt sie seitlich. Dieser Widerstand ist eine Kraft an einer Ecke des Roboters, die ihn vom Kurs zieht – und das passiert bei jedem Richtungswechsel, also ist der Fehler systematisch statt zufällig. Das zeigt sich als Roboter, der geradeaus gut läuft und Kurven konsistent verfehlt.
Eine Kugelrolle hat kein solches Schwenken und rollt einfach in jede Richtung. Auf Teppich ist sie schlechter, wo die Kugel eingräbt, und auf glattem Boden besser.
| Rollentyp | Glatter Boden | Teppich | Richtungswechsel |
|---|---|---|---|
| Kugelrolle | Exzellent | Schlecht – gräbt sich ein | Kein Radieren |
| Lenkrolle | Gut | Gut | Radiert bei jedem Wechsel |
| Gleiter (glatte Kuppel) | Gut | Mittel | Kein Radieren, aber mehr Reibung |
| Zweite Rolle (4-Punkt) | Kippelt, außer bei perfekt ebenem Boden | Schlecht | Auf 2WD-Plattform vermeiden |
Zwei praktische Hinweise. Eine Rolle, nicht zwei – drei Auflagepunkte definieren eine Ebene und sind immer stabil, während vier Punkte auf einer starren Plattform kippeln. Und wenn der Roboter rückwärtsfahren muss, muss eine Lenkrolle erst 180° umschwenken, was den Roboter kurz lenkt; Roboter, die zuverlässig vor Hindernissen zurücksetzen, ziehen allein deshalb zur Seite.
Montagefallstricke
Diese kosten einen Erstaufbau die meiste Zeit.
Montiere zuerst die Motoren. Sie sind am schwersten zu erreichen, wenn die Plattform erst bestückt ist, und die Befestigungsschrauben der meisten Bausätze sitzen gefangen zwischen Motor und Plattform.
Prüfe, ob die Räder gerade sitzen. Ein schief aufgestecktes Rad – mit der Doppel-D-Bohrung sehr leicht – eiert, was den wirksamen Abrollradius über jede Umdrehung ändert. Der Roboter schlängelt dann mit einer an die Raddrehung gekoppelten Frequenz, was wie ein schwingender Regler aussieht.
Kabel zuerst von den Rädern wegführen, nicht zuletzt. Kabelbinder durch das Befestigungsraster der Plattform, bevor die Plattform voll ist. Eine Motorleitung, die einen drehenden Reifen erreicht, ist in Sekunden blank gescheuert, und das ist einer der häufigsten Fehler bei der ersten Fahrt.
Schutzfolie des Acryls dranlassen, bis die Montage fertig ist. Es zerkratzt leicht, und die Folie hindert den Bohrer auch am Ausbrechen der Befestigungslöcher.
Acryl nicht überdrehen. Es reißt unter Last um Bohrungen, besonders an den Motorhaltern, wo die Vibration sitzt. Nylonscheiben und handfest plus eine Vierteldrehung.
Fehlerbehebung
| Symptom | Wahrscheinliche Ursache | Lösung |
|---|---|---|
| Räder drehen, Roboter bewegt sich kaum | Gewicht nicht über den Antriebsrädern | Akku zurück über die Achse schieben |
| Roboter zieht konsistent zur Seite | Motorunterschied oder schiefes Rad | In Software trimmen; prüfen, ob Räder gerade sitzen |
| Schlängelt mit fester Frequenz | Eierndes Rad | Neu auf die Doppel-D-Welle stecken |
| Drehungen konsistent zu kurz oder zu lang | Spurweite falsch gemessen | Bis zu den Aufstandsflächenmitten messen |
| Fährt gerade, verfehlt Kurven | Lenkrolle radiert | Kugelrolle oder einrechnen |
| Zieht beim Rückwärtsfahren zur Seite | Rolle schwenkt erst 180° um | Bei Lenkrolle normal; kurz pausieren vor dem Rückwärtsfahren |
| Motorleitung durchtrennt | Kabel nahe am Reifen verlegt | Kabel durch das Plattraster binden, weg von den Rädern |
| Chassis kippelt | Zwei Rollen oder unebene Plattform | Nur eine Rolle |
| Messwerte ändern sich über Bodenwellen | Sensorhalter biegt sich | Starr montieren; Biegung ändert die Fahrhöhe |
2WD oder etwas anderes?
| Anordnung | Drehen | Traktion | Komplexität | Am besten für |
|---|---|---|---|---|
| 2WD + Rolle | Dreht sauber auf der Stelle | Zwei Räder wert | Niedrigste | Linienfolger, Labyrinthroboter, Erstbauten |
| 4WD (vier starre Räder) | Radiert stark in Kurven | Beste | Mechanisch niedrig, schwerer zu steuern | Unwegsames Gelände, Schieben |
| Kette | Radiert ständig | Exzellent | Mittel | Hindernisse, loser Untergrund |
| Ackermann (Autolenkung) | Kann nicht drehen; braucht Wendekreis | Zwei Räder wert | Höchste | Realistische Fahrzeugdynamik |
| Omni / Mecanum | Fährt seitwärts ohne zu drehen | Schlecht – 71 % eines normalen Rads | Hoch: vier Motoren, vier Encoder | Holonome Bewegung auf flachen, sauberen Flächen |
Beginne mit 2WD, und der Grund ist Odometrie statt Mechanik. Ein Zweirad-Differenzialantrieb mit einer freien Rolle hat ein sauberes kinematisches Modell: Die Räder rollen ohne zu radieren, also werden aus Encoderimpulsen mit nur den erwarteten Fehlern Posen. Ein 4WD-Chassis mit vier starren Rädern muss in jeder Kurve radieren, weil die Räder jeder Seite unterschiedlichen Bögen folgen, aber gezwungen sind, gleich schnell zu drehen – seine Odometrie ist also ab der ersten Kurve falsch, auf eine schwer modellierbare Weise.
Das macht 2WD nicht nur zum einfachsten Startpunkt, sondern zum richtigen zum Lernen: Es ist die Anordnung, bei der Differenzialantrieb-Odometrie wirklich funktioniert.
Den Graphen erkunden
Verwendet in diesen Bauprojekten
Projekte, Lernpfade und Simulatoren, die 2WD Robot Chassis verwenden.
- ProjektEin handygesteuertes Roboterauto über Bluetooth oder WLAN bauen
- ProjektEinen Raumabdeckungsroboter bauen, der Böden kehrt
- ProjektEinen ROS-2-Roboter bauen, der sieht und zu einem Marker fährt
- ProjektGPS-Wegpunkt-Rover bauen: Fährt seine Route selbst
- ProjektHindernisvermeidung bauen: Tasten, Scannen, Lenken
- ProjektLinien-Labyrinthlöser bauen: Mit LSRB-Routenspeicher
- ProjektLinienfolger mit 8051-Mikrocontroller bauen
- ProjektLinienfolger-Roboter bauen: Vom Simulator zur Strecke
- ProjektMicromouse bauen: Labyrinth-Roboter mit Flood-Fill
- ProjektMini-Sumo-Roboter bauen: Grip, Keil, Kantensensorik
- ProjektSelbstbalancierender Roboter: MPU6050 und PID
Vergleich
Alternativen
Fragen
FAQ zu 2WD Robot Chassis
Was ist ein 2WD-Roboter-Chassis?
Ein 2WD-Roboter-Chassis ist eine flache Plattform mit Halterungen für zwei angetriebene Räder und eine frei laufende Stützrolle, plus Platz für Motoren, Akku und Platinen. Es ist der mechanische Körper eines Roboterautos für Einsteiger – alles andere wird darauf geschraubt.
Ist 2WD oder 4WD besser für einen Einsteigerroboter?
2WD ist für den Anfang besser. Es ist billiger, einfacher zu verdrahten und dreht per Differenzialantrieb mit einer einzigen Stützrolle zur Balance auf der Stelle. Ein 4WD-Chassis hat mehr Traktion, aber seine starren Räder radieren in jeder Kurve seitlich, was das Lenken erschwert und den Akku leert.
Welche Räder nutzt ein 2WD-Chassis?
Fast immer 65-mm-Gummiräder mit Doppel-D-Bohrung, die auf die Doppel-D-Welle eines TT-Getriebemotors gepresst werden. Der Gummireifen gibt Grip; die Abflachung in der Bohrung hindert das Rad am Durchrutschen auf der Welle.
Wohin kommen die Sensoren auf einem 2WD-Chassis?
An die Vorderkante. Die meisten Plattformen haben vorn einen Schlitz oder eine Bucht für einen Ultraschall- oder IR-Sensor, tief und nach vorn schauend. Für einen Hindernisse meidenden Roboter montierst du dort den HC-SR04 auf einem kleinen Servo, damit er nach links und rechts scannen kann.
Weiterführende Literatur