
Bauteil · Aktor
DC Gearmotor (TT Motor)
Der gelbe TT-Getriebemotor ist der Antrieb der meisten Einsteiger-Roboterautos. Getriebe, echte Spannung und Drehzahl, und warum er einen Treiber braucht.
Was es ist
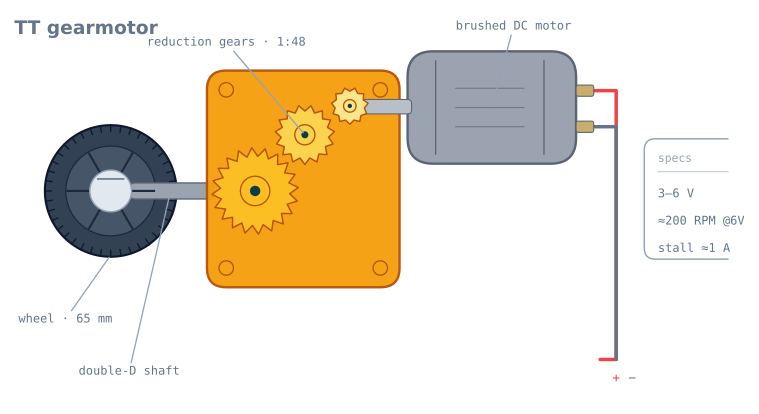
Der TT-Getriebemotor ist der gelb-blaue Motor unten an fast jedem Roboterauto für Einsteiger. Er ist ein kleiner Bürsten-DC-Motor, verschraubt mit einem Kunststoff-Untersetzungsgetriebe, mit einer Doppel-D-Abtriebswelle, die direkt in ein passendes Rad drückt. Kaufe zwei, dazu Chassis und Stützrolle, und du hast einen Roboter, der fahren und drehen kann – weshalb er der Antriebsmotor hinter dem ersten Linienfolger oder Hindernisvermeider ist, den die meisten bauen.
Allein dreht ein nackter DC-Motor viel zu schnell und viel zu schwach, um etwas zu bewegen. Das Getriebe macht ihn nützlich: Es verwandelt diesen schnellen, schwachen Dreh in den langsamen, starken Dreh, den ein Rad braucht.
Wie es funktioniert
Zwei Dinge passieren im gelben Gehäuse:
- Der Motor verwandelt elektrische Energie in Drehung. Spannung über seine zwei Anschlüsse, und er dreht; Polung umkehren, und er dreht andersherum. Mehr Spannung heißt mehr Drehzahl.
- Das Getriebe reduziert diese Drehzahl. Ein ~1:48-Getriebezug heißt: Das Rad dreht sich einmal für grob alle 48 Motorumdrehungen. Du verlierst Drehzahl und gewinnst Drehmoment im selben Verhältnis, was der Tausch ist, den du willst – ein Rad braucht Kraft, kein Verschwimmen. Ob diese Untersetzung die richtige für deinen Roboter ist, ist Arithmetik, die du vor dem Kauf tun kannst: siehe DC-Getriebemotor wählen.
Zur Steuerung tust du zwei Dinge zugleich: Richtung setzen, indem du wählst, welcher Anschluss positiv ist (das tut die H-Brücke), und Drehzahl mit PWM – die Versorgung schnell ein- und ausschalten, sodass der Motor eine mittlere Spannung sieht. Lerne dieses Paar in DC-Motoren mit PWM und H-Brücke steuern.
Wann man ihn verwendet
Greife zum TT-Motor für jeden leichten, langsamen Radroboter: Linienfolger, Hindernisvermeider, Labyrinthroboter, eine erste Differenzialantriebsbasis. Er ist billig, gutmütig, und jedes Einsteiger-Tutorial zielt auf ihn.
Steige auf, wenn du mehr brauchst: Ergänze Radencoder, wenn du Strecke und Tempo für Odometrie messen willst, oder wechsle zu Metallgetriebemotoren, wenn der Roboter schwer wird oder klettern muss. Die Kunststoffzahnräder verlieren unter Misshandlung Zähne.
Verdrahtung und Fallstricke
- Niemals direkt an einen Logikpin verdrahten. Blockierstrom liegt bei etwa 1 A. Treibe ihn über einen L298N oder eine ähnliche H-Brücke, versorgt aus dem Akku – nicht aus den 5 V des Arduino.
- Zwei Motoren laufen nicht gleich. Gleiche PWM fährt selten perfekt gerade; trimme einen Motor in Software oder schließe einen Drehzahlregelkreis mit Encodern.
- Einschaltstrom und Gegen-EMK beachten. Motoren lassen beim Start die Versorgung einbrechen und treten beim Stopp Spannung zurück. Halte Motorstrom und Logikstrom auf getrennten Schienen mit gemeinsamer Masse – siehe Roboter versorgen.
- Rad an die Welle anpassen. Die Doppel-D-Welle sitzt nur in einer passenden Doppel-D-Radbohrung korrekt; ein rundes Loch rutscht durch.
Die vier Zahlen auf einem Motordatenblatt
Jeder Bürsten-DC-Motor wird über vier Werte beschrieben, und sie sind nicht unabhängig – die ganze Kennlinie folgt aus zweien davon.
| Zahl | TT-Motor bei 6 V | Was sie heißt |
|---|---|---|
| Leerlaufdrehzahl | ~200 U/min | Das Schnellste, das er je dreht, ohne nichts daran |
| Leerlaufstrom | ~150 mA | Was er frei drehend zieht – meist Getriebereibung |
| Blockiermoment | ~0,8 kg·cm | Die meiste Kraft, die er liefern kann, bei Drehzahl null |
| Blockierstrom | ~1 A | Was er festgehalten zieht. Die Zahl, die dein Treiber überleben muss |
Das Drehmoment eines Bürsten-DC-Motors fällt linear mit der Drehzahl, vom Blockiermoment bei null U/min bis null Moment bei Leerlaufdrehzahl. Sein Strom tut dasselbe umgekehrt. Das gibt drei Folgen, die sich zu kennen lohnen:
Maximalleistung liegt bei halber Drehzahl. Leistung ist Drehmoment × Drehzahl, und das Produkt zweier Geraden gipfelt in der Mitte. Ein TT-Motor bei 6 V liefert seine meiste Leistung bei etwa 100 U/min.
Maximaler Wirkungsgrad liegt bei grob einem Viertel des Blockiermoments, deutlich über dem Leistungsgipfel. Auf diesen Punkt willst du einen Roboter auslegen – nicht auf den Leistungsgipfel und sicher nicht nahe Blockieren.
Blockierstrom ist die Auslegungsgrenze, nicht Betriebsstrom. Ein Motor, der fröhlich 150 mA zieht, zieht 1 A in dem Moment, in dem ein Rad an einer Wand klemmt, und zwei gemeinsam blockierende sind 2 A. Dein Treiber und dein Akku müssen beide das überleben, weil es an einem Roboter ständig passiert.
Einen für deinen Roboter auslegen
Die Arithmetik dauert fünf Minuten und klärt die meisten „mein Roboter ist zu langsam“-Fragen, bevor sie entstehen.
Tempo. Radumfang × Drehzahl ÷ 60 gibt dir Meter pro Sekunde:
65 mm wheel -> circumference = pi x 0.065 = 0.204 m
200 RPM     -> 200 / 60 = 3.33 rev/s
speed       = 0.204 x 3.33 = 0.68 m/s
Das ist Schritttempo, was für einen Linienfolger etwa richtig und für einen Labyrinthroboter, der an Kreuzungen halten muss, eher schnell ist.
Drehmoment. Um einen Roboter der Masse m mit a zu beschleunigen, braucht jedes von n angetriebenen Rädern:
torque per wheel = m x a x r / nFür einen 500-g-Roboter, der mit 0,5 m/s² auf 65-mm-Rädern (r = 0,0325 m) mit zwei angetriebenen Rädern beschleunigt:
= 0.5 x 0.5 x 0.0325 / 2 = 0.004 N.m = 0.041 kg.cmGegen ein Blockiermoment von 0,8 kg·cm ist das ein Faktor von fast zwanzig in der Hand, weshalb TT-Motoren für leichte Roboter gut funktionieren und warum diese Rechnung meist niemand tun muss. Tu sie, wenn der Roboter schwer wird oder klettern muss.
Dann den Boden prüfen. Motordrehmoment ist nur eine Decke; Reibung ist die andere. Ein leichter Roboter auf glattem Boden erreicht seine Traktionsgrenze typisch bei etwa einem Viertel des Blockiermoments – der größte Teil des Motorvermögens kommt also gar nicht auf den Boden. Das Schubkraft- und Traktions-Tutorial arbeitet durch, an welche Grenze du wirklich stößt.
Warum dein Roboter nicht geradeaus fährt
Zwei TT-Motoren mit identischem PWM fahren nicht geradeaus, und das überrascht Leute mehr, als es sollte. Die Ursachen, grob nach Größe:
| Ursache | Typische Größe | Behebbar per |
|---|---|---|
| Getriebereibungsunterschiede | 5–15 % Drehzahlunterschied | Software-Trimm oder Drehzahlregelkreis |
| Wicklungsstreuung | Wenige Prozent | Ebenso |
| Raddurchmesserstreuung | 1–2 % | Messen und in Odometrie korrigieren |
| Ungleiche Gewichtsverteilung | Variiert | Akku verschieben |
| Unterschiedliche Anlaufschwellen | Ein Rad startet bei 25 % Tastgrad, das andere bei 32 % | Beide messen; dieses dominiert bei langsam |
Die letzte Zeile erwischt Leute, weil sie nur bei langsam auftaucht. Ein Roboter, der bei Vollgas gut spurt und beim Kriechen stark zieht, zeigt dir zwei verschiedene Haftschwellen, keinen Lenkfehler.
Es gibt zwei echte Lösungen. Der Software-Trimm ist ein pro Motor multiplikator, den du empirisch findest – vorwärtsfahren, Drift über 2 m messen, anpassen, wiederholen. Er ist schnell und hält nur für die Akkuspannung und Oberfläche, auf der du ihn eingestellt hast. Die saubere Lösung sind Encoder und Drehzahlregelkreis, die kontinuierlich korrigieren und denen der Akku egal ist.
Die Totzone, und warum sie zählt
Unter einem gewissen Tastgrad dreht der Motor gar nicht – Haftreibung in Bürsten und Getriebezug muss erst überwunden werden. An einem TT-Motor sind das typisch 20–35 % Tastgrad, und sie unterscheidet sich zwischen zwei Motoren aus derselben Tüte.
Miss deine:
// Ramp up slowly and note where each wheel starts.
for (int duty = 0; duty <= 255; duty += 5) {
  analogWrite(ENA, duty);
  Serial.println(duty);
  delay(500);                 // long enough to see it start
}
Dann kompensieren, sodass ein kleiner Befehl eine kleine Bewegung statt nichts erzeugt:
const int DEADBAND_A = 65;    // measured, out of 255

int applyDeadband(int speed) {
  if (speed == 0) return 0;
  int sign = (speed > 0) ? 1 : -1;
  return sign * map(abs(speed), 1, 255, DEADBAND_A, 255);
}
Ohne das tut das untere Viertel deines Stellbereichs gar nichts – was einen PID-Regler nahe seinem Sollwert sehr seltsam benehmen lässt, da kleine Korrekturen buchstäblich keine Wirkung haben, bis der aufgesammelte Integralanteil die Schwelle überschreitet und der Roboter losspringt.
Fehlerbehebung
| Symptom | Wahrscheinliche Ursache | Lösung |
|---|---|---|
| Board startet neu, wenn Motoren anlaufen | Motorstrom über den Controller | Separater Akku; nur Masse teilen |
| Motor brummt, dreht aber nicht | Unter Totzone oder Getriebe klemmt | Tastgrad erhöhen; auf abgeschertes Zahnrad prüfen |
| Roboter zieht nur bei langsam zur Seite | Unterschiedliche Haftschwellen | Jeden Motor separat messen und kompensieren |
| Roboter zieht bei jedem Tempo zur Seite | Trimm oder Raddurchmesserfehler | Software-Trimm, dann Räder messen |
| Wird über die Fahrt langsamer | Akku bricht ein | Drehzahl skaliert mit Spannung; Drehzahlregelkreis schließen oder frisches Pack |
| Knirschgeräusch, dann freies Drehen | Abgeschertes Kunststoffzahnrad | Diese scheren unter Stoß ab; bei Wiederholung Metallgetriebemotor |
| Rad eiert auf der Welle | Runde Bohrung auf Doppel-D-Welle | Passendes Doppel-D-Rad nutzen |
| Ein Motor deutlich schwächer | Bürstenverschleiß oder teilabgeschertes Zahnrad | Motoren tauschen, um zu prüfen, welche Seite dem Fehler folgt |
| Beide Motoren stottern gemeinsam | Versorgung liefert Blockierstrom nicht | Größeres Pack; Innenwiderstand prüfen |
TT-Motor oder etwas anderes?
| Motor | Typische Spec | Wann ihn wählen |
|---|---|---|
| TT-Getriebemotor | 3–6 V, ~200 U/min, Kunststoffzahnräder, ~2 $ | Lernen, leichte Roboter, alles auf flachem Boden |
| TT mit Encoder | Gleich, plus Magnetencoder | Du willst Odometrie – kaufe diesen gleich, Nachrüsten ist schmerzhaft |
| N20-Metallgetriebemotor | 6–12 V, viele Untersetzungen, Metallzahnräder, ~8 $ | Kleine Roboter, die Präzision oder Haltbarkeit brauchen |
| 25GA-370 | 12 V, hohes Drehmoment, Metallzahnräder | Schwerere Roboter, Klettern, Outdoor-Rover |
| Endlosrotations-Servo | 4,8–6 V, Treiber eingebaut | Du willst ein Rad ohne separaten Motortreiber |
Der eine Kaufrat, der die meiste Nacharbeit spart: Wenn du denkst, du könntest Encoder wollen, kaufe gleich Motoren mit Encodern. Nachrüsten heißt Antriebsstrang zerlegen, und der Preisunterschied sind ein paar Dollar pro Motor. Fast jedes Projekt, das als Linienfolger startet und zum Labyrinthlöser wächst, trifft darauf.
Den Graphen erkunden
Verwendet in diesen Bauprojekten
Projekte, Lernpfade und Simulatoren, die DC Gearmotor (TT Motor) verwenden.
- ProjektEin handygesteuertes Roboterauto über Bluetooth oder WLAN bauen
- ProjektHindernisvermeidung bauen: Tasten, Scannen, Lenken
- ProjektLinien-Labyrinthlöser bauen: Mit LSRB-Routenspeicher
- ProjektLinienfolger mit 8051-Mikrocontroller bauen
- ProjektLinienfolger-Roboter bauen: Vom Simulator zur Strecke
- LernpfadMotorsteuerung für Roboter: Ein Lernpfad
Vergleich
Alternativen
Fragen
FAQ zu DC Gearmotor (TT Motor)
Was ist ein TT-Getriebemotor?
Ein TT-Getriebemotor ist ein preiswerter Bürsten-DC-Motor mit Kunststoff-Untersetzungsgetriebe und Doppel-D-Abtriebswelle, die in ein Standard-Roboterautorad drückt. Er ist der Standard-Antriebsmotor für den ersten Radroboter, den die meisten bauen, weil zwei davon plus Stützrolle eine komplette 2WD-Basis ergeben.
Welche Spannung braucht ein TT-Motor?
Ein TT-Motor läuft auf 3 bis 6 Volt. Die meisten Roboterautos versorgen ihn aus einem 4×AA-Pack (6 V) oder 2×18650-Pack (7,4 V) über einen Motortreiber. Bei 3 V dreht er, aber mit wenig Drehmoment; 6 V ist der übliche Sweet Spot für ein leichtes Chassis.
Kann ein Arduino einen TT-Motor direkt treiben?
Nein. Ein TT-Motor zieht laufend etwa 150 mA und blockiert fast 1 A – weit mehr, als ein Arduino-Pin liefern kann, und die Gegen-EMK kann den Pin beschädigen. Treibe ihn immer über eine H-Brücke wie den L298N und steuere die Drehzahl mit PWM in den Treiber.
Wie schnell dreht ein TT-Getriebemotor?
Etwa 200 U/min ohne Last bei 6 V. Unter dem Gewicht eines Chassis dreht er langsamer, wofür genau das 1:48-Getriebe da ist – es tauscht die hohe Drehzahl des Motors gegen das Drehmoment, das den Roboter wirklich bewegt.
Warum fahren meine zwei TT-Motoren Kurven statt geradeaus?
Billige TT-Motoren sind nie perfekt gleich, also geben gleiche PWM leicht verschiedene Drehzahlen. Korrigiere in Software, indem du das PWM eines Motors trimmst, oder ergänze Radencoder und schließe einen Drehzahlregelkreis. Deshalb lenken Hindernis- und Linienfolgeroboter auch, indem sie die zwei Raddrehzahlen unabhängig setzen.
Weiterführende Literatur