
元器件 · 执行器
直流减速电机(TT 电机)
黄色 TT 减速电机是大多数入门小车的驱动电机。本文讲它的减速箱如何工作、真实的电压和转速,以及为什么它必须配一块驱动板。
它是什么
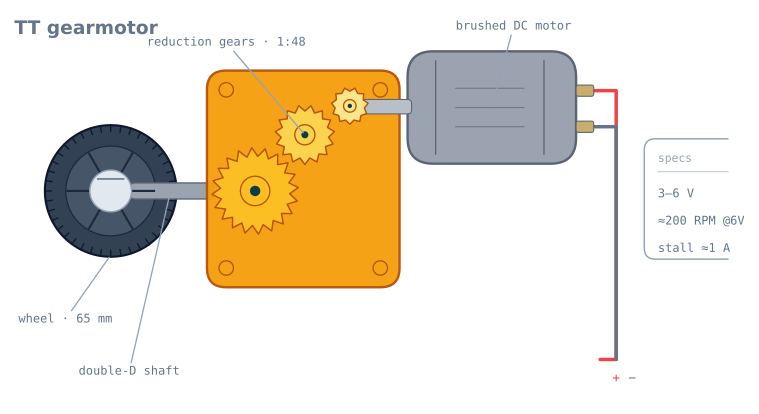
TT 减速电机是几乎每台入门小车底部黄蓝相间的电机。它是小有刷直流电机拧在塑料减速箱上,双 D 输出轴直接压进配套轮子。买两个,加底盘加万向轮,就是能走会转的机器人——大多数人的第一台循迹或避障车靠的就是它。
光秃直流电机转得太快太没劲,什么都推不动。减速箱让它有用:把又快又虚的转变成轮子要的又慢又有劲。
工作原理
黄盒子里发生两件事:
- 电机把电能变成转动。两端加上电压就转;反接就反转。电压越高转得越快。
- 减速箱降速。约 1:48 的齿轮组意味着电机转约 48 圈轮子转一圈。同比例丢转速、涨扭矩,这买卖划算——轮子要的是劲,不是残影。这个比例适不适合你的车,买之前五分钟就能算清:见直流减速电机选型。
控制它要同时做两件事:选方向(哪端为正,H 桥来做),定转速(PWM——高速开关电源,让电机看到平均电压)。这对组合在用 PWM 和 H 桥控制直流电机里学。
什么时候用它
轻、低速轮式机器人就拿 TT 电机:循迹、避障、迷宫、第一个差速底盘。便宜皮实,所有入门教程默认都是它。
要更多时再升级:想量距离和速度做里程计就加轮子编码器,车变重或要爬坡就换金属齿轮电机。塑料齿经不起造。
接线与坑
- **绝不直连逻辑引脚。**堵转电流约 1 A。经 L298N 或类似 H 桥驱动,用电池供电——别用 Arduino 的 5 V。
- **两个电机不可能完全一致。**相同的 PWM 很少能让小车走成直线;在软件里给其中一个电机做微调,或者用编码器闭一个速度环。
- **注意启动冲击和反电动势。**电机启动拉低电源,停止踢回电压。电机电和逻辑电分开走、共地——见机器人供电。
- **轮子和轴要配。**双 D 轴只配双 D 孔轮子;圆孔会打滑。
电机手册上的四个数
每只有刷直流电机用四个数刻画,而且它们不独立——整条曲线由其中两个推出。
| 数 | 6 V 的 TT 电机 | 含义 |
|---|---|---|
| 空载转速 | 约 200 RPM | 永远最快的转速,什么都不带时 |
| 空载电流 | 约 150 mA | 空转的消耗——主要是减速箱摩擦 |
| 堵转扭矩 | 约 0.8 kg·cm | 零转速下最大的劲 |
| 堵转电流 | 约 1 A | 捏住不动时的电流。驱动板必须扛住的数 |
有刷直流电机的扭矩随转速线性下降,从零转速的堵转扭矩降到空载转速的零扭矩。电流反过来同样线性。推出三个值得知道的结论:
**最大功率在半速。**功率是扭矩 × 转速,两条直线的乘积在中间最大。6 V 的 TT 电机最大功率点约在 100 RPM。
最高效率约在四分之一堵转扭矩处,远高于功率峰。机器人就该设计跑在这个点——不是功率峰,更不是堵转附近。
**堵转电流才是设计约束,不是运行电流。**欢快跑着 150 mA 的电机,轮子顶墙瞬间就是 1 A,两个一起堵就是 2 A。驱动和电池都必须扛住,因为在机器人上这天天发生。
给你的车选型
五分钟算术,能提前消灭大多数“车太慢”问题。
**速度。**轮周长 × RPM ÷ 60 就是米每秒:
65 mm wheel -> circumference = pi x 0.065 = 0.204 m
200 RPM     -> 200 / 60 = 3.33 rev/s
speed       = 0.204 x 3.33 = 0.68 m/s
这是步行速度,循迹正好,要在路口停车的迷宫车偏快。
**扭矩。**质量 m 的车以加速度 a 起步,每只驱动轮(共 n 只)需要:
torque per wheel = m x a x r / n500 g 的车,0.5 m/s² 起步,65 mm 轮(r = 0.0325 m),两驱:
= 0.5 x 0.5 x 0.0325 / 2 = 0.004 N.m = 0.041 kg.cm相对 0.8 kg·cm 的堵转扭矩,手里有近二十倍裕量,所以 TT 电机带轻车毫无压力,一般不用算。车变重或要爬坡时再算。
再看地面。电机扭矩只是一重上限,摩擦是另一重。光滑地面上的轻车一般在约四分之一堵转扭矩就到附着力极限——电机大半本事根本到不了地面。到底撞哪重上限,推力与附着力教程一步步算。
为什么车走不直
两个 TT 电机给同样 PWM 走不直,惊讶的人比该惊讶的多。原因按大小排:
| 原因 | 典型大小 | 修正办法 |
|---|---|---|
| 减速箱摩擦差异 | 5–15% 转速差 | 软件微调,或加一个速度环 |
| 电机绕组差异 | 几个百分点 | 同上 |
| 轮径差异 | 1–2% | 量好在里程计里修正 |
| 重量分配不均 | 不定 | 挪电池 |
| 启动阈值不同 | 一只 25% 占空比起转,另一只要 32% | 都量出来;低速时它是主凶 |
最后一行最坑人,因为它只在低速时出现。全速走得好、慢速爬行时却跑偏,说明你看到的是两个不同的静摩擦阈值,而不是转向上的问题。
有两个真正管用的解法。软件微调是一个靠实测得出的单电机系数——向前开,量出 2 m 上的偏移量,调整,再跑一遍。它很快,而且只在你调它时的那个电池电压和地面上成立。真正的解法是编码器加速度环,它持续修正,而且不关心电池电压。
死区,以及为什么重要
占空比低于某值电机根本不动——电刷和齿轮组的静摩擦得先克服。TT 电机一般是 20–35% 占空比,同袋两只还不一样。
量你自己的:
// Ramp up slowly and note where each wheel starts.
for (int duty = 0; duty <= 255; duty += 5) {
  analogWrite(ENA, duty);
  Serial.println(duty);
  delay(500);                 // long enough to see it start
}
再补偿,让小指令产生小动作而不是没反应:
const int DEADBAND_A = 65;    // measured, out of 255

int applyDeadband(int speed) {
  if (speed == 0) return 0;
  int sign = (speed > 0) ? 1 : -1;
  return sign * map(abs(speed), 1, 255, DEADBAND_A, 255);
}
没有它,控制范围底部四分之一全是摆设——PID 在设定点附近会很怪,小修正字面意义上没效果,直到积分攒过阈值车猛地一窜。
故障排查
| 现象 | 可能原因 | 解决 |
|---|---|---|
| 电机一转板子复位 | 电机电流走了控制器 | 电池分开,只共地 |
| 电机哼但不转 | 低于死区或减速箱卡死 | 加大占空比;查有没有崩齿 |
| 只低速跑偏 | 静摩擦阈值不同 | 两只电机分别量、分别补偿 |
| 全速都偏 | 微调量不对,或轮径不一致 | 先做软件微调,再量轮子 |
| 越跑越慢 | 电池电压下垂 | 转速随电压变化;闭一个速度环或换新电池 |
| 打齿声然后空转 | 塑料齿崩了 | 塑料齿怕冲击;再犯就换金属齿轮电机 |
| 轮子在轴上晃 | 圆孔配双 D 轴 | 用配套双 D 孔轮子 |
| 一只电机明显弱 | 电刷磨损或半崩齿 | 对调电机确认故障跟哪边走 |
| 两只电机一起抽 | 电源供不出堵转电流 | 更大的电池包;查内阻 |
TT 电机还是别的?
| 电机 | 典型规格 | 选它的时机 |
|---|---|---|
| TT 减速电机 | 3–6 V,约 200 RPM,塑料齿,约十几块 | 学习、轻车、平地 |
| TT 带编码器 | 同上,加磁编码器 | 想要里程计——直接买这个,后加装很痛苦 |
| N20 金属减速电机 | 6–12 V,多减速比,金属齿,约几十块 | 要精度或耐造的小车 |
| 25GA-370 | 12 V,大扭矩,金属齿 | 重车、爬坡、户外 |
| 连续旋转舵机 | 4.8–6 V,自带驱动 | 想要不用单独电机驱动的轮子 |
最省返工的一句购买建议:**觉得以后可能要编码器,现在就买带编码器的。**后加装等于拆传动,多花不了一只电机几块钱。几乎每个从循迹长成迷宫的项目都会撞上这一课。
探索关联图谱
用到它的搭建
包含 直流减速电机(TT 电机) 的项目、学习路线和模拟器。
对比
替代方案
问题
直流减速电机(TT 电机) 常见问题
什么是 TT 减速电机?
TT 减速电机是一种低成本的有刷直流电机,带塑料减速箱和双 D 输出轴,输出轴可以直接压进标准的机器人小车车轮。它是大多数人制作第一台轮式机器人时默认的驱动电机,因为两只 TT 电机加一个万向轮,就构成了一个完整的两轮驱动底座。
TT 电机需要多大电压?
TT 电机在 3 到 6 V 下工作。大多数机器人小车用 4×AA(6 V)或 2×18650(7.4 V)电池包经电机驱动给它供电。它在 3 V 时也能转,但扭矩很小;对轻型底盘来说,6 V 通常是最合适的电压。
Arduino 能直接驱动 TT 电机吗?
不能。TT 电机运转时的电流约 150 mA,堵转时接近 1 A——远远超出 Arduino 引脚能提供的电流,而且反电动势还可能损坏引脚。一定要通过 L298N 这样的 H 桥来驱动它,并用送入驱动器的 PWM 信号控制转速。
TT 减速电机转得多快?
在 6 V、空载时约 200 RPM。承载底盘的重量时它会转得慢一些,而这正是 1:48 减速箱的用途——它把电机的高转速换成真正推动机器人所需的扭矩。
为什么我的两只 TT 电机会让机器人跑偏,而不是走直线?
廉价的 TT 电机从来不会完全一致,所以相同的 PWM 会得到略有差异的转速。可以在软件里微调其中一只电机的 PWM 来修正,或者加装轮子编码器、闭一个速度环。这也是避障和循迹机器人要分别设定两个轮子的转速来转向的原因。
延伸阅读