
Componente · Atuador
Motorredutor CC (motor TT)
O motorredutor TT amarelo é o motor de tração de carros robô iniciantes. Como funciona a caixa, sua tensão e velocidade reais e por que precisa de um driver.
O que é
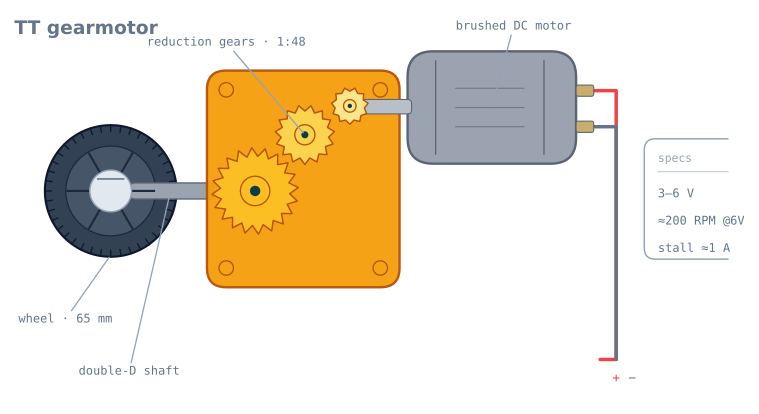
O motorredutor TT é o motor amarelo e azul na parte inferior de quase todo carro robô iniciante. É um pequeno motor CC com escovas fixado a uma caixa de redução plástica, com um eixo de saída em duplo D que se encaixa diretamente em uma roda correspondente. Compre dois, acrescente um chassi e uma rodinha, e você terá um robô que anda e faz curvas—razão pela qual ele é o motor de tração por trás do primeiro robô seguidor de linha ou do primeiro robô que desvia de obstáculos que a maioria constrói.
Sozinho, um motor CC puro gira rápido e fraco demais para mover qualquer coisa. É a caixa de engrenagens que o torna útil: transforma essa rotação rápida e fraca na rotação lenta e forte que uma roda precisa.
Como funciona
Duas coisas acontecem dentro da caixa amarela:
- O motor converte potência elétrica em rotação. Aplique tensão entre seus dois terminais e ele gira; inverta a polaridade e ele girará no sentido oposto. Mais tensão significa mais velocidade.
- A caixa de engrenagens reduz essa velocidade. Um trem de engrenagens de aproximadamente 1:48 significa que a roda gira uma vez a cada aproximadamente 48 voltas do motor. Você perde velocidade e ganha torque na mesma proporção, que é a troca desejada—uma roda precisa de força, não de um giro rápido e sem definição. Se essa relação é a adequada para o seu robô, é uma conta que você pode fazer antes de comprar: veja como escolher um motorredutor CC.
Para controlá-lo, você faz duas coisas ao mesmo tempo: define a direção escolhendo qual terminal é positivo (a ponte H faz isso) e define a velocidade com PWM—ligando e desligando a alimentação rapidamente para que o motor veja uma tensão média. Aprenda essa combinação em controle de motores CC com PWM e ponte H.
Quando usar
Use um motor TT para qualquer robô leve com rodas e de baixa velocidade: robôs seguidores de linha, robôs que desviam de obstáculos, robôs de labirinto e uma primeira base de tração diferencial. É barato, tolerante e todos os tutoriais para iniciantes são voltados a ele.
Evolua quando precisar de mais: adicione encoders de roda quando quiser medir distância e velocidade para odometria, ou passe para motorredutores de engrenagem metálica quando o robô ficar pesado ou precisar subir. As Os dentes das engrenagens de plástico quebram sob abuso.
Conexões e armadilhas
- Nunca o conecte diretamente a um pino lógico. A corrente de travamento é de cerca de 1 A. Acione-o por uma L298N ou ponte H semelhante, alimentada pela bateria—não pelo pino de 5 V do Arduino.
- Dois motores não serão iguais. O mesmo PWM raramente produz trajetória perfeitamente reta; ajuste um motor no programa ou feche uma malha de velocidade com encoders.
- Cuidado com a corrente de partida e a contra-EMF. Os motores derrubam a alimentação quando começam e devolvem tensão à alimentação quando param. Mantenha a alimentação dos motores e a da lógica em trilhas separadas com massa comum—veja alimentando um robô.
- Combine a roda ao eixo. O eixo em duplo D só se encaixa corretamente em um furo de roda em duplo D correspondente; um furo redondo fará a roda patinar.
Os quatro números de uma folha de dados de motor
Todo motor CC com escovas é caracterizado por quatro números, e eles não são independentes—toda a curva decorre de dois deles.
| Número | Motor TT a 6 V | O que significa |
|---|---|---|
| Velocidade sem carga | ~200 RPM | A maior velocidade que ele atinge, sem nada conectado |
| Corrente sem carga | ~150 mA | A corrente consumida girando livremente — principalmente atrito da caixa |
| Torque de travamento | ~0,8 kg·cm | A maior força que pode produzir, em velocidade zero |
| Corrente de travamento | ~1 A | O que consome quando é mantido parado. O número que seu driver deve suportar |
O torque de um motor CC com escovas cai linearmente com a velocidade, do torque de travamento em 0 RPM até zero na velocidade sem carga. A corrente faz o mesmo na direção oposta. Isso gera três consequências que vale conhecer:
A potência máxima ocorre na metade da velocidade. Potência é torque × velocidade, e o produto de duas retas tem seu pico no meio. Um motor TT a 6 V produz mais potência por volta de 100 RPM.
A eficiência máxima ocorre aproximadamente em um quarto do torque de travamento, bem acima do pico de potência. Este é o ponto em que você quer projetar o robô para funcionar—não o pico de potência e, certamente, não perto do travamento.
A corrente de travamento é a restrição de projeto, não a corrente de operação. Um motor que consume 150 mA sem problemas puxará 1 A no instante em que uma roda travar contra uma parede, e dois motores travados juntos somam 2 A. Seu driver e sua bateria precisam sobreviver a isso, porque em um robô isso acontece constantemente.
Dimensionando um motor para o seu robô
A conta leva cinco minutos e resolve a maioria das perguntas sobre “meu robô está lento demais” antes que elas aconteçam.
Velocidade. Circunferência da roda × RPM ÷ 60 fornece metros por segundo:
65 mm roda -> circunferência = pi x 0.065 = 0.204 m
200 RPM     -> 200 / 60 = 3.33 rev/s
velocidade  = 0.204 x 3.33 = 0.68 m/s
Isso é a velocidade de caminhada, mais ou menos correta para um seguidor de linha e um pouco rápida para um robô de labirinto que precisa parar em cruzamentos.
Torque. Para acelerar um robô de massa m a uma taxa a, cada uma das n rodas motrizes precisa de:
torque por roda = m x a x r / nPara um robô de 500 g acelerando a 0.5 m/s² em rodas de 65 mm (r = 0.0325 m) com duas rodas motrizes:
= 0.5 x 0.5 x 0.0325 / 2 = 0.004 N.m = 0.041 kg.cmContra um torque de travamento de 0,8 kg·cm, isso deixa uma margem de quase vinte vezes, razão pela qual motores TT funcionam bem em robôs leves e por que quase ninguém precisa fazer essa conta. Faça-a quando o robô ficar pesado ou precisar subir.
Então verifique o piso. O torque do motor é apenas um dos limites; o atrito é o outro. Um robô leve em um piso liso normalmente atinge o limite de aderência com cerca de um quarto do torque de travamento—portanto, a maior parte da capacidade do motor nem chega ao chão. O tutorial de força de empurrão e aderência analisa qual limite você realmente atinge.
Por que seu robô não anda reto
Dois motores TT com o mesmo PWM não andarão em linha reta, e isso surpreende mais as pessoas do que deveria. As causas, aproximadamente em ordem de importância:
| Causa | Tamanho típico | Solução |
|---|---|---|
| Diferenças no atrito das caixas | Diferença de velocidade de 5–15% | Ajuste no programa ou malha de velocidade |
| Variação no enrolamento do motor | Alguns por cento | O mesmo |
| Variação no diâmetro das rodas | 1–2% | Meça e corrija na odometria |
| Distribuição de peso desigual | Variável | Mova a bateria |
| Limiares de partida diferentes | Uma roda começa com ciclo de trabalho de 25%, a outra com 32% | Meça as duas; este fator domina em baixa velocidade |
A última linha é a que confunde as pessoas, porque só aparece em baixa velocidade. Um robô que segue bem em velocidade máxima, mas desvia muito quando se move devagar, está mostrando dois limiares de atrito estático diferentes, não um erro de direção.
Existem duas soluções reais. O ajuste no programa é um multiplicador por motor que você determina experimentalmente—ande para frente, meça o desvio ao longo de 2 m, ajuste e repita. É rápido e vale apenas para a tensão da bateria e a superfície em que você ajustou. A solução adequada são encoders e uma malha de velocidade, que corrigem continuamente e não se importam com a bateria.
A zona morta e por que ela importa
Abaixo de certo ciclo de trabalho, o motor não gira—é necessário vencer primeiro o atrito estático nas escovas e no trem de engrenagens. Em um motor TT, isso costuma ser 20–35% de ciclo de trabalho, e difere entre dois motores da mesma embalagem.
Meça o seu:
// Ramp up slowly and note where each wheel starts.
for (int duty = 0; duty <= 255; duty += 5) {
  analogWrite(ENA, duty);
  Serial.println(duty);
  delay(500);                 // long enough to see it start
}
Depois compense, para que um comando pequeno produza um movimento pequeno, em vez de nenhum:
const int DEADBAND_A = 65;    // measured, out of 255

int applyDeadband(int speed) {
  if (speed == 0) return 0;
  int sign = (speed > 0) ? 1 : -1;
  return sign * map(abs(speed), 1, 255, DEADBAND_A, 255);
}
Sem isso, o quarto inferior da faixa de controle não faz absolutamente nada—o que faz uma malha PID se comportar de forma muito estranha perto do valor de referência, porque pequenas correções literalmente não têm efeito até que o termo integral acumulado cruze o limiar e o robô dê um solavanco.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| A placa reinicia quando os motores começam | Corrente de motor passando pelo controlador | Bateria separada; compartilhe apenas a massa |
| O motor zumbe, mas não gira | Abaixo da zona morta ou caixa travada | Aumente o ciclo de trabalho; verifique se uma engrenagem quebrou |
| O robô desvia apenas em baixa velocidade | Limiares de atrito estático diferentes | Meça e compense cada motor separadamente |
| O robô desvia em todas as velocidades | Ajuste inadequado ou diâmetros das rodas diferentes | Ajuste no programa e meça as rodas |
| Fica mais lento ao longo da execução | Queda de tensão da bateria | A velocidade varia com a tensão; feche uma malha de velocidade ou use um conjunto novo |
| Ruído de raspagem e depois giro livre | Dentes da engrenagem de plástico quebrados | Eles quebram sob choque; use um motorredutor de engrenagem metálica se isso se repetir |
| A roda gira folgada no eixo | Furo redondo em eixo de duplo D | Use uma roda de duplo D correspondente |
| Um motor é muito mais fraco | Desgaste das escovas ou dentes da engrenagem parcialmente quebrados | Troque os motores para confirmar qual lado está com defeito |
| Os dois motores dão solavancos juntos | A alimentação não fornece a corrente de travamento | Conjunto maior; verifique a resistência interna |
Motor TT ou outra opção?
| Motor | Especificação típica | Escolha quando |
|---|---|---|
| Motorredutor TT | 3–6 V, ~200 RPM, engrenagens plásticas, ~US$ 2 | Aprendizado, robôs leves e qualquer coisa em piso plano |
| TT com encoder | O mesmo, mais um encoder magnético | Você quer odometria—compre este; adaptar depois é trabalhoso |
| Motorredutor metálico N20 | 6–12 V, muitas relações, engrenagens metálicas, ~US$ 8 | Robôs pequenos que precisam de precisão ou durabilidade |
| 25GA-370 | 12 V, torque alto, engrenagens metálicas | Robôs mais pesados, subida e rovers ao ar livre |
| Servomotor de rotação contínua | 4,8–6 V, driver integrado | Você quer uma roda sem driver de motor separado |
A única dica de compra que evita mais retrabalho é: se você acha que talvez queira encoders, compre motores com encoders agora. Adaptar significa desmontar todo o conjunto de tração, e a diferença de preço é de alguns dólares por motor. Quase todo projeto que começa como seguidor de linha e cresce para solucionador de labirinto chega a esse ponto.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Motorredutor CC (motor TT).
- ProjetoConstrua um carro-robô para celular via Bluetooth ou Wi-Fi
- ProjetoConstrua um robô com desvio de obstáculos
- ProjetoConstrua um robô seguidor de linha com um microcontrolador 8051
- ProjetoConstrua um robô seguidor de linha: do simulador à pista real
- ProjetoSolucionador de labirintos de linhas com memória de rota LSRB
- Caminho de aprendizagemControle de motores para robôs: roteiro de aprendizagem
Comparar
Alternativas
Perguntas
Perguntas frequentes sobre Motorredutor CC (motor TT)
O que é um motorredutor TT?
Um motorredutor TT é um motor CC com escovas de baixo custo, com uma caixa de redução plástica e um eixo de saída em duplo D que se encaixa por pressão em uma roda padrão de carro robô. É o motor de tração padrão do primeiro robô com rodas que a maioria das pessoas constrói, porque dois deles mais uma rodinha formam uma base 2WD completa.
Que tensão um motor TT precisa?
Um motor TT opera de 3 a 6 volts. A maioria dos carros robô o alimenta com um conjunto de 4×AA (6 V) ou 2×18650 (7,4 V) por meio de um driver de motor. Ele gira com 3 V, mas com pouco torque; 6 V é o ponto ideal usual para um chassi leve.
O Arduino pode acionar um motor TT diretamente?
Não. Um motor TT consome cerca de 150 mA em funcionamento e próximo de 1 A quando bloqueado—muito mais do que um pino do Arduino pode fornecer—e a contra-EMF pode danificar o pino. Acione-o sempre por uma ponte H como a L298N e controle a velocidade com PWM aplicado ao driver.
Com que rapidez um motorredutor TT gira?
Cerca de 200 RPM sem carga a 6 V. Sob o peso de um chassi, gira mais devagar, e é exatamente para isso que serve a caixa 1:48—ela troca a rotação alta do motor pelo torque necessário para mover o robô de fato.
Por que meus dois motores TT fazem o robô desviar em vez de andar reto?
Motores TT baratos nunca são perfeitamente iguais; portanto, o mesmo PWM produz velocidades um pouco diferentes. Corrija no programa ajustando o PWM de um motor ou adicione encoders de roda e feche uma malha de velocidade. É também por isso que robôs que desviam de obstáculos e robôs seguidores de linha dirigem definindo as velocidades das duas rodas independentemente.
Leitura complementar