
Tutorial · Mittelstufe · 35 Min.
DC-Getriebemotor wählen: Drehmoment, Drehzahl, Stillstand
Antriebsmotoren aus Masse und Rädern dimensionieren: Kräftebudget, Drehmoment-Drehzahl-Gerade und warum ein Viertel des Stillstandsmoments die Zielzahl ist.
Einführung
Ein Motordatenblatt sagt dir, was der Motor tut. Es kann dir nicht sagen, was dein Roboter braucht, und das sind verschiedene Fragen in verschiedenen Einheiten – einmal in kgf·cm und U/min, einmal in Kilogramm und Metern pro Sekunde.
Die meisten ersten Roboter überspringen die Brücke dazwischen. Du kaufst den Motor aus dem Bausatz und erfährst auf dem Teppich, ob es der richtige war. Das funktioniert oft genug, dass es sich wie eine Methode anfühlt, und scheitert lautlos, sobald der Roboter schwerer wird, die Räder größer oder der Boden kein Schreibtisch mehr ist.
Die Rechnung, die beides verbindet, dauert etwa zehn Minuten. Diese Seite geht sie an einem konkreten Roboter von Anfang bis Ende durch und zeigt dann, wo auf der Drehmoment-Drehzahl-Geraden des Datenblatts diese Antwort landet – und warum der gewünschte Ort nirgendwo nahe der Mitte liegt.
Starte bei der Kraft, nicht beim Drehmoment
Ein Motor ist in Drehmoment spezifiziert. Ein Roboter ist eine Masse auf Rädern. Kraft ist die Größe, die beide verbindet, rechne also erst die Kraft aus und wandle einmal am Ende um.
Drei Kräfte müssen überwunden werden, und du addierst sie, weil der schlimmste Fall alle drei zugleich sind:
Rollwiderstand – Räder, Lager und Teppichflor, die dich ständig bekämpfen.
F_roll = C_rr · m · gSteigung – eine Schwellenleiste, eine Rampe, eine Türkante. Als prozentuale Steigung ausgedrückt:
F_grade = m · g · sin(atan(grade))Beschleunigung – auf Tempo kommen, die Kraft, die Leute vergessen und sich dann wundern, warum der Roboter bei Konstantfahrt gut und aus dem Stand träge ist.
F_accel = m · aNimm einen typischen 2WD-Hobbyroboter: 0,8 kg fahrfertig (Acrylchassis, Arduino, Treiberplatine, vier AA-Zellen, Sensoren), 65-mm-Räder, 0,5 m/s Spitze gewünscht, 0,5 m/s² Beschleunigung, auf 10 % Steigung, mit Rollwiderstandsbeiwert 0,05.
| Kraft | Rechnung | Ergebnis |
|---|---|---|
| Rollen | 0,05 × 0,8 × 9,81 | 0,392 N |
| Steigung (10 % ≈ 5,71°) | 0,8 × 9,81 × sin 5,71° | 0,781 N |
| Beschleunigung | 0,8 × 0,5 | 0,400 N |
| Gesamt | 1,573 N |
C_rr ist darin die weiche Zahl. Hartgummi auf glattem Boden liegt näher bei 0,02; Schaumräder auf Teppich können 0,10 erreichen. Liegt die Antwort nahe an einer Motorgrenze, streite nicht über den Beiwert – hänge eine Federwaage ans Chassis und ziehe sie im Schritttempo. Der Messwert ist F_roll, und es dauert zwei Minuten.
Kraft wird am Radradius zu Drehmoment
T_total = F · rMit r = 32,5 mm sind das 1,573 × 0,0325 = 0,0511 N·m über alle angetriebenen Räder gemeinsam. Zwei angetriebene Räder teilen sich das, also je 0,0256 N·m. Dann teile durch den Getriebewirkungsgrad – nimm 0,70 für ein Kunststoff-Stirnradgetriebe, 0,85 für ein metallernes:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mHobbydatenblätter stehen fast nie in N·m, wandle also in die Einheit um, die du wirklich lesen wirst:
| Einheit | N·m multiplizieren mit | Unsere 0,0365 N·m |
|---|---|---|
| kgf·cm | 10,197 | 0,372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36,5 N·mm |
| oz·in | 141,6 | 5,17 oz·in |
Mehr Dimensionierungsfehler kommen aus dieser Tabelle als aus der ganzen Physik. Eine Angabe „1,5 kg·cm“ und eine „1,5 N·m“ liegen Faktor 68 auseinander, und beide stehen auf derselben Marktplatzseite.
Die Drehzahlhälfte ist leichter
Drehzahl ist eine Division. Der Radumfang ist π × 65 mm = 204,2 mm pro Umdrehung, also:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMRechne das nun rückwärts, denn es ist die Prüfung, die den häufigsten Fehlkauf fängt. Ein 1000-U/min-Getriebemotor – eine Zahl, die auf einer Produktseite nach „leistungsstark“ klingt – bringt dieselben Räder auf 3,40 m/s oder 12,3 km/h. Nichts an einem Linienfolger will das. Schlimmer: Der nutzbare Teil deines PWM-Bereichs kollabiert ins untere Zehntel der Skala, jeder Schritt deines Reglers ist also ein großer Drehzahlsprung und feines Korrigieren wird unmöglich.
Für einen Roboter, der einer Linie oder Wand folgt, ist zu schnell das härtere Problem als zu langsam.
Wo das auf der Drehmoment-Drehzahl-Geraden landet
Ein bürstenbehafteter Gleichstrommotor bei fester Spannung tauscht Drehmoment gegen Drehzahl entlang einer Geraden: volle Drehzahl bei null Drehmoment, null Drehzahl bei Stillstandsmoment. Zwei Datenblattzahlen – Leerlaufdrehzahl und Stillstandsmoment – definieren das Ganze.
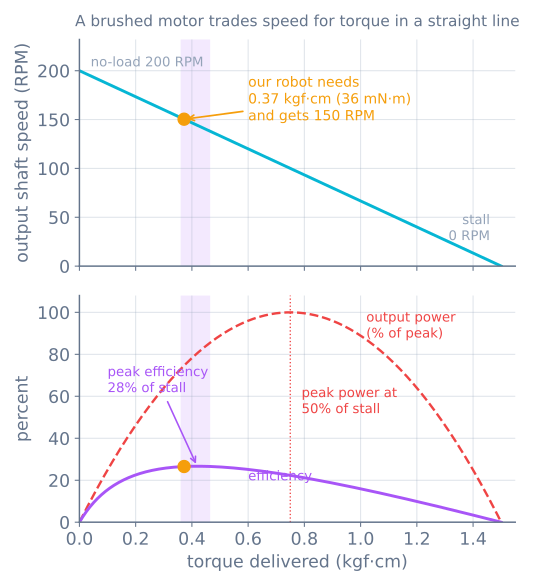
Damit schließt sich der ganze Auswahlprozess: Ein gewöhnlicher gelber TT-Getriebemotor ist das richtige Teil für diesen Roboter, und nun weißt du warum – statt weil er in der Kiste lag.
Warum ein Viertel des Stillstands und nicht die Hälfte
Der Ratschlag lautet „dimentioniere auf etwa ein Viertel des Stillstandsmoments“. Er wird meist als Faustregel formuliert. Ist er nicht – es ist der Wirkungsgradgipfel, und du kannst ihn herleiten.
Der Strom steigt linear mit dem Drehmoment, von Leerlaufstrom I₀ bis Stillstandsstrom I_s, während die Drehzahl linear auf null fällt. Abgabeleistung ist Drehmoment × Drehzahl und Aufnahmeleistung Spannung × Strom, also mit x = T / T_stall und k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)Ableiten, null setzen, und das Maximum liegt bei:
x* = −k + √(k² + k)| Leerlaufstrom als Bruchteil des Stillstands | Wirkungsgradspitze bei |
|---|---|
| 0,10 | 24,0 % des Stillstands |
| 0,15 | 27,9 % des Stillstands |
| 0,20 | 30,9 % des Stillstands |
Hobbygetriebemotoren leben in diesem Bereich, „ein Viertel bis ein Drittel des Stillstands“ ist also die Antwort für praktisch alle. Spitzenleistung liegt dagegen immer bei exakt 50 % des Stillstands – und das ist ein schlechter Betriebsort. Bei halbem Stillstandsmoment ziehst du dauerhaft etwa halben Stillstandsstrom, das meiste Extra ist I²R-Wärme in den Wicklungen, und ein kleiner Motor hat nirgends hin damit. Für Spitzenleistung dimensionierte Motoren werden heiß und bleiben heiß.
Die andere Hälfte des Arguments ist Reserve. Bei 25 % des Stillstands zu sitzen lässt Faktor vier Reserve, was den Roboter über die Schwellenleiste trägt, aus der Ecke holt, in die er sich verkeilte, und die Rampe hoch, für die du nicht konstruiert hast. An einem kleinen Roboter ist diese Reserve oft ohnehin unerreichbar – die Reibung endet lange vor den Motoren, die tatsächlich lieferbare Kraft ist also µ mal Gewicht auf den Antriebsrädern statt irgendetwas im Datenblatt.
Die Übersetzung bewegt beide Zahlen zugleich
Das ist der Stellhebel, und es ist eine Wippe, kein Drehrad:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Halbiere die Übersetzung, verdopple die Drehzahl und halbiere das Drehmoment. Es gibt keine Einstellung, die dir von beidem mehr gibt, und kein Akku-Upgrade, das sie ersetzt – höhere Spannung hebt Leerlaufdrehzahl wie Stillstandsmoment, hebt aber Strom und Wärme mit, und ändert die Form des Kompromisses nicht.
Auf 65-mm-Rädern, an 6 V betrieben:
| Getriebemotor | Leerlauf Abtrieb | Spitze | Passt für |
|---|---|---|---|
| TT 1:48 | ca. 200 U/min | 0,68 m/s | Allgemeine 2WD, Linienfolger |
| N20 1:100 | ca. 200 U/min | 0,68 m/s | Gleiche Drehzahl, weit weniger Spiel |
| N20 1:298 | ca. 65 U/min | 0,22 m/s | Vorsichtige, schwere oder kletternde Roboter |
| N20 1:30 | ca. 600 U/min | 2,04 m/s | Nur leichte Rennchassis |
Gibt die Rechnung eine gewünschte Drehzahl und ein unerreichbares Drehmoment, ist die Lösung eine höhere Übersetzung und ein kleineres Rad – beide multiplizieren Drehmoment am Boden.
Der Strom, den dein Treiber überleben muss
Drehmoment zu dimensionieren beendet die Arbeit nicht, denn die Zahl, die der Treiber überleben muss, ist nicht der Betriebsstrom. Es ist der Stillstandsstrom, und du triffst Stillstand jedes Mal, wenn der Roboter aus dem Stand anfährt, plus jedes Mal, wenn ein Rad an einer Wand klemmt.
Ein TT-Getriebemotor an 6 V zieht grob 200 mA im Lauf und rund 1 A im Stillstand. Zwei davon sind 2 A Worst Case, obendrauf was Controller und Sensoren nehmen.
- Ein L298N schafft 2 A pro Kanal, das deckt es ab – verbrennt aber etwa 2 V über seiner Endstufe als Wärme, ein 6-V-Akku liefert also etwa 4 V an den Motor und jede Datenblattzahl skaliert damit herunter.
- Ein TB6612FNG leistet dasselbe mit MOSFETs bei 1,2 A Dauer und 3,2 A Spitze pro Kanal und behält die Volt, die ein kleiner Akku nicht entbehren kann.
Dimensioniere den Akku ebenfalls für den Stillstandsfall. Ein Akku, der unter 2 A einbricht, versetzt den Mikrocontroller mitten in der Fahrt in Unterspannungs-Reset (Brown-out), und das Symptom sieht exakt wie ein Softwareabsturz aus.
Prüfe das vor dem Kauf
- Für welche Spannung zitiert das Datenblatt? Derselbe Motor an 3 V und 6 V hat zwei völlig verschiedene Geraden. Passe die Zahl an deinen echten Akku unter Last an, nicht ans Etikett.
- Ist diese Drehzahl vor oder nach dem Getriebe? Abtriebswellendrehzahl willst du. Motorwellendrehzahl geteilt durch Übersetzung bekommst du.
- Passt die Welle an deine Räder? Eine 3-mm-D-Welle und ein 4-mm-Sechskant sind nicht austauschbar, und Adapter fügen Spiel hinzu.
- Wie montierst du ihn? Halterverfügbarkeit entscheidet mehr Hobbyaufbauten als Drehmoment.
- Must du wissen, wie weit er sich drehte? Dann kaufe jetzt die Encoderversion. Nachrüsten ist härter, als es klingt.
Wenn es schiefgeht
| Symptom | Meistens |
|---|---|
| Roboter fährt auf der Werkbank, bleibt auf Teppich stehen | Rollwiderstand unterschätzt; C_rr mit Federwaage messen |
| Bei Tempo gut, träge aus dem Stand | Beschleunigungskraft fehlt im Budget |
| Motoren werden nach Minuten heiß | Lauf nahe Spitzenleistung (ca. 50 % Stillstand) statt Wirkungsgradspitze |
| Ein Motor deutlich langsamer als der andere | Nicht der Motor – Treiber-Spannungsabfall oder Rad klemmt an Halterung |
| Roboter bei 20 % PWM unkontrollierbar schnell | Übersetzung zu niedrig für Radgröße; alle Auflösung liegt unten |
| Board startet neu, sobald der Roboter anfährt | Stillstandsstrom bricht gemeinsame Versorgung ein; Motorschiene trennen |
| Drehmomentzahl wirkt 68× zu gut | kgf·cm als N·m gelesen |
Der Sinn des Papierwegs: Alle sieben Zeilen sind billiger zu vermeiden als zu diagnostizieren. Ist der Motor gewählt, lautet die nächste Frage, wie man ihn kommandiert, ohne einen Sprung zu verlangen, den er nicht liefern kann – das ist Bewegungsprofilierung –, und wie viel der kommandierten Bewegung wirklich am Rad ankommt, was Getriebespiel ist.
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur