
Composant · Actionneur
DC Gearmotor (TT Motor)
Le moto-réducteur TT jaune entraîne la plupart des voitures robots. Sa boîte de vitesses, sa tension et vitesse réelles, et pourquoi il faut un pilote.
Présentation
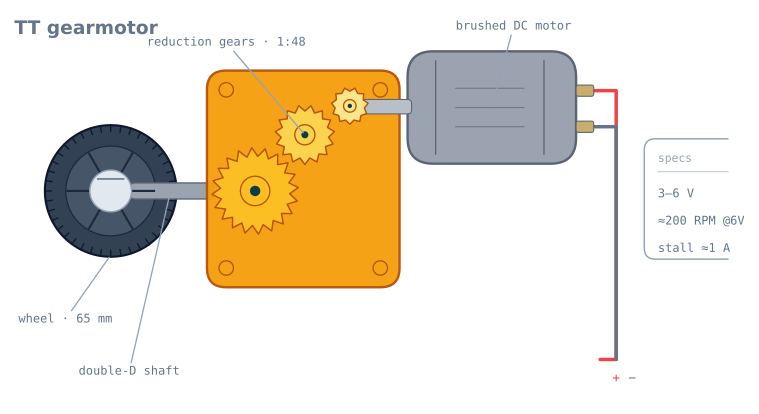
Le moto-réducteur TT est le moteur jaune et bleu au bas de presque chaque voiture robot débutante. C’est un petit moteur CC à balais boulonné à une boîte de réduction plastique, avec un arbre de sortie double-D qui s’emboîte directement dans une roue adaptée. Achetez-en deux, ajoutez un châssis et une roulette, et vous avez un robot qui peut avancer et tourner — d’où son rôle de moteur d’entraînement derrière le premier suiveur de ligne ou éviteur d’obstacles que la plupart construisent.
Seul, un moteur CC nu tourne bien trop vite et trop faiblement pour déplacer quoi que ce soit. La boîte est ce qui le rend utile : elle transforme cette rotation rapide et chétive en la rotation lente et forte dont une roue a besoin.
Fonctionnement
Deux choses se passent dans le carter jaune :
- Le moteur convertit l’énergie électrique en rotation. Mettez une tension sur ses deux bornes et il tourne ; inversez la polarité et il tourne dans l’autre sens. Plus de tension signifie plus de vitesse.
- La boîte réduit cette vitesse. Un train d’environ 1:48 signifie que la roue tourne une fois pour à peu près 48 tours du moteur. Vous perdez en vitesse et gagnez en couple dans le même rapport, l’échange voulu — une roue a besoin de force, pas d’un flou. Si ce rapport convient à votre robot, c’est une arithmétique à faire avant d’acheter : voir choisir un moto-réducteur CC.
Pour le commander, vous faites deux choses à la fois : fixez la direction en choisissant quelle borne est positive (le pont en H s’en charge), et fixez la vitesse avec du PWM — en commutant l’alimentation rapidement pour que le moteur voie une tension moyenne. Apprenez cette paire dans commander des moteurs CC avec PWM et pont en H.
Quand l’utiliser
Prenez un moteur TT pour tout robot à roues léger et lent : suiveurs de ligne, éviteurs d’obstacles, robots labyrinthe, première base différentielle. Il est bon marché, indulgent, et chaque tutoriel débutant le vise.
Montez en gamme quand il en faut plus : ajoutez des encodeurs de roues quand vous voulez mesurer distance et vitesse pour l’odométrie, ou passez aux moteurs à engrenages métalliques quand le robot s’alourdit ou doit grimper. Les engrenages plastique se détruisent à l’abus.
Câblage et pièges
- Ne le câblez jamais direct à une broche logique. Le courant de blocage est d’environ 1 A. Pilotez-le via un L298N ou pont en H similaire, alimenté par la batterie — pas par le 5 V de l’Arduino.
- Deux moteurs ne s’accorderont pas. Un PWM identique va rarement parfaitement droit ; ajustez un moteur en logiciel, ou bouclez la vitesse avec des encodeurs.
- Attention à l’appel et à la force contre-électromotrice. Les moteurs creusent l’alimentation au démarrage et renvoient une tension à l’arrêt. Gardez puissance moteur et puissance logique sur des rails séparés partageant une masse commune — voir alimenter un robot.
- Adaptez la roue à l’arbre. L’arbre double-D ne se loge correctement que dans un alésage double-D assorti ; un trou rond glissera.
Les quatre nombres d’une fiche moteur
Chaque moteur CC à balais est caractérisé par quatre chiffres, et ils ne sont pas indépendants — toute la courbe découle de deux d’entre eux.
| Nombre | Moteur TT sous 6 V | Signification |
|---|---|---|
| Vitesse à vide | ~200 tr/min | Le plus vite qu’il tournera jamais, sans rien attaché |
| Courant à vide | ~150 mA | Ce qu’il tire en tournant librement — surtout la friction de boîte |
| Couple de blocage | ~0,8 kg·cm | La force maximale produite, à vitesse nulle |
| Courant de blocage | ~1 A | Ce qu’il tire tenu à l’arrêt. Le nombre que votre pilote doit survivre |
Le couple d’un moteur CC à balais chute linéairement avec la vitesse, du couple de blocage à 0 tr/min jusqu’au couple nul à la vitesse à vide. Son courant fait l’inverse. D’où trois conséquences à connaître :
La puissance maximale est à mi-vitesse. La puissance est couple × vitesse, et le produit de deux droites culmine au milieu. Un moteur TT sous 6 V produit le plus de puissance vers 100 tr/min.
Le rendement maximal est vers un quart du couple de blocage, bien au-dessus du pic de puissance. C’est le point où faire tourner un robot — pas le pic de puissance, et certainement pas près du blocage.
Le courant de blocage est la contrainte de dimensionnement, pas le courant de marche. Un moteur tirant 150 mA joyeusement appellera 1 A dès qu’une roue se coince contre un mur, et deux calant ensemble font 2 A. Votre pilote et votre batterie doivent tous deux y survivre, car sur un robot cela arrive constamment.
En dimensionner un pour votre robot
L’arithmétique prend cinq minutes et règle la plupart des questions « mon robot est trop lent » avant qu’elles n’arrivent.
Vitesse. Circonférence de roue × tr/min ÷ 60 donne des mètres par seconde :
65 mm wheel -> circumference = pi x 0.065 = 0.204 m
200 RPM     -> 200 / 60 = 3.33 rev/s
speed       = 0.204 x 3.33 = 0.68 m/s
C’est l’allure de marche, à peu près juste pour un suiveur de ligne et plutôt rapide pour un robot labyrinthe qui doit s’arrêter aux jonctions.
Couple. Pour accélérer un robot de masse m à a, chaque roue motrice parmi n exige :
torque per wheel = m x a x r / nPour un robot de 500 g accélérant à 0,5 m/s² sur des roues de 65 mm (r = 0,0325 m) avec deux roues motrices :
= 0.5 x 0.5 x 0.0325 / 2 = 0.004 N.m = 0.041 kg.cmFace à un couple de blocage de 0,8 kg·cm, c’est un facteur de près de vingt en main, d’où les moteurs TT suffisent pour les robots légers et pourquoi on n’a généralement pas à faire ce calcul. Faites-le quand le robot s’alourdit, ou doit grimper.
Puis vérifiez le sol. Le couple moteur n’est qu’un plafond ; la friction est l’autre. Un robot léger sur sol lisse atteint typiquement sa limite de traction vers un quart du couple de blocage — donc l’essentiel de la capacité d’un moteur ne peut pas atteindre le sol. Le tutoriel poussée et traction détaille quelle limite vous heurtez vraiment.
Pourquoi votre robot ne va pas droit
Deux moteurs TT sous PWM identique n’iront pas droit, et cela surprend plus qu’il ne devrait. Les causes, à peu près par ordre de taille :
| Cause | Ordre typique | Corrigé par |
|---|---|---|
| Différences de friction de boîte | 5–15 % d’écart de vitesse | Ajustage logiciel, ou boucle de vitesse |
| Variation de bobinage moteur | Quelques pour cent | Idem |
| Variation de diamètre de roue | 1–2 % | Mesure et correction en odométrie |
| Répartition inégale du poids | Variable | Déplacez la batterie |
| Seuils de démarrage différents | Une roue démarre à 25 % de rapport, l’autre à 32 % | Mesurez les deux ; cela domine à basse vitesse |
La dernière ligne est celle qui piège, parce qu’elle n’apparaît qu’à basse vitesse. Un robot qui tient bien à fond et dévie fort en rampant montre deux seuils d’adhérence différents, pas un bogue de direction.
Il y a deux vraies corrections. L’ajustage logiciel est un multiplicateur par moteur trouvé empiriquement — roulez droit, mesurez la dérive sur 2 m, ajustez, répétez. C’est rapide et ne vaut que pour la tension batterie et la surface du réglage. La vraie correction est encodeurs et boucle de vitesse, qui corrige en continu et se moque de la batterie.
La zone morte, et pourquoi elle compte
Sous un certain rapport cyclique, le moteur ne tourne pas du tout — la friction statique des balais et du train doit d’abord être vaincue. Sur un moteur TT, c’est typiquement 20–35 % de rapport, et cela diffère entre deux moteurs du même sachet.
Mesurez les vôtres :
// Ramp up slowly and note where each wheel starts.
for (int duty = 0; duty <= 255; duty += 5) {
  analogWrite(ENA, duty);
  Serial.println(duty);
  delay(500);                 // long enough to see it start
}
Puis compensez, pour qu’une petite commande produise un petit mouvement plutôt que rien :
const int DEADBAND_A = 65;    // measured, out of 255

int applyDeadband(int speed) {
  if (speed == 0) return 0;
  int sign = (speed > 0) ? 1 : -1;
  return sign * map(abs(speed), 1, 255, DEADBAND_A, 255);
}
Sans cela, le quart inférieur de votre plage de commande ne fait rien du tout — ce qui rend une boucle PID très étrange près de sa consigne, puisque les petites corrections n’ont littéralement aucun effet jusqu’à ce que le terme intégral accumulé franchisse le seuil et que le robot fasse un bond.
Dépannage
| Symptôme | Cause probable | Solution |
|---|---|---|
| La carte redémarre quand les moteurs démarrent | Courant moteur via le contrôleur | Batterie séparée ; seule la masse partagée |
| Le moteur ronronne mais ne tourne pas | Sous la zone morte, ou boîte coincée | Augmentez le rapport ; vérifiez un engrenage détruit |
| Le robot dévie seulement à basse vitesse | Seuils d’adhérence différents | Mesurez et compensez chaque moteur séparément |
| Le robot dévie à toutes vitesses | Ajustage, ou diamètres de roues dissemblables | Ajustage logiciel, puis mesurez les roues |
| Ralentit au fil du parcours | Batterie qui s’affaisse | La vitesse suit la tension ; bouclez la vitesse ou prenez un pack frais |
| Bruit de meulage, puis rotation libre | Engrenage plastique détruit | Ils se détruisent aux chocs ; moteur à engrenages métal si récidive |
| Roue voilée sur l’arbre | Alésage rond sur arbre double-D | Utilisez une roue double-D assortie |
| Un moteur bien plus faible | Usure des balais, ou engrenage partiellement détruit | Échangez les moteurs pour voir quel côté suit la panne |
| Les deux moteurs hoquettent ensemble | Alimentation incapable de fournir le courant de blocage | Pack plus gros ; vérifiez la résistance interne |
Moteur TT ou autre chose ?
| Moteur | Spec typique | Choisissez-le quand |
|---|---|---|
| Moto-réducteur TT | 3–6 V, ~200 tr/min, engrenages plastique, ~2 $ | Apprentissage, robots légers, sur sol plat |
| TT avec encodeur | Idem, plus encodeur magnétique | Vous voulez l’odométrie — achetez-le d’emblée, la mise à niveau est pénible |
| Moto-réducteur N20 | 6–12 V, nombreux rapports, engrenages métal, ~8 $ | Petits robots exigeant précision ou durabilité |
| 25GA-370 | 12 V, fort couple, engrenages métal | Robots plus lourds, grimpe, rovers extérieurs |
| Servomoteur à rotation continue | 4,8–6 V, pilote intégré | Vous voulez une roue sans pilote moteur séparé |
Le seul conseil d’achat qui épargne le plus de retravail : si vous pensez vouloir des encodeurs, achetez d’emblée des moteurs avec encodeurs. La mise à niveau signifie démonter la transmission, et la différence de prix est de quelques dollars par moteur. Presque tout projet qui commence en suiveur de ligne et grandit en solveur de labyrinthe y arrive.
Explorer le graphe
Utilisé dans ces réalisations
Projets, parcours d'apprentissage et simulateurs qui intègrent le composant DC Gearmotor (TT Motor).
- ProjetConstruire un robot éviteur d'obstacles : capter, balayer
- ProjetConstruire un robot piloté au téléphone en Bluetooth ou Wi-Fi
- ProjetConstruire un robot suiveur de ligne avec un microcontrôleur 8051
- ProjetConstruire un solveur de labyrinthe de lignes à mémoire LSRB
- ProjetConstruire un suiveur de ligne : du simulateur à la piste
- Parcours d'apprentissageCommande des moteurs pour robots : un parcours d'apprentissage
Comparer
Alternatives
Questions
FAQ : DC Gearmotor (TT Motor)
Qu'est-ce qu'un moto-réducteur TT ?
Un moto-réducteur TT est un moteur CC à balais bas coût avec un réducteur plastique et un arbre de sortie double-D qui s'emboîte dans une roue standard de voiture robot. C'est le moteur d'entraînement par défaut du premier robot à roues que la plupart construisent, parce que deux d'entre eux plus une roulette font une base 2WD complète.
Quelle tension faut-il pour un moteur TT ?
Un moteur TT fonctionne sous 3 à 6 volts. La plupart des voitures robots l'alimentent depuis un pack 4×AA (6 V) ou 2×18650 (7,4 V) via un pilote moteur. Il tourne à 3 V mais avec peu de couple ; 6 V est le compromis habituel pour un châssis léger.
Un Arduino peut-il piloter un moteur TT directement ?
Non. Un moteur TT tire environ 150 mA en marche et près de 1 A au blocage — bien plus qu'une broche d'Arduino ne peut fournir, et la force contre-électromotrice peut endommager la broche. Pilotez-le toujours via un pont en H tel que le L298N, et réglez la vitesse avec du PWM vers le pilote.
À quelle vitesse tourne un moto-réducteur TT ?
Environ 200 tr/min sans charge sous 6 V. Sous le poids d'un châssis il tourne moins vite, ce pourquoi la réduction 1:48 existe — elle échange les hauts tr/min du moteur contre le couple nécessaire pour vraiment déplacer le robot.
Pourquoi mes deux moteurs TT font dévier le robot au lieu d'aller droit ?
Les moteurs TT bon marché ne sont jamais parfaitement appariés, donc un PWM identique donne des vitesses légèrement différentes. Corrigez en logiciel en ajustant le PWM d'un moteur, ou ajoutez des encodeurs de roues et bouclez la vitesse. C'est aussi pourquoi les robots suiveurs et éviteurs dirigent en réglant indépendamment les deux vitesses de roues.
Pour aller plus loin