
Tutorial · Mittelstufe · 25 Min. Lesezeit
Wie fest ein Roboter schiebt: Haftung und Gewicht
Ein Roboter schiebt so fest, wie Reibung erlaubt, nicht so fest, wie seine Motoren drehen. Wo beide Decken kreuzen und warum ein Keil mehr bringt als ein Motor.
Zwei Decken, und nur eine davon ist deine
Frag, wie fest ein Roboter schieben kann, und es gibt zwei Antworten.
Die Motoren geben eine. Blockiermoment durch Radradius, mal Zahl der Antriebsräder, ist die größte Kraft, die der Antrieb an die Aufstandsfläche bringen kann:
F_motor = n × T_stall / rDer Boden gibt die andere. Wie fest das Rad auch drückt, Reibung überträgt es erst:
F_traction = µ × NN ist das Gewicht, das auf die angetriebenen Räder drückt. Der Roboter liefert nur die kleinere der beiden, und die ganze Entwurfsfrage ist, an welche du gestoßen bist.
Wo sie sich kreuzen
Nimm zwei 6-V-Metallgetriebemotoren mit je 0,20 N·m Blockiermoment, auf 32-mm-Rädern:
F_motor = 2 × 0.20 / 0.016 = 25 NFünfundzwanzig Newton sind etwa 2,5 kgf — genug, um etwas deutlich Schwereres als den Roboter zu schieben. Setze nun beide Decken gleich und löse nach der Masse, wo sie sich treffen:
m* = F_motor / (µ × g)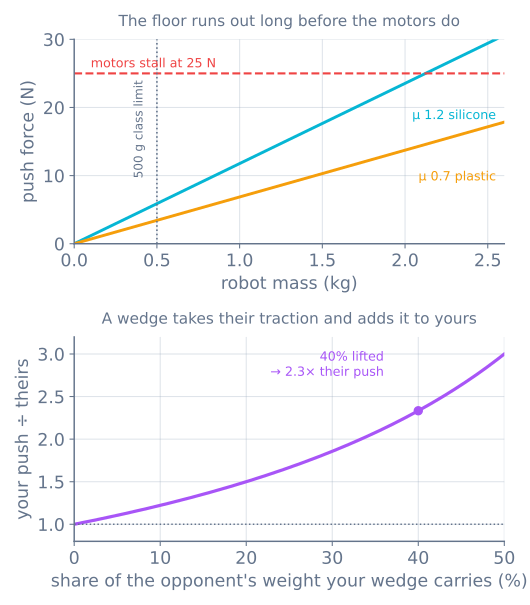
Auf Silikon (µ ≈ 1,2) liegt der Kreuzungspunkt bei 2,12 kg. Auf den Hartplastikrädern, die ein Chassisbausatz mitliefert (µ ≈ 0,7), bei 3,64 kg. Beide sind weit schwerer als ein kleiner Roboter, und diese eine Tatsache sortiert den ganzen Bau neu:
Ein Roboter in Hobbygewicht ist haftbegrenzt, immer. Bei 500 g auf Silikon bekommst du 5,9 N Schub aus einem Antrieb, der 25 N könnte. Stärkere Motoren zu kaufen ändert nichts Nutzbares.
Weshalb jeder Wettbewerbsroboter ans Gewichtslimit gebaut ist
Mini-Sumo begrenzt einen Roboter auf 500 g in 10 × 10 cm Grundfläche. Lies das obere Panel mit dieser Grenze im Kopf, und die Regel hört auf, willkürlich zu wirken: Sie steckt jeden Starter tief in die haftbegrenzte Region, wo Schubkraft linear in der Masse ist und niemand per Geldausgabe für Motoren entkommt.
Das Regelbuch sagt also wirklich: Gewicht ist die Ressource, und die Konstruktionsfolgen ergeben sich direkt:
- Baue ans Limit. Ein 400-g-Roboter verschenkt 20 % Schub für nichts. Ballast ist ein legitimes Bauteil.
- Lege jedes Gramm über die Antriebsräder. Gewicht auf einer frei rollenden Kugelrolle macht gar keine Haftung. Ein Zweiradroboter, balanciert auf einer reibarmen Kufe, bringt fast 100 % seiner Masse zur Arbeit; derselbe Roboter auf einer Heckrolle läuft vielleicht mit 65 %.
- Füge kein Rad für mehr Haftung hinzu. Vier Antriebsräder teilen dasselbe Gesamtgewicht, also ist
µNunverändert. Du gewinnst Redundanz und verlierst nichts — aber du gewinnst keinen Schub.
Der Reifen ist die billigsten 70 %, die du je findest
Die Lücke zwischen beiden Linien im oberen Panel ist eine Materialwahl. Silikon mit µ 1,2 gegen Hartplastik mit µ 0,7 sind 72 % mehr Schub bei gleicher Masse, zum Preis eines Reifensatzes.
Nichts sonst am Roboter ist zu diesem Verhältnis zu haben. Es lohnt sich, unvernünftig zu sein:
- Silikon oder weiches Urethan, nicht das geformte Plastik oder Hartgummi aus einem Bausatz.
- Mache sie sauber. Staub auf dem Reifen ist eine dünne Schicht mit viel kleinerem µ, und er ist der Grund, warum ein Roboter, der gestern gut schob, es heute nicht tut. Klebeband, Alkohol, vor jedem Lauf.
- Eine breite Aufstandsfläche hebt µ nicht, aber sie verteilt die Last und verschleißt langsamer. Sie schrubbt auch härter in einer Pivotdrehung, also ist das ein echter Zielkonflikt.
Werte über 1,0 wirken falsch für alle, die lernten, Reibung sei gedeckelt — ist sie nicht. µ ist ein empirisches Verhältnis, und weiche Polymere auf sauberer harter Fläche überschreiten 1 wirklich.
Der Keil ist mehr wert als die Motoren
Alles bisher behandelt N als Eigengewicht des Roboters. Ein Keil, der unter den Gegner gleitet, bricht diese Annahme in beide Richtungen zugleich: Das angehobene Gewicht addiert sich zu deiner Normalkraft und wird von seiner abgezogen.
Für zwei Roboter gleicher Masse gilt, wenn dein Keil einen Anteil f des Gegnergewichts trägt:
push ratio = (1 + f) / (1 − f)Das untere Panel ist diese Kurve, und sie ist steil:
| Angehoben | Dein Schub ÷ seiner |
|---|---|
| 0 % | 1,00 |
| 20 % | 1,50 |
| 40 % | 2,33 |
| 50 % | 3,00 |
Den Gegner zu 40 % zu unterfahren mehr als verdoppelt das Missverhältnis, bei identischen Motoren, identischer Masse und identischen Reifen. Keine andere Änderung, die dir offensteht, kommt nah heran — weshalb die Vorderkante eines Sumoroboters dorthin gehört, wo die Arbeit hingeht.
Es zum Laufen zu bringen ist eher Zerspanung als Physik:
- Die Vorderkante muss tiefer liegen als seine. Ein Keil, der auf eine flache Platte trifft, schiebt nur. Dünnes Blech, zur Schneide geschliffen, einen Bruchteil Millimeter über dem Boden reitend.
- Er muss diese Höhe unter Last halten. Ein Keil an flexibler Halterung reitet über den Gegner statt darunter und dreht das Vorzeichen der ganzen Rechnung um.
- Symmetrie kostet dich. Zwei Roboter mit identischen Keilen treffen Kante auf Kante, und keiner hebt. Der einzige Ausweg ist tiefer zu sein — weshalb das ein Wettrüsten in Zehntelmillimetern wird.
Schwerpunkt: tief und vor der Achse
Zwei getrennte Effekte, oft verwechselt.
Tief schützt vorm Ausheben. Der Gegnerkeil übt eine Aufwärtskraft an deiner Vorderkante aus; ob das dich kippt oder nur darunter gleitet, hängt davon ab, wie weit die Reaktion bis zu deinem Schwerpunkt reisen muss. Ein hoher Roboter ist ein Hebel in fremder Hand.
Vorn lädt den Keil. Schubreaktion wirkt rückwärts in Kontakthöhe, was F × h / L von vorderer Stütze nach hinten über einen Radstand L verlagert. Für einen Keil, der bei 5 mm auf 70 mm Radstand mit 5,9 N schiebt, sind das 0,42 N — etwa 43 g, und klein genau weil der Kontakt tief liegt. Es ist kein Mechanismus, auf den man sich verlässt, aber es heißt: Ein Roboter, dessen Antriebsräder hinter dem Berührpunkt sitzen, gewinnt beim Schieben etwas Grip, und einer mit Rädern davor verliert ihn.
Was ein Schiebekampf elektrisch kostet
Ein Roboter, der an seiner Haftgrenze schiebt, ist ein Roboter, dessen Motoren sich nicht drehen können. Das ist die Definition von Blockieren, und es ist der teuerste Zustand, den ein Antrieb hat:
- Blockierstrom, dauerhaft. Diese 0,20-N·m-Motoren ziehen im Blockieren grob 1,6 A pro Stück, also ist ein Schiebeduell ~3,2 A aus einem Pack, der den Rest der Runde nahe 0,5 A verbringt.
- Die Schiene sackt genau dann, wenn du sie brauchst. Das ist der Brown-out-Mechanismus im schlimmsten Fall, und eine Steuerung, die mitten im Schub neustartet, hat verloren.
- Alles davon wird Wärme. Keine mechanische Arbeit verlässt den Motor, also ist jedes Watt I²R in den Wicklungen. Matchrunden sind aus guten Gründen kurz.
Bemale den Pack nach Blockierstrom statt Mittelstrom und wähle die Motortreiber-Auswahl auf derselben Basis.
Miss es in zehn Minuten
Zwei Zahlen, eine Kofferwaage, und du weißt, unter welcher Decke du bist.
Die Haftzahl. Halte den Roboter bei ausgeschalteten Motoren still, hake die Waage ein und ziehe horizontal, bis er rutscht. Messwert geteilt durch Robotergewicht ist dein µ. Mache es auf der echten Fläche — Wettkampfring, Küchenboden und Werkbank sind drei verschiedene Materialien.
Die Motorzahl. Blockiere die Räder an etwas Unbeweglichem, kommandiere voll vorwärts und ziehe an der Waage rückwärts, bis sich der Roboter bewegt. Dieser Messwert ist F_motor, gemessen statt aus einem halb vertrauten Datenblatt interpoliert.
Was kleiner ist, hat der Roboter. Liegen sie etwa 20 % beieinander, hast du ein gut abgestimmtes Design; ist Haftung ein Viertel der Motornummer — wie an einem kleinen Roboter üblich —, dann sind jedes weitere Gramm, jeder Reifenwechsel und jeder Millimeter Keil mehr wert als alles, was du am Antrieb tun kannst.
Wenn es schiefgeht
| Symptom | Meistens |
|---|---|
| Räder drehen, Roboter bewegt sich nicht | Haftbegrenzt — die normale Antwort. Masse dazu, Reifen wechseln |
| Motoren blockieren tot, Räder drehen nicht | Motorbegrenzt: selten, und heißt, die Übersetzung ist zu lang |
| Schob gestern brav, heute nicht | Staub- oder Ölfilm auf den Reifen; vor jedem Lauf reinigen |
| Wird rückwärts geschoben trotz gewonnener Starts | Der fremde Keil kam unter deinen — Höhe, nicht Leistung |
| Front hebt sich unter Schub | Berührpunkt zu hoch für den Radstand, oder Schwerpunkt zu weit hinten |
| Startet während eines Schubs neu | Blockierstrom lässt die Schiene einbrechen — siehe Strombudget |
| Räder drehen nur beim Anfahren durch | Kein Schubproblem — ein kommandierter Sprung. Nutze ein Bewegungsprofil |
Das durchgehende Thema: An einem kleinen Roboter sind die spannenden Zahlen alle mechanisch. Der Antrieb hat Kapazität über, und die Motorwahl ist weit mehr eine Frage von Drehzahl und Stromaufnahme als von Schub.
Sobald der Roboter schieben kann, ist die nächste Grenze das Anhaltenkönnen — derselbe Reibwert, der deine Schubkraft setzt, setzt auch deinen Bremsweg an der Kante, und der Mini-Sumo-Bau führt beides zusammen.
Das Rad, das 29 % verschenkt, bevor du startest
Ein Antrieb bricht obige Arithmetik, und es lohnt sich zu wissen, in welche Richtung. Ein Mecanumrad kann nur entlang seiner Rollenachse greifen, 45° zur Rollrichtung. Reibung deckelt weiter den ganzen Kraftvektor auf μN — aber nur die Komponente entlang der Rollrichtung schiebt den Roboter, also ist die Nutzkraft pro Rad:
F_useful ≤ μN / √2 ≈ 0.71 μNEine holonome Basis startet ein Schiebeduell daher bei 71 % der Haftung, die derselbe Roboter auf schlichten Rädern hätte — bevor berücksichtigt ist, dass Rollengummi meist schlechter greift als ein Reifen. Und der Ballasttrick von vorhin hört auf zu wirken: Masse kürzt sich aus μg/√2 heraus, also kauft Zusatzgewicht mehr Grip und mehr Trägheit in exakt gleichem Maß.
Was die ganze Entwurfsentscheidung in einer Zeile ist — ist Schieben der Sinn, kaufe keine Seitwärtsbewegung. Vergleiche die Antriebe.
Dasselbe μN-Argument taucht am anderen Ende des Roboters wieder auf, wo der Kontakt eine Fingerspitze statt Reifen ist — und dort hört die Reibgrenze auf, eine Zahl zu sein, und wird eine Form, die du zeichnen kannst. Das ist Reibung, Kraftschluss und warum zwei Kontakte eine Wette sind.
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur