
Tutorial · Principiante · 25 min
Passi per millimetro: cinghie, viti, risoluzione
Scopri da dove vengono 80 e 400 passi/mm, come cinghia e vite scambiano risoluzione con velocità e calibra il valore con un righello.
Un numero, una formula
Un driver per motori passo-passo conta gli impulsi. La macchina si muove in millimetri. Il numero che li converte è il numero di passi per millimetro e ogni altra calibrazione della macchina dipende dal fatto che sia corretto.
La formula non cambia mai:
steps/mm = (full steps per revolution × microstepping) ÷ travel per revolutionIl numeratore è fissato dal motore e dal driver: un motore da 1.8° con stepping a 1/16 dà sempre 200 × 16 = 3200 microstep per giro. Il denominatore è l’unica parte che dipende dalla macchina ed è una domanda di meccanica: quanto si muove l’asse quando l’albero compie un giro?
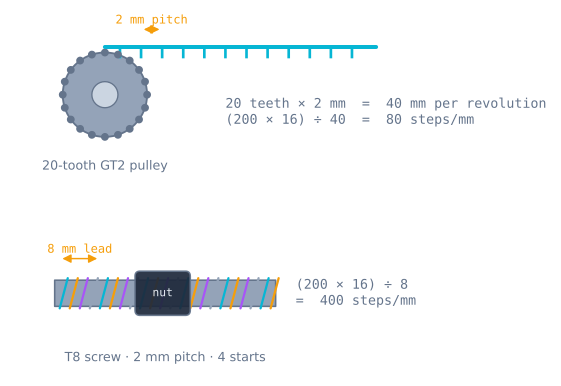
Cinghie
Per una cinghia dentata, la corsa per giro è semplicemente il numero di denti della puleggia moltiplicato per il passo della cinghia. La cinghia GT2 ha un passo di 2 mm e una puleggia a 20 denti è quella predefinita su quasi ogni macchina hobbistica:
travel  = 20 teeth × 2 mm = 40 mm per revolution
steps/mm = (200 × 16) ÷ 40 = 80
Ecco i 80 passi/mm presenti nella configurazione X e Y di ogni stampante 3D. Non è una costante magica: è una GT2 a 20 denti con stepping a 1/16 e, se monti una puleggia a 16 denti, diventa 100.
| Puleggia | Corsa per giro | Passi/mm a 1/16 | Risoluzione |
|---|---|---|---|
| GT2 a 16 denti | 32 mm | 100 | 0.010 mm |
| GT2 a 20 denti | 40 mm | 80 | 0.0125 mm |
| GT2 a 30 denti | 60 mm | 53.33 | 0.019 mm |
| GT3 a 20 denti (3 mm) | 60 mm | 53.33 | 0.019 mm |
Nota che la riga a 30 denti non divide esattamente. 53.333… passi/mm è perfettamente ammesso: il firmware lo memorizza come float e accumula passi frazionari, ma significa che nessuna posizione si trova mai esattamente su un confine di passo, motivo di peso per cui si usano i numeri di denti scelti da tutti gli altri.
Viti trapananti
Per una vite, la corsa per giro è l’avanzamento, che non coincide con il passo. Questo è l’errore più comune dell’intero argomento.
- Il passo è la distanza tra filetti adiacenti.
- L’avanzamento è quanto il dado percorre in un giro.
- Avanzamento = passo × numero di partenze.
Una vite a singola partenza ha un avanzamento pari al passo. Ma la diffusissima vite «T8» ha passo di 2 mm e quattro eliche di filettatura separate avvolte l’una accanto all’altra, quindi un giro fa avanzare il dado di quattro filetti:
lead     = 2 mm pitch × 4 starts = 8 mm per revolution
steps/mm = (200 × 16) ÷ 8 = 400
Ecco l’altro numero che hai visto. Se misuri la spaziatura dei filetti di una T8 con un calibro, ottieni 2 mm, calcoli 1600 passi/mm e ogni movimento risulta quattro volte troppo corto. Conta le partenze di filettatura all’estremità della vite: le quattro eliche separate sono visibili. Oppure ruotala di un giro completo contro un righello.
| Vite | Passo | Partenze | Avanzamento | Passi/mm a 1/16 |
|---|---|---|---|---|
| T8, 4 partenze («T8x8») | 2 mm | 4 | 8 mm | 400 |
| T8, 2 partenze («T8x4») | 2 mm | 2 | 4 mm | 800 |
| T8, partenza singola («T8x2») | 2 mm | 1 | 2 mm | 1600 |
| Asta filettata M5 | 0.8 mm | 1 | 0.8 mm | 4000 |
| Vite a ricircolo di sfere 1605 | 5 mm | 1 | 5 mm | 640 |
Scegliere tra i due
La risoluzione non è gratis. Una vite con risoluzione dieci volte superiore a quella di una cinghia richiede anche dieci volte più impulsi per la stessa distanza; quindi, a frequenza massima di passo fissa, è dieci volte più lenta. Questo è il compromesso, ed è netto:
| Cinghia GT2, 20T | Vite trapanante T8 | |
|---|---|---|
| Corsa per giro | 40 mm | 8 mm |
| Risoluzione a 1/16 | 0.0125 mm | 0.0025 mm |
| Passi/s per 100 mm/s | 8 000 | 40 000 |
| Velocità massima pratica | 300+ mm/s | ~30 mm/s |
| Forza sull’asse | Bassa — la cinghia si allunga | Alta — vantaggio meccanico 5× |
| Mantiene la posizione senza alimentazione | No | Di solito sì (autobloccante) |
| Gioco di inversione | Bassa se tensionata | Reale, nel dado |
| Usala per | X e Y — veloce, leggero | Z — lento, pesante, non deve cadere |
Ecco esattamente perché una stampante 3D usa cinghie per X e Y e una vite per Z. X e Y si muovono in fretta e trasportano quasi nulla. Z si muove lentamente, trasporta il peso del piano o del portale e non deve cedere quando l’alimentazione viene spenta; inoltre, il piccolo angolo di elica di una T8 la rende autobloccante, quindi non arretra sotto carico.
Anche il valore di 40 000 passi/s in quella tabella è un limite reale, non teorico. Un Arduino Uno che genera i passi tramite bit-banging si ferma intorno a 10 000–15 000 al secondo prima che il ciclo non riesca più a stare al passo, il che su una T8 con stepping a 1/16 corrisponde a circa 30 mm/s. Se un asse con vite deve muoversi più in fretta, le risposte sono meno microstep, una scheda più veloce o un timer hardware, non un motore più grande.
Coppia e ciò che la tabella non dice
Cambiare meccanismo modifica il carico visto dal motore, non solo la velocità. Una vite trapanante moltiplica la forza per circa 2π × radius ÷ lead, quindi una T8 trasforma una coppia motore modesta in una notevole forza assiale: è il motivo per cui un asse Z con un motore piccolo può sollevare un piano pesante.
La cinghia fa il contrario. Una puleggia GT2 a 20 denti ha un diametro primitivo di 12.7 mm, quindi la tensione della cinghia è la coppia del motore divisa per 6.4 mm. Un motore che eroga 0.3 N·m produce circa 47 N sulla cinghia, e questo è tutto ciò che ottieni. Se l’asse X perde passi quando incontra qualcosa, il motivo è proprio questo calcolo.
Anche l’inerzia riflessa cambia, nella stessa direzione: più fine è il meccanismo, meno la massa del carrello conta per il motore. È parte del motivo per cui un asse con vite tollera accelerazioni aggressive che un asse con cinghia non tollera. Puoi vedere l’effetto direttamente nel simulatore di motori passo-passo: passa dal meccanismo con cinghia alla vite trapanante tenendo costanti tutti gli altri parametri e osserva che cosa accade all’angolo di ritardo.
Calibra, non fidarti
Il numero calcolato è un punto di partenza, non una risposta. Le cinghie si allungano, le puleggie hanno tolleranze di fabbricazione e le viti sono vendute con descrizioni ottimistiche. Misura:
- Contrassegna il carrello rispetto a un riferimento fisso: una striscia di nastro e una linea netta tracciata con una matita affilata.
- Comanda una corsa lunga, 100 mm e non 10 mm. L’errore è una percentuale, quindi una corsa più lunga lo misura con maggiore precisione.
- Misura ciò che è realmente accaduto con un calibro o un righello di acciaio.
- Correggi con un rapporto:
new steps/mm = old steps/mm × (commanded ÷ measured)Comandi 100 mm, ne misuri 98.4 mm e il valore attuale è 80: 80 × 100 ÷ 98.4 = 81.3 steps/mm.
Poi ripeti la misurazione per confermare. Una singola correzione che non converge indica che l’errore non è di scala, e la differenza è diagnostica:
| Andamento della misurazione | Causa |
|---|---|
| Scarto di una percentuale costante a ogni distanza | Passi/mm errati — il calcolo precedente li corregge |
| Scarto di una quantità costante a prescindere dalla distanza | Gioco di inversione o vite di bloccaggio della puleggia allentata |
| Scarto di una quantità diversa ogni volta | Perdita di passi — corrente, velocità o accelerazione |
| Corretto in un verso, corto nell’altro | Gioco di inversione, e hai misurato in entrambe le direzioni |
| Sbagliato esattamente di 2×, 4× o 16× | I jumper del microstepping non corrispondono al firmware |
| Corto esattamente di 4× su un asse con vite | Hai usato il passo al posto dell’avanzamento |
Le ultime due righe intercettano quasi tutti i primi montaggi, ed entrambe dipendono dall’aritmetica, non dalla meccanica.
Assi rotativi: passi per grado
Non tutti gli assi sono lineari. Un tavolo rotante, un estrusore di filamento, l’asse di panoramica di un carrello per telecamere e un giunto robotico pongono la stessa domanda con un denominatore diverso e, per un asse rotativo, il denominatore è di solito un rapporto di riduzione anziché un meccanismo:
steps/degree = (full steps × microstepping × gear ratio) ÷ 360Un motore da 1.8° a 1/16 con riduzione 5:1 dà (200 × 16 × 5) ÷ 360 = 44.4 steps per degree, pari a una risoluzione di 0.0225°. Vale la pena notare che si tratta dello stesso calcolo di una cinghia, con 360 gradi al posto dei millimetri per giro.
L’estrusore di una stampante 3D è l’eccezione, perché è indicato in passi per millimetro di filamento pur essendo una trasmissione rotativa. Il denominatore è la circonferenza effettiva dell’ingranaggio fresato, non il suo diametro nominale: i denti mordono il filamento, quindi il raggio di presa reale è minore di quello stampato sul componente. Ecco perché nessuno calcola gli E-step e tutti li misurano:
- Contrassegna il filamento a 120 mm sopra l’ingresso dell’estrusore.
- Estrudi esattamente 100 mm.
- Misura di nuovo dall’ingresso al segno. Se leggi 27 mm, hai estruso 93 mm, non 100.
new = old × 100 ÷ 93. Con 93 passi/mm, ottieni 100 passi/mm.
Il punto di partenza a 120 mm è deliberato: lascia abbastanza filamento perché il segno non raggiunga mai l’ingresso, anche in caso di forte sovraestrusione.
Passi per millimetro non interi
Dopo la calibrazione, il numero smette di essere tondo: 80 diventa 81.3 e una corsa di 10 mm diventa 813.0 passi. Il firmware gestisce correttamente questo caso, ma il codice scritto a mano di solito no, perché l’implementazione ovvia scarta la frazione a ogni movimento:
// Wrong: truncates on every call. Two hundred 0.1 mm moves land 1.4 mm short.
long stepsFor(float mm) { return (long)(mm * stepsPerMm); }
A 81.3 passi/mm, un movimento di 0.1 mm equivale a 8.13 passi, troncati a 8. Lo 0.13 viene scartato e viene scartato di nuovo al movimento successivo, e a quello dopo ancora. Su centinaia di segmenti brevi, esattamente ciò che compone una curva o un pattern di riempimento, l’errore si accumula fino a diventare visibile.
La correzione consiste nel conservare il resto anziché la posizione:
// Right: carry the fraction forward, so the error never accumulates past one step.
float carry = 0;

long stepsFor(float mm) {
  float exact = mm * stepsPerMm + carry;
  long whole = lround(exact);
  carry = exact - whole;        // always within half a step
  return whole;
}
Ora l’errore massimo in qualsiasi istante è di mezzo passo, 0.006 mm su questo asse, e non cresce. È lo stesso trucco usato dalla rasterizzazione di linee di Bresenham e il motivo per cui il firmware registra la posizione in passi anziché in millimetri: un conteggio intero di passi non può derivare, mentre una posizione float in millimetri può.
Nel firmware
Sia Marlin sia GRBL conservano il numero come parametro impostabile, quindi raramente devi ricompilare:
; Marlin — X, Y, Z, E
M92 X80 Y80 Z400 E93
M500          ; save to EEPROM

; GRBL
$100=80       ; X steps/mm
$101=80       ; Y
$102=400      ; Z
Annota il valore impostato. La versione più frustrante di questo problema è una macchina calibrata correttamente una volta, riflashata e poi tornata silenziosamente ai valori predefiniti del firmware.
Prossimi passi
Il numero precedente indica alla macchina quanto si è spostata. Non dice nulla su dove abbia iniziato e una macchina a controllo aperto non può saperlo all’accensione. A questo serve il riposizionamento rispetto a un finecorsa.
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire