
Component · Actuator
NEMA 17-stappenmotor
De 42 mm stappenmotor in elke 3D-printer en kleine CNC. Wat de getallen betekenen, hoe je de spoelparen vindt en waarom vasthoudkoppel bijna niets zegt.
Wat het is
Een NEMA 17 is een hybride stappenmotor in een vierkant frame van 42 mm. Het is de motor in vrijwel elke desktop-3D-printer, de meeste kleine CNC-freesmachines, lasergravers, camerasliders en penplotters — niet omdat hij bijzonder is, maar omdat dit frameformaat de juiste balans bood en de hele hobbywereld zich daarop heeft afgestemd.
Wat een stappenmotor biedt dat een gelijkstroom-tandwielmotor niet biedt, is positie zonder terugkoppeling. Laat hem 3200 microstappen vooruitgaan en, als je hem niet overbelast hebt, is hij 3200 microstappen vooruitgegaan — geen encoder, geen PID-lus, geen afstelling. Dat is een werkelijk grote vereenvoudiging, en daarom kan een 3D-printer honderd pond kosten en toch een nozzle binnen een tiende millimeter plaatsen.
De vangst zit in „als je hem niet overbelast hebt“, en het is een scherpe vangst, geen geleidelijke. Een stappenmotor die om meer koppel wordt gevraagd dan hij heeft, wordt niet langzamer — hij slipt en verliest permanent zijn positie, stil, in sprongen van vier volledige stappen.
Hoe het werkt
Binnenin zit een permanente-magnetrotor met 50 tanden en zijn er twee spoelen die in verschillende combinaties worden bekrachtigd, waardoor een magnetisch veld in verschillende richtingen ontstaat. De motordriver draait dat veld; de rotor volgt het.
Het getal 1,8° volgt rechtstreeks uit het aantal tanden: 50 rotortanden × 4 veldposities per magnetische cyclus = 200 stabiele posities per omwenteling, dus 360 ÷ 200 = 1.8°. Elke „1,8°-motor“ die je tegenkomt heeft dezelfde geometrie met 50 tanden, en daarom is één volledige stap altijd 90 elektrische graden, ongeacht de grootte of het merk van de motor.
De rotor staat nooit precies op het veld — hij loopt erachter met de achterhoekshoek, en het koppel dat hij opwekt is evenredig met de sinus van die hoek. Die ene relatie is het volledige gedrag van een stappenmotor, en het is de moeite waard om het één keer goed te lezen, want het verklaart tegelijk verloren stappen, microstappen, resonantie en motorkeuze.
De getallen lezen
| Specificatie | Wat het je werkelijk vertelt |
|---|---|
| Staphoek 1,8° | 200 volledige stappen/omw. Ook dat één volledige stap = 90 elektrische graden. |
| Nominale stroom 1,7 A | Wat je op de motordriver instelt — gebruik 70–85% daarvan |
| Vasthoudkoppel 0,44 N·m | Koppel bij nulsnelheid. Het daalt sterk zodra de motor draait. |
| Weerstand 2,8 Ω | Samen met de nominale stroom bepaalt dit de warmte: 1.7² × 2.8 = 8 W per fase |
| Inductiviteit 3,2 mH | Hoe snel de motordriver de stroom kan omkeren — dit bepaalt de topsnelheid |
| Rotortraagheid 54 g·cm² | De extra rotortraagheid die je moet overwinnen voordat de belasting meetelt |
| Huislengte 40 mm | De echte aanwijzer voor koppel, en de enige die de framegrootte verbergt |
De twee rijen die het meest verkeerd worden gelezen, zijn het vasthoudkoppel en de inductiviteit.
Vasthoudkoppel is een meting bij stilstand. Het is echt, het houdt de as tegen wanneer die in rust van positie wordt geduwd, en het is voor een bewegende machine vrijwel irrelevant. Het beschikbare koppel daalt naarmate de snelheid stijgt doordat de reactantie van de wikkeling en de tegen-EMK de stroom beperken die de motordriver kan toevoeren — en inductiviteit bepaalt hoe sterk die beperking is. Een motor met dezelfde nominale koppel en een lagere inductiviteit bereikt op dezelfde voeding een veel hogere snelheid. Daarom lezen serieuze machinebouwers de inductiviteit en gelegenheidsgebruikers het koppel.
Het praktische gevolg is één regel: meer ampères koopt koppel, meer volt koopt snelheid. Loopt een machine langzaam onder belasting vast, verhoog dan de stroombegrenzing. Loopt ze alleen vast wanneer je hem sneller laat draaien, verhoog dan de voedingsspanning — de stroom verhogen helpt niet, want voorbij de kniksnelheid bereikte de motordriver toch nooit de ingestelde stroom.
Stroom, warmte en het vermogensbudget
Een stappenmotor trekt de volledige ingestelde stroom zolang hij bekrachtigd is, ongeacht of hij beweegt. Dat verrast mensen die uit de wereld van gelijkstroommotoren komen, waar een vastgelopen motor zonder belasting bijna niets trekt.
Per motor, bij een stroombegrenzing van 1,2 A op een wikkeling van 2,8 Ω, met beide fasen bekrachtigd:
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WAcht watt, continu, per motor, in stilstand. Een machine met drie assen en drie NEMA 17-motoren verstrooit ongeveer 24 W voordat ze ook maar iets doet. Dat leidt tot drie beslissingen:
- Voeding dimensioneren. De motorvoeding moet alle assen tegelijk aankunnen. Merk op dat dat aan de voedingszijde niet
current limit × motorsis — de chopper is een buck-converter, dus bij 24 V is de voedingsstroom ver onder de fasestroom. Dimensioneer op vermogen, niet op ampère, en laat ruimte; zie het stroombudget voor robots. - Warmte. 60–80 °C op de behuizing is normaal. Monteer de motor op metaal waar dat kan.
- Uitschakelen. Zet de ENABLE-ingang op HIGH; dit ontkrachtigt de spoelen en stopt de warmte, maar de as kan daarna worden geduwd. Prima voor X en Y op een plotter tussen taken; gevaarlijk voor een Z-as die gewicht vasthoudt, tenzij de schroef zelfsperrend is.
Aansluiten op een motordriver
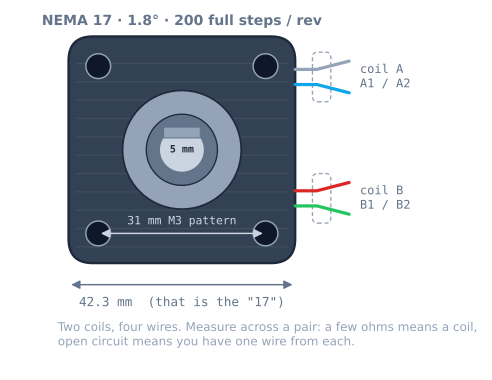
Vier draden, twee spoelen. Bepaal de spoelparen met een multimeter op de weerstandstand — een paar geeft enkele ohm aan, een verkeerde combinatie een open schakeling — en sluit daarna aan:
| Motor | A4988-pin |
|---|---|
| Spoel A, draad 1 | 1A |
| Spoel A, draad 2 | 1B |
| Spoel B, draad 1 | 2A |
| Spoel B, draad 2 | 2B |
De volgorde binnen een paar verandert alleen de draairichting, dus als de as achteruit draait kun je twee draden verwisselen in plaats van firmware te bewerken. De volgorde tussen paren is degene die telt: zit die verkeerd, dan zoemt en trilt de motor zonder te draaien, omdat het veld niet meer in een samenhangende volgorde draait.
Koppel een motor nooit los terwijl de motordriver ingeschakeld is. Een bekrachtigde spoel die midden in een chopcyclus wordt onderbroken, veroorzaakt een spanningspiek zonder bestemming, en die piek vernietigt motordrivers.
Sommige motoren hebben zes of acht draden — dat zijn unipolaire of dubbel-bipolaire wikkelingen. Gebruik voor een bipolaire motordriver zoals de A4988 de vier draden die de twee volledige spoelen vormen en isoleer de middenaftaken; zo krijg je meer koppel dan wanneer je ze unipolair bedraad.
Minimaal werkende code
Stuur pulsen via één pin en de richting via een andere; een bibliotheek is niet nodig:
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Daarmee draai je een motor op de werkbank. Het is ook de versie die je meteen moet vervangen, omdat een stapfrequentie boven de maximale startfrequentie van de motor een harde zoemtoon en helemaal geen beweging veroorzaakt. Voeg voor alles wat echt is een versnellingsprofiel toe, of laat de aansturing over aan AccelStepper, en gebruik het patroon voor niet-blokkerende timing zodat de eindschakelaars nog worden uitgelezen.
Een motor dimensioneren: een uitgewerkt voorbeeld
Kies de motor op basis van de belasting, niet op basis van een forumbericht. De rekenkunde is kort.
De machine: een riemaangedreven X-as, GT2-riemschijf met 20 tanden (40 mm per omwenteling), een wagentje van 300 g, dat tot 200 mm/s draait met een versnelling van 2000 mm/s².
Stap 1 — welk koppel heeft de beweging nodig? Reken de lineaire beweging om naar de as. De effectieve straal van de riemschijf is 40 mm ÷ 2π = 6.37 mm:
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                            T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                            T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                            T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                     ─────────────
                                              total ≈ 0.038 N·m
Het resultaat is verrassend: wrijving is acht keer het versnellingskoppel. Bij een lichte machine bestaat de belasting vrijwel volledig uit wrijving, dus een klemmende geleider kost je veel meer marge dan een zwaarder wagentje. Meet de wrijving voordat je een grotere motor koopt.
Stap 2 — welke snelheid is nodig? 200 mm/s ÷ 40 mm/rev × 60 = 300 rpm.
Stap 3 — lees de koppelcurve op die snelheid, niet het voorhoofdgetal. Een motor van 0,44 N·m met een stroombegrenzing van 1,2 A op 24 V is bij 300 rpm nog steeds vlak, dus er is ongeveer 0,31 N·m beschikbaar.
Stap 4 — controleer de marge. 0.038 ÷ 0.31 = 12%. De berekende hoek volgt uit sin⁻¹(0.12) = 7°. De achterhoekshoek bedraagt dus ongeveer 7° van de beschikbare 90°. Dat is een ruime marge, en dat zou ook moeten zijn. De berekende marge houdt geen rekening met een in de winter stijvere lager, een snaggende kabelketting en een te strak aangespannen riem.
| Gebruikte marge | Achterhoekshoek | Oordeel |
|---|---|---|
| Minder dan 25% | Minder dan 15°e | comfortabel — ontwerp hier |
| 25–50% | 15–30°e | goed, maar meet voordat je sneller gaat |
| 50–70% | 30–45°e | krap. Eén koude ochtend verwijderd van stappen overslaan. |
| Meer dan 70% | Meer dan 45°e | verwacht incidenteel, onverklaarbaar stapverlies |
| 100% | 90°e | hij faalt al |
Het gebruikelijke advies „dimensioneer op de helft van het beschikbare koppel“ valt in de tweede rij, en dat is de juiste plek. Alles na de vierde rij veroorzaakt de meest frustrerende soort storing: een machine die op de werkbank werkt, in een demonstratie werkt en in echt gebruik één keer per uur uitvalt.
Dezelfde as op een loopschroef laat zien waarom het mechanisme ertoe doet. De effectieve straal van een T8 is voor dit doel 8 mm ÷ 2π = 1.27 mm, vijf keer zo klein — dus dezelfde 5 N wrijving is aan de as slechts 0.0064 N·m, een marge van 2%. De afweging is snelheid: de schroef heeft vijf keer zoveel stapfrequentie nodig voor dezelfde verplaatsing, en dat is de grens in stappen per millimeter.
Motoren met zes en acht draden
De meeste NEMA 17-motoren die vandaag worden verkocht, hebben vier draden en zijn ondubbelzinnig bipolair. Oudere en industriële uitvoeringen hebben vaak zes of acht draden, en de extra draden zijn aftakkingen op de wikkelingen:
| Draden | Wat je hebt | Aansturen vanaf een A4988 |
|---|---|---|
| 4 | Twee gewone spoelen | Sluit ze aan. Niets te beslissen. |
| 6 | Twee spoelen met elk een middenaftak | Negeer de middenaftaken, isoleer ze en gebruik de uiteinden |
| 8 | Vier halve spoelen | Bedraad elk paar in serie voor koppel, parallel voor snelheid |
Bij een zesdraads motor moet je de bedrading zorgvuldig uitvoeren. Als je de middenaftak en één uiteinde gebruikt — en de motor dus unipolair aanstuurt — wordt maar de helft van elke wikkeling bekrachtigd en verlies je ongeveer 30% van het koppel, zonder enig voordeel bij een bipolaire motordriver. Zoek de twee uiteinden van elke wikkeling (het paar met de hoogste weerstand ertussen; de middenaftak meet ongeveer de helft daarvan tot elk uiteinde), gebruik die en isoleer de aftaken.
Bij motoren met acht draden verdubbelt seriebedrading zowel de inductiviteit als de weerstand, waardoor het koppel bij lage snelheid stijgt en de kniksnelheid daalt. Parallel bedraad doet het omgekeerde. Serie is de juiste standaard voor een machine die belasting draagt; parallel is voor een machine die snel moet bewegen.
Problemen oplossen
| Klacht | Oorzaak | Oplossing |
|---|---|---|
| Trilt hevig en draait niet | Spoelparen door elkaar heen bedraad | Bepaal de spoelparen opnieuw met een multimeter op de weerstandstand |
| Zoemt aan het begin van elke beweging | Opgegeven snelheid boven de maximale startfrequentie | Voeg een versnellingsprofiel toe |
| Verliest per taak enkele mm positie | Stappen overslaan tijdens het versnellen | Verlaag de versnelling, verhoog de stroom of vertraag de beweging |
| Werkt langzaam goed, maar loopt snel vast | Voorbij de kniksnelheid | Verhoog de voedingsspanning, niet de stroom |
| Zwak op alle snelheden | Stroombegrenzing te laag | Meet Vref opnieuw tegen de meetweerstand |
| Te heet om een seconde aan te raken | Stroombegrenzing boven nominale waarde | Controleer de rekenkunde; zorg voor luchtstroom |
| Ruw en lawaaiig op slechts één snelheid | Resonantie in de middenband | Verander microstappen of vermijd die snelheid |
| Houdt goed vast, maar beweegt wanneer de voeding uitvalt | Spoelen ontkrachtigd en as teruggeduwd | Gebruik een zelfsperrende schroef of houd de motor ingeschakeld |
| Draait de verkeerde kant op | Spoelpolariteit | Verwissel de twee draden van één paar |
NEMA 17 of de alternatieven?
| Optie | Koppel | Positieterugkoppeling | Kies hem wanneer |
|---|---|---|---|
| NEMA 17-stappenmotor | 0,25–0,65 N·m | Geen — open lus | Nauwkeurige, herhaalbare lineaire beweging |
| NEMA 23-stappenmotor | 1,0–3,0 N·m | Geen | Een NEMA 17 vastloopt op de benodigde snelheid |
| N20-encodermotor | Laag, met tandwels | Encoder — gesloten lus | Wielen; je wilt snelheidsregeling, geen positie |
| Gelijkstroom-tandwielmotor | Varieert | Geen | Wielen aandrijven waar exacte positie niet belangrijk is |
| SG90-servo | 0,15 N·m | Interne pot, gesloten lus | Een gewricht over een beperkte hoek, goedkoop |
| Stappenmotor met gesloten lus | Als NEMA 17 | Encoder aan de achterkant | Je een stil verloren stapje niet kunt verdragen |
Kort gezegd: een stappenmotor is het juiste antwoord wanneer je herhaalbare positie langs een as nodig hebt en de koppelmarge kunt garanderen. Het is het verkeerde antwoord voor een aandrijfwiel: wielen slippen, slippen is onbegrensd, en een motor die stil zijn positie verliest is het laatste wat je wilt bij een robot die odometrie probeert te gebruiken.
Waar het wordt gebruikt
Deze motor is de actuator achter de penplotterbouw en vormt het onderwerp van de hele routekaart voor nauwkeurige beweging. Je kunt zijn gedrag — achterhoekshoek, stappen overslaan, microstappen — zonder de motor te kopen bekijken in de stappenmotorsimulator.
Verken de graaf
Gebruikt in deze bouwprojecten
Projecten, leerroutes en simulators waarin de NEMA 17-stappenmotor voorkomt.
Vergelijken
Alternatieven
Vragen
FAQ over de NEMA 17-stappenmotor
Wat betekent NEMA 17 werkelijk?
Het is een montagestandaard, geen prestatiecijfer. NEMA 17 specificeert een vierkant frontplaatje van 1,7 inch — 42,3 mm — met vier M3-gaten in een patroon van 31 mm en een centreernok van 22 mm. Meer niet. Twee NEMA 17-motoren kunnen een factor drie in koppel verschillen, omdat de standaard niets zegt over de lengte van het huis, en daar zit het koppel in. Een „pancake“ van 20 mm en een motor van 60 mm zijn allebei NEMA 17.
Hoe vind ik welke draden een paar vormen?
Stel een multimeter in op weerstand. Twee draden uit dezelfde spoel geven enkele ohm tussen zichzelf aan; twee draden uit verschillende spoelen geven een open schakeling aan. Koppel ze op basis van continuïteit, verbind het ene paar met 1A en 1B van de motordriver en het andere met 2A en 2B. Binnen een paar verandert de volgorde alleen de richting, dus als de motor de verkeerde kant op draait kun je die twee draden verwisselen zonder firmware te wijzigen. Als de motor hevig trilt en niet draait, is de paring verkeerd.
Waarom wordt mijn motor zo heet?
Omdat een stappenmotor de volledige ingestelde stroom trekt zolang hij bekrachtigd is, ook als hij stilstaat en niets doet. Zo houdt hij zijn positie vast, en dat betekent dat een stilstaande stappenmotor ongeveer evenveel warmte verstrooit als een werkende. Een behuizingstemperatuur van 60 tot 80 °C is normaal en geen storing. Als hij te heet is om een seconde aan te raken, controleer dan of de stroombegrenzing van de motordriver echt overeenkomt met de nominale stroom van de motor en overweeg de motor uit te schakelen wanneer de as geen positie hoeft vast te houden.
Is het vasthoudkoppel het koppel dat ik kan gebruiken?
Nee, en dat betrapt vrijwel iedereen. Vasthoudkoppel wordt gemeten met de as stil en de nominale stroom toegepast. Zodra de motor draait, beperken de reactantie van de wikkeling en de tegen-EMK de stroom die de motordriver kan toevoeren, waardoor het beschikbare koppel daalt — bij een typische 24 V-opstelling is het vrijwel vlak tot ongeveer 600 rpm en loopt het tegen nul aan bij 1200. Kies de motor op basis van de koppelcurve bij de werkelijke werksnelheid en houd marge: een belasting op 100 procent van het beschikbare koppel staat precies op het grenspunt waarbij de rotor loslaat, zonder reserve.
Moet ik een NEMA 17 of een NEMA 23 gebruiken?
Gebruik een NEMA 17 totdat het koppel werkelijk opraken. Een NEMA 23 is een frame van 57 mm met twee tot vier keer zoveel koppel, maar is zwaarder, vraagt een grotere motordriver en voeding, en de extra rotortraagheid maakt versnellen moeilijker. Voor een penplotter, een klein portaal, een cameraslider of een 3D-printer is een NEMA 17 het juiste antwoord. Stap op wanneer een NEMA 17 bij een verstandige stroombegrenzing vastloopt op de snelheid die je nodig hebt.
Kan ik een stappenmotor zonder motordriverbord aansturen?
Niet op een zinvolle manier. Een stappenmotorspoel is een laagohmige inductie — sluit 24 V aan over 2,8 Ω en volgens de wet van Ohm loopt er 8,6 A, wat de motor vernietigt. De taak van de motordriver is de stroom te regelen door te choppen, en dat kun je met een H-brug en een vertragingslus bij geen enkele bruikbare snelheid doen. Een L298N kan technisch één stappenmotor aansturen, maar het is een spanningsgestuurde brug zonder stroomregeling, dus krijg je een fractie van het koppel en veel warmte.
Verder lezen