
Bauteil · Aktor
NEMA-17-Schrittmotor
Der 42-mm-Schrittmotor hinter jedem 3D-Drucker und kleinen CNC. Was die Zahlen bedeuten, wie man die Spulenpaare findet und warum Haltemoment fast nichts sagt.
Was es ist
Ein NEMA 17 ist ein Hybrid-Schrittmotor im 42-mm-Quadratrahmen. Er steckt in im Wesentlichen jedem Desktop-3D-Drucker, den meisten kleinen CNC-Fräsen, Lasergravierern, Kameraslidern und Stiftplottern – nicht weil er besonders wäre, sondern weil die Baugröße einen Sweet Spot traf und das ganze Hobbyökosystem sich darauf standardisierte.
Was ein Schrittmotor gegenüber einem DC-Getriebemotor bietet, ist Position ohne Rückmeldung. 3200 Mikroschritte vorwärts befehlen und – wenn man ihn nicht überlastet hat – ist er 3200 Mikroschritte weitergefahren: kein Encoder, keine PID-Schleife, kein Abstimmen. Das ist eine wirklich große Vereinfachung und der Grund, warum ein 3D-Drucker hundert Pfund kosten und trotzdem eine Düse auf einen Zehntelmillimeter platzieren kann.
Der Haken steckt in „wenn man ihn nicht überlastet hat“ – und er ist scharf statt graduell. Ein Schrittmotor, der mehr Drehmoment verlangt bekommt, als er hat, wird nicht langsamer – er rutscht durch und verliert Position dauerhaft, lautlos, in Sprüngen von vier Vollschritten.
Wie es funktioniert
Darin sitzen ein Dauermagnetrotor mit 50 Zähnen und zwei Spulen, so angeordnet, dass ihre Bestromung in verschiedenen Kombinationen ein Magnetfeld in verschiedene Richtungen zeigt. Der Treiber rotiert dieses Feld; der Rotor folgt ihm.
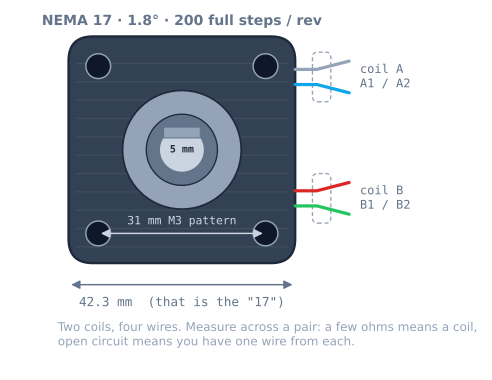
Die 1,8° kommen direkt aus der Zahnzahl: 50 Rotorzähne × 4 Feldpositionen pro magnetischem Zyklus = 200 stabile Positionen pro Umdrehung, also 360 ÷ 200 = 1,8°. Jeder „1,8°-Motor“, dem man begegnet, hat dieselbe 50-Zahn-Geometrie – weshalb ein Vollschritt immer 90 elektrische Grad sind, egal welche Motorgröße oder -marke.
Der Rotor steht nie exakt dort, wo das Feld ist – er hängt um den Lastwinkel hinterher, und das Drehmoment, das er erzeugt, ist proportional zum Sinus dieses Winkels. Diese eine Beziehung ist das gesamte Schrittmotorverhalten – und sie lohnt sich einmal richtig zu lesen, denn sie erklärt Schrittverlust, Mikroschritt, Resonanz und Motorauslegung zugleich.
Die Zahlen lesen
| Angabe | Was sie wirklich sagt |
|---|---|
| Schrittwinkel 1,8° | 200 Vollschritte/Umdr. Außerdem: ein Vollschritt = 90 elektrische Grad. |
| Nennstrom 1,7 A | Was man am Treiber einstellt – 70–85 % davon verwenden |
| Haltemoment 0,44 N·m | Nur Drehmoment bei Drehzahl null. Fällt bewegt steil. |
| Widerstand 2,8 Ω | Mit der Stromangabe die Wärme: 1,7² × 2,8 = 8 W pro Phase |
| Induktivität 3,2 mH | Wie schnell der Treiber Strom umkehren kann – das setzt die Topdrehzahl |
| Rotorträgheit 54 g·cm² | Was man beschleunigen muss, bevor die Last überhaupt zählt |
| Gehäuselänge 40 mm | Der echte Drehmomentanzeiger – und der einzige, den die Baugröße versteckt |
Die zwei am häufigsten falsch gelesenen Zeilen sind Haltemoment und Induktivität.
Haltemoment ist eine Stillstandsmessung. Es ist real, es hält die Achse im Ruhezustand gegen Wegdrücken, und es ist für eine fahrende Maschine fast irrelevant. Verfügbares Drehmoment fällt mit steigender Drehzahl, weil sich die Wicklung wehrt – und Induktivität ist, wie stark sie sich wehrt. Ein niederinduktiver Motor gleicher Drehmomentangabe erreicht an derselben Versorgung eine deutlich höhere Drehzahl – weshalb ernsthafte Maschinenbauer die Induktivität lesen und beiläufige das Drehmoment.
Die praktische Folge ist eine Zeile: Mehr Ampere kaufen Drehmoment, mehr Volt kaufen Drehzahl. Blockiert eine Maschine unter Last bei langsamer Drehzahl, die Stromgrenze erhöhen. Blockiert sie nur beim Schnellerwerden, die Versorgungsspannung erhöhen – Strom hochdrehen hilft nicht, weil der Treiber jenseits der Eckdrehzahl den eingestellten Strom ohnehin nie erreichte.
Strom, Wärme und das Leistungsbudget
Ein Schrittmotor zieht seinen vollen eingestellten Strom, wann immer er bestromt ist – ob er sich bewegt oder nicht. Das überrascht Leute, die von DC-Motoren kommen, wo ein blockierter, aber unbelasteter Motor fast nichts zieht.
Pro Motor, bei 1,2-A-Grenze an 2,8-Ω-Wicklung, beide Phasen bestromt:
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WAcht Watt, fortlaufend, pro Motor, im Stillstand. Eine Dreiachsenmaschine mit drei NEMA 17 verheizt rund 24 W, bevor sie etwas tut. Das treibt drei Entscheidungen:
- Versorgungsdimensionierung. Die Motorversorgung muss alle Achsen zugleich tragen. Beachte: Das ist versorgungsseitig nicht
Stromgrenze × Motoren– der Zerhacker ist ein Abwärtswandler, also liegt der Versorgungsstrom an 24 V deutlich unter dem Phasenstrom. Auf Leistung budgetieren, nicht Ampere, und Reserve lassen; siehe das Roboter-Leistungsbudget. - Wärme. 60–80 °C am Gehäuse sind normal. Den Motor wo möglich an etwas Metallisches montieren.
- Abschalten. ENABLE high zu ziehen entregt die Spulen und stoppt die Wärme – aber die Achse lässt sich dann schieben. In Ordnung für X und Y eines Plotters zwischen Jobs; gefährlich für eine Z-Achse, die Gewicht oben hält, es sei denn, die Spindel ist selbsthemmend.
An einen Treiber verdrahten
Vier Drähte, zwei Spulen. Die Paare mit dem Multimeter auf Ohm finden – ein Paar liest wenige Ohm, eine Fehlpaarung offene Leitung –, dann:
| Motor | A4988-Pin |
|---|---|
| Spule A, Draht 1 | 1A |
| Spule A, Draht 2 | 1B |
| Spule B, Draht 1 | 2A |
| Spule B, Draht 2 | 2B |
Die Reihenfolge innerhalb eines Paars kehrt nur die Richtung um – läuft die Achse rückwärts, kann man zwei Drähte tauschen statt Firmware zu editieren. Die Reihenfolge zwischen Paaren ist die, auf die es ankommt: Falsch, und der Motor summt und vibriert ohne zu drehen, weil das Feld keine kohärente Folge mehr rotiert.
Nie einen Motor bei bestromtem Treiber abziehen. Eine mitten im Zerhacken unterbrochene bestromte Spule erzeugt eine Spannungsspitze ohne Ziel – und diese Spitze tötet Treiber.
Manche Motoren kommen mit sechs oder acht Drähten – unipolare oder dual-bipolare Wicklungen. Für einen Bipolartreiber wie den A4988 die vier Drähte verwenden, die die beiden vollen Spulen bilden, und die Mittelanzapfungen abkleben; so bekommt man mehr Drehmoment als unipolar verdrahtet.
Minimal funktionierender Code
Impulse auf einen Pin, Richtung auf einen anderen. Keine Bibliothek darin und keine nötig:
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Das treibt einen Motor auf der Werkbank. Es ist auch die Version, von der man sofort weg muss – denn die Schrittrate springt instant von null auf voll: Oberhalb der Anlaufgrenzfrequenz des Motors erzeugt das lautes Summen und gar keine Bewegung. Für Echtes ein Beschleunigungsprofil hinzufügen oder an AccelStepper übergeben – und das nicht blockierende Timingmuster nutzen, damit Endschalter weiter gelesen werden.
Einen auslegen: ein durchgerechnetes Beispiel
Den Motor aus der Last wählen, nicht aus einem Forenbeitrag. Die Rechnung ist kurz.
Die Maschine: eine riemengetriebene X-Achse, 20-Zahn-GT2-Scheibe (40 mm pro Umdrehung), ein 300-g-Schlitten, bis 200 mm/s bei 2000 mm/s² Beschleunigung.
Schritt 1 – welches Drehmoment braucht die Bewegung? Die lineare Welt auf die Welle umrechnen. Der wirksame Scheibenradius ist 40 mm ÷ 2π = 6,37 mm:
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                             T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                             T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                             T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                      ─────────────
                                               total ≈ 0.038 N·m
Das Ergebnis lohnt Verweilen: Reibung ist das Achtfache des Beschleunigungsmoments. An einer leichten Maschine ist die Last fast vollständig Reibung – eine klemmende Schiene kostet also weit mehr Reserve als ein schwererer Schlitten je würde. Die Reibung messen, bevor man einen größeren Motor kauft.
Schritt 2 – welche Drehzahl braucht sie? 200 mm/s ÷ 40 mm/Umdr × 60 = 300 U/min.
Schritt 3 – die Drehmomentkurve bei dieser Drehzahl lesen, nicht die Schlagzeile. Ein 0,44-N·m-Motor an 1,2-A-Grenze auf 24 V ist bei 300 U/min noch flach – also stehen etwa 0,31 N·m bereit.
Schritt 4 – die Reserve prüfen. 0,038 ÷ 0,31 = 12 %. In Lastwinkel ausgedrückt: sin⁻¹(0,12) = 7° der verfügbaren 90°. Das ist eine sehr bequeme Reserve – und sollte es sein: Die errechnete Zahl ist immer optimistisch, denn sie enthält nicht das Lager, das im Winter steif wird, die Kabelkette, die hängen bleibt, oder den Riemen, den man fester spannte als beabsichtigt.
| Genutzte Reserve | Lastwinkel | Urteil |
|---|---|---|
| Unter 25 % | Unter 15°e | Bequem – hierhin auslegen |
| 25–50 % | 15–30°e | In Ordnung, aber vor schneller messen |
| 50–70 % | 30–45°e | Eng. Einen kalten Morgen vom Springen entfernt. |
| Über 70 % | Über 45°e | Mit intermittierendem, unerklärlichem Schrittverlust rechnen |
| 100 % | 90°e | Er fällt bereits aus |
Der übliche Rat „auf halbes verfügbares Drehmoment auslegen“ landet in der zweiten Zeile – dem richtigen Ort. Alles jenseits der vierten Zeile erzeugt die frustrierendste Fehlerklasse überhaupt: eine Maschine, die auf der Werkbank funktioniert, in der Demo funktioniert und im Echtbetrieb einmal pro Stunde ausfällt.
Dieselbe Achse an einer Leitspindel zeigt, warum der Mechanismus zählt. Der wirksame Radius einer T8 ist für diesen Zweck 8 mm ÷ 2π = 1,27 mm, fünfmal kleiner – dieselben 5 N Reibung sind also nur 0,0064 N·m an der Welle, 2 % Reserve. Der Preis ist Drehzahl: Die Spindel braucht für dieselbe Fahrt fünffache Schrittrate – die Decke in Schritte pro Millimeter.
Sechs- und Achtdrahtmotoren
Die meisten NEMA 17 heute haben vier Drähte und sind eindeutig bipolar. Ältere und Industrieware hat oft sechs oder acht – die Extradrähte sind Anzapfungen der Wicklungen:
| Drähte | Was du hast | Wie man sie am A4988 treibt |
|---|---|---|
| 4 | Zwei schlichte Spulen | Anschließen. Nichts zu entscheiden. |
| 6 | Zwei Spulen mit je Mittelanzapfung | Die Mittelanzapfungen ignorieren, abkleben, die Enden verwenden |
| 8 | Vier Halbspulen | Je Paar in Reihe für Drehmoment, parallel für Drehzahl verdrahten |
Der Sechsdrahtfall ist der, den man richtig machen muss. Mittelanzapfung und ein Ende zu verwenden – als Unipolarmotor treiben – bestromt jede Wicklung zur Hälfte und kostet grob 30 % Drehmoment, ohne Vorteil an einem Bipolartreiber. Die zwei Enden jeder Wicklung finden (das Paar mit dem höchsten Widerstand gegeneinander; die Mittelanzapfung liest zu jedem Ende etwa die Hälfte), diese verwenden und die Anzapfungen isolieren.
Bei Achtdrahtmotoren verdoppelt Reihenverdrahtung Induktivität wie Widerstand – was Drehmoment bei niedriger Drehzahl hebt und Eckdrehzahl senkt. Parallel tut das Gegenteil. Reihe ist die richtige Voreinstellung für eine lasttragende Maschine; parallel für eine, die sich schnell bewegen muss.
Fehlersuche
| Symptom | Ursache | Lösung |
|---|---|---|
| Vibriert laut, dreht nicht | Spulenpaare über Kreuz verdrahtet | Mit Messgerät auf Ohm neu paaren |
| Summt zu Beginn jeder Bewegung | Befehlsrate über Anlaufgrenzfrequenz | Beschleunigungsrampe hinzufügen |
| Verliert pro Job wenige mm Position | Schrittverlust auf Rampen | Beschleunigung senken, Strom erhöhen oder langsamer |
| Langsam in Ordnung, schnell blockiert | Jenseits der Eckdrehzahl | Versorgungsspannung erhöhen, nicht Strom |
| Bei allen Drehzahlen schwach | Stromgrenze zu niedrig | Vref gegen Sense-Widerstand neu messen |
| Keine Sekunde anfassbar heiß | Stromgrenze über Nennwert | Rechnung prüfen; Luftstrom dazu |
| Rau und laut nur bei einer Drehzahl | Mittenbandresonanz | Mikroschritt ändern oder diese Drehzahl meiden |
| Hält gut, driftet aber stromlos | Spulen entregt, Achse rückgetrieben | Selbsthemmende Spindel verwenden oder bestromt lassen |
| Dreht falschherum | Spulenpolarität | Die zwei Drähte eines Paars tauschen |
NEMA 17 oder die Alternativen?
| Option | Drehmoment | Positions-Feedback | Wählen wenn |
|---|---|---|---|
| NEMA-17-Schrittmotor | 0,25–0,65 N·m | Keins – ungeregelt | Präzise, wiederholbare Linearbewegung |
| NEMA-23-Schrittmotor | 1,0–3,0 N·m | Keins | Ein 17er blockiert bei der benötigten Drehzahl |
| N20-Encodermotor | Niedrig, untersetzt | Encoder – geregelt | Räder; Drehzahlregelung gewünscht, nicht Position |
| DC-Getriebemotor | Variiert | Keins | Antriebsräder, wo exakte Position egal ist |
| SG90-Servo | 0,15 N·m | Internes Poti, geregelt | Ein Gelenk über begrenzten Winkel, billig |
| Closed-Loop-Schrittmotor | Wie NEMA 17 | Encoder auf der Rückseite | Kein lautlos verlorener Schritt tolerierbar |
Die ehrliche Zusammenfassung: Ein Schrittmotor ist die richtige Antwort, wenn wiederholbare Position entlang einer Achse nötig ist und sich die Drehmomentreserve garantieren lässt. Er ist die falsche Antwort für ein Antriebsrad: Räder rutschen, Rutschen ist unbegrenzt, und ein Motor, der lautlos Position verliert, ist das Letzte, was man unter einem Roboter will, der Odometrie betreiben soll.
Wo er verwendet wird
Dieser Motor ist der Aktor hinter dem Stiftplotterbau – und das Teil, von dem der gesamte Präzisionsbewegungs-Lernpfad handelt. Sein Verhalten – Lastwinkel, Schrittverlust, Mikroschritt – lässt sich ohne Kauf im Schrittmotorsimulator ansehen.
Den Graphen erkunden
Verwendet in diesen Bauprojekten
Projekte, Lernpfade und Simulatoren, die NEMA-17-Schrittmotor verwenden.
Vergleich
Alternativen
Fragen
FAQ zu NEMA-17-Schrittmotor
Was bedeutet NEMA 17 eigentlich?
Es ist ein Montagestandard, keine Leistungsangabe. NEMA 17 spezifiziert eine 1,7-Zoll-Quadratfrontplatte – 42,3 mm – mit vier M3-Bohrungen auf 31-mm-Bild und 22-mm-Zentrierbund. Sonst nichts. Zwei NEMA-17-Motoren können sich im Drehmoment um Faktor drei unterscheiden – denn die Norm sagt nichts über die Gehäuselänge, und in der Gehäuselänge steckt das Drehmoment. Ein 20-mm-„Pancake“ und ein 60-mm-Motor sind beide NEMA 17.
Wie finde ich, welche Drähte ein Paar sind?
Mit dem Multimeter auf Widerstand. Zwei Drähte derselben Spule lesen wenige Ohm gegeneinander; zwei Drähte verschiedener Spulen lesen offene Leitung. Per Durchgang paaren, ein Paar an 1A und 1B des Treibers, das andere an 2A und 2B. Die Reihenfolge innerhalb eines Paars kehrt nur die Richtung um – dreht der Motor falschherum, kann man diese zwei Drähte tauschen statt die Firmware zu ändern. Vibriert der Motor laut und dreht nicht, ist die Paarung falsch.
Warum wird mein Motor so heiß?
Weil ein Schrittmotor seinen vollen eingestellten Strom zieht, wann immer er bestromt ist – auch wenn er stillstehend nichts tut. So hält er Position, und das heißt: Ein Schrittmotor im Ruhezustand verheizt etwa so viel wie ein arbeitender. 60 bis 80 °C Gehäusetemperatur sind normal und kein Defekt. Ist er keine Sekunde anfassbar, prüfen, ob die Treiberstromgrenze wirklich zur Motornennangabe passt, und erwägen, den Motor abzuschalten, wenn die Achse nicht halten muss.
Ist Haltemoment das nutzbare Drehmoment?
Nein – und das erwischt fast jeden. Haltemoment wird bei stillstehender Welle und Nennstrom gemessen. Sobald sich der Motor dreht, schneiden Wicklungsreaktanz und Gegen-EMK den Strom ab, den der Treiber hineindrücken kann – das verfügbare Drehmoment fällt also: Bei typischem 24-V-Aufbau ist es bis grob 600 U/min flach und gegen 1200 auf null unterwegs. Gegen die Drehmomentkurve bei der eigenen Arbeitsdrehzahl auslegen und Reserve lassen: Eine Last bei 100 Prozent des verfügbaren Drehmoments sitzt exakt am Ausrastpunkt ohne Luft.
Soll ich NEMA 17 oder NEMA 23 nehmen?
NEMA 17, bis das Drehmoment wirklich ausgeht. Ein NEMA 23 ist ein 57-mm-Rahmen mit zwei- bis vierfachem Drehmoment – aber schwerer, braucht größeren Treiber und größere Versorgung, und seine höhere Rotorträgheit erschwert Beschleunigen. Für Stiftplotter, kleines Portal, Kameraslider oder 3D-Drucker ist NEMA 17 die richtige Antwort. Aufrüsten, wenn ein NEMA 17 mit vernünftiger Stromgrenze bei der benötigten Drehzahl blockiert.
Kann ich einen Schrittmotor ohne Treiberplatine fahren?
Nicht sinnvoll. Eine Schrittmotorspule ist eine niederohmige Induktivität – 24 V an 2,8 Ω angeschlossen ergibt per Ohmschem Gesetz 8,6 A, was den Motor zerstört. Der Treiberjob ist Stromregelung per Zerhacken – mit H-Brücke und Delay-Schleife bei keiner sinnvollen Drehzahl machbar. Ein L298N kann ihn technisch treiben, ist aber eine Spannungsbrücke ohne Stromregelung – man bekommt einen Bruchteil des Drehmoments und viel Wärme.
Weiterführende Literatur