
Componente · Atuador
Motor de passo NEMA 17
O NEMA 17 é o motor de passo de 42 mm usado em impressoras 3D e CNC pequenas. Veja os números, o pareamento das bobinas e os limites do torque de retenção.
O que é
Um NEMA 17 é um motor de passo híbrido em um quadro quadrado de 42 mm. É o motor presente em praticamente toda impressora 3D de mesa, na maioria das pequenas máquinas CNC, gravadoras a laser, carris de câmera e plotters de caneta—não porque seja especial, mas porque o tamanho do quadro atingiu um ponto ideal e todo o ecossistema hobby padronizou-se nele.
O que um motor de passo oferece, ao contrário de um motorredutor CC, é posição sem realimentação. Diga que ele deve avançar 3200 micropassos e, se não tiver sido sobrecarregado, terá avançado 3200 micropassos—sem encoder, sem malha PID e sem ajuste. Essa é uma simplificação realmente grande, e é por isso que uma impressora 3D pode custar 100 libras e ainda posicionar o bico com precisão de décimos de milímetro.
A ressalva está no “se não tiver sido sobrecarregado”, e ela é brusca, não gradual. Um motor de passo solicitado acima do torque de que dispõe não desacelera—ele perde passos e a posição permanentemente, silenciosamente, em saltos de quatro passos completos.
Como funciona
Em seu interior há um rotor de ímã permanente com 50 dentes e duas bobinas dispostas de modo que energizá-las em combinações diferentes produza um campo magnético em direções diferentes. O driver gira esse campo; o rotor o segue.
O valor de 1,8° sai diretamente da contagem de dentes: 50 dentes do rotor × 4 posições de campo por ciclo magnético = 200 posições estáveis por volta, portanto 360 ÷ 200 = 1,8°. Todo “motor de 1,8°” que você encontrar tem essa mesma geometria de 50 dentes, e por isso um passo completo é sempre 90 graus elétricos, independentemente do tamanho ou da marca do motor.
O rotor nunca fica exatamente alinhado ao campo—ele fica atrasado pelo ângulo de atraso, e o torque que produz é proporcional ao seno desse ângulo. Essa única relação explica todo o comportamento de um motor de passo e vale a pena compreendê-la adequadamente, pois explica ao mesmo tempo as perdas de passo, os micropassos, a ressonância e o dimensionamento do motor.
Lendo os números
| Especificação | O que realmente informa |
|---|---|
| Ângulo de passo de 1,8° | 200 passos completos/volta. Também que um passo completo = 90 graus elétricos. |
| Corrente nominal de 1,7 A | O que definir no driver—use 70–85% dela |
| Torque de retenção de 0,44 N·m | Torque apenas em velocidade zero. Cai acentuadamente em movimento. |
| Resistência de 2,8 Ω | Com a corrente nominal, o calor: 1,7² × 2,8 = 8 W por fase |
| Indutância de 3,2 mH | Quão rápido o driver pode inverter a corrente — isso define a velocidade máxima |
| Inércia do rotor de 54 g·cm² | O que você precisa acelerar antes mesmo de a carga entrar na conta |
| Comprimento do corpo de 40 mm | O verdadeiro indicador de torque, e o único que o tamanho do quadro oculta |
As duas linhas mais mal interpretadas são o torque de retenção e a indutância.
O torque de retenção é uma medida feita com o motor parado. É real, é o que impede que o eixo seja deslocado quando está em repouso e quase não tem relação com uma máquina em movimento. O torque disponível cai com a velocidade porque a bobina se opõe à corrente—e a indutância mede o grau dessa oposição. Um motor com a mesma classificação de torque, mas menor indutância, atingirá uma velocidade muito maior com a mesma fonte, razão pela qual construtores sérios de máquinas leem a indutância e usuários casuais leem o torque.
A consequência prática cabe em uma linha: mais corrente proporciona torque; mais tensão proporciona velocidade. Se uma máquina trava sob carga em baixa velocidade, aumente o limite de corrente. Se trava somente quando você acelera, aumente a tensão de alimentação—aumentar a corrente não ajudará, pois, após a velocidade de canto, o driver nunca alcançava a corrente ajustada.
Corrente, calor e orçamento de potência
Um motor de passo consome toda a corrente nominal sempre que está energizado, esteja se movendo ou não. Isso surpreende quem vem de motores CC, nos quais um motor travado e sem carga consome quase nada.
Por motor, com limite de 1,2 A em uma bobina de 2,8 Ω e as duas fases energizadas:
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WOito watts continuamente, por motor, parado. Uma máquina de três eixos com três NEMA 17 dissipa cerca de 24 W antes de fazer qualquer coisa. Isso exige três decisões:
- Dimensionamento da fonte. A alimentação dos motores deve fornecer corrente a todos os eixos ao mesmo tempo. Observe que isso não é
current limit × motorsno lado da fonte—o circuito de comutação é um conversor buck; portanto, a 24 V, a corrente da fonte fica bem abaixo da corrente de fase. Dimensione pela potência, não pelos ampères, e reserve margem; veja o orçamento de potência do robô. - Calor. 60–80 °C na carcaça são normais. Sempre que possível, monte o motor em algo metálico.
- Desenergização. Colocar ENABLE em nível alto desenergiza as bobinas e interrompe a geração de calor, mas deixa o eixo livre para ser empurrado. É adequado aos eixos X e Y de um plotter entre trabalhos; é perigoso para um eixo Z que sustenta peso, a menos que o fuso seja autobloqueante.
Conexão a um driver
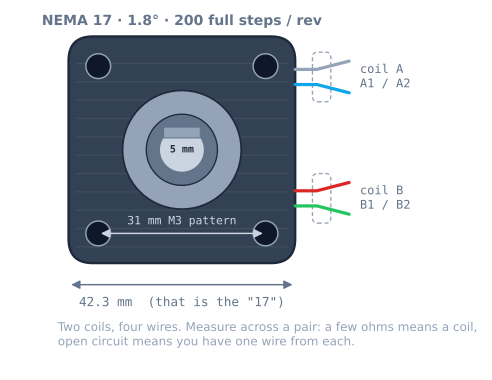
Quatro fios, duas bobinas. Encontre os pares com um multímetro no modo de resistência—um par apresenta poucos ohms, enquanto pares incompatíveis apresentam circuito aberto—e então:
| Motor | Pino do A4988 |
|---|---|
| Bobina A, fio 1 | 1A |
| Bobina A, fio 2 | 1B |
| Bobina B, fio 1 | 2A |
| Bobina B, fio 2 | 2B |
A ordem dentro de um par apenas inverte o sentido; portanto, se o eixo girar ao contrário, troque dois fios em vez de alterar o firmware. A ordem entre os pares é a que importa: se ela estiver errada, o motor zune e vibra sem girar, porque o campo não está mais girando em uma sequência coerente.
Nunca desconecte um motor enquanto o driver estiver ligado. Uma bobina energizada interrompida no meio de um ciclo de comutação produz um pico de tensão sem destino, e é esse pico que danifica os drivers.
Alguns motores vêm com seis ou oito fios—esses têm bobinas unipolares ou duplo-bipolares. Para um driver bipolar como o A4988, use os quatro fios que formam as duas bobinas completas e isole as derivações centrais com fita; dessa forma, você obtém mais torque do que se as conectasse como unipolares.
Código mínimo funcional
Pulsos em um pino e direção em outro. Não há biblioteca nisso, e nenhuma é necessária:
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Isso fará um motor funcionar na bancada. Também é a versão da qual você deve se afastar imediatamente, porque a taxa de passos salta de zero para o máximo de repente—acima da taxa de partida do motor, isso produz um zumbido alto e nenhum movimento. Para qualquer aplicação real, acrescente um perfil de aceleração ou entregue o movimento ao AccelStepper e use o padrão de temporização não bloqueante para que os fins de curso continuem sendo lidos.
Dimensionando um motor: exemplo prático
Escolha o motor pela carga, não por uma publicação em um fórum. A conta é curta.
A máquina: eixo X acionado por correia, polia GT2 de 20 dentes (40 mm por volta), carro de 300 g, operando a até 200 mm/s com 2000 mm/s² de aceleração.
Passo 1 — que torque o movimento exige? Transforme o movimento linear em torque no eixo. O raio efetivo da polia é 40 mm ÷ 2π = 6.37 mm:
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                            T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                            T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                            T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                     ─────────────
                                              total ≈ 0.038 N·m
O resultado merece atenção: o atrito é oito vezes o torque de aceleração. Em uma máquina leve, a carga é quase totalmente atrito, o que significa que uma guia travada custa muito mais margem do que um carro mais pesado. Meça o atrito antes de comprar um motor maior.
Passo 2 — de que velocidade a máquina precisa? 200 mm/s ÷ 40 mm/rev × 60 = 300 rpm.
Passo 3 — leia a curva de torque nessa velocidade, não o número principal. Um motor de 0,44 N·m com limite de 1,2 A em 24 V ainda está na região plana a 300 rpm, portanto há cerca de 0,31 N·m disponível.
Passo 4 — verifique a margem. 0.038 ÷ 0.31 = 12%. Em termos de ângulo de atraso, sin⁻¹(0.12) = 7° dos 90° disponíveis. Essa é uma margem muito confortável, e deveria ser—o número calculado é sempre otimista, porque não inclui o rolamento que fica mais rígido no inverno, a esteira porta-cabos que prende nem a correia tensionada além do pretendido.
| Margem usada | Ângulo de atraso | Avaliação |
|---|---|---|
| Menos de 25% | Menos de 15°e | Confortável—é aqui que se deve projetar |
| 25–50% | 15–30°e | Aceitável, mas meça antes de operar mais rápido |
| 50–70% | 30–45°e | Apertado. Uma manhã fria basta para perder passos. |
| Mais de 70% | Mais de 45°e | Espere perdas de passo intermitentes e inexplicáveis |
| 100% | 90°e | Ele já está falhando |
O conselho usual de “dimensione para metade do torque disponível” leva à segunda linha, que é o lugar certo. Tudo o que passa da quarta linha produz a classe de falha mais frustrante que existe: uma máquina que funciona na bancada, funciona em uma demonstração e falha uma vez por hora em uso real.
O mesmo eixo em um fuso rosqueado mostra por que o mecanismo importa. O raio efetivo de um T8 para essa finalidade é 8 mm ÷ 2π = 1.27 mm, cinco vezes menor—portanto, os mesmos 5 N de atrito representam apenas 0,0064 N·m no eixo, uma margem de 2%. O custo é a velocidade: o fuso precisa de cinco vezes mais passos para o mesmo deslocamento, e esse é o limite em passos por milímetro.
Motores com seis e oito fios
A maioria dos NEMA 17 vendidos hoje tem quatro fios e é inequivocamente bipolar. Lotes mais antigos e aplicações industriais costumam ter seis ou oito, e os fios extras são derivações das bobinas:
| Fios | O que você tem | Como acionar com um A4988 |
|---|---|---|
| 4 | Duas bobinas sem derivações centrais | Conecte-as. Nada a decidir. |
| 6 | Duas bobinas com uma derivação central cada | Ignore as derivações centrais, isole-as com fita e use as pontas |
| 8 | Quatro meias-bobinas | Ligue cada par em série para obter torque e em paralelo para obter velocidade |
O caso de seis fios é o que precisa ser acertado. Usar a derivação central e uma ponta, acionando o motor como unipolar, energiza metade de cada bobina e custa aproximadamente 30% do torque, sem nenhum benefício com um driver bipolar. Encontre as duas pontas de cada bobina (o par com a maior resistência entre elas; a derivação central apresenta cerca de metade dessa resistência até qualquer ponta), use essas pontas e isole as derivações.
Em motores de oito fios, a ligação em série dobra a indutância e a resistência, aumentando o torque em baixa velocidade e reduzindo a velocidade de canto. A ligação em paralelo faz o oposto. A ligação em série é o padrão certo para uma máquina que transporta carga; a ligação em paralelo é para uma que precisa se mover rapidamente.
Solução de problemas
| Sintoma | Causa | Solução |
|---|---|---|
| Vibra forte e não gira | Pares de bobinas conectados entre si | Refaça o pareamento com um multímetro no modo de resistência |
| Zuna no início de cada movimento | Taxa comandada acima da taxa de partida | Acrescente uma rampa de aceleração |
| Perde alguns milímetros de posição por trabalho | Perda de passos nas rampas | Reduza a aceleração, aumente a corrente ou diminua a velocidade |
| Funciona bem devagar, mas trava em alta velocidade | Está além da velocidade de canto | Aumente a tensão de alimentação, não a corrente |
| Está fraco em todas as velocidades | Limite de corrente baixo | Meça novamente o Vref com base no resistor de detecção |
| Está quente demais para tocar por um segundo | Limite de corrente acima da especificação | Verifique a conta; acrescente ventilação |
| É áspero e faz ruído em apenas uma velocidade | Ressonância na banda intermediária | Altere o micropasso ou evite essa velocidade |
| Segura bem, mas deriva quando desliga | Bobinas desenergizadas e eixo acionado pela carga | Use um fuso autobloqueante ou mantenha as bobinas energizadas |
| Gira para o lado errado | Polaridade da bobina | Troque os dois fios de um par |
NEMA 17 ou as alternativas?
| Opção | Torque | Realimentação de posição | Escolha quando |
|---|---|---|---|
| Motor de passo NEMA 17 | 0,25–0,65 N·m | Nenhuma — malha aberta | Movimento linear preciso e repetível |
| Motor de passo NEMA 23 | 1,0–3,0 N·m | Nenhuma | Um NEMA 17 trava na velocidade necessária |
| Motorredutor com encoder N20 | Baixo, com redução | Encoder — malha fechada | Rodas; você quer controle de velocidade, não posição |
| Motorredutor CC | Variável | Nenhuma | Acionar rodas em que a posição exata seja irrelevante |
| Servomotor SG90 | 0,15 N·m | Potenciômetro interno, malha fechada | Uma junta em ângulo limitado, com baixo custo |
| Motor de passo de malha fechada | Igual ao NEMA 17 | Encoder no eixo | Você não pode tolerar uma perda de passo silenciosa |
O resumo honesto é que um motor de passo é a resposta certa quando você precisa de posição repetível em um eixo e pode garantir a margem de torque. É a resposta errada para uma roda motriz: rodas patinam, o deslizamento não tem limite, e um motor que perde a posição silenciosamente é a última coisa que se quer montar em um robô que tenta fazer odometria.
Onde é usado
Este motor é o atuador do projeto do plotter de caneta e é o assunto de todo o roteiro de movimento de precisão. Você pode observar o comportamento—ângulo de atraso, perda de passos e micropassos—sem comprar um, no simulador de motores de passo.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Motor de passo NEMA 17.
Comparar
Alternativas
Perguntas
Perguntas frequentes sobre Motor de passo NEMA 17
O que significa NEMA 17 de verdade?
É um padrão de fixação, não uma classificação de desempenho. NEMA 17 especifica uma placa frontal quadrada de 1,7 pol — 42,3 mm — com quatro furos M3 em um padrão de 31 mm e um boss de centragem de 22 mm. Nada além disso. Dois motores NEMA 17 podem diferir em um fator de três no torque, porque o padrão não diz nada sobre o comprimento do corpo, e é no comprimento do corpo que está o torque. Um motor "panqueca" de 20 mm e um de 60 mm são ambos NEMA 17.
Como identifico quais fios formam um par?
Com um multímetro no modo de resistência. Dois fios da mesma bobina apresentam poucos ohms entre si; dois fios de bobinas diferentes apresentam circuito aberto. Agrupe-os por continuidade, conecte um par aos terminais 1A e 1B do driver e o outro a 2A e 2B. Dentro de um par, a ordem apenas inverte o sentido; portanto, se o motor girar para o lado errado, troque esses dois fios em vez de alterar o firmware. Se o motor vibrar forte e não girar, o pareamento está errado.
Por que meu motor fica muito quente?
Porque um motor de passo consome toda a corrente nominal sempre que está energizado, inclusive quando está parado e não faz nada. É assim que ele mantém a posição, o que significa que um motor de passo em repouso dissipa aproximadamente a mesma potência de um motor em funcionamento. Uma temperatura de carcaça de 60 a 80 °C é normal e não indica defeito. Se estiver quente demais para tocar por um segundo, verifique se o limite de corrente do driver realmente corresponde à especificação do motor e considere desenergizá-lo quando o eixo não precisar segurar posição.
O torque de retenção é o torque que posso usar?
Não, e isso engana quase todo mundo. O torque de retenção é medido com o eixo parado e na corrente nominal. Assim que o motor gira, a reatância da bobina e a contra-EMF reduzem a corrente que o driver consegue fornecer, de modo que o torque disponível diminui—em um conjunto típico de 24 V, ele permanece constante até cerca de 600 rpm e tende a zero em 1200 rpm. Dimensione o motor pelo torque disponível na velocidade real de trabalho e deixe margem: uma carga a 100% do torque disponível fica no limite da capacidade do motor, sem nenhuma reserva.
Devo usar NEMA 17 ou NEMA 23?
Use NEMA 17 até o torque realmente acabar. O NEMA 23 tem um quadro de 57 mm e de duas a quatro vezes mais torque, mas é mais pesado, exige um driver e uma fonte maiores, e sua inércia adicional torna a aceleração mais difícil. Para um plotter, um pórtico pequeno, um trilho de câmera ou uma impressora 3D, o NEMA 17 é a resposta certa. Mude para o NEMA 23 quando um NEMA 17, com um limite de corrente sensato, travar na velocidade necessária.
Posso acionar um motor de passo sem uma placa de driver?
Não de forma útil. Uma bobina de motor de passo é um indutor de baixa resistência—aplicar 24 V a 2,8 Ω resulta, pela lei de Ohm, em 8,6 A, o que destrói o motor. O trabalho do driver é regular a corrente por comutação, algo que não pode ser feito por uma ponte H e uma malha com atraso em nenhuma velocidade útil. Um L298N pode tecnicamente acioná-lo, mas é uma ponte em modo de tensão, sem controle de corrente; você obtém uma fração do torque e muito calor.
Leitura complementar