
Componente · Attuatore
Motore passo-passo NEMA 17
Motore passo-passo da 42 mm di stampanti 3D e piccole CNC: cosa indicano i numeri, dove sono le coppie di avvolgimenti e perché la coppia di tenuta dice poco.
Che cos’è
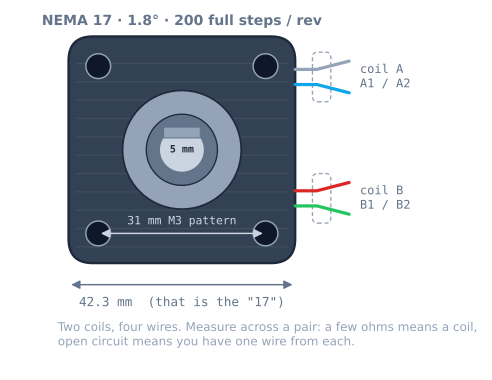
Un NEMA 17 è un motore passo-passo ibrido con telaio quadrato da 42 mm. È il motore di praticamente ogni stampante 3D da scrivania, di gran parte delle piccole fresatrici CNC, degli incisori laser, degli slider per fotocamera e dei plotter a penna — non perché sia speciale, ma perché la dimensione del telaio ha trovato il punto d’equilibrio e l’intero ecosistema hobbistico si è standardizzato su di esso.
Ciò che un motore passo-passo offre e un motore DC con riduttore non offre è il posizionamento senza retroazione. Ordinagli di avanzare di 3200 microstep e, se non lo hai sovraccaricato, avrà avanzato di 3200 microstep — senza encoder, senza anello PID, senza regolazioni. È una semplificazione davvero notevole ed è il motivo per cui una stampante 3D può costare cento sterline e posizionare comunque l’ugello entro un decimo di millimetro.
La complicazione sta nel «se non lo hai sovraccaricato» ed è netta, non graduale. Un motore passo-passo a cui viene richiesta più coppia di quanta ne disponga non rallenta: perde passi e smette definitivamente di mantenere la posizione, in silenzio e a salti di quattro passi completi.
Come funziona
All’interno si trova un rotore a magnete permanente con 50 denti e due avvolgimenti disposti in modo che eccitarli con combinazioni diverse orienti il campo magnetico in direzioni diverse. Il driver fa ruotare il campo e il rotore lo segue.
Il valore di 1.8° deriva direttamente dal numero di denti: 50 denti del rotore × 4 posizioni del campo per ciclo magnetico = 200 posizioni stabili per rivoluzione, quindi 360 ÷ 200 = 1.8°. Ogni «motore da 1.8°» che incontrerai ha la stessa geometria a 50 denti, motivo per cui un passo completo equivale sempre a 90 gradi elettrici, indipendentemente dalle dimensioni o dalla marca del motore.
Il rotore non si trova mai esattamente all’allineamento con il campo: lo segue con un ritardo pari all’angolo di ritardo, e la coppia che produce è proporzionale al seno di tale angolo. Questa singola relazione costituisce l’intero comportamento di un motore passo-passo e vale la pena leggerla bene una volta, perché spiega contemporaneamente passi persi, microstepping, risonanza e dimensionamento del motore.
Interpretazione dei numeri
| Specifica | Che cosa indica in realtà |
|---|---|
| Angolo di passo 1.8° | 200 passi completi/riv. Inoltre, un passo completo = 90 gradi elettrici. |
| Corrente nominale 1.7 A | Che cosa impostare sul driver: usa il 70–85% |
| Coppia di tenuta 0.44 N·m | Coppia soltanto a velocità zero. Diminuisce fortemente in movimento. |
| Resistenza 2.8 Ω | Insieme alla corrente nominale, determina il calore: 1.7² × 2.8 = 8 W per fase |
| Induttanza 3.2 mH | Quanto rapidamente il driver può invertire la corrente: determina la velocità massima |
| Inerzia del rotore 54 g·cm² | Ciò che devi accelerare prima ancora che il carico conti |
| Lunghezza del corpo 40 mm | Il vero indicatore di coppia e l’unico che la dimensione del telaio nasconde |
Le due righe più fraintese sono la coppia di tenuta e l’induttanza.
La coppia di tenuta è una misura a motore fermo. È reale, è ciò che impedisce all’asse di essere spinto fuori posizione a riposo ed è quasi irrilevante per una macchina in movimento. La coppia disponibile diminuisce all’aumentare della velocità perché l’avvolgimento si oppone al flusso e l’induttanza misura quanto fortemente lo faccia. Un motore a bassa induttanza con la stessa coppia nominale raggiungerà una velocità molto maggiore con lo stesso alimentatore: per questo i costruttori seri leggono l’induttanza, mentre quelli meno esperti leggono la coppia.
La conseguenza pratica è una riga: più ampere danno coppia, più volt danno velocità. Se una macchina si blocca sotto carico a bassa velocità, aumenta il limite di corrente. Se si blocca solo quando la velocizzi, aumenta la tensione di alimentazione: aumentare la corrente non aiuta, perché oltre la velocità di flesso il driver non raggiungeva comunque la corrente impostata.
Corrente, calore e bilancio di potenza
Un motore passo-passo assorbe la corrente impostata ogni volta che è alimentato, che si muova o no. Questo sorprende chi arriva dai motori DC, dove un motore bloccato ma a vuoto assorbe quasi nulla.
Per motore, con un limite di 1.2 A su un avvolgimento da 2.8 Ω ed entrambe le fasi eccitate:
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WOtto watt in continuo per ogni motore, fermo. Una macchina a tre assi con tre NEMA 17 dissipa circa 24 W prima di fare qualsiasi cosa. Ciò determina tre scelte:
- Dimensionamento dell’alimentatore. L’alimentatore dei motori deve sostenere tutti gli assi contemporaneamente. Attenzione: sul lato alimentazione non vale necessariamente
current limit × motors— il chopper è un convertitore buck, quindi a 24 V la corrente di alimentazione è ben inferiore alla corrente di fase. Dimensiona in base alla potenza, non agli ampere, e lascia un margine; consulta il bilancio di potenza del robot. - Calore. Una temperatura della carcassa di 60–80 °C è normale. Se possibile, monta il motore su un componente metallico.
- Disabilitazione. Portare ENABLE a livello alto diseccita gli avvolgimenti e ferma il riscaldamento, ma l’asse può allora essere spinto. Va bene per gli assi X e Y di un plotter tra un lavoro e l’altro; è pericoloso per un asse Z che sostiene un peso, a meno che la vite non sia autofrenante.
Cablaggio al driver
Quattro cavi, due avvolgimenti. Individua le coppie con un multimetro in modalità ohm — una coppia misura pochi ohm, una combinazione errata risulta un circuito aperto — quindi:
| Motore | Pin A4988 |
|---|---|
| Avvolgimento A, cavo 1 | 1A |
| Avvolgimento A, cavo 2 | 1B |
| Avvolgimento B, cavo 1 | 2A |
| Avvolgimento B, cavo 2 | 2B |
L’ordine all’interno di una coppia inverte soltanto il verso di rotazione, quindi se l’asse gira al contrario puoi scambiare due cavi invece di modificare il firmware. L’ordine tra le coppie è quello che conta: se è errato, il motore ronzia e vibra senza ruotare, perché il campo non ruota più in una sequenza coerente.
Non scollegare mai un motore mentre il driver è alimentato. Un avvolgimento eccitato e interrotto durante il chopping produce un picco di tensione senza destinazione, ed è quello picco che uccide i driver.
Alcuni motori hanno sei o otto cavi: sono avvolgimenti unipolari o bipolari duali. Per un driver bipolare come A4988, usa i quattro cavi che formano i due avvolgimenti completi e isola i punti centrali; in questo modo ottieni più coppia rispetto al collegamento unipolare.
Codice funzionale minimo
Impulsi su un pin, direzione su un altro. Non serve alcuna libreria:
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Questo codice fa girare un motore sul banco. È anche la versione da cui devi allontanarti immediatamente, perché la frequenza dei passi passa istantaneamente da zero alla frequenza massima — oltre la velocità di avviamento del motore ciò produce un forte ronzio e nessun movimento. Per qualsiasi applicazione reale, aggiungi un profilo di accelerazione oppure affidalo ad AccelStepper e usa il pattern di temporizzazione non bloccante così che i finecorsa vengano ancora letti.
Dimensionamento: un esempio pratico
Scegli il motore in base al carico, non a un post su un forum. Il calcolo è breve.
La macchina: un asse X a cinghia, pulegga GT2 da 20 denti (40 mm per rivoluzione), carrello da 300 g, funzionante fino a 200 mm/s con un’accelerazione di 2000 mm/s².
Passo 1 — di quanta coppia ha bisogno il movimento? Converti il mondo lineare nell’albero. Il raggio
efficace della pulegga è 40 mm ÷ 2π = 6.37 mm:
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                            T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                            T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                            T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                     ─────────────
                                              total ≈ 0.038 N·m
Il risultato merita attenzione: l’attrito è otto volte la coppia di accelerazione. Su una macchina leggera il carico è quasi interamente attrito: una guida che si inceppa ti costa quindi molto più margine di un carrello più pesante. Misura l’attrito prima di acquistare un motore più grande.
Passo 2 — di quanta velocità ha bisogno? 200 mm/s ÷ 40 mm/rev × 60 = 300 rpm.
Passo 3 — leggi la curva di coppia a quella velocità, non il valore in evidenza. Un motore da 0.44 N·m con un limite di 1.2 A a 24 V è ancora piatto a 300 rpm, quindi sono disponibili circa 0.31 N·m.
Passo 4 — verifica il margine. 0.038 ÷ 0.31 = 12%. In termini di angolo di ritardo, sin⁻¹(0.12) = 7° dei
90° disponibili. È un margine molto ampio, e dovrebbe esserlo: il valore calcolato è sempre ottimistico,
perché non include il cuscinetto che irrigidisce in inverno, la catena portacavi che si impiglia o la
cinghia che hai teso più di quanto intendessi.
| Margine utilizzato | Angolo di ritardo | Giudizio |
|---|---|---|
| Meno del 25% | Meno di 15° | Ampio — è qui che conviene progettare |
| 25–50% | 15–30° | Sufficiente, ma misura prima di aumentare la velocità |
| 50–70% | 30–45° | Stretto. Basta una mattinata fredda per perdere passi. |
| Oltre il 70% | Oltre 45° | Aspettati di perdere passi in modo intermittente e inspiegabile |
| 100% | 90° | Sta già fallendo |
Il consueto consiglio di «dimensionare usando metà della coppia disponibile» porta alla seconda riga, che è il posto giusto. Oltre la quarta riga si ottiene la classe di guasto più frustrante: una macchina che funziona sul banco, funziona in una dimostrazione e fallisce un’ora all’ora nell’uso reale.
Lo stesso asse su una vite filettata spiega perché il meccanismo conti. Il raggio efficace di una T8
a questo scopo è 8 mm ÷ 2π = 1.27 mm, cinque volte più piccolo — gli stessi 5 N di attrito corrispondono quindi
a soli 0.0064 N·m all’albero, un margine del 2%. Il compromesso è la velocità: la vite richiede una
frequenza dei passi cinque volte maggiore per la stessa corsa, che è il limite indicato in passi per millimetro.
Motori a sei e otto cavi
I NEMA 17 più diffusi oggi in commercio hanno quattro cavi e sono chiaramente bipolari. Lo stock più vecchio e industriale ne ha spesso sei o otto, e i cavi aggiuntivi sono prese dagli avvolgimenti:
| Cavi | Che cosa hai | Come pilotarlo da un A4988 |
|---|---|---|
| 4 | Due avvolgimenti semplici | Collegali. Non c’è nulla da decidere. |
| 6 | Due avvolgimenti con una presa centrale ciascuno | Ignora le prese centrali, isolale e usa gli estremi |
| 8 | Quattro mezze bobine | Collega ogni coppia in serie per la coppia, in parallelo per la velocità |
Il caso a sei cavi è quello da gestire correttamente. Usando la presa centrale e un estremo — pilotandolo come motore unipolare — ecciti metà di ogni avvolgimento e perdi circa il 30% della coppia, senza alcun vantaggio con un driver bipolare. Individua i due estremi di ogni avvolgimento (la coppia con la resistenza massima tra loro; la presa centrale misura circa metà rispetto a ciascun estremo), usali e isola le prese.
Per i motori a otto cavi, il collegamento in serie raddoppia sia l’induttanza sia la resistenza, aumentando la coppia a bassa velocità e riducendo la velocità di flesso. Il parallelo fa il contrario. La serie è la scelta predefinita corretta per una macchina che trasporta un carico; il parallelo è adatto a una macchina che deve muoversi rapidamente.
Risoluzione dei problemi
| Sintomo | Causa | Soluzione |
|---|---|---|
| Vibra forte e non ruota | Coppie di avvolgimenti collegate tra loro in modo incrociato | Riaggruppa le coppie con un tester in modalità ohm |
| Ronzia all’inizio di ogni movimento | Frequenza richiesta superiore alla velocità di avviamento | Aggiungi una rampa di accelerazione |
| Perde la posizione di pochi mm per lavoro | Perdita di passi sulle rampe | Riduci l’accelerazione, aumenta la corrente oppure rallenta |
| Funziona lentamente ma si blocca ad alta velocità | Oltre la velocità di flesso | Aumenta la tensione di alimentazione, non la corrente |
| Debole a tutte le velocità | Limite di corrente troppo basso | Rimisura Vref rispetto alla resistenza di sensore |
| Troppo caldo da toccare per un secondo | Limite di corrente superiore alla nominale | Verifica i calcoli; aggiungi ventilazione |
| Ruvido e rumoroso a una sola velocità | Risonanza nella banda intermedia | Cambia il microstepping oppure evita quella velocità |
| Mantiene bene la posizione ma deriva quando non è alimentato | Avvolgimenti diseccitati, asse spinto all’indietro | Usa una vite autofrenante oppure tieni il motore abilitato |
| Gira nel verso sbagliato | Polarità degli avvolgimenti | Scambia i due cavi di una coppia |
NEMA 17 o alternative?
| Opzione | Coppia | Retroazione di posizione | Quando sceglierla |
|---|---|---|---|
| Motore passo-passo NEMA 17 | 0.25–0.65 N·m | Nessuna — ad anello aperto | Movimento lineare preciso e ripetibile |
| Motore passo-passo NEMA 23 | 1.0–3.0 N·m | Nessuna | Un NEMA 17 si blocca alla velocità necessaria |
| Motore con encoder N20 | Bassa, con riduttore | Encoder — ad anello chiuso | Ruote; serve controllare la velocità, non la posizione |
| Motore DC con riduttore | Variabile | Nessuna | Ruote motrici per cui la posizione esatta è irrilevante |
| Servomotore SG90 | 0.15 N·m | Potenziometro interno, ad anello chiuso | Un giunto su un angolo limitato, a basso costo |
| Motore passo-passo ad anello chiuso | Come NEMA 17 | Encoder sul retro | Non puoi tollerare un passo perso silenziosamente |
Il riassunto onesto è che un motore passo-passo è la scelta giusta quando serve una posizione ripetibile lungo un asse ed è possibile garantire il margine di coppia. È la scelta sbagliata per una ruota motrice: le ruote scivolano, lo scivolamento è illimitato e un motore che perde silenziosamente la posizione è l’ultima cosa che si desidera sotto un robot che tenta di eseguire odometria.
Dove viene utilizzato
Questo motore è l’attuatore del progetto plotter a penna ed è il componente oggetto dell’intero percorso di apprendimento sul movimento di precisione. Puoi osservarne il comportamento — angolo di ritardo, perdita di passi, microstepping — senza acquistarne uno nel simulatore di motori passo-passo.
Esplora il grafo
Usato in queste costruzioni
Progetti, percorsi di apprendimento e simulatori che includono Motore passo-passo NEMA 17.
Confronto
Alternative
Domande
FAQ su Motore passo-passo NEMA 17
Che cosa significa realmente NEMA 17?
È uno standard di montaggio, non un indice di prestazioni. NEMA 17 specifica una flangia quadrata di 1.7 pollici — 42.3 mm — con quattro fori M3 su uno schema di 31 mm e un nasotto pilota da 22 mm. Nient'altro. Due motori NEMA 17 possono differire di un fattore tre in coppia, perché lo standard non dice nulla sulla lunghezza del corpo, che è proprio ciò che determina la coppia. Un motore "a pancake" da 20 mm e uno da 60 mm sono entrambi NEMA 17.
Come faccio a individuare i cavi di una coppia?
Con un multimetro in modalità resistenza. Due cavi dello stesso avvolgimento presentano pochi ohm tra loro; due cavi di avvolgimenti diversi mostrano un circuito aperto. Accoppiali in base alla continuità, collega una coppia all'1A e 1B del driver e l'altra a 2A e 2B. All'interno di una coppia l'ordine inverte soltanto il verso di rotazione, quindi se il motore gira nel verso sbagliato puoi scambiare quei due cavi invece di modificare il firmware. Se il motore vibra forte e non ruota, l'accoppiamento è errato.
Perché il mio motore diventa così caldo?
Perché un motore passo-passo assorbe la corrente impostata ogni volta che è alimentato, anche quando rimane fermo a non fare nulla. È così che mantiene la posizione e significa che un motore passo-passo a riposo dissipa quasi quanto uno in funzione. Una temperatura della carcassa di 60-80 °C è normale e non indica un guasto. Se è troppo caldo da poter toccare anche solo per un secondo, verifica che il limite di corrente del driver corrisponda davvero alla corrente nominale del motore e valuta di disabilitare il motore quando l'asse non deve sostenere una posizione.
La coppia di tenuta è la coppia che posso utilizzare?
No, ed è un errore che colpisce quasi tutti. La coppia di tenuta viene misurata con l'albero fermo alla corrente nominale. Appena il motore gira, la reattanza dell'avvolgimento e il back-EMF riducono la corrente che il driver può fornire, quindi la coppia disponibile diminuisce: in un impianto tipico a 24 V resta costante fino a circa 600 rpm e tende a zero entro 1200 rpm. Dimensiona il motore in base alla curva di coppia alla velocità di lavoro effettiva e lascia un margine: un carico al 100 percento della coppia disponibile si trova esattamente al punto di stacco, senza alcuna riserva.
Devo usare un NEMA 17 o un NEMA 23?
NEMA 17 finché la coppia non è davvero insufficiente. Un NEMA 23 ha un telaio da 57 mm e da due a quattro volte la coppia, ma è più pesante, richiede un driver e un alimentatore più grandi e la maggiore inerzia del rotore lo rende più difficile da accelerare. Per un plotter a penna, un piccolo portale, uno slider per fotocamera o una stampante 3D, NEMA 17 è la scelta giusta. Passa al modello superiore quando un NEMA 17, con un limite di corrente ragionevole, si blocca alla velocità necessaria.
Posso pilotare un motore passo-passo senza una scheda driver?
Non in modo utile. Un avvolgimento di un motore passo-passo è un induttore a bassa resistenza: collegando 24 V a 2.8 Ω, la legge di Ohm dà 8.6 A, che distruggono il motore. Il compito del driver è regolare la corrente mediante chopping, cosa che non è possibile ottenere con un ponte H e un ciclo di ritardo a velocità utili. Un L298N può tecnicamente pilotarne uno, ma è un ponte in modalità tensione senza controllo della corrente, quindi ottieni una frazione della coppia e molto calore.
Per approfondire