
Composant · Actionneur
NEMA 17 Stepper Motor
Le pas à pas 42 mm de chaque imprimante 3D et CNC. Ce que disent les chiffres, trouver les bobines, et pourquoi le couple de maintien ne dit presque rien.
Présentation
Un NEMA 17 est un moteur pas à pas hybride en carcasse carrée de 42 mm. C’est le moteur d’essentiellement toute imprimante 3D de bureau, la plupart des petites fraiseuses CNC, graveuses laser, chariots caméra et traceurs à stylo — non parce qu’il est spécial, mais parce que la taille de carcasse a touché un point idéal et que tout l’écosystème amateur s’est standardisé dessus.
Ce qu’un moteur pas à pas offre et qu’un motoréducteur à courant continu n’offre pas, c’est la position sans rétroaction. Dites-lui d’avancer de 3200 micropas et, si vous ne l’avez pas surchargé, il a avancé de 3200 micropas — sans codeur, sans boucle PID, sans réglage. C’est une simplification vraiment grande, et c’est la raison pour laquelle une imprimante 3D peut coûter cent livres et placer une buse au dixième de millimètre.
Le piège est dans « si vous ne l’avez pas surchargé », et c’est un piège franc plutôt que progressif. Un moteur pas à pas à qui on demande plus de couple qu’il n’en a ne ralentit pas — il décroche et perd sa position définitivement, en silence, par sauts de quatre pas entiers.
Fonctionnement
À l’intérieur, un rotor à aimant permanent à 50 dents, et deux bobines disposées pour qu’en les alimentant en différentes combinaisons on pointe un champ magnétique dans différentes directions. Le contrôleur fait tourner ce champ ; le rotor le suit.
Le chiffre de 1,8° sort directement du nombre de dents : 50 dents de rotor × 4 positions de champ par cycle magnétique = 200 positions stables par tour, donc 360 ÷ 200 = 1,8°. Tout moteur « 1,8° » rencontré a cette même géométrie à 50 dents, c’est pourquoi un pas entier vaut toujours 90 degrés électriques quelle que soient taille ou marque du moteur.
Le rotor n’est jamais exactement où est le champ — il traîne derrière de l’angle de retard, et le couple produit est proportionnel au sinus de cet angle. Cette seule relation est tout le comportement du moteur pas à pas, et elle vaut une lecture attentive car elle explique à la fois pas perdus, micropas, résonance et dimensionnement.
Lire les chiffres
| Caractéristique | Ce qu’elle dit vraiment |
|---|---|
| Angle de pas 1,8° | 200 pas entiers/tour. Aussi qu’un pas entier = 90 degrés électriques. |
| Courant nominal 1,7 A | Quoi régler sur le contrôleur — utilisez 70–85 % |
| Couple de maintien 0,44 N·m | Couple à vitesse nulle seulement. Chute fortement une fois en mouvement. |
| Résistance 2,8 Ω | Avec le calibre de courant, la chaleur : 1,7² × 2,8 = 8 W par phase |
| Inductance 3,2 mH | La vitesse à laquelle le contrôleur peut inverser le courant — cela fixe la vitesse max |
| Inertie du rotor 54 g·cm² | Ce qu’il faut accélérer avant même de compter la charge |
| Longueur de corps 40 mm | Le vrai indicateur de couple, et le seul que la taille de carcasse cache |
Les deux lignes les plus mal lues sont le couple de maintien et l’inductance.
Le couple de maintien est une mesure à l’arrêt. Il est réel, c’est ce qui empêche de pousser l’axe hors position à l’arrêt, et il est presque sans objet pour une machine en mouvement. Le couple disponible chute quand la vitesse monte car le bobinage se défend — et l’inductance mesure la force de sa défense. Un moteur faible inductance de même calibre de couple ira bien plus vite sur la même alimentation, c’est pourquoi les constructeurs sérieux lisent l’inductance et les occasionnels le couple.
La conséquence pratique tient en une ligne : plus d’ampères achètent du couple, plus de volts achètent de la vitesse. Si une machine cale en charge à basse vitesse, augmentez la limitation de courant. Si elle ne cale qu’en accélérant, augmentez la tension d’alimentation — monter le courant n’aidera pas, car passé la vitesse de coude le contrôleur n’atteignait de toute façon jamais le courant réglé.
Courant, chaleur et budget de puissance
Un moteur pas à pas tire son courant réglé complet dès qu’il est alimenté, qu’il bouge ou non. Cela surprend quand on vient des moteurs à courant continu, où un moteur calé mais sans charge ne tire presque rien.
Par moteur, à une limitation de 1,2 A sur un bobinage 2,8 Ω, les deux phases alimentées :
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WHuit watts, en continu, par moteur, à l’arrêt. Une machine à trois axes avec trois NEMA 17 dissipe environ 24 W avant de faire quoi que ce soit. Cela impose trois décisions :
- Dimensionnement de l’alimentation. L’alimentation des moteurs doit porter tous les axes à la fois. Notez que ce n’est pas
limitation de courant × moteurscôté alimentation — le hacheur est un convertisseur abaisseur, donc à 24 V le courant d’alimentation est bien sous le courant de phase. Budgétez en puissance, pas en ampères, et gardez de la marge ; voir le budget d’alimentation du robot. - Chaleur. 60–80 °C sur le carter est normal. Montez le moteur sur quelque chose de métallique quand possible.
- Désactivation. Mettre ENABLE au haut coupe les bobines et arrête la chaleur, mais l’axe est alors libre d’être poussé. Bien pour X et Y d’un traceur entre travaux ; dangereux pour un axe Z qui tient une charge en l’air, sauf vis autobloquante.
Le câbler à un contrôleur
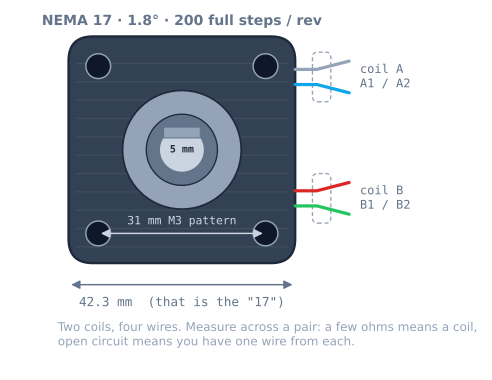
Quatre fils, deux bobines. Trouvez les paires avec un multimètre en ohms — une paire lit quelques ohms, un mauvais appariement lit circuit ouvert — puis :
| Moteur | Broche A4988 |
|---|---|
| Bobine A, fil 1 | 1A |
| Bobine A, fil 2 | 1B |
| Bobine B, fil 1 | 2A |
| Bobine B, fil 2 | 2B |
L’ordre dans une paire inverse seulement le sens, donc si l’axe part à l’envers vous pouvez permuter deux fils au lieu de toucher au micrologiciel. L’ordre entre paires est celui qui compte : raté, le moteur bourdonne et vibre sans tourner, car le champ ne tourne plus en séquence cohérente.
Ne débranchez jamais un moteur contrôleur sous tension. Une bobine alimentée interrompue en plein découpage produit une surtension sans nulle part où aller, et c’est cette surtension qui tue les contrôleurs.
Certains moteurs arrivent avec six ou huit fils — ce sont des bobinages unipolaires ou bipolaires doubles. Pour un contrôleur bipolaire comme l’A4988, utilisez les quatre fils qui forment les deux bobines complètes et isolez les prises médianes ; vous obtenez ainsi plus de couple qu’en câblage unipolaire.
Code minimal fonctionnel
Des impulsions sur une broche, le sens sur une autre. Pas de bibliothèque là-dedans et aucune n’est nécessaire :
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Cela fera tourner un moteur sur l’établi. C’est aussi la version à quitter aussitôt, car le rythme de pas saute de zéro à plein instantanément — au-delà du rythme d’accrochage du moteur, cela produit un fort bourdonnement et aucun mouvement. Pour du réel, ajoutez un profil d’accélération ou confiez-le à AccelStepper, et utilisez le motif de minutage non bloquant pour que les fins de course restent lues.
En dimensionner un : exemple travaillé
Choisissez le moteur depuis la charge, pas depuis un forum. L’arithmétique est courte.
La machine : un axe X par courroie, poulie GT2 20 dents (40 mm par tour), un chariot de 300 g, allant jusqu’à 200 mm/s avec 2000 mm/s² d’accélération.
Étape 1 — quel couple le mouvement demande-t-il ? Convertissez le monde linéaire à l’arbre. Le rayon
effectif de la poulie est 40 mm ÷ 2π = 6,37 mm :
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                            T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                            T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                            T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                     ─────────────
                                              total ≈ 0.038 N·m
Le résultat vaut qu’on s’y attarde : le frottement vaut huit fois le couple d’accélération. Sur une machine légère, la charge est presque entièrement du frottement, ce qui signifie qu’un rail qui coince coûte bien plus de marge qu’un chariot plus lourd. Mesurez le frottement avant d’acheter un moteur plus gros.
Étape 2 — quelle vitesse faut-il ? 200 mm/s ÷ 40 mm/tr × 60 = 300 tr/min.
Étape 3 — lisez la courbe de couple à cette vitesse, pas le titre. Un moteur 0,44 N·m à une limitation de 1,2 A sur 24 V est encore plat à 300 tr/min, donc environ 0,31 N·m disponibles.
Étape 4 — vérifiez la marge. 0,038 ÷ 0,31 = 12 %. En termes d’angle de retard, sin⁻¹(0,12) = 7° sur les
90° disponibles. C’est une marge très confortable, et il le faut — le nombre calculé est
toujours optimiste, car il n’inclut pas le roulement qui durcit l’hiver, le chemin de câbles
qui accroche, ni la courroie tendue plus fort que prévu.
| Marge utilisée | Angle de retard | Verdict |
|---|---|---|
| Moins de 25 % | Moins de 15°e | Confortable — c’est là qu’il faut concevoir |
| 25–50 % | 15–30°e | Bien, mais mesurez avant d’aller plus vite |
| 50–70 % | 30–45°e | Juste. À un matin froid du décrochage. |
| Plus de 70 % | Plus de 45°e | Attendez-vous à des pertes de pas intermittentes et inexplicables |
| 100 % | 90°e | C’est déjà en panne |
Le conseil habituel « dimensionnez à la moitié du couple disponible » tombe dans la deuxième ligne, qui est le bon endroit. Passé la quatrième ligne, on obtient la classe de panne la plus frustrante qui soit : une machine qui marche sur l’établi, marche en démo, et échoue une fois par heure en usage réel.
Le même axe sur vis trapézoïdale montre pourquoi le mécanisme compte. Le rayon effectif d’une T8 pour
cet usage est 8 mm ÷ 2π = 1,27 mm, cinq fois plus petit — les mêmes 5 N de frottement ne font donc
que 0,0064 N·m à l’arbre, une marge de 2 %. Le prix est la vitesse : la vis veut cinq fois le rythme de pas
pour la même course, ce qui est le plafond dans pas par millimètre.
Moteurs à six et huit fils
La plupart des NEMA 17 vendus aujourd’hui ont quatre fils et sont sans ambiguïté bipolaires. Les stocks anciens et industriels ont souvent six ou huit fils, et les fils supplémentaires sont des prises sur les bobinages :
| Fils | Ce que vous avez | Comment le piloter depuis un A4988 |
|---|---|---|
| 4 | Deux bobines simples | Connectez-les. Rien à décider. |
| 6 | Deux bobines à prise médiane chacune | Ignorez les prises médianes, isolez-les, utilisez les extrémités |
| 8 | Quatre demi-bobines | Câblez chaque paire en série pour le couple, en parallèle pour la vitesse |
Le cas à six fils est celui à bien traiter. Utiliser la prise médiane et une extrémité — le piloter en moteur unipolaire — n’alimente que la moitié de chaque bobinage et coûte environ 30 % du couple, sans aucun avantage avec un contrôleur bipolaire. Trouvez les deux extrémités de chaque bobinage (la paire avec la plus grande résistance entre elles ; la prise médiane lit environ la moitié vers chaque extrémité), utilisez-les, et isolez les prises.
Pour les moteurs à huit fils, le câblage série double inductance et résistance, ce qui augmente le couple à basse vitesse et abaisse la vitesse de coude. Le parallèle fait l’inverse. La série est la bonne valeur par défaut pour une machine qui porte une charge ; le parallèle pour une qui doit aller vite.
Dépannage
| Symptôme | Cause | Solution |
|---|---|---|
| Vibre fort, ne tourne pas | Paires de bobines câblées en croisé | Réappariez avec un multimètre en ohms |
| Bourdonne au début de chaque mouvement | Rythme commandé au-delà du rythme d’accrochage | Ajoutez une rampe d’accélération |
| Perd sa position de quelques mm par travail | Pas perdus sur les rampes | Baissez l’accélération, montez le courant, ou ralentissez |
| Bien lent, cale vite | Passé la vitesse de coude | Montez la tension d’alimentation, pas le courant |
| Faible à toutes vitesses | Limitation de courant trop basse | Remesurez Vref contre la résistance de mesure |
| Trop chaud pour y tenir la main une seconde | Limitation au-dessus du calibre | Vérifiez le calcul ; ajoutez de l’air |
| Rugueux et bruyant à une seule vitesse | Résonance médiane | Changez les micropas, ou évitez cette vitesse |
| Tient bien mais dérive hors tension | Bobines coupées, axe entraîné en arrière | Utilisez une vis autobloquante, ou gardez-le alimenté |
| Tourne à l’envers | Polarité de bobine | Permutez les deux fils d’une paire |
NEMA 17, ou les alternatives ?
| Option | Couple | Rétroaction de position | Prenez-le quand |
|---|---|---|---|
| Moteur pas à pas NEMA 17 | 0,25–0,65 N·m | Aucune — boucle ouverte | Mouvement linéaire précis et répétable |
| Moteur pas à pas NEMA 23 | 1,0–3,0 N·m | Aucune | Un 17 cale à la vitesse voulue |
| Moteur N20 à codeur | Faible, réduit | Codeur — boucle fermée | Roues ; vous voulez une commande de vitesse, pas une position |
| Motoréducteur à courant continu | Variable | Aucune | Entraîner des roues où la position exacte est sans objet |
| Servo SG90 | 0,15 N·m | Potentiomètre interne, boucle fermée | Une articulation sur angle limité, à bas coût |
| Moteur pas à pas boucle fermée | Comme NEMA 17 | Codeur à l’arrière | Vous ne tolérez pas un pas perdu silencieux |
Le résumé honnête est qu’un moteur pas à pas est la bonne réponse quand il faut une position répétable le long d’un axe avec une marge de couple garantie. C’est la mauvaise réponse pour une roue motrice : les roues glissent, le glissement est non borné, et un moteur qui perd sa position en silence est la dernière chose voulue sous un robot qui essaie de faire de l’odométrie.
Où c’est utilisé
Ce moteur est l’actionneur derrière le montage traceur à stylo, et c’est la pièce dont parle toute la feuille de route mouvement de précision. Vous pouvez voir son comportement — angle de retard, perte de pas, micropas — sans en acheter un, dans le simulateur de moteur pas à pas.
Explorer le graphe
Utilisé dans ces réalisations
Projets, parcours d'apprentissage et simulateurs qui intègrent le composant NEMA 17 Stepper Motor.
Comparer
Alternatives
Questions
FAQ : NEMA 17 Stepper Motor
Que signifie vraiment NEMA 17 ?
C'est une norme de montage, pas une note de performance. NEMA 17 spécifie une platine carrée de 1,7 pouce — 42,3 mm — avec quatre trous M3 sur un carré de 31 mm et un bossage pilote de 22 mm. Rien d'autre. Deux moteurs NEMA 17 peuvent différer d'un facteur trois en couple, car la norme ne dit rien de la longueur du corps, et c'est dans la longueur que vit le couple. Un « pancake » de 20 mm et un moteur de 60 mm sont tous deux NEMA 17.
Comment trouver quels fils forment une paire ?
Avec un multimètre en résistance. Deux fils de la même bobine lisent quelques ohms entre eux ; deux fils de bobines différentes lisent circuit ouvert. Appariez par continuité, connectez une paire au 1A et 1B du contrôleur, l'autre au 2A et 2B. Dans une paire, l'ordre inverse seulement le sens, donc si le moteur tourne à l'envers vous pouvez permuter ces deux fils au lieu de changer le micrologiciel. Si le moteur vibre fort sans tourner, l'appariement est faux.
Pourquoi mon moteur chauffe-t-il autant ?
Parce qu'un moteur pas à pas tire son courant réglé dès qu'il est alimenté, y compris immobile à ne rien faire. C'est ainsi qu'il tient sa position, et cela signifie qu'un moteur pas à pas à l'arrêt dissipe à peu près autant qu'un qui travaille. Une température de carter de 60 à 80 °C est normale et n'est pas une panne. S'il est trop chaud pour y tenir la main une seconde, vérifiez que la limitation de courant du contrôleur correspond bien au calibre du moteur, et pensez à désactiver le moteur quand l'axe n'a pas besoin de tenir.
Le couple de maintien est-il le couple utilisable ?
Non, et cela piège presque tout le monde. Le couple de maintien se mesure arbre immobile au courant nominal. Dès que le moteur tourne, la réactance des bobinages et la force contre-électromotrice réduisent le courant que le contrôleur peut pousser, donc le couple disponible chute — sur un montage 24 V typique, il est plat jusqu'à environ 600 tr/min et tend vers zéro vers 1200. Dimensionnez contre la courbe de couple à votre vitesse réelle de travail, et gardez de la marge : une charge à 100 pour cent du couple disponible est exactement au point de décrochage, sans rien en réserve.
Faut-il un NEMA 17 ou un NEMA 23 ?
NEMA 17 jusqu'à épuisement réel du couple. Un NEMA 23 est une carcasse 57 mm avec deux à quatre fois le couple, mais plus lourd, voulant un contrôleur et une alimentation plus gros, et son inertie de rotor supplémentaire le rend plus dur à accélérer. Pour un traceur à stylo, un petit portique, un chariot caméra ou une imprimante 3D, un NEMA 17 est la bonne réponse. Montez quand un NEMA 17 à une limitation sensée cale à la vitesse voulue.
Peut-on piloter un moteur pas à pas sans carte contrôleur ?
Pas utilement. Une bobine de moteur pas à pas est une inductance de faible résistance — branchez 24 V sur 2,8 Ω et la loi d'Ohm donne 8,6 A, ce qui détruit le moteur. Le travail du contrôleur est de réguler le courant par découpage, ce qu'on ne peut pas faire avec un pont en H et une boucle de retard à une vitesse utile. Un L298N peut techniquement en piloter un, mais c'est un pont en mode tension sans contrôle de courant, donc une fraction du couple et beaucoup de chaleur.
Pour aller plus loin