
Componente · Actuador
NEMA 17 Stepper Motor
El motor paso a paso estándar en robótica cartesiana y de precisión: pasos de 1.8°, alto par de retención y control de posición sin encoders.
Qué es
Un NEMA 17 es un motor paso a paso híbrido en un bastidor cuadrado de 42 mm. Es el motor de prácticamente toda impresora 3D de sobremesa, la mayoría de los routers CNC pequeños, las grabadoras láser, los deslizadores de cámara y los plotters de bolígrafo, no porque sea especial, sino porque el tamaño de bastidor dio en un punto dulce y todo el ecosistema de afición se estandarizó en él.
Lo que un motor paso a paso ofrece y un motorreductor de CC no es posición sin realimentación. Dile que avance 3200 micropasos y, si no lo has sobrecargado, ha avanzado 3200 micropasos: sin encoder, sin lazo PID, sin ajustes. Eso es una simplificación realmente grande, y es la razón por la que una impresora 3D puede costar cien libras y aun así colocar la tobera con una décima de milímetro de precisión.
La trampa está en el «si no lo has sobrecargado», y es una trampa brusca, no gradual. Un motor paso a paso al que se le pide más par del que tiene no se frena: resbala y pierde posición de forma permanente, en silencio y a saltos de cuatro pasos completos.
Cómo funciona
Dentro hay un rotor de imán permanente con 50 dientes, y dos bobinas dispuestas de modo que excitarlas en combinaciones distintas orienta el campo magnético en direcciones distintas. El controlador hace girar ese campo; el rotor lo sigue.
La cifra de 1,8° sale directamente del número de dientes: 50 dientes de rotor × 4 posiciones de campo por ciclo magnético = 200 posiciones estables por vuelta, así que 360 ÷ 200 = 1,8°. Cada «motor de 1,8°» que encontrarás tiene esta misma geometría de 50 dientes, que es la razón por la que un paso completo es siempre 90 grados eléctricos con independencia del tamaño o la marca del motor.
El rotor nunca está exactamente donde está el campo: va retrasado por el ángulo de desfase, y el par que produce es proporcional al seno de ese ángulo. Esa única relación es todo el comportamiento de un motor paso a paso, y merece leerse una vez bien porque explica a la vez los pasos perdidos, el microstepping, la resonancia y el dimensionado del motor.
Cómo leer las cifras
| Especificación | Lo que realmente te dice |
|---|---|
| Ángulo de paso 1,8° | 200 pasos completos por vuelta. También que un paso completo = 90 grados eléctricos. |
| Corriente nominal 1,7 A | Lo que hay que poner en el controlador: usa el 70–85 % |
| Par de mantenimiento 0,44 N·m | Par solo a velocidad cero. Cae en picado en cuanto se mueve. |
| Resistencia 2,8 Ω | Junto con la corriente nominal, el calor: 1,7² × 2,8 = 8 W por fase |
| Inductancia 3,2 mH | Con qué rapidez puede el controlador invertir la corriente: fija la velocidad máxima |
| Inercia del rotor 54 g·cm² | Lo que tienes que acelerar antes de que la carga ni cuente |
| Longitud del cuerpo 40 mm | El indicador real de par, y el único que esconde el tamaño del bastidor |
Las dos filas que más se leen mal son el par de mantenimiento y la inductancia.
El par de mantenimiento es una medida en reposo. Es real, es lo que evita que el eje salga de posición al estar quieto, y es casi irrelevante para una máquina en movimiento. El par disponible cae conforme sube la velocidad porque el devanado se opone, y la inductancia es lo duro que se opone. Un motor de baja inductancia con la misma corriente nominal alcanzará una velocidad mucho mayor con la misma alimentación, que es la razón por la que los constructores serios leen la inductancia y los aficionados leen el par.
La consecuencia práctica es una línea: más amperios compran par, más voltios compran velocidad. Si una máquina se atasca bajo carga a baja velocidad, sube el límite de corriente. Si solo se atasca cuando aceleras, sube la tensión de alimentación: subir la corriente no servirá, porque más allá de la velocidad de esquina el controlador nunca estaba llegando a la corriente fijada.
Corriente, calor y presupuesto de energía
Un motor paso a paso absorbe su corriente completa siempre que está energizado, se mueva o no. Esto sorprende a quien viene de motores de CC, donde un motor bloqueado pero sin carga absorbe casi nada.
Por motor, con un límite de 1,2 A sobre un devanado de 2,8 Ω y las dos fases energizadas:
P = 2 × I² × R = 2 × 1.2² × 2.8 ≈ 8.1 WOcho vatios, de forma continua, por motor, parado. Una máquina de tres ejes con tres NEMA 17 disipa alrededor de 24 W antes de hacer nada. Eso impone tres decisiones:
- Dimensionado de la alimentación. La alimentación de motores debe soporta todos los ejes a
la vez. Ojo: eso no es
límite de corriente × motoresen el lado de la alimentación, porque el troceador es un convertidor reductor, así que a 24 V la corriente de suministro está muy por debajo de la corriente de fase. Haz el cálculo en potencia, no en amperios, y deja margen; mira el presupuesto de energía del robot. - Calor. 60–80 °C en la carcasa es normal. Monta el motor sobre algo metálico donde puedas.
- Deshabilitación. Poner ENABLE en alto desexcita las bobinas y para el calor, pero el eje queda libre para ser empujado. Bien para X e Y de un plotter entre trabajos; peligroso para un eje Z que sostiene peso, salvo que el husillo sea autoblocante.
Cablearlo a un controlador
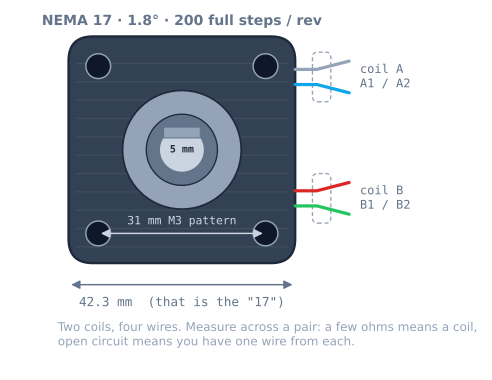
Cuatro hilos, dos bobinas. Encuentra los pares con un multímetro en ohmios: un par marca unos pocos ohmios, un desajuste marca circuito abierto. Luego:
| Motor | Pin del A4988 |
|---|---|
| Bobina A, hilo 1 | 1A |
| Bobina A, hilo 2 | 1B |
| Bobina B, hilo 1 | 2A |
| Bobina B, hilo 2 | 2B |
El orden dentro de un par solo invierte la dirección, así que si el eje gira al revés puedes intercambiar dos hilos en lugar de editar el firmware. El orden entre pares es el que importa: si te equivocas, el motor zumba y vibra sin girar, porque el campo ya no gira en una secuencia coherente.
Nunca desconectes un motor con el controlador alimentado. Una bobina energizada e interrumpida a mitad del troceo produce un pico de tensión sin sitio al que ir, y ese pico es lo que mata a los controladores.
Algunos motores vienen con seis u ocho hilos: son devanados unipolares o bipolares dobles. Para un controlador bipolar como el A4988, usa los cuatro hilos que forman las dos bobinas completas y aisla las tomas centrales; así sacas más par que cableándolos como unipolares.
Código mínimo funcional
Pulsos en un pin, dirección en otro. No hay ninguna biblioteca aquí y no hace falta ninguna:
const int STEP_PIN = 3, DIR_PIN = 4, EN_PIN = 5;
const float STEPS_PER_MM = 80.0;     // 20T GT2 pulley at 1/16 stepping

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);          // active low: energise
}

// Blocking, unramped. Fine for a bench test, wrong for a machine.
void moveMillimetres(float mm, unsigned stepDelayUs) {
  digitalWrite(DIR_PIN, mm >= 0 ? HIGH : LOW);
  long steps = lround(fabs(mm) * STEPS_PER_MM);
  for (long i = 0; i < steps; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(stepDelayUs);
  }
}

void loop() {
  moveMillimetres(50, 300);
  delay(500);
  moveMillimetres(-50, 300);
  delay(500);
}
Eso hará girar un motor en el banco. También es la versión de la que conviene alejarse de inmediato, porque la frecuencia de paso salta de cero a máxima al instante, y por encima de la velocidad de arranque del motor eso produce un zumbido fuerte y ningún movimiento. Para cualquier cosa real, añade un perfil de aceleración o entrégaselo a AccelStepper, y usa el patrón de temporización no bloqueante para que los finales de carrera se sigan leyendo.
Dimensionar uno: un ejemplo trabajado
Elige el motor a partir de la carga, no a partir de un mensaje de foro. La aritmética es corta.
La máquina: un eje X con correa, polea GT2 de 20 dientes (40 mm por vuelta), un carro de 300 g, que llega hasta 200 mm/s con 2000 mm/s² de aceleración.
Paso 1: ¿qué par necesita el movimiento? Convierte el mundo lineal al eje. El radio efectivo
de la polea es 40 mm ÷ 2π = 6,37 mm:
accelerating the carriage:  F = m·a = 0.3 kg × 2.0 m/s² = 0.6 N
                            T = F × r = 0.6 × 0.00637 = 0.004 N·m
friction (rails, belt, a dragging cable) ≈ 5 N
                            T = 5 × 0.00637 = 0.032 N·m
rotor's own inertia:        α = a ÷ r = 2.0 ÷ 0.00637 = 314 rad/s²
                            T = J·α = 5.4e-6 × 314 = 0.002 N·m
                                                     ─────────────
                                              total ≈ 0.038 N·m
El resultado merece que te detengas en él: la fricción es ocho veces el par de aceleración. En una máquina ligera la carga es casi enteramente fricción, lo que significa que una guía que atasca te cuesta mucho más margen que un carro más pesado. Mide la fricción antes de comprar un motor mayor.
Paso 2: ¿qué velocidad necesita? 200 mm/s ÷ 40 mm/vuelta × 60 = 300 rpm.
Paso 3: lee la curva de par a esa velocidad, no la cifra de portada. Un motor de 0,44 N·m con un límite de 1,2 A a 24 V sigue plano a 300 rpm, así que hay unos 0,31 N·m disponibles.
Paso 4: comprueba el margen. 0,038 ÷ 0,31 = 12 %. En términos de ángulo de desfase,
sin⁻¹(0,12) = 7° de los 90° disponibles. Es un margen muy cómodo, y debería serlo: la cifra que
calculas siempre es optimista, porque no incluye el cojinete que se endurece en invierno, la
cadena portacables que se engancha, ni la correa que tensaste más de lo que pretendías.
| Margen usado | Ángulo de desfase | Veredicto |
|---|---|---|
| Menos del 25 % | Menos de 15°e | Cómodo: aquí es donde hay que diseñar |
| 25–50 % | 15–30°e | Bien, pero mide antes de ir más rápido |
| 50–70 % | 30–45°e | Apretado. A una mañana fría de perder pasos. |
| Más del 70 % | Más de 45°e | Espera pérdidas de pasos intermitentes e inexplicables |
| 100 % | 90°e | Ya está fallando |
El consejo habitual de «dimensionarlo con la mitad del par disponible» cae en la segunda fila, que es el sitio correcto. Todo lo que pasa de la cuarta fila produce la clase de fallo más frustrante que existe: una máquina que funciona en el banco, funciona en una demo, y falla una vez por hora en uso real.
El mismo eje con un husillo te dice por qué importa el mecanismo. El radio efectivo de un T8
para este propósito es 8 mm ÷ 2π = 1,27 mm, cinco veces menor, así que esos mismos 5 N de
fricción son solo 0,0064 N·m en el eje, un margen del 2 %. El intercambio es velocidad: el
husillo necesita cinco veces más frecuencia de paso para el mismo recorrido, que es el techo en
pasos por milímetro.
Motores de seis y ocho hilos
La mayoría de los NEMA 17 que se venden hoy tienen cuatro hilos y son inequívocamente bipolares. El stock antiguo e industrial suele tener seis u ocho, y los hilos extra son tomas de los devanados:
| Hilos | Lo que tienes | Cómo manejarlos con un A4988 |
|---|---|---|
| 4 | Dos bobinas simples | Conéctalas. Nada que decidir. |
| 6 | Dos bobinas con una toma central cada una | Ignora las tomas centrales, aíslas, usa los extremos |
| 8 | Cuatro semibobinas | Cablea cada par en serie para par, en paralelo para velocidad |
El caso de seis hilos es el que hay que acertar. Usar la toma central y un extremo —manejarlo como un motor unipolar— excita la mitad de cada devanado y te cuesta alrededor del 30 % del par, sin ningún beneficio con un controlador bipolar. Encuentra los dos extremos de cada devanado (el par con la mayor resistencia entre ellos; la toma central marca más o menos la mitad hacia cada extremo), usa esos y aísla las tomas.
Para motores de ocho hilos, el cableado en serie duplica tanto la inductancia como la resistencia, lo que sube el par a baja velocidad y baja la velocidad de esquina. El paralelo hace lo contrario. La serie es el valor por defecto correcto para una máquina que carga; la paralela es para una que tiene que moverse rápido.
Resolución de problemas
| Síntoma | Causa | Solución |
|---|---|---|
| Vibra fuerte, no gira | Pares de bobinas cableados cruzado | Reagrupa con el multímetro en ohmios |
| Zumba al inicio de cada movimiento | Velocidad comandada por encima de la de arranque | Añade una rampa de aceleración |
| Pierde posición unos mm por trabajo | Perdiendo pasos en las rampas | Baja la aceleración, sube la corriente, o reduce velocidad |
| Va bien lento, se atasca rápido | Más allá de la velocidad de esquina | Sube la tensión de alimentación, no la corriente |
| Flojo a cualquier velocidad | Límite de corriente demasiado bajo | Vuelve a medir Vref contra la resistencia de sensado |
| Demasiado caliente para tocarlo un segundo | Límite de corriente por encima de la nominal | Revisa la aritmética; añade flujo de aire |
| Áspero y ruidoso solo a una velocidad | Resonancia de banda media | Cambia el microstepping, o evita esa velocidad |
| Sostiene bien pero se desvía al apagar | Bobinas desexcitadas, eje arrastrado hacia atrás | Usa un husillo autoblocante, o mantenlo habilitado |
| Gira al revés | Polaridad de las bobinas | Intercambia los dos hilos de un par |
¿NEMA 17 o las alternativas?
| Opción | Par | Realimentación de posición | Elígela cuando |
|---|---|---|---|
| Motor paso a paso NEMA 17 | 0.25–0.65 N·m | Ninguna: lazo abierto | Movimiento lineal preciso y repetible |
| Motor paso a paso NEMA 23 | 1.0–3.0 N·m | Ninguna | Un 17 se atasca a la velocidad que necesitas |
| Motor con encoder N20 | Bajo, con reductor | Encoder: lazo cerrado | Ruedas; quieres control de velocidad, no posición |
| Motorreductor de CC | Variable | Ninguna | Accionar ruedas donde la posición exacta es irrelevante |
| Servo SG90 | 0.15 N·m | Potenciómetro interno, lazo cerrado | Una articulación sobre un ángulo limitado, barata |
| Motor paso a paso de lazo cerrado | Como un NEMA 17 | Encoder en la parte trasera | No puedes tolerar un paso perdido en silencio |
El resumen honesto es que un motor paso a paso es la respuesta correcta cuando necesitas posición repetible a lo largo de un eje y puedes garantizar el margen de par. Es la respuesta equivocada para una rueda motriz: las ruedas patinan, el patinaje no tiene límite, y un motor que pierde posición en silencio es lo último que quieres bajo un robot que intenta hacer odometría.
Dónde se usa
Este motor es el actuador detrás del montaje del plotter de bolígrafo, y es la pieza de la que trata toda la hoja de ruta de movimiento de precisión. Puedes ver cómo se comporta —ángulo de desfase, pérdida de pasos, microstepping— sin comprar uno, en el simulador de motores paso a paso.
Explora el grafo
Se usa en estos montajes
Proyectos, rutas de aprendizaje y simuladores que incluyen NEMA 17 Stepper Motor.
Comparar
Alternativas
Preguntas
Preguntas frecuentes sobre NEMA 17 Stepper Motor
¿Qué significa realmente NEMA 17?
Es un estándar de montaje, no una clasificación de prestaciones. NEMA 17 especifica una placa frontal cuadrada de 1.7 pulgadas —42.3 mm— con cuatro agujeros M3 en un patrón de 31 mm y un resalte de centrado de 22 mm. Nada más. Dos motores NEMA 17 pueden diferir en un factor de tres en par, porque el estándar no dice nada de la longitud del cuerpo, y es en la longitud del cuerpo donde está el par. Un motor «pancake» de 20 mm y uno de 60 mm son ambos NEMA 17.
¿Cómo averiguo qué cables forman un par?
Con un multímetro en modo resistencia. Dos cables de la misma bobina marcan unos pocos ohmios entre ellos; dos cables de bobinas distintas marcan circuito abierto. Emparéjalos por continuidad y conecta un par a 1A y 1B del driver y el otro a 2A y 2B. Dentro de un par, el orden solo invierte el sentido de giro, así que si el motor gira al revés puedes intercambiar esos dos cables en lugar de cambiar el firmware. Si el motor vibra con fuerza y no gira, el emparejamiento está mal.
¿Por qué se calienta tanto mi motor?
Porque un motor paso a paso consume toda la corriente ajustada siempre que está energizado, incluso cuando está quieto sin hacer nada. Así es como mantiene la posición, y significa que un paso a paso en reposo disipa más o menos lo mismo que uno que está trabajando. Una temperatura de carcasa de 60 a 80 °C es normal y no es un fallo. Si quema tanto que no puedes tocarlo ni un segundo, comprueba que el límite de corriente del driver coincide de verdad con el valor nominal del motor, y plantéate desactivar el motor cuando el eje de la máquina no necesite mantener la posición.
¿El par de retención es el par que puedo usar?
No, y esto pilla a casi todo el mundo. El par de retención se mide con el eje parado a corriente nominal. En cuanto el motor gira, la reactancia del devanado y la fuerza contraelectromotriz recortan la corriente que el driver puede meter, así que el par disponible cae: en una instalación típica de 24 V se mantiene plano hasta unas 600 rpm y se acerca a cero hacia las 1200. Dimensiona según la curva de par a tu velocidad de trabajo real y deja margen: una carga al 100 por cien del par disponible está justo en el punto de pérdida de sincronismo, sin nada de reserva.
¿Debo usar un NEMA 17 o un NEMA 23?
Un NEMA 17, hasta que el par se quede corto de verdad. Un NEMA 23 tiene una carcasa de 57 mm con entre dos y cuatro veces más par, pero pesa más, necesita un driver y una fuente más grandes, y la inercia adicional de su rotor hace que cueste más acelerarlo. Para un plóter de pluma, un pequeño pórtico, un slider de cámara o una impresora 3D, un NEMA 17 es la respuesta correcta. Sube de tamaño cuando un NEMA 17 con un límite de corriente razonable se cale a la velocidad que necesitas.
¿Puedo mover un motor paso a paso sin una placa driver?
No de forma útil. Una bobina de paso a paso es un inductor de baja resistencia: conecta 24 V a 2.8 Ω y la ley de Ohm da 8.6 A, lo que destruye el motor. El trabajo del driver es regular la corriente troceándola, y eso no es algo que puedas hacer con un puente H y un bucle de retardo a ninguna velocidad útil. Técnicamente, un L298N puede moverlo, pero es un puente en modo tensión sin control de corriente, así que obtienes una fracción del par y mucho calor.
Lecturas adicionales