
Simulador de robô autoequilibrado com PID
Mantenha um robô de duas rodas em equilíbrio no navegador. Arraste-o, empurre-o e desajuste os ganhos do PID em cascata para ver um robô equilibrador real cair.
- Categoria
- Sistemas de controle
- Tempo
- 2–4 horas
- Plataforma
- Navegador · Arduino
01 / Comece aqui
Introdução
Um robô autoequilibrado é um pêndulo invertido: sua massa fica acima do eixo, portanto permanecer parado é um equilíbrio instável que só um controlador ativo consegue manter. Arraste o corpo para fora da vertical e solte, empurre-o ou zere o ganho derivativo e veja a oscilação crescer até atingir o piso. O gráfico mostra a inclinação em relação ao ângulo além do qual nenhum torque do motor consegue salvá-lo.
Live lab / Inverted pendulum & cascaded PID
Self-balancing robot simulator
A two-wheeled robot with its centre of mass above the axle — an inverted pendulum that falls the moment the loop stops. Drag the body over and let go, shove it, or detune the gains and watch exactly how it fails.
Drag the robot to lean it over and let go — the loop takes it from wherever you leave it. The dashed line is the tilt target the outer loop is asking for; the bar at the axle is the motor command. The trace above plots tilt against the ±35° fall threshold.
- Measured tilt
- Tilt target (outer loop)
- Motor command
- Fall threshold
- Tilt
- 0.0°
- Tilt target
- 0.0°
- Motor
- 0%
- Position
- 0 cm
- Upright for
- 0.0 s
- Worst tilt
- 0.0°
Keyboard: focus the robot, then use Space to run/pause, S to shove it, L to switch the loop on or off, R to reset, and F for full screen.
Controles
Iniciar, Pausar e Reiniciar executam o ciclo de controle. Empurrar aplica um impulso como um dedo faria, e Ligar/desligar o controlador desativa ambos os controladores para que você veja a planta sem controle cair.
O controle mais direto é o próprio robô: arraste o corpo até qualquer ângulo e solte. A pose em que você o deixar é a pose a partir da qual o controlador assume o comando — não há nenhuma etapa de rearmamento, e os controles de ganho se aplicam imediatamente à simulação em andamento. Zere o ganho derivativo enquanto ele está equilibrando e ele começará a oscilar no mesmo segundo.
O menu Ajuste carrega quatro predefinições: uma que funciona e três que falham nas três maneiras pelas quais os equilibradores reais falham.
Mantenha o canvas em foco e use Espaço, S, L, R e F para acessar os mesmos controles pelo teclado.
Teoria
Manter um robô sobre duas rodas significa manter um pêndulo invertido na vertical. O centro de massa fica acima do eixo, portanto a vertical é um equilíbrio no mesmo sentido em que um lápis equilibrado sobre a ponta está: matematicamente real, mas fisicamente impraticável sem correção constante. Incline-o em qualquer ângulo e a gravidade produz um torque que o inclina ainda mais. Quanto mais ele avança, mais rápido avança.
O robô tem exatamente uma maneira de combater esse torque — pode mover o eixo. Acelerar as rodas para frente empurra a base de volta para baixo do centro de massa, o que gira o corpo de volta em direção à vertical. É por isso que a correção parece ter sinal invertido no início: para parar de cair para frente, você deve avançar, da mesma forma que move a mão sob uma vassoura que está equilibrando, em vez de movê-la para longe.
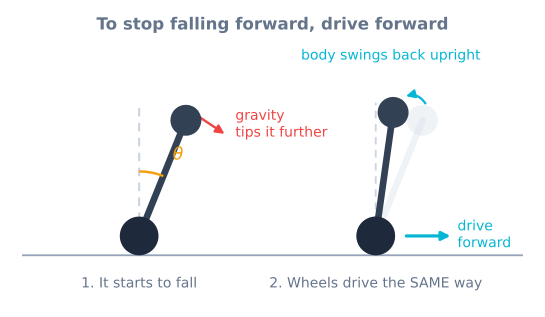
Isso dá ao robô um limite rígido. Além de aproximadamente 35°, a aceleração horizontal necessária supera o que as rodas conseguem entregar antes de o corpo atingir o piso, e nenhum ganho ajuda. As linhas tracejadas no traçado marcam esse limite.
Algoritmo
O controlador é em cascata — dois controladores PID, um alimentando o outro.
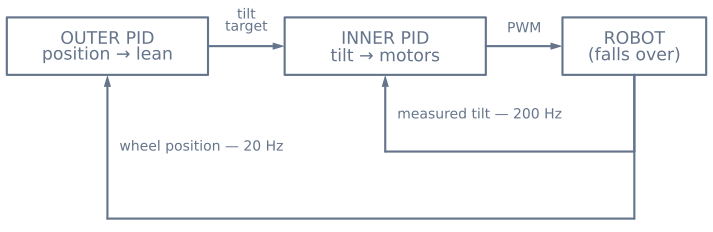
O controlador interno é rápido e mantém um ângulo de inclinação. Ele compara o ângulo medido com um alvo e comanda o torque dos motores:
error   = measured_angle − target_angle
motor   = Kp·error + Ki·∫error + Kd·d(measured)/dt
Observe que o erro é a medição menos o alvo, e não o alvo menos a medição, como manda o livro. Interceptar uma queda para frente significa acionar as rodas para frente, portanto uma inclinação positiva precisa produzir um comando positivo para o motor. Esse sinal é o motivo mais comum para um primeiro robô equilibrador se lançar contra o piso assim que é ligado.
O controlador externo é mais lento e mantém uma posição. Ele não pode comandar os motores — eles já estão comprometidos — portanto, em vez disso, comanda um alvo de inclinação para o controlador interno:
target_angle = Kp_pos·(desired_position − position) − Kd_pos·velocityQuando está atrás da posição desejada, solicita uma pequena inclinação para frente; o controlador interno então move as rodas para manter essa inclinação, e o robô avança. A inclinação é deliberadamente limitada a poucos graus. Um controlador externo autorizado a exigir um ângulo grande entrega ao controlador interno um alvo que ele não consegue manter, e ambos perdem ao mesmo tempo.
O termo integral importa mais aqui do que na maioria dos controladores, porque é ele que absorve a diferença entre onde a IMU considera a vertical e onde a vertical realmente está. Também é por isso que o integrador precisa de proteção contra windup: enquanto os motores estiverem saturados, ele deve interromper a acumulação do erro. Sem essa proteção, ele se acumula durante uma queda que não consegue impedir e depois briga com a recuperação.
Código-fonte
// Inner loop: tilt → motors. Runs every 5 ms off a timer, not in loop().
float angleError = angle - tiltTarget;          // measured minus target
angleIntegral   = constrain(angleIntegral + angleError * dt, -3, 3);
float command   = Kp * angleError
                + Ki * angleIntegral
                + Kd * gyroRate;                // rate straight from the gyro

command = constrain(command, -255, 255);
if (fabs(angle) > FALL_ANGLE) command = 0;      // past saving; cut the motors
driveMotors(command, command);

// Outer loop: position → tilt target. Runs ten times slower, and may only
// ever ask for a small lean.
if (++slowTick >= 10) {
  slowTick = 0;
  float positionError = 0 - wheelPosition;
  tiltTarget = constrain(KpPos * positionError - KdPos * wheelVelocity,
                         -0.12, 0.12);          // radians, about ±7°
}
Dois detalhes do simulador se transferem diretamente. Tire o termo derivativo da taxa do giroscópio, em vez de diferenciar o ângulo: o giroscópio mede essa taxa diretamente e sem o ruído que a diferenciação amplifica. E corte os motores além do ângulo de recuperação, em vez de deixar o controlador continuar se esforçando — isso preserva as caixas de engrenagem e torna a falha evidente, em vez de violenta.
Hardware
O sensor é uma MPU6050, que contém um acelerômetro e um giroscópio, porque nenhum dos dois é utilizável sozinho. O acelerômetro indica a direção da gravidade, mas fica contaminado pelo movimento do próprio robô; o giroscópio acompanha a rotação de forma limpa, mas deriva em poucos segundos. Um filtro complementar funde as duas medições em um ângulo estável e rápido.
Os motores precisam ter uma relação de redução baixa o suficiente para fornecer torque e girar rápido o suficiente para recuperar uma queda — motorredutores N20 em torno de 200 RPM são uma escolha comum, acionados por um TB6612FNG, cuja baixa queda de tensão importa quando o controlador solicita pequenas correções milhares de vezes por segundo.
Construa o projeto real no projeto do robô autoequilibrado ou comece pelo tutorial de leitura de inclinação se a IMU for nova para você.
Premissas e diferenças do hardware
O modelo é um pêndulo invertido 2D com um único eixo de inclinação, elos rígidos, sem derrapagem das rodas e uma IMU que informa o ângulo e a taxa verdadeiros, apenas com a deriva e o ruído que você definir. Um robô equilibrador real sente um torque de motor que varia com a tensão da bateria, a quantização do encoder, o deslocamento da montagem da IMU e a deriva de temperatura, e também pode cair para o lado — um grau de liberdade que este laboratório elimina por completo. A estrutura PID em cascata e o termo derivativo baseado na taxa do giroscópio mostrados aqui são transferidos diretamente, mas o ajuste de montagem, o ajuste do filtro e o corte no ângulo de queda precisam ser determinados novamente no chassi físico.
Diagrama do circuito
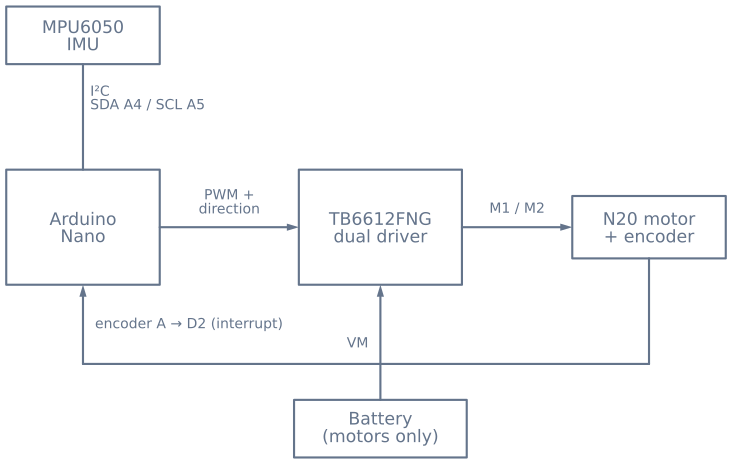
Duas regras de fiação decidem se este robô funciona.
A bateria do motor deve alcançar o pino VM do driver e nada mais. A corrente do motor nunca deve passar pelo Arduino, e todos os terras — placa, driver, IMU e negativo da bateria — precisam estar conectados, ou os sinais de controle não terão uma referência comum e a falha será silenciosa, não evidente.
O encoder deve ser alimentado pela lógica, não pelo trilho do motor. Alimentar um encoder com a tensão do motor destrói o encoder ou enche as contagens com ruído de comutação. Coloque também o canal A do encoder em um pino capaz de gerar interrupção; consultá-lo a partir de loop() perde contagens, e contagens perdidas significam que o controlador externo perde lentamente de vista a posição do robô.
Monte a IMU perto do eixo. Montá-la muito alto amplifica a aceleração linear que ela mede durante cada correção, o que torna o problema de fusão mais difícil sem qualquer benefício.
Lista de verificação de hardware
Componentes
- Arduino Nano ou Uno
- Acelerômetro e giroscópio MPU6050
- Driver de motor duplo TB6612FNG
- Dois motorredutores N20 com encoder
- Bateria de lítio 2S
Explore o grafo
Onde este simulador é usado
Os projetos, caminhos de aprendizagem e tutoriais que se apoiam neste laboratório.
Continue construindo
Baixar recursos
Use estas referências da página enquanto trabalha no projeto. Pacotes de projeto para download serão adicionados somente depois que seu código-fonte e sua versão forem publicados.
Dúvidas comuns
Perguntas frequentes
Por que um robô equilibrador precisa de dois controladores PID em vez de um?
Porque aquilo que você quer controlar e aquilo que você pode controlar são diferentes. Os motores alteram a velocidade das rodas, mas o que mantém o robô de pé é o ângulo de inclinação, e a única maneira de alterar a inclinação é mover as rodas sob o corpo. Portanto, o controlador interno mantém um ângulo de inclinação acionando os motores, e o controlador externo solicita uma pequena inclinação para levar o robô até onde você quer. Um único controlador não pode fazer as duas coisas: se você acionar os motores diretamente a partir do erro de posição, a projeção do centro de massa sai da base de apoio e o robô cai imediatamente.
Por que meu robô se desloca lentamente, mesmo parecendo nivelado?
Quase sempre é um problema de ajuste de montagem. Se a IMU estiver um ou dois graus fora da vertical real, o controlador mantém fielmente esse ângulo incorreto, e manter uma inclinação constante significa aceleração constante naquela direção até você esgotar o espaço. Ajuste o controle de montagem neste laboratório e você poderá observar isso acontecendo. No hardware real, a correção é medir o desalinhamento com o robô realmente na vertical e subtraí-lo, deixando o termo integral absorver a deriva restante.
Posso equilibrar sem um termo integral?
Sim, e o simulador mostrará que funciona — até algum fator enviesar a medição. Somente P e D conseguem manter o robô erguido, porque D fornece o amortecimento que impede o crescimento da oscilação. O que eles não conseguem fazer é eliminar um erro constante: com qualquer erro de ajuste, o robô para em uma pequena inclinação permanente e se desloca. O termo integral reduz esse último trecho do erro a zero.
Por que o robô cai quando defino o ganho derivativo como zero?
Porque não sobra nada para amortecê-lo. O ganho proporcional reage a quanto o robô caiu, mas, quando ele corrige, o corpo já está atravessando a vertical com velocidade. Sem um termo que responda à velocidade de variação do ângulo, cada oscilação passa mais além da anterior até uma delas exceder o ângulo de recuperação. Defina D como zero neste laboratório e você poderá contar as oscilações.
Por que as rodas giram para frente quando o robô inclina para frente?
Esse é o truque inteiro, e é o sinal que a maioria das pessoas inverte na primeira tentativa. Para manter uma vassoura de pé na palma da mão, você move a mão sob a extremidade que está caindo, não para longe dela. O robô faz o mesmo: inclinar para frente significa avançar para colocar as rodas novamente sob o centro de massa. Inverta esse sinal e o controlador empurra ativamente o robô para baixo, produzindo uma queda instantânea e violenta.
Como isso difere do simulador de controlador PID?
O laboratório de PID controla uma planta estável: se você a deixar sozinha, ela simplesmente fica parada, de modo que o controlador apenas melhora a rapidez e a suavidade com que alcança um alvo. Esta planta é instável — se você a deixar sozinha, ela cai todas as vezes. Isso muda o ajuste de uma otimização para uma exigência, e é por isso que equilibrar exige o segundo controlador, externo, que o laboratório de controlador único nunca precisa apresentar.
Leitura complementar
Referências
Fontes confiáveis para ir além do modelo educacional limitado deste simulador.