
Componente · Alimentação
Bateria e fonte de alimentação do robô
Como alimentar um robô: por que um bloco de 9 V sofre queda de tensão, como escolher um conjunto AA ou 18650 e como evitar reinicializações.
O que é
O conjunto de alimentação é a parte em que os iniciantes menos pensam e mais erram. É simplesmente a bateria que fornece corrente aos motores e à eletrônica—mas, se você escolher mal, o robô dará solavancos, reiniciará ou se recusará a andar, por mais bom que seja o código. Fornecer alimentação corretamente é muitas vezes a diferença entre um robô que funciona e outro que fica reiniciando.
A ideia principal é que um robô tem duas necessidades de corrente bem diferentes: os motores a consomem em grandes picos, enquanto a lógica a consome de forma constante. Uma única bateria pode alimentar os dois, mas é preciso organizá-los para que os motores, que exigem muito mais corrente, não deixem o cérebro sensível sem corrente.
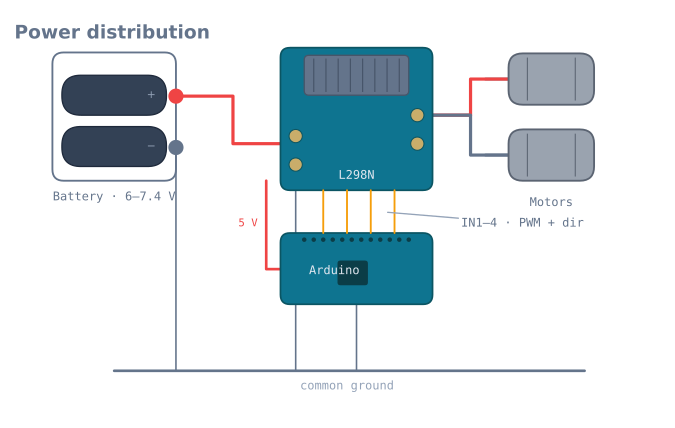
Como funciona
Acompanhe a corrente a partir do conjunto:
- A bateria fornece a tensão bruta — 6 V com quatro AA ou 7,4 V com duas 18650.
- A trilha dos motores vai diretamente do conjunto ao Vin do driver L298N. É daqui que vem a corrente intensa e pulsante dos motores, totalmente separada do Arduino.
- A trilha da lógica é uma tensão regulada de 5 V (do regulador da placa do driver ou por USB) que alimenta o Arduino e os sensores com tensão limpa e estável.
- Uma massa comum conecta tudo. Todas as trilhas devem compartilhar a mesma linha de massa, ou os sinais lógicos não terão referência comum e as leituras ficarão sem sentido.
Com essa divisão, um motor que provoca um pico de corrente de repente pode derrubar sua própria trilha sem levar junto os 5 V do Arduino.
Por que um bloco de 9 V falha
O erro mais comum no primeiro robô é alimentar os motores com uma bateria retangular de 9 V PP3. Ela parece prática, mas armazena pouquíssima energia e tem alta resistência interna. No instante em que os motores puxam corrente, a tensão desaba — o Arduino fica abaixo do mínimo e reinicia, fazendo o robô avançar aos trancos e reiniciar em um ciclo. Um bloco de 9 V serve para uma protoboard que consome miliamperes; é a escolha errada para qualquer sistema que move rodas.
Escolha e conexão
- Combine a tensão com os motores. Motores de 3–6 V funcionam bem com um conjunto de 6 V ou 7,4 V; use PWM para controlar a velocidade, em vez de subalimentar o conjunto.
- A capacidade determina a autonomia. Mais mAh significa mais tempo entre as recargas; células 18650 duram muito mais que AA, mas exigem um suporte protegido.
- Use uma chave geral e confira a polaridade. Instale um interruptor geral no conjunto e verifique a polaridade antes da primeira alimentação — a inversão pode destruir uma placa instantaneamente.
- Não injete tensão de volta. Evite alimentar o Arduino por USB e pela bateria ao mesmo tempo, a menos que a placa seja projetada para isso.
- Acrescente um capacitor de reserva em paralelo com a alimentação dos motores para absorver o pico de partida e estabilizar a trilha.
Resistência interna: o número que decide tudo
Toda bateria se comporta como uma fonte de tensão ideal com um resistor em série. Esse resistor explica por que um conjunto funciona e outro reinicia sua placa.
V_under_load = V_open_circuit - (I x R_internal)Um robô que puxa um pico de 2 A por um conjunto com 0,5 Ω de resistência interna perde um volt antes que os circuitos a jusante vejam. Veja o que isso significa nas opções comuns:
| Conjunto | Nominal | Resistência interna típica | Queda a 2 A | Avaliação |
|---|---|---|---|---|
| 9 V PP3 alcalina | 9 V | 1,5–3 Ω | 3–6 V | Inutilizável para motores |
| 4×AA alcalina | 6 V | 0,6–1,2 Ω | 1,2–2,4 V | No limite; cai rápido |
| 4×AA NiMH | 4,8 V | 0,1–0,2 Ω | 0,2–0,4 V | Boa, mas com tensão baixa |
| 6×AA NiMH | 7,2 V | 0,15–0,3 Ω | 0,3–0,6 V | Uma boa escolha |
| 2×18650 íon-lítio | 7,4 V | 0,05–0,15 Ω | 0,1–0,3 V | Excelente |
| 2S LiPo | 7,4 V | 0,02–0,05 Ω | Menos de 0,1 V | Melhor, com cuidados de manuseio |
Esta tabela explica completamente o bloco de 9 V. O problema não é a tensão — o bloco tem a maior tensão da lista. É que, com um pico de 2 A, entrega 3 V, e o robô reinicia. A tensão sem carga não diz nada; a queda sob carga diz tudo.
Meça o seu conjunto em dois minutos
1. Meça a tensão do conjunto com o conjunto desconectado.        -> V_open
2. Cause o travamento dos motores e meça novamente durante o travamento. -> V_load
3. Meça a corrente de travamento com o multímetro em série.       -> I
4. R_internal = (V_open - V_load) / I
Anote o número no conjunto com uma caneta. Ele aumenta com o desgaste das células, e um conjunto cuja resistência dobrou já começou a causar reinícios “aleatórios”.
Orçamento de corrente
Some tudo no papel antes de comprar qualquer coisa. Use a corrente de travamento, não a típica.
| Dispositivo | Corrente típica | Pico / travamento |
|---|---|---|
| Arduino Uno | 45 mA | 50 mA |
| ESP32 (Wi-Fi ativo) | 80 mA | 500 mA em rajadas |
| Motorredutor TT ×2 | 300 mA | 2 A |
| Motorredutor metálico N20 ×2 | 200 mA | 1,6 A |
| Servomotor SG90 | 200 mA | 650 mA |
| HC-SR04 | 15 mA | 15 mA |
| MPU-6050 | 4 mA | 4 mA |
| Matriz de sensores de refletância infravermelha de 8 canais | 100 mA | 200 mA |
| GPS NEO-6M | 45 mA | 60 mA |
Um robô típico que desvia de obstáculos — Uno, dois motores TT e um sensor ultrassônico em um servomotor — exige aproximadamente 360 mA de consumo típico e 2,7 A de pico. Dimensione o conjunto pelo pico e dimensione a autonomia pelo consumo típico:
runtime (hours) = capacity (mAh) / average draw (mA)2000 mAh de AA NiMH a 360 mA duram cerca de 5,5 horas de operação, muito mais do que a bateria da maioria dos robôs costuma durar. A capacidade raramente é a limitação — a capacidade de fornecer picos é.
Conectando corretamente
Battery + ──── master switch ──┬──── motor driver VM  (the heavy path)
                               │
                               └──── 5 V regulator ──── Arduino, sensors
Battery − ─────────────────────┴──── COMMON GROUND ──── everything
Quatro regras, na ordem em que mais são violadas:
Massa comum, sempre. Todas as fontes, placas e sensores devem ser conectados a uma única massa. A ausência de massa comum deixa os sinais lógicos sem referência, e a falha é silenciosa — nada funciona, nada fica quente e nada parece errado.
Ligue as massas em estrela, não em cascata. Leve cada retorno de massa a um único ponto, em vez de encadear os retornos pelo driver de motor. A corrente de retorno dos motores por um fio de massa compartilhado cria uma diferença de tensão ao longo dele, e as leituras dos sensores mudam sempre que os motores se movem.
Interruptor geral no polo positivo, antes de qualquer coisa. A possibilidade de desligar imediatamente um robô descontrolado vale os dois minutos de instalação.
Proteção contra polaridade invertida. Um único diodo Schottky em série custa ~0,3 V, enquanto um MOSFET de canal P custa quase nada. Ambas as opções são mais baratas que a placa que um conjunto invertido destrói — e inverter um conjunto basta um instante de distração.
Capacitores: o que fazem e o que não resolvem
Acrescente um capacitor eletrolítico de 470–1000 µF em paralelo com a alimentação dos motores, perto do driver. Vale a pena. Só que ele costuma ser usado para tentar fazer algo que não pode.
O que ele corrige: os transitórios rápidos de chaveamento do PWM e da comutação dos motores, que ocorrem na escala de microssegundos e entram na trilha lógica como ruído.
O que ele não corrige: um surto sustentado. A aritmética não perdoa:
dV = I x t / C
1000 uF supplying 2 A for 10 ms -> dV = 2 x 0.01 / 0.001 = 20 V
Um capacitor que tivesse de fornecer um pico de motor de 2 A durante 10 ms precisaria deixar cair 20 V, mais do que o conjunto possui. Somente uma bateria com menor resistência fornece um pico. Se sua placa reinicia quando os motores começam, um capacitor maior não é a resposta — um conjunto com menor resistência interna é.
Acrescente também um capacitor cerâmico de 100 nF junto ao pino de alimentação de cada CI. É uma função completamente diferente: ele atende à demanda de alta frequência da comutação interna do chip, para a qual o eletrolítico é lento demais.
Escolhendo uma química
| NiMH AA | Íon-lítio 18650 | LiPo | |
|---|---|---|---|
| Tensão da célula | 1,2 V | 3,7 V | 3,7 V |
| Resistência interna | Baixa | Muito baixa | A mais baixa |
| Autodescarga | Baixa (use células “prontas para uso”) | Muito baixa | Muito baixa |
| Descarga excessiva | Tolerante | Dano abaixo de 3,0 V/célula | Dano abaixo de 3,0 V/célula |
| Carregamento | Simples e tolerante | Exige carregador adequado ou BMS | Exige carregador com balanceamento |
| Risco de incêndio | Negligível | Real se mal usado | Real se mal usado |
| Melhor para | Um primeiro robô | A maioria dos robôs | Projetos de alto desempenho |
NiMH é a primeira escolha adequada. Seis células fornecem 7,2 V com baixa resistência interna, toleram erros e transformam um conjunto morto em um incômodo, não em um acidente.
Células íon-lítio 18650 são a melhoria sensata: muito mais energia para o mesmo peso, resistência interna muito baixa e baixo custo. Use um suporte protegido ou uma placa BMS — células de lítio levadas abaixo de cerca de 3,0 V por célula sofrem danos permanentes, e um robô que funciona até parar faz exatamente isso.
LiPo é o que projetos de alto desempenho usam, e é a opção que exige cuidado. Nunca carregue sem acompanhamento, nunca perfure e nunca deixe uma célula totalmente descarregada; use um carregador com balanceamento.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| A placa reinicia quando os motores começam | Queda de tensão do conjunto — resistência interna alta demais | Meça; a única solução é um conjunto com menor resistência |
| Um capacitor maior não ajudou | Ele nunca poderia ajudar | Veja a aritmética acima; troque a bateria |
| Nada funciona e nada está quente | Sem massa comum | Conecte todas as massas a um único ponto |
| As leituras dos sensores mudam quando os motores funcionam | Massa encadeada | Leve os retornos de massa a um único ponto |
| O robô desacelera ao longo da execução | A tensão cai à medida que o conjunto se descarrega | Esperado; feche uma malha de velocidade ou monitore o conjunto |
| Os motores já ficam fracos | Queda no driver somada à queda do conjunto | Um L298N perde ~2 V antes de os motores receberem tensão |
| Regulador muito quente | Excesso de tensão em um regulador linear | Use um regulador comutado ou reduza a entrada |
| O conjunto aquece durante o carregamento | Carregador inadequado à química | Pare. Use um carregador compatível com as células |
| O conjunto íon-lítio morreu e não carrega | Levado abaixo de 3,0 V/célula | Dano permanente — use um suporte protegido na próxima vez |
Monitorando o conjunto
A última melhoria que vale a pena: um robô que conhece a própria tensão de bateria pode parar antes de sofrer queda de tensão, e isso custa dois resistores.
// 100k / 33k divider: 8.4 V max in -> ~2.09 V at the pin. Safe for a 3.3 V ADC.
const float DIVIDER = (100.0 + 33.0) / 33.0;

float packVolts() {
  return analogRead(A0) * (5.0 / 1023.0) * DIVIDER;
}
Uma ressalva que torna este cuidado importante: em um Arduino, analogRead é proporcional à
trilha de 5 V, que por sua vez cai quando os motores funcionam. Medir uma bateria em queda por
meio de uma referência que também cai faz a leitura subir. Mude para a referência interna de 1,1 V
com analogReference(INTERNAL), dimensione o divisor para ela e a leitura será fiel — o
tutorial de entrada analógica explica exatamente
essa armadilha.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Bateria e fonte de alimentação do robô.
- ProjetoConstrua um braço robótico de 4 DOF: PCA9685, servos e cinemática
- ProjetoConstrua um carro-robô para celular via Bluetooth ou Wi-Fi
- ProjetoConstrua um micromouse para resolver labirintos
- ProjetoConstrua um plotter de caneta cartesiano de dois eixos
- ProjetoConstrua um robô autoequilibrador com MPU6050 e PID
- ProjetoConstrua um robô com desvio de obstáculos
- ProjetoConstrua um robô de cobertura que percorre todo o ambiente
- ProjetoConstrua um robô de coleta e colocação que sabe quando falhou
- ProjetoConstrua um robô Mecanum que se desloca lateralmente
- ProjetoConstrua um robô mini sumo: preensão, cunha e detecção de borda
- ProjetoConstrua um robô ROS 2 que vê e segue até um marcador
- ProjetoConstrua um robô seguidor de linha com um microcontrolador 8051
- ProjetoConstrua um robô seguidor de linha: do simulador à pista real
- ProjetoConstrua um rover GPS de pontos de passagem que dirige sozinho
- ProjetoSolucionador de labirintos de linhas com memória de rota LSRB
- Caminho de aprendizagemFundamentos de eletrônica de robôs: roteiro de aprendizagem
Perguntas
Perguntas frequentes sobre Bateria e fonte de alimentação do robô
Qual bateria devo usar em um carro robô com Arduino?
A escolha padrão é um conjunto de 4×AA (6 V) ou 2×18650 (7,4 V) alimentando o driver de motor. Ambos fornecem a corrente necessária aos motores sem cair sob carga. Durante o desenvolvimento, alimente o Arduino pela saída regulada de 5 V do driver de motor ou por USB.
Posso alimentar os motores de um robô com uma bateria de 9 V?
Não é uma boa opção. Um bloco de 9 V PP3 tem capacidade muito baixa e resistência interna alta; assim que os motores puxam corrente, a tensão da bateria cai, o Arduino sofre uma queda de tensão e reinicia. Use um conjunto AA ou 18650 em qualquer projeto com motores; reserve o bloco de 9 V para uma protoboard.
O Arduino e os motores usam a mesma bateria?
Normalmente compartilham um conjunto, mas em trilhas separadas. Os motores retiram corrente do conjunto pelo terminal Vin do driver de motor; a lógica opera com 5 V regulados. O ponto crítico é que todas as fontes compartilhem uma massa comum; caso contrário, os sinais não têm uma referência comum e nenhuma leitura fica correta.
Por que meu robô reinicia quando os motores começam?
Porque a partida dos motores provoca um grande pico de corrente, que derruba a tensão compartilhada abaixo do mínimo exigido pelo Arduino e o faz reiniciar. As soluções são uma bateria com menor resistência, trilhas separadas de motor e lógica a partir do mesmo conjunto e um capacitor em paralelo com a alimentação dos motores para absorver o pico.
Leitura complementar