
Tutorial · Mittelstufe · 30 Min.
Servogreiferkraft, Blockieren und warum Nachgiebigkeit gewinnt
Ein Servo gibt eine Position vor, dein Objekt spürt Kraft. Der Wechselkurs ist Steifigkeit – mit starren Fingern ist das Fenster feiner als ein Servoschritt.
Ein Einheitenproblem, kein Abstimmungsproblem
Hier die ganze Schwierigkeit mit einem Hobbyservogreifer, in zwei Zeilen:
- Das Objekt interessiert sich für Kraft. Unter einem Boden fällt es heraus, über einer Decke wird es zerstört.
- Das Servo nimmt eine Position.
writeMicroseconds(1300)ist ein Winkel – und das Servo hält diesen Winkel gegen was auch immer.
Das sind verschiedene Einheiten – und das, was zwischen beiden umrechnet, ist die Reihensteifigkeit von allem zwischen Servohorn und Objekt: Gestänge, Finger, Belag, das Objekt selbst, alle in Reihe. Hat diese Kette Steifigkeit k, dann erzeugt Backenfahren Δc über Erstkontakt hinaus
N = k · Δcund das Kraftfenster, das man treffen muss, ausgedrückt in den Millimetern, die man wirklich befehlen kann, lautet
Δc_window = ( F_ceiling − F_floor ) / kAlles auf dieser Seite fällt aus dieser einen Gleichung – inklusive dem Grund, warum ein steiferer, besser gedruckter Finger deinen Greifer schlechter macht.
Was ein Servo wirklich auflösen kann
Die nutzbare Auflösung eines Hobbyservos beträgt etwa ein Grad, sobald man Totband, Getriebespiel und Quantisierung dessen einrechnet, was den Impuls erzeugt. Dieses Grad wird über den Hebelarm L zu Backenweg:
step = L · (π/180)| Hebelarm | Backenweg pro Schritt | Blockierkraft aus SG90 | Dauerkraft (~70 %) |
|---|---|---|---|
| 12 mm | 0,209 mm | 14,67 N | 10,27 N |
| 20 mm | 0,349 mm | 8,80 N | 6,16 N |
| 30 mm | 0,524 mm | 5,87 N | 4,11 N |
| 45 mm | 0,785 mm | 3,91 N | 2,74 N |
| 60 mm | 1,047 mm | 2,93 N | 2,05 N |
Zwei Dinge lohnen Bemerken. Ein kurzer Hebelarm kauft sowohl mehr Kraft als auch feinere Auflösung – er ist auf beiden Achsen besser, auf die es dem Greifer ankommt. Was er kostet, ist Reichweite: Backenweg über θ Hornschwenk ist schlicht L·θ – ein 12-mm-Arm öffnet also über 120° 25 mm und reicht nicht um eine 65-mm-Flasche. 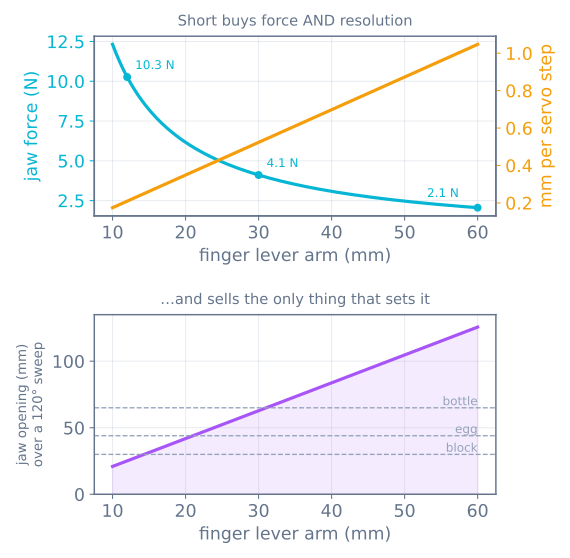
Der Hebelarm wird vom größten aufzunehmenden Ding gewählt – und Kraft wie Auflösung fallen heraus, wie sie fallen. Wer Reichweite und Kraft braucht: Dafür sind Gestänge oder Zahnstange da.
Und das Zweite: Ein PCA9685 mit 12 Bit liefert etwa 0,09° Befehlsauflösung – was klingt, als behebe es das. Tut es nicht. Die Wand ist Servototband und -getriebe, nicht die Impulsquelle. Feinere Befehle kaufen weichere Bewegung, nicht feinere Kraft – dieselbe Form wie Mikroschritt, der Folgegenauigkeit statt Genauigkeit kauft.
Das Fenster, vermessen
Nun beide Hälften zusammenfügen. Eine Erdbeere nehmen: 15 g, μ 0,6, zerdrückt um 3 N, und ein SG90 an 30-mm-Arm mit 4,11 N Dauer. Durch 250-mm-Heben in 0,9 s ist der Rutschboden 0,29 N und die Decke min(3, 4,11) = 3 N – das Kraftfenster also 2,71 N. Geteilt durch Steifigkeit:
| Finger | k | Fenster | gegen 0,524-mm-Schritt | Funktionierende Servopositionen |
|---|---|---|---|---|
| Starr gedruckter PLA-Finger | 25 N/mm | 0,108 mm | 5× zu fein | 0 |
| Starrer Finger, Schaumstoffbelag | 4 N/mm | 0,677 mm | gerade breiter | 1 |
| Zugfeder in Reihe | 0,8 N/mm | 3,386 mm | 6× breiter | 7 |
| Gedruckter Federgelenkfinger | 0,35 N/mm | 7,739 mm | 15× breiter | 15 |
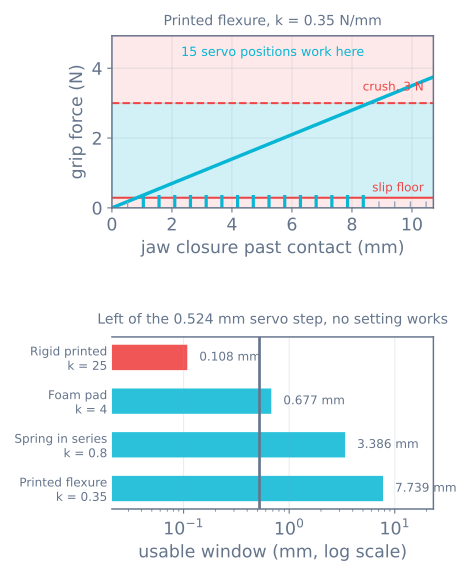
Das Fenster skaliert als exakt 1/k. Fünfundzwanzig durch null Komma drei fünf ist einundsiebzig, und 7,739 / 0,108 ist einundsiebzig. Daran ist nichts näherungsweise – und man kann beide Zahlen gegeneinander wandern sehen, indem man den Steifigkeitsregler im Greifersimulator zieht.
Unter einem Servoschritt gibt es keine Einstellung, die funktioniert. Nicht „schwer abzustimmen“ – es gibt keinen Befehlswert, der im Fenster landet, und keine Firmwareänderung erreicht einen. Das ist das Nützlichste, was man vor dem Drucken eines Fingers wissen kann.
Warum funktioniert dann irgendein starrer Greifer?
Weil er nie im Fenster landet. Er schießt darüber und sitzt gepinnt an der servoeigenen Kraftdecke – und das funktioniert nur, solange die Decke zufällig unter der Zerdrückgrenze des Objekts liegt.
Die Objekte im Simulator mit starrem Finger durchschalten und die Spalte „funktionierende Einstellungen“ ist für jedes null – und doch werden vier der sechs perfekt gehalten:
| Objekt | Zerdrückgrenze | Was mit starren Fingern geschieht |
|---|---|---|
| Holzklotz | 500 N | gehalten – Servo pinnt bei 4,11 N |
| M6-Schraube | 2000 N | gehalten – Servo pinnt |
| Hühnerei | 30 N | gehalten – Servo pinnt |
| PET-Flasche | 8 N | gehalten – Servo pinnt |
| Papierbecher | 4 N | zerdrückt |
| Erdbeere | 3 N | zerdrückt |
Das Servo wirkt als Kupplung, die man nicht entwarf und nicht einstellen kann. Sie steht auf was auch immer τ·0,7/L gerade ist – und alles Schwächere wird zerstört.
Das hat eine wirklich kontraintuitive Folge: Ein größeres Servo einzubauen macht den Greifer schlechter. Den Blockiermomentregler von SG90 Richtung MG996R schieben und die versehentliche Kupplung wandert über die Eizerdrückgrenze hinaus – und nun zerbricht man auch Eier. Mehr Drehmoment ist auf „es lässt Dinge fallen“ fast so oft die falsche wie die richtige Antwort.
Die Kosten des Haltens per Blockieren
Ein gegen ein Objekt gepinntes Servo ist ein blockiertes Servo. Es dreht nicht – erzeugt also keine mechanische Leistung: und alles, was die Wicklung zieht, geht in Wärme.
- Ein SG90 zieht blockiert grob 650–750 mA bei 4,8 V. Bei 70 % Blockiermoment drückt man weiter etwa 0,49 A durch einen Motor ohne Luftstrom und mit Kunststoffgehäuse.
- Sie werden in Dutzenden Sekunden heiß und sterben in Minuten. Das übliche Symptom ist ein Servo, das arbeitet, dann schwach und zittrig wird, dann summt und nichts tut.
- Ein billiger 5-V-Regler, der ein paar davon versorgt, setzt per Brownout aus – was deinen Mikrocontroller mitten im Griff zurücksetzt.
Dinge, die das beheben, grob nach Kosten geordnet:
- Nicht halten, was man nicht halten muss. Den Greifer öffnen, sobald das Teil abgelegt ist. Der häufigste Fehler ist eine Zustandsmaschine, die die Backen an einem leeren Greifer die ganze Rückfahrt geschlossen lässt.
- Nach dem Greifen zurücknehmen. Fest schließen, dann den Befehl ein, zwei Schritte verringern. Mit Nachgiebigkeit in Reihe behält man den Großteil der Kraft; ohne verliert man alles – ein weiteres Argument für Nachgiebigkeit.
- Das Servo aus eigener Versorgung speisen, nicht aus dem Boardregler, mit wenigen hundert µF in der Nähe.
- Eine mechanische Verriegelung oder Übertotpunktkinematik für langes Halten hinzufügen. Das tun Seriengreifer – und es zieht null Strom.
- Die Gehäusetemperatur nach einer Minute Halten mit dem Finger messen. Warm ist in Ordnung. Zu heiß, um den Finger darauf zu lassen, heißt: etwa eine Woche Dienst übrig.
Nachgiebigkeit einbauen
Nachgiebigkeit behebt beide Probleme auf einmal – sie öffnet das Fenster und nimmt das Servo vom Blockierpin. Vier Wege dorthin, billigster zuerst:
Ein Schaumstoff- oder TPU-Belag (k ≈ 4 N/mm)
Aufklebbarer EVA-Schaum oder ein gedruckter TPU-Belag 3–4 mm dick. Kostet nichts, dauert fünf Minuten und bewegt dich von null funktionierenden Einstellungen auf etwa eine. Es ist die minimale gangbare Lösung und allein nicht genug für empfindliche Arbeit.
Eine Zugfeder in Reihe (k ≈ 0,8 N/mm)
Die Feder zwischen Servohorn und Finger legen, mit Schlitz und Stift, damit das Gestänge Weg aufnehmen kann. Nun befiehlt das Servo eine Federauslenkung – was ein Kraftbefehl mit echter Toleranz ist. Das ist ein serienelastischer Aktor aus einem 40-Cent-Teil – und die preiswerteste Änderung im ganzen Greifer.
Die Entwurfsregeln: Eine Feder wählen, deren Arbeitsauslenkung dein Fenster abdeckt (wenige Millimeter), leicht vorspannen, damit es bei Erstkontakt keine Totzone gibt, und einen Anschlag hinzufügen, damit ein durchgehender Befehl sie nicht auf Block winden und trotzdem volles Blockiermoment durchs Gestänge jagen kann.
Ein gedruckter Federgelenkfinger (k ≈ 0,35 N/mm)
Ein Finger mit bewusst dünner Stelle, die sich biegt. Gratis beim Drucken, keine Extrateile, und liefert das breiteste Fenster der vier. In PETG oder Nylon statt PLA drucken – PLA kriecht unter Dauerlast und dein Federgelenk setzt sich binnen weniger Wochen des Haltens.
Dicke dominiert: Die Steifigkeit eines Biegebalkens geht mit Dicke hoch drei – 2 mm gegen 1,5 mm sind also Faktor 2,4. Einen Teststreifen drucken, bekannte Gewichte daranhängen, Auslenkung messen – und du hast dein k in zehn Minuten. Diese gemessene Zahl gehört in den Simulator, nicht das Preset.
Fin-Ray-Finger
Der ganze Finger ist ein Fachwerk, das sich beim Belasten ums Objekt wickelt. Liefert Nachgiebigkeit und Teilformschluss zugleich – weshalb sie Hobbygreifer für unregelmäßige Objekte übernommen haben. Schwerer zu modellieren – die wirksame Steifigkeit ändert sich beim Umschließen –, also messen statt rechnen.
Was Nachgiebigkeit kostet
Sie ist nicht gratis – und Ehrlichkeit über den Preis lohnt:
- Positionsgenauigkeit am Objekt. Das Teil landet dort, wohin die Nachgiebigkeit es legte, nicht wohin du befahlst. Braucht deine Aufgabe das Teil auf 0,2 mm platziert, arbeitet Nachgiebigkeit dagegen – und du willst einen steifen Greifer mit echter Kraftmessung stattdessen.
- Einschwingzeit. Ein weicher Finger klingelt nach schneller Bewegung. Nach dem Schließen eine kurze Verweilzeit hinzufügen, bevor du hebst – sonst misst du das Klingeln statt den Griff.
- Kriechen. Alles Kunststoff unter Dauerlast verformt sich langsam. Federn und PETG-Federgelenke sind hier weit besser als PLA.
- Du fühlst das Objekt nicht. Nachgiebigkeit macht die Servoeigenposition zum schlechteren Stellvertreter dessen, was an der Fingerspitze geschieht – wer Grifferkennung will, braucht also Schalter oder Sensor: siehe die Pick-and-place-Zustandsmaschine.
Die vier Zahlen vor dem Drucken
L, der Hebelarm – vom breitesten Objekt gesetzt. Alles andere folgt.k, die Reihensteifigkeit – gemessen, indem man Gewichte an einen gedruckten Testfinger hängt.F_crush– gemessen, mit Küchenwaage und ein paar Opferteilen.step = L·(π/180)– Rechnung.
Dann (min(F_crush, τ·0,7/L) − F_floor)/k > step prüfen. Scheitert es, bringt keine Firmware, die du schreibst, den Greifer zum Arbeiten – und die Lösung heißt immer, k zu senken, niemals Drehmoment zu erhöhen.
Weiter
- Reibung, Kraftschluss und warum zwei Kontakte eine Wette sind – der Fehler, den Kraft nicht behebt
- Robotergreifertypen und Greifkraft – woher der Boden kommt
- Der Greifersimulator – Steifigkeit ziehen und dem Fenster beim Skalieren als 1/k zusehen
- Das SG90-Servo – das Teil, das diese Seite voraussetzt
- Servos mit PCA9685 ansteuern – wenn aus einem Servo sechs werden
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur