
Tutorial · Intermediário · 30 min
Força de preensão com servo: torque de travamento e complacência
Entenda como a rigidez converte a posição comandada pelo servo em força de preensão e por que a complacência amplia a janela útil.
Um problema de grandezas, não de ajuste
Aqui está toda a dificuldade de uma garra com servo de hobby, em duas linhas:
- O objeto responde à força. Abaixo de um limite mínimo, ele escapa; acima de um limite máximo, é destruído.
- O servo recebe uma posição.
writeMicroseconds(1300)define um ângulo, e o servo tenta manter esse ângulo contra qualquer carga aplicada.
Posição e força são grandezas diferentes. A conversão entre elas é determinada pela rigidez em série de tudo o que fica entre o chapéu do servo e o objeto — a ligação, o dedo, a placa e o próprio objeto. Se essa cadeia tem rigidez k, levar as mandíbulas Δc além do primeiro contato produz
N = k · Δce a janela de força que precisa ser atingida, expressa como a faixa de deslocamento que é possível comandar, é
Δc_window = ( F_ceiling − F_floor ) / kTodos os resultados apresentados nesta página decorrem dessa única equação, inclusive o motivo pelo qual um dedo mais rígido e melhor impresso torna a garra pior.
O que um servo realmente consegue resolver
A resolução utilizável de um servo de hobby é de aproximadamente um grau, depois de considerar a zona morta, a folga da caixa de engrenagens e a quantização dos pulsos de comando. Esse ângulo se traduz em deslocamento da mandíbula por meio do braço de alavanca L:
step = L · (π/180)| Braço de alavanca | Deslocamento por passo | Força de travamento de um SG90 | Força contínua (≈70%) |
|---|---|---|---|
| 12 mm | 0,209 mm | 14,67 N | 10,27 N |
| 20 mm | 0,349 mm | 8,80 N | 6,16 N |
| 30 mm | 0,524 mm | 5,87 N | 4,11 N |
| 45 mm | 0,785 mm | 3,91 N | 2,74 N |
| 60 mm | 1,047 mm | 2,93 N | 2,05 N |
Vale observar duas coisas. Um braço de alavanca curto proporciona mais força e resolução mais fina — uma vantagem nas duas métricas que importam para a garra. O custo é o alcance: o deslocamento da mandíbula durante uma varredura do braço de θ é apenas L·θ. Assim, um braço de 12 mm com uma varredura de 120° abre 25 mm e não consegue contornar uma garrafa de 65 mm. 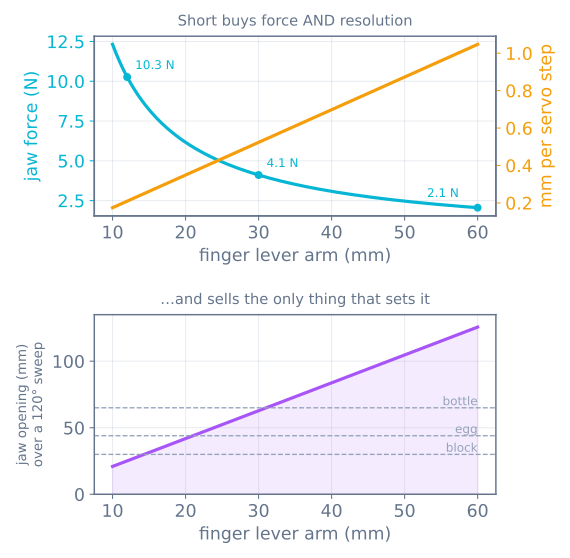
O braço de alavanca deve ser dimensionado pelo maior objeto que a garra precisa pegar; a força e a resolução decorrem dessa escolha. Se você precisa de alcance e força, use uma ligação ou uma cremalheira.
A segunda observação é que um PCA9685 de 12 bits oferece cerca de 0,09° de resolução de comando, o que parece resolver o problema, mas não resolve. O limite real é a zona morta e a caixa de engrenagens do servo, não a fonte dos pulsos. Comandos mais finos produzem um movimento mais suave, não uma força mais bem controlada — o mesmo princípio de microstep melhorar o acompanhamento, e não a precisão.
A janela, medida
Agora junte as duas metades. Considere um morango: 15 g, μ 0,6, força de esmagamento próxima de 3 N e um SG90 em um braço de 30 mm que fornece 4,11 N continuamente. Durante um levantamento de 250 mm em 0,9 s, o piso de escorregamento é 0,29 N e o teto é min(3, 4.11) = 3 N; portanto, a janela de força é de 2,71 N. Divida esse valor pela rigidez:
| Dedo | k | Janela | Em relação ao passo de 0,524 mm | Posições do servo que funcionam |
|---|---|---|---|---|
| Dedo rígido impresso em PLA | 25 N/mm | 0,108 mm | 5× menor | 0 |
| Dedo rígido com placa de espuma | 4 N/mm | 0,677 mm | Apenas um pouco maior | 1 |
| Mola de extensão em série | 0,8 N/mm | 3,386 mm | 6× maior | 7 |
| Dedo flexural impresso | 0,35 N/mm | 7,739 mm | 15× maior | 15 |
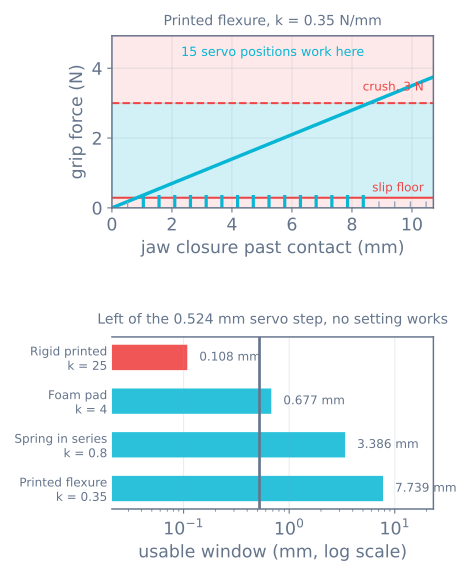
A janela varia exatamente em proporção a 1/k. Vinte e cinco dividido por 0,35 dá setenta e um, e 7,739 / 0,108 também dá setenta e um. Não há aproximação nesse resultado, e é possível acompanhar os dois valores em sentidos opostos ao arrastar o controle deslizante de rigidez no simulador de garra.
Abaixo de um passo do servo, nenhuma configuração funciona. Não se trata apenas de algo “difícil de ajustar”: não existe valor de comando que coloque a força dentro da janela, e nenhuma alteração de firmware permite alcançar uma. Este é o aspecto mais importante que você precisa saber antes de imprimir um dedo.
Então por que a garra rígida de alguém funciona?
Porque ela nunca consegue entrar na janela. A garra ultrapassa o limite e fica presa no teto de força do próprio servo. Isso só funciona enquanto esse teto estiver abaixo da força de esmagamento do objeto.
Alterne os objetos no simulador com um dedo rígido: a coluna “configurações que funcionam” fica em zero para todos eles. Ainda assim, quatro dos seis objetos são mantidos corretamente:
| Objeto | Limite de esmagamento | O que acontece com dedos rígidos |
|---|---|---|
| Bloco de madeira | 500 N | segurado — servo travado em 4,11 N |
| Parafuso M6 | 2000 N | segurado — servo travado |
| Ovo de galinha | 30 N | segurado — servo travado |
| Garrafa PET | 8 N | segurado — servo travado |
| Copo de papel | 4 N | esmagado |
| Morango | 3 N | esmagado |
O servo funciona como um limitador de força que você não projetou e não consegue ajustar. O limite é definido pelo valor que τ·0.7/L assumir, e qualquer objeto mais frágil que isso pode ser destruído.
Isso tem uma consequência realmente contraintuitiva: usar um servo maior torna a garra pior. Arraste o controle deslizante do torque de travamento de um SG90 na direção de um MG996R e o limitador implícito ultrapassará a força de esmagamento do ovo; agora você também quebra ovos. Aumentar o torque é a resposta errada para “a garra deixa cair as coisas” quase com a mesma frequência com que é a resposta certa.
O custo de manter a preensão em travamento
Um servo pressionado contra um objeto está em travamento. Como não está girando, não produz potência mecânica, e toda a energia elétrica consumida pelo enrolamento é convertida em calor.
- Um SG90 consome aproximadamente 650–750 mA em travamento a 4,8 V. Mesmo a 70% do torque de travamento, ainda circulate cerca de 0,49 A por um motor sem ventilação e com caixa de plástico.
- Os servos aquecem em dezenas de segundos e podem parar de funcionar em minutos. O sintoma habitual é um servo que funciona, depois fica fraco e trêmulo e, por fim, zumbe sem executar o movimento.
- Um regulador barato de 5 V alimentando alguns deles sofre queda de tensão e reinicia o microcontrolador no meio de uma coleta.
Estas são as soluções, aproximadamente na ordem crescente de custo:
- Não mantenha a preensão quando ela não for mais necessária. Abra a garra assim que a peça for colocada. O erro mais comum é uma máquina de estados que deixa as mandíbulas fechadas, com a garra vazia, durante todo o trajeto de retorno.
- Reduza a preensão depois de confirmá-la. Feche com firmeza e depois reduza o comando em um ou dois passos. Com complacência em série, você mantém quase toda a força; sem ela, perde quase toda a força. Essa é mais uma razão para usar complacência.
- Alimente o servo por uma fonte dedicada, e não pelo regulador da placa, com um capacitor com centenas de microfarads próximo à garra.
- Adicione uma trava mecânica ou uma ligação autoposicionadora para preensões longas. É o que fazem as garras de produção, e isso não consome corrente.
- Meça a temperatura da caixa com um sensor após um minuto de preensão; não toque na caixa para fazer a verificação. Uma temperatura morna é normal. Se estiver quente demais para manter o dedo sobre a caixa, o tempo de uso restante pode ser de apenas uma semana.
Construindo complacência
A complacência corrige os dois problemas ao mesmo tempo — abre a janela de força e retira o servo do travamento. Quatro maneiras de obtê-la, da mais barata à mais cara:
Uma placa de espuma ou TPU (k ≈ 4 N/mm)
Cole espuma EVA ou use uma placa de TPU impressa com 3–4 mm de espessura. A solução custa quase nada e pode ser implementada em cinco minutos, levando o sistema de nenhuma configuração funcional para aproximadamente uma. É a correção mínima viável, mas não é suficiente sozinha para trabalhos delicados.
Uma mola de extensão em série (k ≈ 0,8 N/mm)
Coloque a mola entre o chapéu do servo e o dedo, com uma ranhura e um pino para que a ligação compense o curso. Agora, o servo comanda a deflexão da mola, o que equivale a comandar a força com uma tolerância real. Este é um atuador elástico em série construído com uma peça de 40 pence e a alteração de melhor custo-benefício para a garra.
As regras de projeto são: escolha uma mola cuja deflexão de trabalho cubra a janela de força — poucos milímetros —; aplique uma pré-carga leve para evitar zona morta no primeiro contato; e adicione um batente rígido que impeça a mola de se comprimar até as espiras se encostarem e que evite que um comando descontrolado transfira o torque de travamento integral pela ligação.
Um dedo flexural impresso (k ≈ 0,35 N/mm)
Um dedo com uma seção deliberadamente fina que dobra durante o uso. Não exige peças adicionais nem aumenta o custo de impressão, além de oferecer a maior janela das quatro soluções. Imprima em PETG ou náylon, em vez de PLA — o PLA sofre fluência sob carga sustentada, e o dedo flexural pode adquirir deformação permanente em poucas semanas de uso.
A espessura domina o comportamento: a rigidez de uma viga em flexão varia com o cubo da espessura. Assim, passar de 1,5 mm para 2 mm aumenta a rigidez por um fator de aproximadamente 2,4. Imprima uma tira de teste, pendure nela pesos de massa conhecida, meça a deflexão e você terá o valor de k em dez minutos. Use no simulador esse valor medido, e não o valor predefinido.
Dedos fin-ray
O dedo inteiro forma uma treliça que se adapta ao objeto à medida que ele é carregado. Fornece complacência e fechamento parcial por forma ao mesmo tempo, e por isso se tornou comum em garras de hobby destinadas a objetos irregulares. É mais difícil de modelar — a rigidez efetiva muda conforme o dedo envolve o objeto — portanto meça em vez de calcular.
O que a complacência custa
A complacência tem um custo, e vale ser claro sobre essa troca:
- Precisão de posição do objeto. A peça termina onde a complacência a colocou, e não onde você comandou. Se a tarefa exige precisão de 0,2 mm ao posicionar a peça, a complacência trabalha contra o objetivo; nesse caso, use uma garra rígida com sensorização real de força.
- Tempo de estabilização. Um dedo macio oscila após um movimento rápido. Aguarde brevemente depois de fechar a garra antes de levantar, ou você estará observando a oscilação em vez da preensão.
- Fluência. Todo plástico sob carga sustentada se deforma lentamente. Molas e elementos flexíveis de PETG são muito melhores que PLA nesse aspecto.
- Ausência de uma medida direta da força. A complacência torna a posição do próprio servo um indicador menos confiável do que ocorre na ponta do dedo. Para detectar a preensão, use um interruptor ou sensor — consulte a máquina de estados de coleta e colocação.
Os quatro números que você precisa ter antes de imprimir
L, o braço de alavanca — definido pelo maior objeto que a garra precisa contornar. Todo o resto decorre dele.k, a rigidez em série — medido pendurando pesos conhecidos em um dedo de teste impresso.F_crush, a força de esmagamento — medida com uma balança de cozinha e algumas peças que podem ser sacrificadas.step = L·(π/180)— cálculo aritmético.
Depois, verifique (min(F_crush, τ·0.7/L) − F_floor)/k > step. Se a condição falhar, nenhuma implementação de firmware fará a garra funcionar, e a correção será sempre diminuir k, nunca aumentar o torque.
Próximo
- Atrito, fechamento por força e por que dois contatos são uma aposta — a falha que a força não resolve
- Tipos de garras robóticas e força de preensão — de onde vem o piso
- O simulador de garra — arraste a rigidez e veja a janela escalar como 1/k
- O servo SG90 — a peça que esta página pressupõe
- Dirigindo servos com um PCA9685 — quando um servo se torna seis
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar