
Tutorial · Mittelstufe · 25 Min.
Reibung, Kraftschluss und warum zwei Kontakte eine Wette sind
Der Reibungskegel, Kraftschluss und der eine Test, der sagt, ob ein Zwei-Finger-Griff hält – ein Test, in dem die Normalkraft gar nicht vorkommt.
Die Frage, die Zudrücken nicht beantwortet
Hier der Fehler, den alle in der ersten Greiferwoche treffen: Man nimmt einen Kegel auf, oder ein Ei, oder einen konischen Flaschendeckel. Die Backen schließen, das Objekt ist gehalten – und dann schießt es aus dem Greifer wie ein Melonenkern. Also drückt man fester zu. Es schießt schneller heraus.
Diese Reaktion ist im Geist richtig und in der Physik falsch – und der Grund lohnt die zwanzig Minuten Verständnis: Ob ein Zwei-Finger-Griff hält, hängt nicht davon ab, wie fest man zudrückt. Die Normalkraft kürzt sich aus der Bedingung vollständig heraus. Man prüft das in einer Zeile Algebra – und danach hört die Hälfte der mysteriösen Greiferfehler auf, mysteriös zu sein.
Der Reibungskegel
Mit einem Kontakt anfangen. Ein Finger drückt mit Normalkraft N auf eine Fläche. Coulomb-Reibung sagt: Die Tangentialkraft, die der Kontakt vor Gleiten tragen kann, beträgt höchstens μN:
|F_t| ≤ μ · NNun aufhören, das als zwei Zahlen zu denken, und als Form denken. Die Gesamtkontaktkraft ist die Vektorsumme aus Normal- und Tangentialanteil. Kann der Tangentialanteil beliebiges bis μN sein, dann kann der Gesamtkraftvektor überall in einen Kegel um die Flächennormale zeigen, mit Halbwinkel
φ = atan(μ) der ReibungswinkelDieser Kegel ist die gesamte Coulomb-Reibung, gezeichnet. Gummi auf gedrucktem Belag bei μ = 0,6 ergibt φ = 31°. Stahl auf trockenem PLA bei μ = 0,25 ergibt 14°. Eine nasse Erdbeere liefert fast nichts.
| Kontaktpaar | μ (typisch) | Reibungswinkel |
|---|---|---|
| TPU-Belag auf trockener Pappe | 0,7 | 35° |
| Silikon auf Glas | 0,6 | 31° |
| PLA auf PLA | 0,35 | 19° |
| PLA auf glatter PET-Flasche | 0,25 | 14° |
| Alles auf nasser oder öliger Fläche | 0,1 | 6° |
Zwei Dinge folgen sofort. Der Kegelwinkel hängt nur von den Materialien ab – nicht von Kraft, nicht von Kontaktfläche, nicht davon, wie schwer das Objekt ist. Und der Kegel sitzt auf der Flächennormalen – der Normalen der Objektfläche, nicht der Richtung, in die deine Backe zufällig drückt.
An diesem zweiten Punkt sterben die Griffe.
Kraftschluss, für zwei Kontakte
Ein Griff hält, wenn die Kontakte gemeinsam jeder Beanspruchung – jeder Kombination aus Kraft und Drehmoment – widerstehen können, die die Welt dem Objekt zumutet. Das heißt Kraftschluss, und für den Spezialfall zweier Punktkontakte mit Reibung kollabiert es zu etwas, das man an einer Zeichnung prüfen kann:
Ein Zwei-Kontakt-Griff hat genau dann Kraftschluss, wenn die Verbindungslinie beider Kontaktpunkte in beiden Reibungskegeln liegt.
Die Intuition: Die einzige Art, wie zwei Kontakte ihre Drehmomente gegenseitig balancieren können, ist, direkt entlang der Verbindungslinie aufeinander zu drücken. Liegt diese Linie im Kegel, kann Reibung den Kontakt dort halten. Liegt sie außerhalb, kann der Kontakt keine Kraft in diese Richtung liefern – und das Objekt rotiert oder gleitet, bis es kann.
Nun auf Parallelbacken an konischem Objekt anwenden. Die Backen sind flach und vertikal – die Verbindungslinie der Kontakte liegt also waagerecht. Die Objektfläche ist um den Keilwinkel θ geneigt – jede Flächennormale ist also ebenfalls um θ gegen waagerecht geneigt. Die waagerechte Grifflinie liegt genau dann in einem Kegel mit Halbwinkel φ, zentriert θ neben waagerecht, wenn θ < φ:
holds ⟺ θ < atan(μ) ⟺ tan(θ) < μ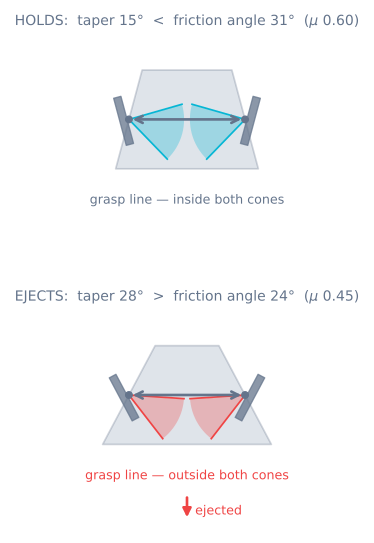
Darin steht kein N. Das ist die ganze Antwort auf „warum hilft Zudrücken nicht“. Zudrücken hebt die Normalkraft – was die Reibkraft um exakt denselben Anteil hebt wie die Keilkraft, die das Objekt auswerfen will. Das Verhältnis ist fest – und das Verhältnis entscheidet.
Man kann das im Greifersimulator beobachten: Das Keil-Preset laden, dann den Schließregler von 0,4 mm bis zum Anschlag ziehen. Die Greifkraft geht von 0,40 N auf 4,11 N – zehnmal fester –, und das Urteil bewegt sich nicht. Dann die Schließung lassen und μ von 0,45 auf 0,55 ziehen. Bei 0,53 ist der Kegel ±27,9° und das Objekt wirft weiter aus; bei 0,55 sind es ±28,8°, passiert den 28°-Keil, und der Griff hält. Zwei Hundertstel μ – und Zudrücken war nie Teil der Argumentation.
Warum dein Griff keiliger ist, als du denkst
Bei tan(θ) < μ könnte man schließen, das zähle nur für offensichtlich konische Teile. Es zählt weit öfter – denn θ ist die lokale Neigung der Fläche am Kontaktfleck, nicht die Gesamtform des Objekts.
- Alles Runde. Einen Ball oder eine Flasche neben ihrem Äquator greifen und die lokale Fläche ist geneigt. Je außermittiger man packt, desto steiler der Keil – und es gibt einen Streifen nahe der Oberseite jedes gekrümmten Objekts, wo kein Griff hält.
- Entformungsschrägen. Spritzgussteile haben konstruktionsbedingt 1–3° Schräge, damit sie aus der Form können. Ein geformter Becher ist ein Kegel.
- Alles Gedruckte mit Fase. Eine 45°-Fase braucht μ > 1, um auf dieser Fläche zu halten – was nichts, was du besitzt, hat.
- Nachgiebigkeit, die den Kontakt verschiebt. Während sich ein weicher Belag verformt, wandert der wirksame Kontaktpunkt ums Objekt – oft bergauf, auf einen steileren Flächenteil. Ein Griff kann im Kegel beginnen und sich selbst hinausbewegen.
Die praktische Fassung dieser Regel: Schauen, wo der Belag wirklich berührt, und fragen, was die Tangentialebene dort tut. Ist sie nicht grob parallel zur Backe, verlässt man sich auf Reibung, die man nicht haben mag.
Formschluss: die Lösung, die immer funktioniert
Kraftschluss braucht Reibung. Formschluss nicht – er ist der Fall, wo die Geometrie allein jede Bewegung verhindert, der Griff also selbst bei μ = 0 hält. Eine Welle in V-Block gelegt, ein Teil in passender Tasche gefangen, ein Stift durch ein Loch: Nichts kann sich bewegen, egal wie glitschig es ist.
Wahren Formschluss bekommt man mit zwei Fingern fast nie. Was man stattdessen bekommt, ist Teilformschluss – und die einzelne höchstwertige Änderung, die man an einem versagenden Greifer vornehmen kann:
| Änderung | Was sie mit dem Problem tut |
|---|---|
| V-Nut im Finger | Macht aus einem Kontakt zwei, in selbst gewählten Winkeln. Das Objekt sitzt in der Kerbe und das Keilargument gilt für die Auswurfrichtung nicht mehr |
| Eine formpassende Tasche fürs Teil | Voller Formschluss für dieses Teil. Unschlagbar, wenn man immer nur eines aufnimmt |
| Eine Lippe oder ein Haken unterm Objekt | Schwerkraft trägt nun Geometrie, nicht Reibung. Greifen muss es nur noch vor Kippen bewahren |
| Saugen statt Kneifen | Gar keine Tangentialanforderung auf glatter Fläche. Völlig andere Fehlermoden |
| Knautschige Beläge, die umschließen | Vergrößern den Kontaktfleck, bis er Flächen mehrerer Winkel umspannt – Formschluss aus Versehen: wofür weiche Greifer da sind |
Beachte, was nicht auf dieser Liste steht: ein größeres Servo. Der Greifersimulator macht den Punkt scharf – das Keilurteil ist über den ganzen Kraftbereich unverändert, und ein größeres Servo bewegt dich nur Richtung Zerdrücken des Teils.
μ heben ist der andere Hebel
Kann man die Geometrie nicht ändern, die Materialien ändern. Das ist billig und wirkt, in Grenzen:
- TPU- oder Silikonbeläge verdoppeln grob μ gegenüber nacktem PLA. Gedrucktes TPU bei 0,3 mm Schichthöhe mit leicht unterextrudierter Deckschicht ist noch griffiger – denn die Rippen beißen.
- Die Beläge reinigen. Staub und Fingerfett sind die zwei größten ungeloggten Ursachen für „es ging mal“. Ein Greifer, der über eine Woche degradiert, ist meist ein schmutziger Belag, kein müdes Servo.
- Beläge nicht glatt schleifen. Glatt maximiert Kontaktfläche – was für Coulomb-Reibung nichts tut –, und minimiert mechanisches Verhaken, was alles tut.
- Wissen, wann μ kollabiert. Nass, ölig, staubig oder frostig und man kann ohne Warnung die Hälfte verlieren. Hat die Anwendung irgendetwas davon, für Formschluss konstruieren und Reibung als Bonus behandeln.
Hier gibt es eine Decke. μ über etwa 1,0 ist selten für trockene technische Materialien – der Reibungswinkel deckelt also nahe 45°. Eine steilere Fläche wird per Kneifen nie gehalten, Punkt.
Zwei Kontakte sind eine Wette, drei ein Argument
Alles oben galt zwei Punktkontakten – denn das ist, was ein Parallelgreifer ist. Es lohnt Aussprechen, was man mit zwei aufgibt.
Mit zwei Kontakten rotiert das Objekt frei um die Verbindungsachse. Nichts im Griff widersteht dem außer dem Reibmoment der Kontaktflecke – das bei wirklich kleinem Fleck fast null ist. Ein Zwei-Finger-Griff an einem langen Objekt lässt es also schwenken und schwingen – dann ändert das Schwingen den wirksamen Keil an den Kontakten, und dann geht es. Das ist der Fehler „es rotierte auf dem Weg hoch aus den Backen“ – verschieden von Gleiten wie Auswerfen.
Drei oder mehr Kontakte, ums Objekt verteilt, nehmen diese Freiheit. Darum haben Industriegreifer für sperrige Teile drei Backen – und darum schlägt ein umschließender weicher Greifer einen kneifenden starren an allem Unregelmäßigen.
Für einen Zwei-Finger-Bau sind die praktischen Milderungen:
- Durch den Schwerpunkt greifen. Eine Grifflinie durch den Schwerpunkt hat kein Schwerkraftmoment abzuwehren. Außermittig und man verlässt sich auf Fleckreibung.
- Die Beläge groß und weich machen, damit der Kontakt wirklich ein Fleck mit echtem Reibmoment ist, kein Punkt.
- Sanft beschleunigen. Das Schwenken treibt das Trägheitsmoment der Bewegung – derselbe Beschleunigungsterm, der die Greifkraftdimensionierung dominiert.
- Das Teil erst orientieren, wenn möglich, damit die Längsachse zwischen den Backen statt quer läuft.
Die Checkliste
Vor dem Drucken eines Fingers diese vier beantworten:
- Was tut die Tangentialebene dort, wo der Belag berührt? Ist sie um mehr als
atan(μ)geneigt, hält keine Greifkraft. Geometrie oder Kontaktpunkt ändern. - Welches μ habe ich wirklich, nass und staubig? Die pessimistische Zahl nehmen.
- Läuft die Grifflinie nahe am Schwerpunkt vorbei? Wenn nicht, fürs Drehmoment auslegen, nicht nur Gewicht.
- Bekomme ich Teilformschluss gratis? Eine V-Nut kostet beim Drucken nichts und beseitigt die ganze Fehlerklasse.
Dann die Kraft auslegen – ein völlig separates Problem mit völlig separaten Wänden, behandelt in Robotergreifertypen und Greifkraft und im Greifersimulator, wo man Boden und Decke wandern sehen kann.
Weiter
- Robotergreifertypen und Greifkraft – das Kraftbudget, sobald Geometrie steht
- Servogreiferkraft, Blockieren und Nachgiebigkeit – warum ein steifer Finger sein eigenes Fenster nicht treffen kann
- Der Greifersimulator – μ am Keil vorbeiziehen und dem Kegel beim Öffnen zusehen
- Schubkraft und Traktion – dasselbe μN-Argument, auf Räder statt Finger angewandt
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur