
Tutoriel · Intermédiaire · 30 min de lecture
Effort, blocage et souplesse des pinces à servos
Un servo commande une position ; l'objet se soucie de l'effort. Le taux de change est la raideur : avec des doigts rigides, fenêtre plus fine qu'un pas servo.
Un problème d’unités, pas de réglage
Voici toute la difficulté d’une pince à servo amateur, en deux lignes :
- L’objet se soucie de l’effort. Sous un plancher il tombe, au-dessus d’un plafond il est détruit.
- Le servo prend une position.
writeMicroseconds(1300)est un angle, et le servo tiendra cet angle quoi qu’il en coûte.
Ce sont des unités différentes, et la chose qui convertit entre elles est la raideur en série de tout ce qui se tient entre le palonnier du servo et l’objet — la tringlerie, le doigt, le patin, l’objet lui-même, tous en série. Si cette chaîne a une raideur k, alors enfoncer les mâchoires de Δc passé le premier contact produit
N = k · Δcet la fenêtre d’effort à atteindre, exprimée dans les millimètres réellement commandables, est
Δc_window = ( F_ceiling − F_floor ) / kTout dans cette page découle de cette unique équation, y compris la raison pour laquelle un doigt plus raide et mieux imprimé rend votre pince pire.
Ce qu’un servo peut vraiment résoudre
La résolution utilisable d’un servo amateur est d’environ un degré une fois comptées la bande morte, le jeu du réducteur et la quantification de ce qui génère l’impulsion. Ce degré devient course des mâchoires via le bras de levier L :
step = L · (π/180)| Bras de levier | Course des mâchoires par pas | Effort de blocage d’un SG90 | Effort continu (≈70 %) |
|---|---|---|---|
| 12 mm | 0.209 mm | 14.67 N | 10.27 N |
| 20 mm | 0.349 mm | 8.80 N | 6.16 N |
| 30 mm | 0.524 mm | 5.87 N | 4.11 N |
| 45 mm | 0.785 mm | 3.91 N | 2.74 N |
| 60 mm | 1.047 mm | 2.93 N | 2.05 N |
Deux choses à remarquer. Un bras de levier court achète à la fois plus d’effort et une résolution plus fine — il est meilleur sur les deux axes qui comptent pour la pince. Ce qu’il coûte est la plage : la course des mâchoires sur un balayage de palonnier de θ vaut juste L·θ, donc un bras de 12 mm sur 120° ouvre 25 mm et ne peut entourer une bouteille de 65 mm. 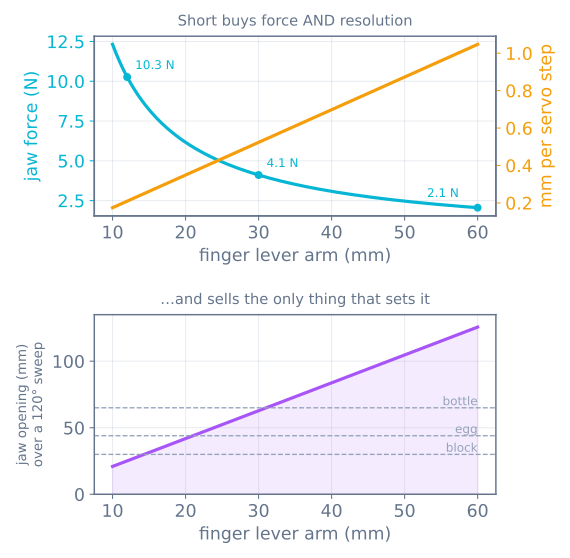
Le bras de levier est choisi par la plus grosse chose à saisir, et effort et résolution sont ce qui en découle. S’il faut portée et effort, c’est à cela que servent une tringlerie ou une crémaillère.
Et la seconde chose : un PCA9685 en 12 bits donne environ 0,09° de résolution de commande, ce qui semble corriger cela. Non. Le mur est la bande morte et le réducteur du servo, pas la source d’impulsions. Des commandes plus fines achètent un mouvement plus doux, pas un effort plus fin — la même forme que les micropas achetant le suivi plutôt que la précision.
La fenêtre, mesurée
Mettez maintenant les deux moitiés ensemble. Prenez une fraise : 15 g, μ 0,6, écrasement vers 3 N, et un SG90 sur un bras de 30 mm donnant 4,11 N en continu. Sur un levage de 250 mm en 0,9 s, le plancher de glissement est 0,29 N et le plafond est min(3, 4,11) = 3 N, donc la fenêtre d’effort est 2,71 N. Divisez par la raideur :
| Doigt | k | Fenêtre | Contre pas de 0,524 mm | Positions de servo qui marchent |
|---|---|---|---|---|
| Doigt rigide imprimé PLA | 25 N/mm | 0.108 mm | 5× trop fine | 0 |
| Doigt rigide, patin mousse | 4 N/mm | 0.677 mm | à peine plus large | 1 |
| Ressort d’extension en série | 0.8 N/mm | 3.386 mm | 6× plus large | 7 |
| Doigt flexure imprimé | 0.35 N/mm | 7.739 mm | 15× plus large | 15 |
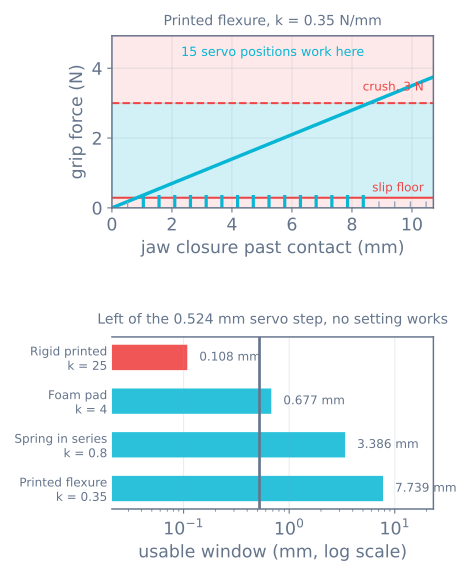
La fenêtre varie exactement comme 1/k. Vingt-cinq sur zéro-virgule-trente-cinq fait soixante et onze, et 7,739 / 0,108 fait soixante et onze. Il n’y a rien d’approximatif, et vous pouvez regarder les deux nombres bouger l’un contre l’autre en glissant le curseur de raideur dans le simulateur de pince.
Sous un pas de servo, il n’existe aucun réglage qui marche. Pas « dur à régler » — il n’existe aucune valeur de commande qui atterrit dans la fenêtre, et aucun changement de micrologiciel n’en atteint une. C’est la chose la plus utile à savoir avant d’imprimer un doigt.
Alors pourquoi la pince rigide de quiconque marche ?
Parce qu’elle n’atterrit jamais dans la fenêtre. Elle dépasse et reste coincée au plafond d’effort propre du servo, et cela marche seulement tant que le plafond se trouve sous l’effort d’écrasement de l’objet.
Faites défiler les objets dans le simulateur avec un doigt rigide et la colonne « réglages qui marchent » est à zéro pour chacun — et pourtant quatre des six sont parfaitement tenus :
| Objet | Limite d’écrasement | Ce qui arrive avec des doigts rigides |
|---|---|---|
| Bloc de bois | 500 N | tenu — servo coincé à 4,11 N |
| Boulon M6 | 2000 N | tenu — servo coincé |
| Œuf de poule | 30 N | tenu — servo coincé |
| Bouteille PET | 8 N | tenue — servo coincé |
| Gobelet en papier | 4 N | écrasé |
| Fraise | 3 N | écrasée |
Le servo agit comme un embrayage non conçu et non réglable. Il est réglé à ce que τ·0,7/L vaut par hasard, et tout ce qui est plus faible est détruit.
Cela a une conséquence vraiment contre-intuitive : monter un plus gros servo rend la pince pire. Poussez le curseur de couple de blocage d’un SG90 vers un MG996R et l’embrayage accidentel monte passé la limite d’écrasement de l’œuf, et maintenant vous cassez aussi des œufs. Plus de couple est la mauvaise réponse à « ça lâche des choses » presque aussi souvent que la bonne.
Le coût de tenir en bloquant
Un servo coincé contre un objet est un servo bloqué. Il ne tourne pas, donc il ne produit aucune puissance mécanique, et tout ce que l’enroulement tire part en chaleur.
- Un SG90 tire environ 650–750 mA bloqué sous 4,8 V. À 70 % du couple de blocage vous poussez encore environ 0,49 A dans un moteur sans ventilation et à carter plastique.
- Ils chauffent en dizaines de secondes et meurent en minutes. Le symptôme usuel est un servo qui marche, puis faiblit et tremble, puis bourdonne et ne fait rien.
- Un régulateur 5 V bon marché alimentant deux de ceux-ci microcoupera, ce qui redémarre votre microcontrôleur en pleine prise.
Les choses qui corrigent, à peu près par ordre de coût :
- Ne tenez pas ce qu’il ne faut pas tenir. Ouvrez la pince dès que la pièce est posée. Le bogue le plus courant est une machine à états qui laisse les mâchoires fermées sur une pince vide pendant tout le retour.
- Reculez après saisie. Fermez fermement, puis réduisez la commande d’un pas ou deux. Avec de la souplesse en série vous gardez l’essentiel de l’effort ; sans elle vous perdez tout, autre argument pour la souplesse.
- Alimentez le servo sur sa propre alimentation, pas le régulateur de la carte, avec quelques centaines de µF à proximité.
- Ajoutez un verrou mécanique ou une tringlerie à genouillère pour les longues tenues. C’est ce que font les pinces de production, et cela tire zéro courant.
- Mesurez la température du carter au doigt après une minute de tenue. Tiède va bien. Trop chaud pour y garder le doigt signifie qu’il reste peut-être une semaine de service.
Intégrer de la souplesse
La souplesse est le correctif des deux problèmes à la fois — elle ouvre la fenêtre et sort le servo du blocage. Quatre façons de l’obtenir, la moins chère d’abord :
Un patin mousse ou TPU (k ≈ 4 N/mm)
Mousse EVA autocollante, ou patin TPU imprimé de 3–4 mm d’épaisseur. Ne coûte rien, prend cinq minutes, et fait passer de zéro réglage marchant à environ un. C’est le correctif minimal viable et il ne suffit pas seul pour le travail délicat.
Un ressort d’extension en série (k ≈ 0,8 N/mm)
Mettez le ressort entre le palonnier du servo et le doigt, avec une lumière et un pion pour que la tringlerie absorbe la course. Maintenant le servo commande une flèche de ressort, c’est-à-dire une commande d’effort avec une vraie tolérance. C’est un actionneur élastique en série construit avec une pièce à 40 centimes, et c’est le changement au meilleur rapport de toute la pince.
Les règles de conception : choisissez un ressort dont la flèche de travail couvre votre fenêtre (quelques millimètres), préchargez-le légèrement pour qu’il n’y ait pas de zone morte au premier contact, et ajoutez une butée franche pour qu’une commande folle ne puisse mettre le ressort à spires jointives et faire passer quand même tout le couple de blocage dans la tringlerie.
Un doigt flexure imprimé (k ≈ 0,35 N/mm)
Un doigt avec une section délibérément mince qui plie. Gratuit à l’impression, pas de pièces supplémentaires, et donne la fenêtre la plus large des quatre. Imprimez-le en PETG ou nylon plutôt qu’en PLA — le PLA flue en charge soutenue et votre flexure prendra une forme en quelques semaines à tenir des choses.
L’épaisseur domine : la raideur d’une poutre en flexion va comme l’épaisseur au cube, donc 2 mm contre 1,5 mm font un facteur 2,4. Imprimez une bande d’essai, suspendez-y des poids connus, mesurez la flèche, et vous avez votre k en dix minutes. Ce nombre mesuré est ce qui appartient au simulateur, pas le préréglage.
Doigts fin-ray
Tout le doigt est un treillis qui enveloppe l’objet en chargeant. Donne souplesse et partielle fermeture de forme en même temps, et c’est pourquoi ils ont pris les pinces amateurs pour objets irréguliers. Plus durs à modéliser — la raideur effective change en enveloppant — donc mesurez plutôt que calculez.
Ce que la souplesse coûte
Ce n’est pas gratuit, et il vaut d’être honnête sur le compromis :
- Précision de position à l’objet. La pièce finit là où la souplesse l’a mise, pas là où vous avez commandé. Si votre tâche exige la pièce placée à 0,2 mm, la souplesse travaille contre vous et vous voulez une pince raide avec vraie mesure d’effort à la place.
- Temps de stabilisation. Un doigt mou sonne après un déplacement rapide. Ajoutez une courte temporisation après fermeture avant de lever, ou vous mesurez la sonnerie au lieu de la saisie.
- Fluage. Tout plastique en charge soutenue se déforme lentement. Ressorts et flexures PETG sont bien meilleurs que le PLA ici.
- Vous ne pouvez sentir l’objet. La souplesse fait de la position propre du servo un pire indicateur de ce qui se passe au bout des doigts, donc si vous voulez une détection de saisie il faut un interrupteur ou un capteur — voir la machine à états de prise-dépose.
Les quatre nombres à avoir avant d’imprimer
L, le bras de levier — fixé par l’objet le plus large. Tout le reste suit.k, la raideur en série — mesurée, en suspendant des poids à un doigt d’essai imprimé.F_crush— mesurée, avec une balance de cuisine et quelques pièces sacrifiées.step = L·(π/180)— arithmétique.
Puis vérifiez (min(F_crush, τ·0,7/L) − F_floor)/k > step. Si cela échoue, aucun micrologiciel écrit ne fera marcher la pince, et le correctif est toujours de baisser k — jamais de monter le couple.
Suite
- Frottement, fermeture par effort et pourquoi deux contacts est un pari — la panne que l’effort ne peut corriger
- Types de pinces et effort de serrage — d’où vient le plancher
- Le simulateur de pince — glissez la raideur et regardez la fenêtre varier comme 1/k
- Le servo SG90 — la pièce supposée par cette page
- Piloter des servos avec un PCA9685 — quand un servo devient six
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin