
Tutorial · Einsteiger · 30 Min. Lesezeit
Robotergreifertypen und Greifkraft bemessen
Parallel-, Winkel-, Saug- und Softgreifer im Vergleich, dann die Formel zur Greifkraftbemessung — inklusive des Terms, den fast alle weglassen.
Der Endeffektor ist der Roboter
Ein Arm ist ein Positioniersystem. Er wird nach Wiederholgenauigkeit, Reichweite und Tempo beurteilt, und das sind die Zahlen im Datenblatt. Aber niemand kauft einen Roboter, um leere Luft zu positionieren — die Arbeit leistet immer das Ding am Ende, und der Endeffektor ist, wo die meisten Erstbauten scheitern.
Diese Seite trifft die zwei Entscheidungen der Reihe nach. Erst einen Typ wählen, denn das ist Geometrie und beschränkt alles danach. Dann die Kraft bemessen, denn das ist Arithmetik und es gibt exakt eine Formel.
Die vier Typen
Parallelgreifer (Zweifinger)
Zwei Backen, die beim Schließen parallel bleiben, getrieben per Spindel, Zahnstange, Scherenkinematik oder Servopaar.
- Gut für: alles mit zwei grob parallelen Flächen. Kisten, Klötze, Flaschen, Platinen, die meisten Tischteile.
- Schlecht für: Kugeln, Kegel, alles Matschige, alles, was keine Marken bekommen darf.
- Warum man ihn wählt: Er ist das Einfachste, was funktioniert, und die Backenposition ist vorhersagbar, also trägt die Armkalibrierung bis zum Teil durch.
- Aufpassen: Die Grifflinie muss in beiden Reibkegeln liegen, was — wie Kraftschluss zeigt — ein Geometrietest ist, den Quetschen nicht besteht.
Diesen Typ modelliert der Greifer-Simulator, weil ihn fast alle zuerst bauen.
Winkelgreifer (schwenkende Backen)
Die Backen schwenken auf einem Drehpunkt statt zu verfahren. Ein Servohorn direkt auf einem Finger ist der billigste mögliche Greifer, und es ist ein Winkelgreifer.
- Gut für: große Öffnungsweite aus kleinem Aktor, billige Bauten, Griff in eine volle Kiste.
- Schlecht für: Vorhersagbarkeit. Der Berührpunkt wandert beim Schließen am Finger entlang, also ändern sich Hebelarm — und damit Greifkraft — mit der Objektbreite.
- Die Falle: Du bemisst die Kraft für ein 40-mm-Teil, greifst dann ein 20-mm-Teil und bekommst eine völlig andere Kraft. Miss den Hebelarm bei der Breite, die du wirklich nutzt.
Vakuumgreifer (Sauger)
Ein Napf, eine Dichtung und eine Druckdifferenz. Kraft ist ΔP × A, und bei guter Dichtung mit 60 kPa hebt ein 30-mm-Napf etwa 42 N.
- Gut für: flach, glatt, nicht porös, einseitiger Zugriff. Plattenware, Glas, Kartons, Handydisplays. Schnell, billig pro Pick, sanft.
- Schlecht für: poröse (Kartonkanten, Stoff, rohes Holz), gewölbte, staubige, ölige oder gelochte Flächen. Und es gibt keine nennenswerte Tangentialfestigkeit — ein Sauggriff schert seitlich lange ab, bevor er abreißt.
- Die Falle: fürs Gewicht bemessen und die Beschleunigung vergessen, exakt wie unten, und dann startet das Teil beim ersten schnellen Verfahren vom Napf.
Soft- und adaptive Greifer
Gedruckte Biegegelenke, Fin-Ray-Finger, pneumatische Blasen, granulares Jamming. Der Finger passt sich dem Objekt an statt umgekehrt.
- Gut für: unregelmäßige, empfindliche oder wechselnde Objekte. Obst, Bioproben, alles, wo die Form jedes Mal anders ist.
- Schlecht für: Präzision. Das Teil landet, wohin die Nachgiebigkeit es legte, nicht wohin du kommandiertest.
- Warum sie auch für starre Teile zählen: Nachgiebigkeit macht das Kraftfenster überhaupt erst anvisierbar. Ein Fin-Ray-Finger ist eine Feder in Reihe, und die verwandelt ein Positionskommando in ein Kraftkommando mit brauchbarer Toleranz — Thema von Servogreifer-Kraft, Blockieren und Nachgiebigkeit.
Wählen
| Wenn das Objekt … | Nutze |
|---|---|
| Flach, glatt, von einer Seite erreichbar | Sauger — schnellster und billigster pro Pick |
| Starr mit zwei parallelen Flächen | Parallelbacken |
| Starr, stark wechselnde Breite, billiger Bau | Winkelbacken |
| Empfindlich, unregelmäßig oder jedes Mal anders geformt | Soft / adaptiv |
| Ferromagnetisch | Einen Elektromagneten, und hör auf zu lesen — er ist simpler als all das |
Der häufigste Fehler ist, Parallelbacken per Default zu wählen und dann gegen das Objekt zu kämpfen. Ist dein Teil flach und kommst du von oben dran, schlägt ein 4-Euro-Sauger plus Billigpumpe einen gedruckten Greifer auf jeder Achse, die zählt.
Die Kraft bemessen
Nun die Arithmetik. Für einen mechanischen Greifer, der per Reibung hält, ist die nötige Greifkraft pro Backe:
F = m · (g + a) · SF / (μ · n)| Term | Was es ist | Wo Leute falschliegen |
|---|---|---|
m |
Masse des Objekts, kg | In Ordnung |
g |
9,81 m/s² | In Ordnung |
a |
Spitzenbeschleunigung, die der Arm am Werkzeug einprägt | Komplett weggelassen. Das ist der große |
SF |
Sicherheitsfaktor, mindestens 2 | Oft 1, also keiner |
μ |
Reibwert an der Backe | Um 2× optimistisch |
n |
Zahl der Griffkontakte (2 bei zwei Backen) | Manchmal vergessen, verdoppelt die Antwort |
Der Beschleunigungsterm ist nicht optional
Ein Roboterarm, der eine Last schwingt, prägt am Werkzeug mehrere g ein, und der Griff muss die Schwungfahrt überleben, nicht den Pick. Rechne ein Ei — 58 g, μ 0,35, Sicherheitsfaktor 2:
| Hub | Spitzenbeschleunigung | Nötige Kraft |
|---|---|---|
| Steht still | 0 | 1,63 N |
| 250 mm in 1,5 s | 0,67 m/s² | 1,74 N |
| 250 mm in 0,9 s | 1,85 m/s² | 1,93 N |
| 250 mm in 0,35 s | 5,85 m/s² | 2,59 N |
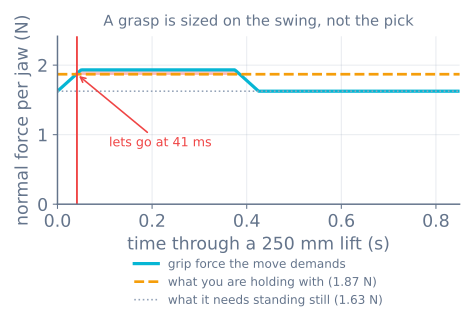
Ein auf dem Tisch mit 1,7 N bemessener Griff besteht jeden statischen Test, den du fahren kannst, und lässt das Ei dann 40 ms nach Beginn eines 0,9-s-Hubs fallen — bevor der Arm einen Zentimeter gefahren ist, weshalb es sich wie „der Greifer ließ einfach los“ liest statt wie Bemessungsfehler. Genau dieses Versagen siehst du im Greifer-Simulator, wenn du bei sonst festgehaltenen Werten den Hubzeit-Schieber ziehst.
Kennst du a nicht, hole es aus der Fahrt, die du wirklich planst. Ein Trapez- oder S-Kurven-Profil gibt es dir direkt, und a ≈ 4·d/t² ist eine brauchbare Hülle für eine Punkt-zu-Punkt-Fahrt der Distanz d in Zeit t.
Rechenbeispiel: 200-g-Teil an einem Hobbyarm
m= 0,2 kg,μ= 0,4 (TPU-Backe auf lackiertem Stahl),n= 2,SF= 2- Die Fahrt: 300 mm in 0,6 s, also
a ≈ 4 × 0,3 / 0,36 ≈ 3,3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawPrüfe das nun gegen deinen Aktor. Ein SG90 mit 0,176 N·m an 30-mm-Finger erzeugt 5,9 N im Blockieren und etwa 4,1 N dauerhaft — nicht genug. Optionen, nach Aufwand aufsteigend: Hebelarm auf 18 mm kürzen (9,8 N Blockieren, 6,8 N dauerhaft), μ mit weicheren Backen heben, Fahrt verlangsamen oder größeres Servo einbauen. Der Greifer-Simulator handelt diesen Zielkonflikt live für dich aus.
Die anderen zwei Wände
Greifkraft hat einen Boden und auch zwei Decken, und die Decken machen aus Bemessung Konstruktion:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush ist, was das Objekt verträgt, bevor es sich verformt. Miss es — Küchenwaage und paar Opferteile bringen dich auf 20 % genau, weit besser als jede Zahl aus dem Netz. Als Startpunkt: Erdbeere etwa 3 N, Papierbecher etwa 4 N, leere PET-Flasche etwa 8 N, Hühnerei etwa 30 N über die kurze Achse.
Die Lücke zwischen Boden und Decke ist das ganze Ingenieurproblem. Sie ist oft viel schmaler als erwartet, und teilst du sie durch die Fingersteifigkeit in Millimeter, ist sie häufig schmaler als ein Servoschritt — dann funktioniert keine Einstellung. Das ist Thema der nächsten Anleitung, und es ist der Grund, warum es nachgiebige Finger gibt.
Sauger bemessen, kurz
Gingst du den Vakuumweg, ist die Arithmetik anders und simpler:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupMit ordentlichem Venturi, das 60 kPa unter Atmosphäre zieht, gibt ein 30-mm-Napf theoretisch 60000 × 0,000707 = 42 N. Wende Sicherheitsfaktor 2 vertikal und 4 horizontal an — die Scherfestigkeit eines Sauggriffs ist weit kleiner als seine Abreißfestigkeit, und horizontale Fahrten brechen ihn. Lecks zählen mehr als Napfgröße: Ein Napf halb über der Kastenkante ist nicht halb so stark, er arbeitet nicht.
Die Fehler, in der Reihenfolge, wie Leute sie machen
- Fürs Gewicht bemessen, nicht für die Fahrt. Der Beschleunigungsterm ist an einem schnellen Arm meist größer als die Schwerkraft.
- μ aus der Tabelle nehmen. Die Tabelle nimmt sauber, trocken und flach an. Miss deins mit Kofferwaage und Rampe.
nvergessen. Zwei Kontakte teilen die Last; ein V-Nut-Kontakt nicht.- Auf Blockiermoment auslegen. Ein Servo im Blockieren kocht. Auf etwa 70 % deratieren, und siehe die Blockierdiskussion.
- Die Quetschdecke ignorieren, bis etwas bricht. Boden und Decke gehören zusammen geprüft, sonst hast du nur den halben Greifer ausgelegt.
- Ein Geometrieproblem mit Kraft bekämpfen. Wenn das Teil herausspritzt, ist es Kraftschluss, und Quetschen ist nicht der Fix.
Weiter
- Reibung, Kraftschluss und warum zwei Kontakte eine Wette sind — der Geometrietest, den Kraft nicht besteht
- Servogreifer-Kraft, Blockieren und Nachgiebigkeit — das Fenster, der Servoschritt und warum steife Finger versagen
- Der Greifer-Simulator — ziehe obige Zahlen und schau den Wänden beim Wandern zu
- Pick-and-Place-Zustandsmaschine — sobald der Greifer läuft, die Sequenz drumherum
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur