
Tutorial · Intermedio · 30 min de lectura
Fuerza, bloqueo y flexibilidad en pinzas con servomotor
Un servo ordena una posición, el objeto responde a una fuerza. La tasa de cambio es la rigidez: con dedos rígidos la ventana útil es menor que un paso de servo.
Un problema de unidades, no de ajuste
Aquí está toda la dificultad de una pinza con servo de hobby, en dos líneas:
- Al objeto le importa la fuerza. Por debajo de un suelo se cae, por encima de un techo se destruye.
- El servo toma una posición.
writeMicroseconds(1300)es un ángulo, y el servo mantendrá ese ángulo contra lo que haga falta.
Son unidades distintas, y lo que convierte entre ellas es la rigidez en serie de todo lo que hay entre la horquilla del servo y el objeto — la biela, el dedo, la almohadilla, el objeto mismo, todo en serie. Si esa cadena tiene rigidez k, entonces llevar las mandíbulas Δc más allá del primer contacto produce
N = k · Δcy la ventana de fuerza que tienes que alcanzar, expresada en los milímetros que realmente puedes ordenar, es
Δc_window = ( F_ceiling − F_floor ) / kTodo lo de esta página se desprende de esa única ecuación, incluida la razón por la que un dedo más rígido y mejor impreso hace tu pinza peor.
Lo que un servo puede resolver de verdad
La resolución útil de un servo de hobby es de alrededor de un grado, una vez que se tienen en cuenta la zona muerta, la holgura de la reductora y la cuantización de lo que genera el pulso. Ese grado se convierte en recorrido de mandíbula a través del brazo de palanca L:
step = L · (π/180)| Brazo de palanca | Recorrido por paso | Fuerza de atasco de un SG90 | Fuerza continua (≈70%) |
|---|---|---|---|
| 12 mm | 0.209 mm | 14.67 N | 10.27 N |
| 20 mm | 0.349 mm | 8.80 N | 6.16 N |
| 30 mm | 0.524 mm | 5.87 N | 4.11 N |
| 45 mm | 0.785 mm | 3.91 N | 2.74 N |
| 60 mm | 1.047 mm | 2.93 N | 2.05 N |
Dos cosas que merece la pena notar. Un brazo de palanca corto compra más fuerza y mejor resolución a la vez — es mejor en los dos ejes que le importan a la pinza. Lo que cuesta es recorrido: el recorrido de mandíbula sobre un barrido dla horquilla de θ es simplemente L·θ, así que un brazo de 12 mm sobre 120° abre 25 mm y no puede rodear una botella de 65 mm. 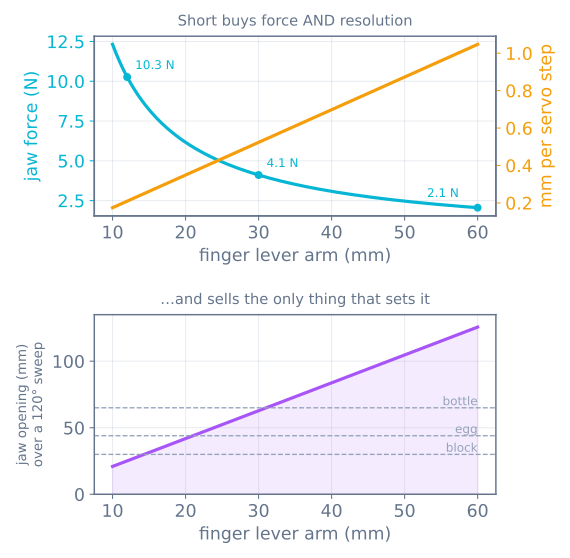
El brazo de palanca lo elige el objeto más grande que necesitas coger, y la fuerza y la resolución son las que salgan de ahí. Si necesitas recorrido y fuerza, para eso está una biela o un piñón.
Y la segunda cosa: un PCA9685 a 12 bits da alrededor de 0,09° de resolución de orden, lo que suena a que lo arregla. No lo hace. El muro es la zona muerta y la reductora del servo, no la fuente del pulso. Órdenes más finas compran movimiento más suave, no fuerza más fina — la misma forma que el microstepping comprando seguimiento en vez de precisión.
La ventana, medida
Ahora junta las dos mitades. Toma una fresa: 15 g, μ 0,6, aplastamiento alrededor de 3 N, y un SG90 con un brazo de 30 mm que da 4,11 N continuos. A través de una elevación de 250 mm en 0,9 s el suelo de deslizamiento es 0,29 N y el techo es min(3, 4.11) = 3 N, así que la ventana de fuerza es 2,71 N. Divídelo por la rigidez:
| Dedo | k | Ventana | Frente al paso de 0.524 mm | Posiciones de servo que funcionan |
|---|---|---|---|---|
| Dedo rígido impreso en PLA | 25 N/mm | 0.108 mm | 5× demasiado fina | 0 |
| Dedo rígido con almohadilla de espuma | 4 N/mm | 0.677 mm | apenas más ancha | 1 |
| Muelle de extensión en serie | 0.8 N/mm | 3.386 mm | 6× más ancha | 7 |
| Dedo impreso de flexión | 0.35 N/mm | 7.739 mm | 15× más ancha | 15 |
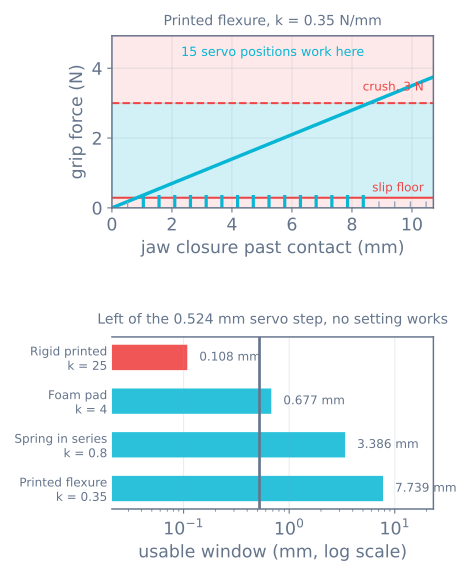
La ventana escala exactamente como 1/k. Veinticinco sobre cero con coma tres cinco es setenta y uno, y 7.739 / 0.108 es setenta y uno. No hay nada aproximado en ello, y puedes ver los dos números moverse uno contra el otro arrastrando el deslizador de rigidez en el simulador de pinza.
Por debajo de un paso de servo no hay ningún ajuste que funcione. No es «difícil de afinar» — no existe ningún valor de orden que caiga en la ventana, y ningún cambio de firmware llega a uno. Esta es la cosa más útil que puedes saber antes de imprimir un dedo.
Entonces, ¿por qué funciona la pinza rígida de cualquiera?
Porque nunca cae en la ventana. Se pasa de rosca y se queda clavada en el techo de fuerza propio del servo, y eso solo funciona mientras ese techo casualmente esté por debajo de la fuerza de aplastamiento del objeto.
Alterna los objetos en el simulador con un dedo rígido y la columna de «ajustes que funcionan» es cero para todos ellos — y sin embargo cuatro de los seis se sujetan perfectamente:
| Objeto | Límite de aplastamiento | Qué pasa con dedos rígidos |
|---|---|---|
| Bloque de madera | 500 N | sujeto — servo clavado a 4.11 N |
| Tornillo M6 | 2000 N | sujeto — servo clavado |
| Huevo de gallina | 30 N | sujeto — servo clavado |
| Botella de PET | 8 N | sujeta — servo clavado |
| Vaso de cartón | 4 N | aplastado |
| Fresa | 3 N | aplastada |
El servo está actuando como un embrague que no diseñaste y que no puedes ajustar. Está fijado en lo que sea que resulte ser τ·0.7/L, y todo lo más débil que eso se destruye.
Esto tiene una consecuencia realmente contraintuitiva: montar un servo más grande hace la pinza peor. Mueve el deslizador de par de atasco desde un SG90 hacia un MG996R y el embrague accidental sube por encima del límite de aplastamiento del huevo, y ahora también rompes huevos. Más par es la respuesta equivocada a «se le caen cosas» casi tantas veces como es la correcta.
El coste de sujetar por atasco
Un servo clavado contra un objeto es un servo en atasco. No está girando, así que no produce potencia mecánica, y todo lo que el devanado consume se va en calor.
- Un SG90 consume del orden de 650–750 mA en atasco a 4,8 V. Al 70 % del par de atasco sigues empujando unos 0,49 A por un motor sin ventilación y con carcasa de plástico.
- Se ponen calientes en decenas de segundos y mueren en minutos. El síntoma habitual es un servo que funciona, luego se pone flojo y vibrón, luego zumba y no hace nada.
- Un regulador de 5 V barato que alimente un par de estos se quedará sin tensión, lo que reinicia tu microcontrolador a mitad de una toma.
Cosas que lo arreglan, más o menos por orden de lo que te cuestan:
- No sujetes lo que no necesitas sujetar. Abre la pinza en cuanto la pieza esté colocada. El bug más común es una máquina de estados que deja las mandíbulas cerradas sobre una pinza vacía durante todo el viaje de vuelta.
- Retira presión después de agarrar. Cierra con firmeza y luego reduce la orden en uno o dos pasos. Con compliancia en serie conservas casi toda la fuerza; sin ella la pierdes toda, lo que es otro argumento a favor de la compliancia.
- Alimenta el servo desde su propia fuente, no desde el regulador de la placa, con unos pocos cientos de µF cerca.
- Añade un pestillo mecánico o una biela de sobre-centro para sujeciones largas. Eso es lo que hacen las pinzas de producción, y consume cero corriente.
- Mide la temperatura de la carcasa con un dedo tras un minuto sujetando. Tibio está bien. Demasiado caliente para mantener el dedo encima significa que te queda quizá una semana de servicio.
Cómo construir compliancia
La compliancia es el arreglo para los dos problemas a la vez — abre la ventana y saca al servo del atasco. Cuatro maneras de conseguirla, de la más barata a la más cara:
Una almohadilla de espuma o TPU (k ≈ 4 N/mm)
Espuma EVA pegable, o una almohadilla impresa en TPU de 3–4 mm de grosor. No cuesta nada, lleva cinco minutos, y te saca de cero ajustes viables a cerca de uno. Es el arreglo mínimo viable y por sí solo no basta para trabajo delicado.
Un muelle de extensión en serie (k ≈ 0.8 N/mm)
Pon el muelle entre la horquilla del servo y el dedo, con una ranura y un pasador para que la biela pueda absorber recorrido. Ahora el servo ordena una deflexión del muelle, que es una orden de fuerza con tolerancia real. Esto es un actuador elástico en serie construido con una pieza de 40 peniques, y es el cambio con mejor relación de la pinza entera.
Las reglas de diseño: elige un muelle cuya deflexión de trabajo cubra tu ventana (unos milímetros), precárgalo ligeramente para que no haya zona muerta en el primer contacto, y añade un tope duro para que una orden desbocada no lo enrollle en espiral y meta igualmente todo el par de atasco en la biela.
Un dedo impreso de flexión (k ≈ 0.35 N/mm)
Un dedo con una sección deliberadamente fina que se dobla. Gratis al imprimir, sin piezas extra, y te da la ventana más ancha de las cuatro. Imprímelo en PETG o nailon en vez de PLA — el PLA repta bajo carga sostenida y tu flexión acquire una deformación permanente en pocas semanas sujetando cosas.
El grosor domina: la rigidez de una viga a flexión va con el grosor al cubo, así que 2 mm frente a 1,5 mm es un factor de 2,4. Imprime una tira de prueba, cuelga pesos conocidos, mide la deflexión, y tienes tu k en diez minutos. Ese número medido es el que va al simulador, no el preajustado.
Dedos fin-ray
El dedo entero es una celosía que envuelve al objeto según se carga. Te da compliancia y cierre por forma parcial al mismo tiempo, y por eso han tomado el relevo en las pinzas de hobby para objetos irregulares. Más difícil de modelar — la rigidez efectiva cambia según envuelve — así que mide en vez de calcular.
Lo que cuesta la compliancia
No es gratis, y merece la pena ser honesto sobre el intercambio:
- Precisión de posición en el objeto. La pieza acaba donde la compliancia la puso, no donde la ordenaste. Si tu tarea necesita colocar la pieza con 0,2 mm de precisión, la compliancia juega en tu contra y lo que quieres es una pinza rígida con verdadera sensórica de fuerza.
- Tiempo de asentamiento. Un dedo suave rebaba después de un movimiento rápido. Añade una pequeña espera tras cerrar antes de levantar, o medirás el rebabado en vez del agarre.
- Reptado. Todo plástico bajo carga sostenida se deforma lentamente. Los muelles y las flexiones de PETG son mucho mejores que el PLA aquí.
- No puedes palpar el objeto. La compliancia hace que la posición propia del servo sea un peor indicador de lo que pasa en la punta del dedo, así que si quieres detección de agarre necesitas un interruptor o un sensor — mira la máquina de estados de pick-and-place.
Los cuatro números que necesitas antes de imprimir
L, el brazo de palanca — lo fija el objeto más ancho. Todo lo demás sale de ahí.k, la rigidez en serie — medida, colgando pesos de un dedo impreso de prueba.F_crush— medida, con una báscula de cocina y unas cuantas piezas sacrificables.step = L·(π/180)— aritmética.
Después comprueba (min(F_crush, τ·0.7/L) − F_floor)/k > step. Si falla, ningún firmware que escribas hará funcionar la pinza, y el arreglo siempre es bajar k — nunca subir el par.
Siguiente
- Rozamiento, cierre por fuerza y por qué dos contactos son una apuesta — el fallo que la fuerza no puede arreglar
- Tipos de pinza robótica y fuerza de agarre — de dónde sale el suelo
- El simulador de pinza — arrastra la rigidez y mira cómo la ventana escala como 1/k
- El servo SG90 — la pieza que da por supuesta esta página
- Mover servos con un PCA9685 — cuando un servo se convierte en seis
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales