
Componente · Actuador
N20 Micro Gearmotor with Encoder
Motorreductor N20 de acero con codificador magnético en cuadratura para control de velocidad y posición en lazo cerrado.
Qué es
El N20 es el pequeño motor de reductor metálico que aparece siempre que un robot necesita par real en muy poco espacio. El motor desnudo tiene aproximadamente el tamaño de una pila AA; el reductor de la parte delantera cambia su velocidad tan alta por un par utilizable, y en la versión con encoder, un disco magnético en el eje trasero informa de cuánto ha girado.
Esa última parte es lo que le gana un sitio en un robot equilibrador. Sin realimentación de ruedas, un robot equilibrador puede mantenerse erguido pero no tiene ni idea de dónde está: aguantará la vertical con una belleza glasificada mientras recorre la habitación. El encoder cierra ese hueco.
Por qué aquí importa el reductor metálico
Un motor de reductor plástico como el motorreductor TT es perfectamente bueno para un seguidor de línea, que sobre todo avanza recto. Un robot equilibrador es otra carga: invierte la dirección continuamente, cientos de veces por segundo, en incrementos pequeños.
Todo reductor tiene holgura: una zona muerta pequeña donde los engranajes se han desenganchado y la salida no se mueve hasta que los dientes se encuentran otra vez al otro lado. En un reductor de plástico esa zona muerta es grande, y en un robot equilibrador cae exactamente donde más importa la corrección: en el momento de la inversión, cuando el robot necesita que las ruedas respondan ahora. El resultado es un robot que oscila alrededor de la vertical y nunca llega a asentarse, por muy bien que se ajusten las ganancias.
Los engranajes metálicos no eliminan la holgura, pero la reducen lo bastante como para que el lazo pueda hacer su trabajo. Cuánta queda es un número que puedes medir en unos diez minutos; aquí está cómo.
Leer el encoder
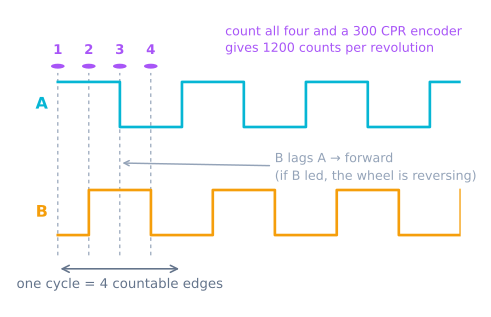
El encoder produce dos ondas cuadradas desfasadas 90°: la cuadratura estándar. La relación de fase te dice la dirección; contar flancos te dice la distancia.
| Hilo (típico) | Va a | Notas |
|---|---|---|
M1, M2 |
Salidas del controlador de motores | El motor en sí; la polaridad fija la dirección |
VCC |
3.3 V o 5 V | Alimentación del encoder, no la del motor |
GND |
Masa | Común con el controlador |
C1 |
Pin capaz de interrupción | Canal A del encoder |
C2 |
Cualquier pin digital | Canal B del encoder |
Los colores de los cables varían entre proveedores, así que consulta la ficha del producto en lugar de suponerlo. El que despista a la gente es alimentar el encoder desde el riel de motores: el encoder quiere una alimentación lógica limpia, y darle la tensión del motor o lo destruye o llena tus cuentas de ruido cada vez que el motor conmute.
Pon el canal A en un pin que pueda lanzar una interrupción. Sondear un encoder desde loop() en
un robot equilibrador perderá cuentas, y las cuentas perdidas significan que el lazo exterior
pierde poco a poco la noción de dónde está el robot.
Cómo elegir una relación
La relación de engranajes fija el intercambio entre par y velocidad, y un robot equilibrador necesita de las dos:
- Relación demasiado alta (1:250 en adelante) da par de sobra, pero las ruedas no aceleran lo bastante rápido para recuperar un cuerpo que se está cayendo.
- Relación demasiado baja (1:30 o menos) gira rápido, pero no mueve la masa del robot con autoridad.
Alrededor de 1:100 a 12 V, unos 200 RPM, es un punto de partida fiable para un robot pequeño. Si el tuyo se recupera de pequeñas perturbaciones pero pierde de las grandes, probablemente necesitas más velocidad, no más ganancia.
Cómo manejarlo
Empareja el N20 con un TB6612FNG en lugar de un L298N. El motivo es la caída de tensión: el L298N pierde unos 2 V en su etapa de salida, así que buena parte de tu batería nunca llega al motor, y las órdenes de corrección pequeñas quedan por debajo de la tensión a la que el motor se mueve siquiera. En un robot equilibrador esa zona muerta cae justo donde viven las correcciones finas.
Aliméntalo desde un paquete de baterías que pueda suministrar la corriente de bloqueo de los dos motores a la vez sin que su tensión se desplome: un riel que se desploma reinicia el microcontrolador a mitad de una corrección, y el robot se cae por motivos que no tienen nada que ver con tu lazo de control.
Calcular las cuentas por vuelta de rueda
Este es el número del que depende todo cálculo de distancia, y es el que la gente se equivoca más a menudo, normalmente por un factor de cuatro.
counts per wheel revolution = PPR x 4 x gear ratioEl encoder magnético da 7 pulsos por vuelta de motor en cada canal. Cuadratura significa dos canales desfasados 90°, lo que produce cuatro flancos contables por ciclo de pulso. Y el reductor significa que el motor gira muchas veces por cada vuelta de rueda.
| Relación | Cuentas por vuelta de rueda (×4) | Resolución en una rueda de 43 mm |
|---|---|---|
| 1:30 | 840 | 0.16 mm |
| 1:50 | 1400 | 0.10 mm |
| 1:100 | 2800 | 0.048 mm |
| 1:150 | 4200 | 0.032 mm |
| 1:298 | 8344 | 0.016 mm |
Después la distancia sale directamente:
mm per count = (pi x wheel_diameter_mm) / counts_per_revolutionHay dos trampas en esa primera fórmula. El ×4 solo es correcto si cuentas de verdad cuatro flancos, los dos flancos en los dos canales. Mucho código de ejemplo cuenta solo flancos de subida en el canal A, que es ×1, y usar una constante ×4 con un recuento ×1 deja todas las distancias fuera por exactamente cuatro. Y la relación impresa en el motor suele ser aproximada: un N20 «1:100» es con frecuencia 1:99,5 o 1:100,37. Para odometría a cualquier distancia, calibra empíricamente: empuja el robot exactamente 2 m y divide.
Contar los flancos sin perder ninguno
A 200 RPM a través de un reductor 1:100, el eje del motor gira a 20000 RPM, lo que da
20000/60 × 7 × 4 ≈ 9300 flancos por segundo y motor. Dos motores son casi 19000 interrupciones
por segundo, y eso es a plena velocidad y sin carga.
El manejador de interrupción tiene que ser realmente pequeño:
volatile long countL = 0;

// Full x4 decoding, table-driven. Both channels, both edges.
const int8_t QUAD_TABLE[16] = {0,-1,1,0, 1,0,0,-1, -1,0,0,1, 0,1,-1,0};
volatile uint8_t prevL = 0;

void isrLeft() {
  uint8_t now = (digitalRead(ENC_L_A) << 1) | digitalRead(ENC_L_B);
  countL += QUAD_TABLE[(prevL << 2) | now];
  prevL = now;
}

void setup() {
  pinMode(ENC_L_A, INPUT_PULLUP);
  pinMode(ENC_L_B, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(ENC_L_A), isrLeft, CHANGE);
  attachInterrupt(digitalPinToInterrupt(ENC_L_B), isrLeft, CHANGE);
}

long readCount() {           // long is not atomic on an 8-bit AVR
  noInterrupts();
  long v = countL;
  interrupts();
  return v;
}
Tres detalles que importan:
volatile, y una lectura atómica. Un long son cuatro bytes en un AVR, y se lee de un byte
en otro. Una interrupción que cae en mitad de la lectura te da un valor medio viejo y medio
nuevo, lo que produce un salto puntual enorme en tu odometría, al azar, más o menos una vez cada
pocos miles de lecturas.
La tabla de consulta decodifica la transición en lugar de adivinar la dirección a partir de un solo canal. También rechaza de forma natural las transiciones inválidas (ambos bits cambian a la vez, lo que significa que te saltaste una) contribuyendo cero.
Presión de pines. La decodificación ×4 completa en dos motores necesita cuatro pines capaces
de interrupción, y un Arduino Uno tiene exactamente dos. Las opciones son: usar decodificación ×2
(un canal por motor, CHANGE), que reduce la resolución a la mitad y aun así da dirección;
cambiar a una placa con más pines de interrupción, como un Mega o un ESP32; o usar interrupciones
de cambio de pin, que admite cualquier pin del AVR pero que exigen atender un puerto entero a la
vez.
Velocidad a partir de las cuentas
La posición es una cuenta. La velocidad necesita una diferencia en el tiempo, y cómo la tomes decide si tu lazo de control es utilizable.
long lastCount = 0;
unsigned long lastMicros = 0;

float speedMmPerSec() {
  long   c  = readCount();
  unsigned long t = micros();

  float dt = (t - lastMicros) * 1e-6f;
  if (dt < 0.005f) return lastSpeed;        // too short: quantisation dominates

  float mm = (c - lastCount) * MM_PER_COUNT;
  lastCount = c; lastMicros = t;

  lastSpeed = mm / dt;
  return lastSpeed;
}
La guarda de dt es la línea importante. Si muestras demasiado rápido estás dividiendo una
diferencia de una o dos cuentas por un intervalo diminuto, así que el error de cuantización
domina y la «velocidad» es sobre todo ruido, que un término derivativo de un lazo PID se
encargará después de amplificar con entusiasmo.
Hay dos formas honestas de medir la velocidad con un encoder, y sirven para extremos distintos del rango. Contar flancos en una ventana fija (el código de arriba) es bueno a alta velocidad y malo a baja, donde llegan pocos flancos por ventana. Cronometrar el intervalo entre flancos es lo contrario: excelente a baja velocidad, ruidoso a alta. Un robot que necesita los dos extremos suele cambiar entre ellos en un umbral.
Resolución de problemas
| Síntoma | Causa probable | Solución |
|---|---|---|
| Las cuentas salen 4× demasiado pequeñas | Cuentas un flanco y usas una constante ×4 | Decodifica los cuatro flancos, o corrige la constante |
| Las cuentas aumentan en ambas direcciones | Solo lees un canal | La cuadratura necesita los dos: usa el decodificador con tabla |
| Salto puntual enorme en la posición | Lectura no atómica de un long |
Envuelve la lectura en noInterrupts() |
| Las cuentas se desvían con el motor parado | Ruido eléctrico en las líneas del encoder | Encoder con alimentación limpia, no del riel de motores; trenza el par |
| Cuentas perdidas a alta velocidad | Manejador de interrupción demasiado lento, o sondeo | Mantén la ISR mínima; no sondees nunca |
| Las distancias salen consistentemente 2–3 % desviadas | Relación nominal y diámetro de rueda | Calibra sobre 2 m y deriva los mm por cuenta |
| Una rueda cuenta y la otra no | El canal del encoder no está en un pin de interrupción | Comprueba la capacidad del pin; un Uno solo tiene D2 y D3 |
| El encoder murió tras cablearlo | Tensión de motor en el VCC del encoder | El encoder quiere lógica de 3.3–5 V, nunca el riel de motores |
| La posición del robot se desvía en una tanda larga | La odometría es ilimitada por naturaleza | Es lo esperado: corrígela con una referencia absoluta |
¿N20 o motorreductor TT?
| Motorreductor TT | Motorreductor metálico N20 | |
|---|---|---|
| Reductor | Plástico | Metálico |
| Holgura | Grande: varios grados en la salida | Pequeña |
| Tamaño | Voluminoso | Como una pila AA |
| Tensión | 3–6 V | Variantes de 6–12 V |
| Relaciones disponibles | Esencialmente una (~1:48) | De 1:30 a 1:298 |
| Encoder | aftermarket incómodo | Magnético integrado, estándar |
| Coste | ~2 $ | ~8 $ |
| Mejor para | Seguidores de línea, primeros robots | Equilibrio, odometría precisa, espacios justos |
El factor decisivo rara vez es el par y casi siempre es la holgura y la realimentación. Un seguidor de línea avanza sobre todo hacia delante y corrige con un sensor que mira al suelo: nunca nota el juego del reductor, y un motor TT es la respuesta correcta y barata. Un robot equilibrador invierte la dirección cientos de veces por segundo en incrementos diminutos, así que la zona muerta en cada inversión es exactamente donde su corrección necesita actuar, y los engranajes de plástico hacen el lazo inestable por mucho que se ajuste.
La misma lógica se aplica a un resolutor de laberinto: navega contando distancia, así que el movimiento perdido en cada giro se acumula directamente en error de posición.
Dónde se usa
- Robot autoequilibrado: los motores de tracción, con los encoders alimentando el lazo exterior de posición
Explora el grafo
Se usa en estos montajes
Proyectos, rutas de aprendizaje y simuladores que incluyen N20 Micro Gearmotor with Encoder.
- ProyectoConstrucción de un rover autónomo por waypoints GPS
- ProyectoConstruya un Micromouse: robot para laberintos con Flood Fill
- ProyectoConstruya un robot mecanum omnidireccional con ESP32
- ProyectoConstruye un robot de autoequilibrio con MPU6050 y PID
- ProyectoConstruye un robot de cobertura de área para limpiar suelos
- ProyectoConstruye un robot mini sumo: tracción, cuña y borde
- ProyectoConstruye un robot ROS 2 que localiza marcadores visuales
- Ruta de aprendizajeTracción holonómica: desplazamiento omnidireccional
Comparar
Alternativas
Preguntas
Preguntas frecuentes sobre N20 Micro Gearmotor with Encoder
¿Qué es un motor N20 con encoder?
Un N20 es un micromotorreductor de unos 12 por 10 por 26 mm con reductora metálica, y la versión con encoder añade un pequeño disco magnético y un sensor en la parte trasera del eje del motor. La reductora le da mucho más par del que sugiere su tamaño, y el encoder informa de cuánto ha girado realmente el eje, no de cuánto le pediste que girara.
¿Por qué los robots autoequilibrados usan motores N20 en lugar de motores TT?
Por dos razones. La reductora metálica tiene mucha menos holgura que la reductora de plástico de un motor TT, y la holgura es veneno para un robot autoequilibrado: cada vez que el motor invierte el sentido, una reductora floja desperdicia los primeros grados de corrección sin hacer nada. Además, el encoder da al lazo de control exterior la posición real de las ruedas, que es lo que permite al robot mantenerse en un punto en lugar de derivar.
¿Cuántas cuentas de encoder da un N20 por vuelta de rueda?
Multiplica los pulsos del eje del motor por la relación de reducción. Un encoder típico da 7 pulsos por vuelta del motor y por canal; con una reductora 1:100 eso son 700 pulsos por vuelta de salida, o 2800 cuentas si decodificas los cuatro flancos de la cuadratura. Confirma siempre la cifra de tu motor concreto, porque tanto el número de pulsos como la relación exacta varían entre proveedores.
¿Puedo mover un N20 directamente desde un pin de Arduino?
No. Un N20 consume varios cientos de miliamperios en marcha y unos 700 mA bloqueado, mucho más de lo que puede suministrar un pin, y el pico inductivo lo dañará. Usa un driver de motores como el TB6612FNG, que además tiene una caída de tensión lo bastante baja como para que las órdenes de corrección pequeñas sigan moviendo de verdad el motor.
¿Qué relación de reducción debo elegir para un robot autoequilibrado?
Lo habitual es un término medio en el rango de 1:50 a 1:150. Con una relación demasiado alta tienes par de sobra, pero las ruedas no pueden acelerar lo bastante rápido para corregir una caída a tiempo; con una demasiado baja, el motor no tiene par ni para mover la masa del robot. Alrededor de 1:100 a 12 V, lo que da unas 200 RPM, va bien para un robot autoequilibrado pequeño típico.
Lecturas adicionales