
Tutorial · Intermedio · 25 min de lectura
Con cuánta fuerza puede empujar un robot: tracción y peso
Un robot empuja con la fuerza que permite la fricción, no con la que dan sus motores. Dónde se cruzan ambos límites y por qué una cuña supera a un motor mayor.
Dos techos, y solo uno es tuyo
Si preguntas con qué fuerza puede empujar un robot, hay dos respuestas.
Los motores dan una. El par de atasco dividido por el radio de la rueda, por el número de ruedas motrices, es la mayor fuerza que el tren motriz puede poner en la zona de contacto:
F_motor = n × T_stall / rEl suelo da la otra. Por mucho que empuje la rueda, lo que transmite de verdad es el rozamiento:
F_traction = µ × NN es el peso que presiona sobre las ruedas motrices. El robot solo puede entregar el menor de los dos, y toda la cuestión de diseño es cuál de los dos te has encontrado.
Dónde se cruzan
Toma un par de motores con reductora metálica de 6 V con 0,20 N·m de par de atasco cada uno, sobre ruedas de 32 mm:
F_motor = 2 × 0.20 / 0.016 = 25 NVeinticinco newtons son unos 2,5 kgf — suficiente para empujar algo considerablemente más pesado que el robot. Ahora iguala los dos techos y despeja la masa en la que se encuentran:
m* = F_motor / (µ × g)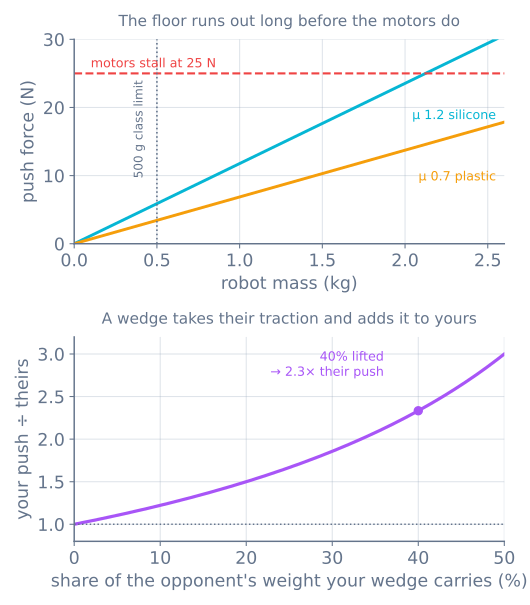
En silicona (µ ≈ 1,2) el punto de cruce es 2,12 kg. En las ruedas de plástico duro que trae un kit de chasis (µ ≈ 0,7) es 3,64 kg. Ambos están muy por encima del peso de un robot pequeño, y ese único hecho reorganiza toda la construcción:
Un robot de peso de hobby está siempre limitado por tracción. A 500 g sobre silicona sacas 5,9 N de empuje de un tren motriz capaz de dar 25 N. Comprar motores más potentes no cambia nada que puedas aprovechar.
Por eso todo robot de competición se construye hasta el límite de peso
Mini sumo limita el robot a 500 g en una huella de 10 × 10 cm. Lee el panel superior con ese límite en mente y la regla deja de parecer arbitraria: coloca a todos los participantes profundamente en la región limitada por tracción, donde la fuerza de empuje es lineal con la masa y nadie puede escapar gastándose dinero en motores.
Así que el reglamento está diciendo de hecho que el peso es el recurso, y las consecuencias de diseño se siguen directamente:
- Construye hasta el límite. Un robot de 400 g está regalando el 20 % de su empuje a cambio de nada. El lastre es un componente legítimo.
- Pon cada gramo sobre las ruedas motrices. El peso sobre una rueda libre que no frena no produce tracción alguna. Un robot de dos ruedas equilibrado sobre un patín de bajo rozamiento pone casi el 100 % de su masa a trabajar; el mismo robot con una rueda libre atrás podría estar funcionando al 65 %.
- No añadas una rueda para añadir tracción. Cuatro ruedas motrices comparten el mismo peso total, así que
µNno cambia. Ganas redundancia y no pierdes nada — pero no ganas empuje.
El neumático es el 70 % más barato que vas a encontrar nunca
La distancia entre las dos rectas del panel superior es una elección de material. Silicona con µ 1,2 frente a plástico duro con µ 0,7 es 72 % más de empuje a la misma masa, por el precio de un juego de neumáticos.
Nada más en el robot está disponible a esa proporción. Merece la pena ser poco razonable con esto:
- Silicona o uretano blando, no el plástico moldeado ni el caucho duro que viene en un kit.
- Límpialos. El polvo en el neumático es una capa finísima de µ mucho menor, y es la razón de que un robot que empujaba bien ayer no empuje hoy. Cinta, alcohol, antes de cada pasada.
- Una huella de contacto ancha no sube µ, pero sí reparte la carga y se desgasta más despacio. También frota más en un giro sobre el sitio, así que este sí es un intercambio real.
Los coeficientes por encima de 1,0 le parecen mal a cualquiera que aprendió que el rozamiento tiene tope — no lo tiene. µ es un cociente empírico, y los polímeros blandos sobre una superficie dura y limpia sí superan 1 de verdad.
La cuña vale más que los motores
Todo lo de hasta aquí trata N como el peso propio del robot. Una cuña que se mete debajo del rival rompe esa suposición en dos direcciones a la vez: el peso que levanta se suma a tu fuerza normal y se resta de la suya.
Para dos robots de masa igual, si tu cuña soporta una fracción f del peso del rival:
push ratio = (1 + f) / (1 − f)El panel inferior es esa curva, y es empinada:
| Levantado | Tu empuje ÷ el suyo |
|---|---|
| 0% | 1.00 |
| 20% | 1.50 |
| 40% | 2.33 |
| 50% | 3.00 |
Meter al rival por debajo un 40 % más que duplica la asimetría, con motores idénticos, masa idéntica y neumáticos idénticos. Ningún otro cambio a tu alcance se le acerca, y por eso el borde delantero de un robot sumo es donde va el esfuerzo.
Hacerlo funcionar es un problema de mecanizado más que de física:
- El borde de ataque tiene que estar más bajo que el suyo. Una cuña que se topa con una chapa plana solo empuja. Lámina fina, rectificada hasta un filo, volando a una fracción de milímetro del suelo.
- Tiene que mantener esa altura bajo carga. Una cuña sobre un montaje flexible se sube por encima del rival en vez de por debajo, e invierte el signo de todo el cálculo.
- La simetría te cuesta. Dos robots con cuñas idénticas se encuentran de filo a filo y ninguno levanta al otro. La única salida es estar más abajo, y por eso esto se convierte en una carrera de armas medida en décimas de milímetro.
Centro de masas: bajo, y por delante del eje
Dos efectos distintos, a menudo confundidos.
Bajo protege frente a que te levanten. La cuña del rival aplica una fuerza ascendente en tu borde delantero; si eso te vuelca o simplemente se pasa por debajo depende de lo lejos que tenga que viajar la reacción para llegar a tu centro de masas. Un robot alto es una palanca entregada al otro bando.
Adelantado carga la cuña. La reacción del empuje actúa hacia atrás a la altura de contacto, lo que transfiere F × h / L del apoyo delantero al trasero a lo largo de un entrejejes L. Para una cuña empujando a 5 mm con un entrejejes de 70 mm a 5,9 N, eso son 0,42 N — unos 43 g, y tan pequeños precisamente porque el contacto es bajo. No es un mecanismo con el que contar, pero sí significa que un robot cuyas ruedas motrices quedan detrás del punto de contacto gana algo de agarre al empujar, y uno con las ruedas delante lo pierde.
Lo que cuesta eléctricamente un combate de empuje
Un robot que empuja en su límite de tracción es un robot cuyos motores no pueden girar. Esa es la definición de atasco, y es el estado más caro que tiene un tren motriz:
- Corriente de atasco, sostenida. Esos motores de 0,20 N·m consumen del orden de 1,6 A cada uno en el atasco, así que un combate de empujones son ~3,2 A de un pack que gasta el resto de la ronda cerca de 0,5 A.
- El raíl se hunde justo cuando lo necesitas. Este es el mecanismo de caída de tensión en su peor caso, y un controlador que se reinicia a mitad de empuje ya ha perdido.
- Todo eso acaba siendo calor. No sale trabajo mecánico del motor, así que cada vatio es I²R en los devanados. Las rondas de combate son cortas por buenas razones.
Dimensiona el pack para la corriente de atasco en vez de para la corriente media, y haz la elección del driver de motor con el mismo criterio.
Mídelo en diez minutos
Dos números, una báscula de equipaje, y sabrás bajo qué techo estás.
El número de tracción. Sujeta el robot con los motores apagados, engancha la báscula y tira horizontalmente hasta que se deslice. La lectura dividida por el peso del robot es tu µ. Hazlo sobre la superficie real — un ring de competición, el suelo de tu cocina y un banco de taller son tres materiales distintos.
El número de motor. Bloquea las ruedas contra algo inamovible, ordena avance total y tira hacia atrás de la báscula hasta que el robot se mueva. Esa lectura es F_motor, medida en vez de interpolada a partir de una hoja de datos que solo medio te crees.
El que sea menor es lo que tiene el robot. Si están dentro de un 20 % el uno del otro tienes un diseño bien emparejado; si la tracción es la cuarta parte del número de motor, como ocurrirá en un robot pequeño, entonces cada gramo adicional, cada cambio de neumático y cada milímetro de cuña vale más que cualquier cosa que puedas hacerle al tren motriz.
Cuando va mal
| Síntoma | Normalmente |
|---|---|
| Las ruedas patinan, el robot no se mueve | Limitado por tracción — la respuesta normal. Añade masa, cambia neumáticos |
| Los motores se atascan del todo, las ruedas no giran | Limitado por motor: raro, y significa que la relación de transmisión es demasiado larga |
| Emputaba bien ayer, hoy no | Polvo o película de aceite en los neumáticos; limpia antes de cada pasada |
| Lo empujan hacia atrás pese a ganar las salidas | La otra cuña se metió debajo de la tuya — altura, no potencia |
| Se levanta por delante al empujar | Punto de contacto demasiado alto para el entrejejes, o centro de masas demasiado atrás |
| Se reinicia durante un empuje | La corriente de atasco hunde el raíl — mira el presupuesto de potencia |
| Las ruedas solo patinan al acelerar | No es un problema de empuje — es un escalón ordenado. Usa un perfil de movimiento |
El tema constante es que en un robot pequeño los números interesantes son todos mecánicos. El tren motriz tiene margen de sobra, y elegir el motor es una cuestión de velocidad y consumo mucho más que de empuje.
Una vez que el robot puede empujar, la siguiente restricción es poder parar — el mismo coeficiente de rozamiento que fija tu fuerza de empuje fija también tu distancia de frenado en un borde, y la construcción del mini sumo junta ambas cosas.
La rueda que se rinde un 29 % antes de empezar
Un tren motriz rompe la aritmética de arriba, y merece la pena saber en qué sentido. Una rueda mecanum solo puede morder a lo largo del eje de su rodillo, a 45° respecto a la dirección en la que rueda. El rozamiento sigue limitando el vector de fuerza entero a μN — pero solo la componente a lo largo de la dirección de rodadura empuja al robot, así que la fuerza útil por rueda es:
F_useful ≤ μN / √2 ≈ 0.71 μNUna base holonómica empieza por tanto un combate de empuje al 71 % de la tracción que el mismo robot tendría sobre ruedas lisas, antes de contar que el caucho de los rodillos suele agarrar peor que un neumático. Y el truco del lastre de antes deja de funcionar: la masa se cancela en μg/√2, así que añadir peso compra más agarre y más inercia en exacta la misma medida.
Que es toda la decisión de diseño en una línea — si empujar es el objetivo, no compres movimiento lateral. Compara los trenes motrices.
El mismo argumento de μN reaparece en el otro extremo del robot, donde el contacto es una yema en vez de un neumático — y ahí el límite de rozamiento deja de ser un número y se convierte en una forma que puedes dibujar. Eso es rozamiento, cierre por fuerza y por qué dos contactos son una apuesta.
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales