
Tutorial · Intermediário · 35 min
Motores de passo: ângulo de atraso e perda de passo
Um motor de passo arrasta um rotor atrás de um campo giratório. Isso explica os micropassos, a perda de passo e por que o motor não está onde você imagina.
A frase que faz sentido dos motores de passo
Um motor de passo não dá passos.
Isso parece um truque, mas é a coisa mais útil que existe para entender essa peça. O que o driver realmente faz é girar um campo magnético dentro do motor em pequenos incrementos. O rotor é um ímã permanente com dentes e segue esse campo como a agulha de uma bússola segue um ímã — não porque alguém mande, mas porque é puxado por ele.
Portanto, o rotor está sempre atrás do campo. Ele precisa estar: se estivesse exatamente alinhado ao campo, não haveria força sobre ele, e ele não conseguiria vencer o atrito nem acionar uma carga. O ângulo entre a orientação do campo e a posição real do rotor tem um nome — o ângulo de atraso, às vezes chamado de ângulo de carga — e quase tudo que um motor de passo faz de surpreendente é um fato sobre esse ângulo.
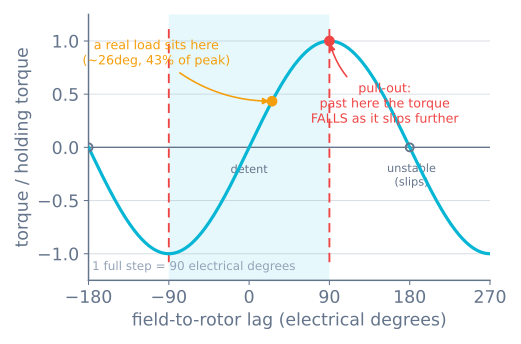
Escrito de forma resumida, todo o modelo cabe em uma linha:
T = T_peak × sin(δ)onde δ é o ângulo de atraso em graus elétricos. Tudo abaixo é consequência disso.
Graus elétricos e o motor de 1,8°
Os motores de passo são especificados em graus mecânicos — um “motor de 1,8°” gira o eixo 1,8° por passo completo, o que dá 200 passos completos por volta. Mas o magnetismo se repete muito mais rápido que o eixo. Um motor híbrido padrão tem 50 dentes no rotor, portanto o ciclo magnético se repete 50 vezes por volta do eixo:
| Grandeza | Mecânica | Elétrica |
|---|---|---|
| Um passo completo | 1,8° | 90° |
| Uma volta | 360° | 18 000° (50 ciclos) |
| Torque de pico em | 1,8° atrás | 90° atrás |
| Faixa estável | ±1,8° | ±90° |
A conversão é a única conta necessária: um passo completo equivale a 90 graus elétricos, sempre, em qualquer motor de 1,8°. Portanto, a faixa estável — onde ficar mais para trás faz o rotor ser puxado de volta com mais força — é de ±1 passo completo, e o ponto sem retorno, a 180°, fica a apenas dois passos completos.
Por que os motores de passo perdem passos
Observe novamente a curva senoidal. Entre −90° e +90° o motor se comporta como uma mola: se ficar ainda mais atrás, será puxado com mais força. Esse é um equilíbrio estável, e é por isso que um motor de passo pode funcionar em malha aberta, sem encoder e sem realimentação. O rotor se autocorrige.
Depois de 90°, a senoide vira. Se ficar ainda mais atrás, o torque que puxa para frente fica mais fraco. Isso faz você ficar ainda mais atrás, o que o enfraquece ainda mais — e, em 180°, o torque muda completamente de sinal e começa a empurrar o rotor em direção ao próximo polo, e não de volta a este. A partir daí, o rotor desliza até encontrar o próximo dente estável, um ciclo elétrico inteiro adiante.
Portanto, 90° é o ponto em que uma carga constante começa a perder estabilidade: além disso não há equilíbrio em que permanecer, apenas uma inclinação. Uma excursão breve além de 90° ainda pode ser corrigida se o rotor tiver momento para voltar — operar com passo completo faz exatamente isso em cada borda de passo, ultrapassando para cerca de 100° e se recuperando sempre — mas uma carga que permanece além de 90° já está caindo.
Essa é uma perda de passo, e ela tem três propriedades que vale memorizar:
- É silenciosa. Não existe encoder. O driver continua contando pulsos, o firmware continua acreditando neles, e a posição que a máquina acredita ter está agora permanentemente errada. Todo movimento posterior fica deslocado.
- Ocorre em múltiplos de quatro. O rotor para no próximo ponto estável, que está um ciclo elétrico adiante — 360 graus elétricos, ou quatro passos completos. Um motor de passo nunca perde um único passo. Perde quatro, oito ou cem.
- Nunca se corrige sozinha. Perder passos no sentido oposto mais tarde não cancela o erro, a não ser por acaso.
O simulador de motor de passo integra esse comportamento diretamente, em vez de programá-lo: nada no código procura uma perda de passo. A equação de movimento do rotor é a lei senoidal acima, e, quando sin(δ) passa do ponto de virada, o rotor perde a sincronia por si só — e a perda relatada sempre sai como um múltiplo de quatro.
O que faz o ângulo de atraso crescer
São três fatores, e distingui-los é a maneira de diagnosticar uma máquina.
Carga. Em movimento constante, o ângulo de atraso se estabiliza onde o torque produzido é igual ao torque solicitado:
sin(δ) = torque demanded ÷ peak torque availableUma carga que exige 43% do torque de pico fica em 26 graus elétricos. Uma carga que exige 71% fica em 45°. Uma carga que exige 100% fica em 90° — bem na beirada, sem margem. É por isso que o conselho usual é dimensionar o motor de passo para que a carga exija aproximadamente metade do torque de pico disponível: não por superstição de fator de segurança, mas porque metade do torque corresponde a 30 graus elétricos de atraso e deixa 60° de margem para o transitório que você não modelou.
Aceleração. Colocar o rotor em movimento também exige torque, e esse torque sai do mesmo orçamento. Durante a aceleração, a demanda é load + J × α, portanto o ângulo de atraso é pior na rampa, não na velocidade final. Se você pedir a um motor em repouso que gire imediatamente na velocidade máxima, o campo comandado dispara para longe enquanto o rotor ainda está se preparando — o atraso passa de 90° em um ou dois milissegundos e, sem nada para trazê-lo de volta, continua aumentando enquanto o motor apenas zumbe no lugar. Esse limite tem um nome: a taxa de partida, a maior taxa de passos que se pode comandar a partir da parada sem uma rampa.
Velocidade. Este é o fator menos óbvio e a causa mais comum de falhas no mundo real, e por isso tem uma seção própria.
O torque cai com a velocidade, e o torque de retenção é um número de marketing
O número na etiqueta de um motor — “0,44 N·m de torque de retenção” — é medido com o eixo parado e a corrente nominal nas bobinas. Ele diz quase nada sobre um motor que está se movendo.
Uma bobina é um indutor. Para produzir torque, o driver precisa forçar corrente para dentro dela e depois inverter essa corrente, repetidamente, cada vez mais rápido conforme o motor acelera. Duas coisas resistem:
- Reatância. A oposição da bobina à mudança de corrente aumenta proporcionalmente à frequência elétrica, e a frequência elétrica é 50× a velocidade do eixo.
- Back-EMF. Um rotor de ímã permanente girando gera sua própria tensão, oposta à alimentação. Acima de certa velocidade, a alimentação simplesmente não consegue fazer a corrente circular.
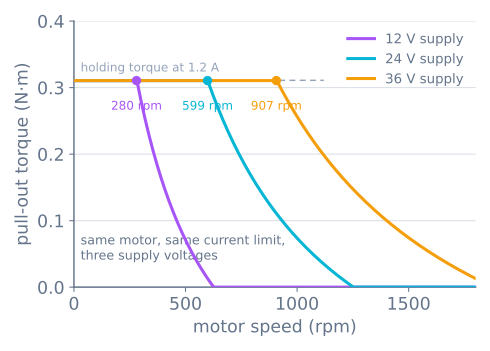
Isso produz as duas regras que importam quando uma máquina não consegue ir rápido o suficiente:
| Sintoma | O que alterar | Por quê |
|---|---|---|
| Trava sob carga em velocidade baixa | Aumente o limite de corrente | Antes da velocidade crítica, a corrente define diretamente o torque |
| Trava somente em velocidade alta | Aumente a tensão de alimentação | Depois da velocidade crítica, a tensão é o que força a corrente a circular |
| Trava em todos os lugares | Motor errado, ou carga grande demais | Nenhum ajuste salva um motor subdimensionado |
Mais amperes compram torque. Mais volts compram velocidade. Aumentar a corrente para corrigir uma trava em alta velocidade não faz absolutamente nada, porque, depois da velocidade crítica, o driver nunca estava alcançando a corrente ajustada — e você ainda fica com um motor quente.
Micropassos: o que fazem e o que não fazem
Micropassos significam girar o campo em frações de um passo completo misturando as correntes das duas fases, em vez de comutá-las entre os extremos. Com 1/16 de passo, um pulso STEP avança o campo em 5,625 graus elétricos, em vez de 90.
O que eles realmente corrigem é a ressonância. O rotor é uma massa sobre uma mola magnética com muito pouca amortecimento. Dê a ele um impulso de 90 graus elétricos de cada vez e ele ultrapassa, oscila e se estabiliza — de forma audível e visível. Esse é o ruído que um motor com passo completo produz e a ondulação que ele deixa no acabamento de uma superfície. Divida o impulso por dezesseis e a excitação quase desaparece.
Você pode medir isso. Acionando o mesmo eixo na mesma velocidade com a mesma carga e registrando quanto o conjunto móvel se desvia do caminho comandado:
| Micropassos | Tamanho do passo (correia GT2) | Maior desvio do caminho | Erro de regime permanente devido à carga |
|---|---|---|---|
| Passo completo | 0,200 mm | 0,127 mm | 0,049 mm |
| 1/2 | 0,100 mm | 0,082 mm | 0,045 mm |
| 1/4 | 0,050 mm | 0,061 mm | 0,044 mm |
| 1/8 | 0,025 mm | 0,050 mm | 0,044 mm |
| 1/16 | 0,0125 mm | 0,045 mm | 0,044 mm |
Compare as duas últimas colunas entre si, porque elas são todo o argumento. Dezesseis vezes mais resolução compram cerca de 2,8× melhor rastreamento e depois param de melhorar — enquanto o erro de regime permanente causado pela carga não se move. É 0,044 mm em passo completo e 0,044 mm com 1/16 de passo. Os valores da terceira coluna estão se aproximando dos da quarta, e essa última evolução não vem da resolução.
O que os micropassos não corrigem é o ângulo de atraso. Sob esta carga, o rotor fica cerca de 20 graus elétricos atrás do campo, o que equivale a 0,4 grau mecânico e, neste eixo, representa 0,044 mm de erro de posição. Em passo completo, isso é um quarto de passo e ninguém percebe. Com 1/16 de passo, o mesmo 0,044 mm corresponde a 3,5 micropassos, e o driver informa com confiança uma posição em que o rotor não está nem perto. Dividir o passo fez o erro parecer maior em unidades de passo; não fez absolutamente nada ao erro.
A razão vale expor claramente. Para manter o rotor a um micropasso da posição de detenção, o motor produz T_peak × sin(90° ÷ microsteps) — o torque disponível por micropasso despenca conforme a divisão aumenta:
| Micropassos | Torque para manter o rotor a um micropasso da posição de detenção | Fração do torque de retenção |
|---|---|---|
| Passo completo | sin(90°) | 100% |
| 1/8 | sin(11,25°) | 19,5% |
| 1/16 | sin(5,625°) | 9,8% |
| 1/256 | sin(0,352°) | 0,61% |
Esse último número corresponde ao valor que a literatura sobre drivers cita para 1/256 de passo, e resume tudo: em divisões finas, o torque que distingue um micropasso do seguinte é menor que o atrito da sua máquina. O rotor fisicamente não consegue distingui-los. Ele se move quando o comando acumulado é grande o suficiente para vencer o atrito e, então, se move vários micropassos de uma vez.
Portanto: use micropassos para suavidade e silêncio, não para precisão. Se a posição precisa estar correta, você precisa de margem de torque suficiente ou de um encoder.
Vendo isso acontecer
O experimento mais útil é o mais barato. No simulador de motor de passo, execute um movimento de 60 mm duas vezes, com tudo igual, exceto a rampa:
| Com rampa de aceleração | Comandado diretamente para velocidade máxima | |
|---|---|---|
| Ângulo de atraso de pico | 25° — confortável | passa de 90° em 1,2 ms, desaparecendo em 3,0 ms |
| Passos completos perdidos | 0 | 280 |
| Onde o eixo termina | 60,00 mm | 4,0 mm |
Mesmo motor, mesmo driver, mesmo limite de corrente, mesmo destino. A única diferença é haver uma rampa na taxa de passos; a diferença entre eles é todo o movimento. É por isso que perfis de movimento não são um refinamento em uma máquina com motores de passo — eles são o que faz a máquina funcionar.
Quando dá errado
| Sintoma | Causa provável | O que fazer |
|---|---|---|
| O motor zumbe alto e não gira | Taxa de passos comandada acima da taxa de partida | Adicione uma rampa de aceleração; verifique a velocidade inicial |
| Desvia alguns milímetros por impressão, sempre na mesma direção | Perda de passo na rampa | Reduza a aceleração, aumente a corrente ou diminua a velocidade |
| Funciona bem em baixa velocidade, mas trava quando acelera | Depois da velocidade crítica | Aumente a tensão de alimentação — a corrente não ajudará |
| Posição errada por um múltiplo de quatro passos completos | Deslizamento clássico de polo | Descubra qual movimento sobrecarrega o motor; a contagem informa quantos |
| O motor está quente o suficiente para queimar | Limite de corrente alto demais, ou o motor está trabalhando de verdade | 60–80 °C é normal; verifique o limite em relação à especificação |
| Movimento brusco, ruidoso, vibra em uma velocidade específica | Ressonância na faixa intermediária | Altere os micropassos, adicione amortecimento ou evite essa velocidade |
| Duas bobinas de pares diferentes ligadas juntas | Pareamento dos fios de bobina incorreto | Meça a resistência: o par correto lê poucos ohms; um pareamento incorreto indica circuito aberto |
Para onde isso leva
Depois que o ângulo de atraso está na sua cabeça, o restante do mundo dos motores de passo deixa de ser um conjunto de regras sem relação. Definir o limite de corrente de um A4988 é definir T_peak. Escolher uma correia ou um fuso de comando é escolher quantos graus elétricos um milímetro de erro custa. Fazer referenciamento com um fim de curso é como uma máquina em malha aberta recupera a posição absoluta que nunca consegue medir. E um perfil de movimento é o que mantém o ângulo de atraso dentro de ±90° durante todo o movimento.
Eles são quatro faces da mesma curva senoidal.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar