
Tutorial · Intermedio · 35 min
Cómo funcionan los motores paso a paso: retraso y pasos perdidos
Un motor paso a paso no da pasos: arrastra un rotor tras un campo giratorio. Explica el micropaso, los pasos perdidos y por qué el motor no está donde crees.
La frase que hace que los paso a paso tengan sentido
Un motor paso a paso no da pasos.
Suena a truco, pero es la cosa más útil que puedes saber sobre esta pieza. Lo que el driver hace en realidad es girar un campo magnético dentro del motor en incrementos pequeños. El rotor es un imán permanente con dientes, y sigue ese campo igual que una aguja de brújula sigue un imán: no porque se lo ordenen, sino porque lo atraen.
Por tanto el rotor va siempre por detrás del campo. Tiene que ir por detrás: si estuviera exactamente alineado con el campo no habría fuerza sobre él, y no podría vencer la fricción ni arrastrar una carga. El ángulo entre donde apunta el campo y donde está realmente el rotor tiene nombre (el ángulo de retraso, a veces ángulo de carga), y casi todo lo que hace un paso a paso que sorprende a la gente es un hecho sobre ese ángulo.
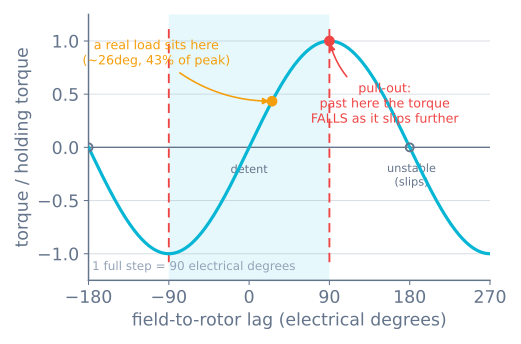
Escrito, todo el modelo es una línea:
T = T_peak × sin(δ)donde δ es el ángulo de retraso en grados eléctricos. Todo lo que sigue es una consecuencia.
Grados eléctricos, y el motor de 1,8°
Los paso a paso se citan en grados mecánicos: un “motor de 1,8°” gira 1,8° de eje por paso completo, lo que da 200 pasos completos por vuelta. Pero el magnetismo se repite mucho más rápido que el eje. Un motor híbrido estándar tiene 50 dientes en el rotor, así que el ciclo magnético se repite 50 veces por vuelta de eje:
| Magnitud | Mecánico | Eléctrico |
|---|---|---|
| Un paso completo | 1,8° | 90° |
| Una vuelta | 360° | 18 000° (50 ciclos) |
| Par máximo a | 1,8° por detrás | 90° por detrás |
| Rango estable | ±1,8° | ±90° |
La conversión es la única aritmética que necesitas: un paso completo son 90 grados eléctricos, siempre, en todo motor de 1,8°. Así que el rango estable —donde quedarse más atrás hace que el rotor sea arrastrado de vuelta con más fuerza— es de ±1 paso completo, y el punto sin retorno, a 180°, está a solo dos pasos completos.
Por qué los paso a paso pierden pasos
Mira otra vez esa curva senoidal. Entre -90° y +90° el motor se comporta como un muelle: cuanto más te quedas atrás, con más fuerza te tira. Ese es un equilibrio estable, y es la razón de que un paso a paso pueda funcionar en lazo abierto, sin codificador y sin realimentación. El rotor se autocorrige.
Pasado 90°, el seno se da la vuelta. Quedarte más atrás ahora hace que el par que te tira hacia delante sea más débil. Lo cual te hace quedarte aún más atrás. Lo cual lo debilita aún más, y a 180° el par cambia de signo por completo y empieza a empujar el rotor hacia el siguiente polo en lugar de devolverlo a este. A partir de ahí el rotor se desliza hasta engancharse al siguiente diente estable, a un ciclo eléctrico entero de distancia.
Así que 90° es donde una carga sostenida se queda sin camino: más allá no hay equilibrio donde sentarse, solo una pendiente. Una excursión breve más allá de 90° aún se puede sobrevivir si el rotor tiene momento para volver (el paso completo hace exactamente eso en cada flanco, pasándose hasta unos 100° y recuperándose cada vez), pero una carga que se queda más allá de 90° ya está cayendo.
Eso es un paso perdido, y tiene tres propiedades que merece la pena memorizar:
- Es silencioso. No hay codificador. El driver sigue contando pulsos, el firmware sigue creyéndoselos, y la idea que tiene la máquina de dónde está es ahora permanentemente errónea. Todo movimiento posterior queda desplazado.
- Vienen de cuatro en cuatro. El rotor aterriza en el siguiente punto estable, que está a un ciclo eléctrico de distancia: 360 grados eléctricos, que son cuatro pasos completos. Un paso a paso nunca pierde un paso. Pierde cuatro, u ocho, o cien.
- Nunca se arregla solo. Perder pasos en el otro sentido después no lo cancela salvo por casualidad.
El simulador de motores paso a paso integra esto directamente en lugar de guionizarlo: nada en el código busca la pérdida de pasos. La ecuación de movimiento del rotor es la ley del seno de arriba, y cuando sin(δ) se da la vuelta el rotor pierde la sincronía por sí solo, y la pérdida reportada sale siempre como múltiplo de cuatro.
Qué hace crecer el ángulo de retraso
Tres cosas, y distinguirlas es como se diagnostica una máquina.
La carga. En movimiento estable, el ángulo de retraso se asienta donde el par producido iguala el par demandado:
sin(δ) = par demandado ÷ par maximo disponibleUna carga al 43% del máximo se sitúa a 26 grados eléctricos. Una carga al 71% se sitúa a 45°. Una carga al 100% se sitúa a 90°, justo en el precipicio y con margen cero. Por eso el consejo habitual es dimensionar un paso a paso a aproximadamente la mitad de su par disponible: no por superstición de factor de seguridad, sino porque medio par son 30 grados eléctricos de retraso y te deja 60° de margen para el transitorio que no modelaste.
La aceleración. Poner el rotor en movimiento también cuesta par, y ese par sale del mismo presupuesto. Durante la aceleración la demanda es carga + J × α, así que el ángulo de retraso está en su peor momento en la rampa, no a velocidad de crucero. Ordena a un motor parado correr inmediatamente a plena velocidad y el campo ordenado se escapa a la carrera mientras el rotor aún se está reuniendo: el retraso pasa de 90° en un milisegundo o dos, y sin nada que lo devuelva sigue adelante y el motor simplemente zumba en el sitio. Ese límite tiene nombre: la velocidad de enganche (pull-in rate), la mayor frecuencia de pasos que puedes ordenar desde parado sin una rampa.
La velocidad. Este es el menos obvio y la causa más común de fallos reales, y tiene su propia sección.
El par cae con la velocidad, y el par de retención es un número de marketing
El número de la etiqueta de un motor (“0,44 N·m de par de retención”) se mide con el eje parado y la corriente nominal en las bobinas. No te dice casi nada sobre un motor que se está moviendo.
Una bobina es un inductor. Para producir par, el driver tiene que forzar corriente dentro y luego invertirla, una y otra vez, cada vez más rápido a medida que el motor acelera. Dos cosas se resisten:
- La reactancia. La oposición de la bobina a cambiar de corriente sube en proporción a la frecuencia eléctrica, y la frecuencia eléctrica es 50 veces la velocidad del eje.
- La fuerza contraelectromotriz. Un rotor de imán permanente girando genera su propia tensión, que se opone a la alimentación. Pasada cierta velocidad, la alimentación simplemente no puede empujar corriente dentro.
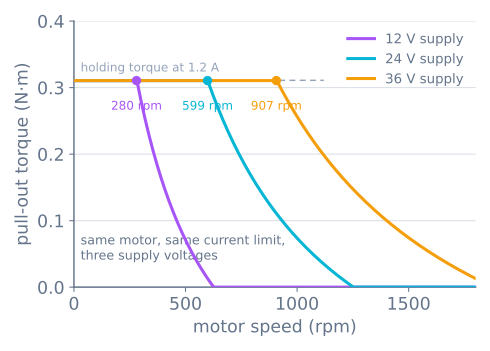
Esto produce las dos reglas que importan cuando una máquina no corre lo bastante rápido:
| Síntoma | Qué cambiar | Por qué |
|---|---|---|
| Se cala bajo carga a baja velocidad | Sube el límite de corriente | Por debajo de la esquina, la corriente fija el par directamente |
| Se cala solo a alta velocidad | Sube la tensión de alimentación | Pasada la esquina, la tensión es lo que fuerza la corriente dentro |
| Se cala en todas partes | Motor equivocado, o la carga es demasiado grande | Ningún ajuste rescata un motor infradimensionado |
Más amperios compran par. Más voltios compran velocidad. Subir la corriente para arreglar un calado a alta velocidad no hace absolutamente nada, porque pasada la esquina el driver nunca estaba alcanzando la corriente fijada, y encima te llevas un motor caliente.
Micropasos: qué hace y qué no hace
El micropaso consiste en girar el campo en fracciones de paso completo mezclando las dos corrientes de fase, en lugar de encenderlas y apagarlas por completo. A 1/16 de paso, un pulso STEP avanza el campo 5,625 grados eléctricos en lugar de 90.
Lo que arregla de verdad es el repiqueteo. El rotor es una masa sobre un muelle magnético con muy poco amortiguamiento. Dale una patada de 90 grados eléctricos de golpe y se pasa, oscila y se asienta, de forma audible y visible. Ese es el ruido que hace un motor a paso completo y el rizado que deja en un acabado superficial. Divide la patada entre dieciséis y la excitación casi desaparece.
Eso se puede medir. Accionando el mismo eje a la misma velocidad con la misma carga y registrando cuánto se desvía el carro de la trayectoria ordenada:
| Micropaso | Tamaño de paso (correa GT2) | Peor desviación de la trayectoria | Error en régimen permanente por carga |
|---|---|---|---|
| Paso completo | 0,200 mm | 0,127 mm | 0,049 mm |
| 1/2 | 0,100 mm | 0,082 mm | 0,045 mm |
| 1/4 | 0,050 mm | 0,061 mm | 0,044 mm |
| 1/8 | 0,025 mm | 0,050 mm | 0,044 mm |
| 1/16 | 0,0125 mm | 0,045 mm | 0,044 mm |
Lee esas dos últimas columnas una contra otra, porque son todo el argumento. Dieciséis veces la resolución compra alrededor de 2,8 veces mejor seguimiento y luego deja de mejorar, mientras que el error en régimen permanente causado por la carga no se mueve en absoluto. Es 0,044 mm a paso completo y 0,044 mm a un dieciseisavo de paso. La curva de la tercera columna se está aplanando sobre la cuarta, y la cuarta no está hecha de resolución.
Lo que el micropaso no arregla es el ángulo de retraso. Bajo esta carga el rotor se sitúa unos 20 grados eléctricos por detrás del campo, que son 0,4 grados mecánicos, que en este eje son 0,044 mm de error de posición. A paso completo eso es un cuarto de paso y nadie se da cuenta. A 1/16 de paso los mismos 0,044 mm son 3,5 micropasos, y el driver informa con seguridad de una posición de la que está muy lejos. Dividir el paso hizo que el error pareciera mayor en unidades de pasos; no hizo absolutamente nada al error.
La razón merece decirse con claridad. Para mantener la posición un micropaso fuera del enclave, el motor produce T_peak × sin(90° ÷ micropasos): el par disponible por micropaso se derrumba a medida que divides:
| Micropaso | Par para sostener un micropaso | Fracción del par de retención |
|---|---|---|
| Paso completo | sin(90°) | 100% |
| 1/8 | sin(11,25°) | 19,5% |
| 1/16 | sin(5,625°) | 9,8% |
| 1/256 | sin(0,352°) | 0,61% |
Esa última cifra coincide con el número que cita la literatura de los drivers para 1/256 de paso, y es toda la historia: con divisiones finas, el par que distingue un micropaso del siguiente es menor que la fricción de tu máquina. El rotor físicamente no puede distinguirlos. Se mueve cuando la orden acumulada es lo bastante grande para vencer la fricción, y entonces se mueve varios micropasos de golpe.
Así que: micropasos para suavidad y silencio, no para precisión. Si necesitas que la posición sea correcta, necesitas margen de par suficiente, o necesitas un codificador.
Verlo ocurrir
El experimento más útil es el más barato. En el simulador de motores paso a paso, ejecuta un movimiento de 60 mm dos veces con todo idéntico salvo la rampa:
| Con rampa de aceleración | Ordenado directamente a plena velocidad | |
|---|---|---|
| Ángulo de retraso máximo | 25°: cómodo | pasa de 90° en 1,2 ms, perdido a los 3,0 ms |
| Pasos completos perdidos | 0 | 280 |
| Dónde acaba el eje | 60,00 mm | 4,0 mm |
Mismo motor, mismo driver, mismo límite de corriente, mismo objetivo. La única diferencia es si la frecuencia de pasos se aplicó en rampa o no, y la diferencia entre ambos es el movimiento entero. Por eso los perfiles de movimiento no son un refinamiento en una máquina paso a paso: son lo que hace que funcione en absoluto.
Cuando algo sale mal
| Síntoma | Causa probable | Qué hacer |
|---|---|---|
| El motor zumba fuerte y no gira | Frecuencia de pasos ordenada por encima de la de enganche | Añade una rampa de aceleración; revisa la velocidad de arranque |
| Deriva unos milímetros por pieza, siempre en el mismo sentido | Se pierden pasos en la rampa | Baja la aceleración, sube la corriente o reduce la velocidad |
| Bien a baja velocidad, se cala al acelerarlo | Pasada la velocidad de esquina | Sube la tensión de alimentación; la corriente no ayudará |
| Posición equivocada por un múltiplo de cuatro pasos completos | Deslizamiento de polo clásico | Encuentra qué movimiento lo sobrecarga; la cuenta te dice cuántos |
| Motor caliente hasta doler al tocarlo | Límite de corriente demasiado alto, o el motor está trabajando de verdad | 60-80 °C es normal; compara el límite con el valor nominal |
| Áspero, ruidoso, vibra a una velocidad concreta | Resonancia de banda media | Cambia el micropaso, añade amortiguamiento o evita esa velocidad |
| Dos bobinas cableadas como un solo par | Emparejamiento de cables equivocado | Mide resistencia: un par lee unos ohmios, un emparejamiento malo lee circuito abierto |
A dónde lleva esto
Una vez que el ángulo de retraso está en tu cabeza, el resto del mundo de los paso a paso deja de ser un conjunto de reglas sin relación. Ajustar el límite de corriente en un A4988 es ajustar T_peak. Elegir una correa o un husillo es elegir cuántos grados eléctricos te cuesta un milímetro de error. Buscar el origen contra un final de carrera es como una máquina en lazo abierto recupera la posición absoluta que nunca puede medir. Y un perfil de movimiento es lo que mantiene el ángulo de retraso dentro de ±90° durante todo el movimiento.
Son cuatro caras de la misma curva senoidal.
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales