
教程 · 中级 · 35 分钟
如何选择直流减速电机:扭矩、转速与堵转
根据机器人自身的质量和轮子来选定驱动电机:列出力预算、读懂扭矩—转速特性线,并说明为什么要以堵转扭矩的四分之一为目标。
引言
电机手册告诉你电机能做什么。它没法告诉你你的机器人需要什么,而这是两个不同的问题,答案的单位也不同——一个用 kgf·cm 和 RPM,另一个用千克和米每秒。
大多数第一台机器人都跳过了连接两者的那座桥。你买了套件里附带的那颗电机,然后在地毯上才验证它对不对。这样做往往管用,管用到让人以为这就是方法;可一旦机器人变重、轮子变大,或者地面不再是办公桌,它就会静默地失灵。
把两者连起来的算术大约要十分钟。本文会在一台具体的机器人上从头到尾走一遍,然后指出这个答案落在手册扭矩—速度曲线的哪一点上——以及为什么你想落的位置离中点远得很。
从力开始,而不是从扭矩
电机是按扭矩标称的。机器人是架在轮子上的一个质量。力是把两者连起来的那个量,所以先算出力,最后再换算一次。
有三个力必须被克服,而你要把它们加起来,因为最坏情况是三者同时出现:
滚动阻力——轮子、轴承和地毯绒毛全程在跟你作对。
F_roll = C_rr · m · g坡度——门槛条、斜坡、门口的坎。用百分比坡度表示:
F_grade = m · g · sin(atan(grade))加速——从静止提速,这是人们最容易漏掉、然后纳闷为什么车匀速跑得好、一起步却没劲的那个力。
F_accel = m · a取一台典型的两轮业余级机器人:0.8 kg 整备重量(亚克力底盘、Arduino、驱动板、四节 AA 电池、传感器),65 mm 轮子,目标极速 0.5 m/s,加速度 0.5 m/s²,跑在 10% 的坡上,滚动阻力系数 0.05。
| 力 | 计算 | 结果 |
|---|---|---|
| 滚动 | 0.05 × 0.8 × 9.81 | 0.392 N |
| 坡度(10% ≈ 5.71°) | 0.8 × 9.81 × sin 5.71° | 0.781 N |
| 加速 | 0.8 × 0.5 | 0.400 N |
| 合计 | 1.573 N |
这里面最软的那个数是 C_rr。硬橡胶在光滑地面上接近 0.02;泡沫轮在地毯上能到 0.10。如果算出来的结果贴着某款电机的极限,不要去争论这个系数——把弹簧秤钩在底盘上,按步行速度拉。那个读数就是 F_roll,两分钟的事。
到了轮半径,力变成扭矩
T_total = F · r取 r = 32.5 mm,也就是 1.573 × 0.0325 = 0.0511 N·m,这是所有驱动轮加起来分摊的总量。两个驱动轮平分,各 0.0256 N·m。再除以减速箱效率——塑料直齿减速箱取 0.70,金属的取 0.85:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·m业余级电机手册几乎从不用 N·m,所以要换算到你真正会读的那个单位:
| 单位 | N·m 乘以 | 我们的 0.0365 N·m |
|---|---|---|
| kgf·cm | 10.197 | 0.372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36.5 N·mm |
| oz·in | 141.6 | 5.17 oz·in |
选型上的错误大多出自这张表,而不是出自那些物理。一条写“1.5 kg·cm”的商品描述和一条写“1.5 N·m”的相差 68 倍,而它们会出现在同一个购物页上。
速度那一半更容易
速度只需一次除法。轮周长是 π × 65 mm = 每转 204.2 mm,于是:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPM现在把这个算式反过来用,因为它是抓出最常见错误采购的那道检查。一款 1000 RPM 的减速电机——这个数字在商品页上读起来像“强劲”——配上同样这套餐子,轮子会跑到 3.40 m/s,也就是 12.3 km/h。循迹车一点都不想要这个速度。更糟的是,PWM 可用范围里真正有用的部分会塌缩进量程底部十分之一,于是控制器每下发一个增量都是一次大幅的速度跳变,细微修正根本无从谈起。
对一台循迹车或沿墙车来说,太快是比太慢更难解决的问题。
这个答案落在扭矩—速度曲线的哪一点
固定电压下的有刷直流电机沿一条直线在扭矩和速度之间做交易:零扭矩时满速,堵转扭矩时零速。两个手册数字——空载转速和堵转扭矩——就定义了整个曲线。
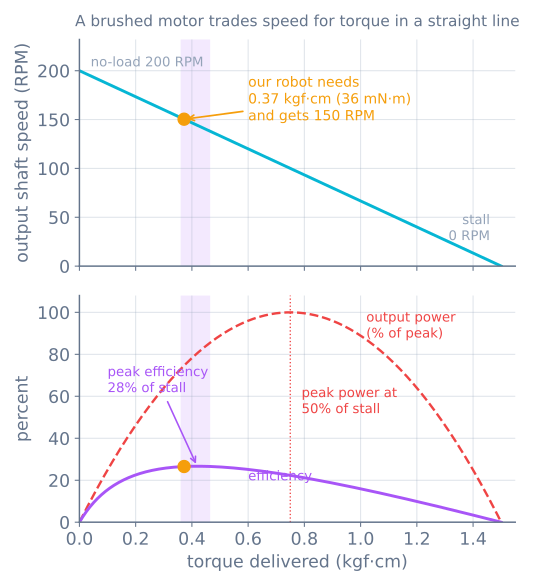
整个选型过程到此闭合:一颗普通的黄色 TT 减速电机就是这台机器人的正确零件,而你现在知道为什么,不再只是因为它躺在盒子里。
为什么是四分之一堵转,而不是一半
你遇到的说法是“按大约四分之一堵转扭矩来选”。它通常被当作经验法则提出来。它不是——那是效率峰所在的位置,而且可以推导出来。
电流随扭矩线性上升,从空载电流 I₀ 到堵转电流 I_s,同时转速线性降到零。输出功率是扭矩乘速度,输入功率是电压乘电流,令 x = T / T_stall、k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)求导并令其为零,最大值出现在:
x* = −k + √(k² + k)| 空载电流占堵转电流的比例 | 效率峰值出现在 |
|---|---|
| 0.10 | 堵转的 24.0% |
| 0.15 | 堵转的 27.9% |
| 0.20 | 堵转的 30.9% |
业余级减速电机就落在那个区间里,所以“堵转的四分之一到三分之一”对几乎所有业余级电机都是正确答案。相比之下,峰值功率永远精确出现在堵转的 50% 处——而那是个糟糕的运行点。在半堵转扭矩处,你持续地取用大约一半的堵转电流,多出来的部分大部分是绕组里的 I²R 发热,小电机无处可放。按峰值功率选的电机则会发热,而且一直热着。
这个论证的另一半是余量。坐在堵转的 25% 上,留下了四倍的储备,正是这份储备让机器人越过门槛条、从自己卡进去的拐角里挣出来、以及爬上你压根没为它设计的坡。在小机器人上,这份储备往往本来就够不着——摩擦力在电机之前就用光了,所以你真正能交付的力是驱动轮上重量的 µ 倍,而不是手册上写的任何东西。
减速比同时改变这两个数
调节的旋钮就在这里,它是一副跷跷板,不是一个刻度盘:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
减速比减半,速度翻倍而扭矩减半。没有任何一个设定能同时给你更多两样,也没有换电池能替代它——提高电压会同时提高空载转速和堵转扭矩,但电流和发热也跟着涨,取舍的形状并没有变。
在 65 mm 轮子上、6 V 驱动:
| 减速电机 | 空载输出 | 极速 | 适合 |
|---|---|---|---|
| TT 1:48 | 约 200 RPM | 0.68 m/s | 通用两轮、循迹车 |
| N20 1:100 | 约 200 RPM | 0.68 m/s | 速度相同,背隙小得多 |
| N20 1:298 | 约 65 RPM | 0.22 m/s | 谨慎、较重或需要爬坡的机器人 |
| N20 1:30 | 约 600 RPM | 2.04 m/s | 只适合轻量竞速底盘 |
如果算式给了你想要的速度、却给不了够得着的扭矩,解法是提高减速比并换小轮子——两者都会让地面上的扭矩成倍增加。
驱动器必须扛住的电流
扭矩选完了活还没干完,因为驱动器必须扛住的数字不是运行电流,而是堵转电流。机器人每次从静止起步都会撞上它一次,轮子每次卡在墙上也会撞上它一次。
一颗 6 V 的 TT 减速电机运行约 200 mA,堵转约 1 A。两颗就是最坏情况 2 A,此外还要加上控制器和传感器用的电流。
- L298N每通道能处理 2 A,够用——但它的输出级会以发热的形式吃掉大约 2 V,所以 6 V 电池包送到电机上的大约只有 4 V,手册上每个数字都得跟着缩小。
- TB6612FNG用 MOSFET 做同样的事,每通道连续 1.2 A、峰值 3.2 A,而且把小组件省不起的电压留住了。
电池包也要按堵转情况来选。2 A 下就会塌的电池包,会在动作做到一半时把单片机拉进欠压,而症状看起来和软件崩溃一模一样。
买之前先查这些
- **手册引的是哪个电压?**同一颗电机在 3 V 和 6 V 下是两条完全不同的曲线。要对上你实际电池包在负载下的电压,而不是它的标签。
- **那个 RPM 是减速箱之前还是之后的?**你要的是输出轴转速。电机轴转速除以减速比才是你拿得到的。
- **轴和你的轮子配得上吗?**3 mm 的 D 形轴和 4 mm 的六角轴不能互换,而转接件会带来间隙。
- **你怎么安装它?**对多数业余作品来说,支架有没有得卖,比扭矩更决定成败。
- **需要知道它转了多远吗?**那就现在买带编码器的版本。事后加装比听起来难。
出问题时
| 现象 | 通常原因 |
|---|---|
| 台架上能走,地毯上就堵 | 低估了滚动阻力;用弹簧秤量 C_rr |
| 跑起来正常,静止起步没劲 | 加速力没算进预算 |
| 电机几分钟后发热 | 跑在了峰值功率(堵转约 50%)附近,而不是峰值效率上 |
| 一个电机比另一个慢得多 | 不是电机——是驱动器压降,或是轮子在支架上卡住 |
| 20% PWM 下车快得无法控制 | 减速比相对轮子太小;分辨率全堆在底部 |
| 车一动板子就复位 | 堵转电流把共用的电源拉塌了;把电机轨分开 |
| 扭矩数字好看到不真实 | 把 kgf·cm 当成了 N·m |
在纸上做这件事的意义就在于:上面这七行里每一行都比事后诊断便宜。电机选定之后,下一个问题是怎么驱动它而不去要求一个它交付不了的阶跃——那是运动曲线——以及你下发的运动里究竟有多少真正到达了轮子,那是减速箱背隙。
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读