
Bauteil · Chassis
Mecanum-Radsatz
Das Rad, das bei 45° schiebt. Welches der vier linkshändig ist, die X-Probe, die verkehrten Einbau entlarvt, und die Traktion für Seitwärtsfahrt.
Was es ist
Ein Mecanum-Rad ist ein gewöhnliches Rad mit einem Kranz frei laufender Rollen um seine Felge geschraubt – jede Rollenachse 45° zum Rad selbst gestellt. Bengt Ilon patentierte es 1972 bei der schwedischen Firma Mecanum AB – woher der Name kommt –, und Lagerroboter nutzen es seitdem leise vor sich hin.
Die Folge dieser 45° ist die ganze Geschichte. Ein normales Rad kann nur entlang seiner Rollrichtung schieben. Ein Mecanum-Rad kann nur entlang seiner Rollenachse schieben – weil die Rolle in jede andere Richtung frei dreht und sich schlicht weigert, dort Kraft zu übertragen. Die Bodenkraft eines Mecanum-Rads liegt also permanent 45° zum Chassis – egal was der Motor tut.
Ein solches Rad allein ist nutzlos. Vier davon, in zwei linkshändigen und zwei rechtshändigen Paaren, liefern vier Kraftvektoren unter abwechselnden 45°-Winkeln – und die Summe vierer Vektoren kann überallhin auf den Boden zeigen und einen Drall tragen. Das ist eine holonome Basis: drei steuerbare Freiheitsgrade – vorwärts, seitwärts, Drehung – aus vier gewöhnlichen, ungelenkten Motoren.
Händigkeit, und warum sie nicht optional ist
Mecanum-Räder gibt es in zwei spiegelbildlichen Formen, meist verkauft als links (A) und rechts (B), oder schlicht mit L und R auf der Nabe markiert. Ein Roboter braucht zwei von jeder, diagonal gepaart:
| Ecke | Händigkeit | Ihr Kraftvektor, von oben gesehen |
|---|---|---|
| Vorne links | Linkshändig (A) | Zeigt vorwärts-rechts, wenn das Rad vorwärts treibt |
| Vorne rechts | Rechtshändig (B) | Zeigt vorwärts-links |
| Hinten links | Rechtshändig (B) | Zeigt vorwärts-links |
| Hinten rechts | Linkshändig (A) | Zeigt vorwärts-rechts |
Diagonale Ecken teilen eine Hand. Vier gleiche Räder zu kaufen ist ein echter und häufiger Fehler – ein „Viererset Mecanum-Räder“ eines seriösen Händlers enthält zwei von jeder, aber zwei einzeln bestellte Einzelräder sehr oft nicht.
Die X-Probe
Die verlässliche Prüfung braucht gar keine Markierungen.
- Den Roboter auf die Werkbank stellen, Räder nach unten.
- Sich darüberstellen und gerade nach unten schauen.
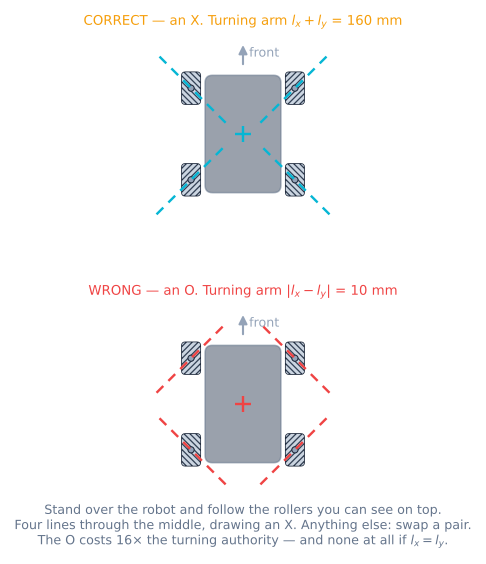
- An jedem Rad der sichtbaren Rollenlinie auf der Oberseite folgen.
- Diese vier Linien sollten auf die Robotermitte zielen und ein X zeichnen.
Zeichnen sie eine Raute – die O- oder Rhombus-Anordnung –, zwei Räder diagonal tauschen und erneut prüfen.
Eine Feinheit, die Leute stolpern lässt, wenn sie sie überlegen statt schauen: Die oben sichtbaren Rollen sind gegenüber den bodenberührenden gespiegelt – denn eine Rolle oben am Rad ist dieselbe Rolle, eine halbe Umdrehung weitergetragen. Die schiebenden Rollen zeigen andersherum. Es spielt keine Rolle – das sichtbare X bleibt die richtige Prüfung, und es ist die, die alle verwenden, genau weil man es sehen kann.
Vier davon an einen Arduino verdrahten
Mecanum ist ein Viermotorantrieb – ein einzelner L298N reicht also nicht. Zwei Doppel-H-Brücken oder eine vierkanalige Platine:
| Rad | Treiber | Richtungspins | PWM-Pin | Encoder A/B |
|---|---|---|---|---|
| Vorne links | Treiber 1, Kanal A | 2, 4 | 3 | 18, 30 |
| Vorne rechts | Treiber 1, Kanal B | 7, 8 | 5 | 19, 31 |
| Hinten links | Treiber 2, Kanal A | 24, 26 | 6 | 20, 32 |
| Hinten rechts | Treiber 2, Kanal B | 28, 22 | 11 | 21, 33 |
Zwei Details, die beißen:
- Vier PWM-Kanäle, die sich einen Timer teilen, funktionieren nicht alle. Am Uno gibt es sechs PWM-Pins auf drei Timern, und die Servo-Bibliothek oder
tone()stiehlt einen. Ein Mega oder ESP32 macht das zum Nichtproblem; am Uno vor dem Löten die Timerkarte prüfen. - Vier Encoder wollen vier Interrupts. Ein Uno hat zwei. Das ist der häufigste einzelne Grund, warum ein Mecanumbau auf einem Mega 2560 oder ESP32 landet.
Minimal funktionierender Code
Die inverse Kinematik umfasst vier Zeilen. Alles andere ist Installation.
// Mecanum inverse kinematics: a chassis command in, four wheel speeds out.
// x is forward, y is to the robot's LEFT, omega is counter-clockwise.
const float LX = 0.075;   // half the wheelbase, m
const float LY = 0.085;   // half the track, m
const float K  = LX + LY; // the only place geometry enters

void driveMecanum(float vx, float vy, float omega) {
  float fl = vx - vy - K * omega;
  float fr = vx + vy + K * omega;
  float rl = vx + vy - K * omega;
  float rr = vx - vy + K * omega;

  // Scale, do not clip. Clipping each wheel on its own keeps the speed and
  // throws the direction away, which is a bug you will chase for a week.
  float peak = max(max(fabs(fl), fabs(fr)), max(fabs(rl), fabs(rr)));
  if (peak > V_MAX) {
    float s = V_MAX / peak;
    fl *= s; fr *= s; rl *= s; rr *= s;
  }

  setWheel(FL, fl); setWheel(FR, fr);
  setWheel(RL, rl); setWheel(RR, rr);
}
setWheel() ist der Ort, wo die Drehzahlschleife lebt – falls man eine hat. Ungeregelt ist es nur ein PWM-Schreiben, und ungeregeltes Mecanum driftet – siehe Drehzahl im geschlossenen Kreis.
Die Zahlen, auf die es ankommt
Drei davon, und alle drei sind Geometrie statt etwas, das man wegkaufen könnte.
| Größe | Mecanum | Normale Räder | Warum |
|---|---|---|---|
| Geradeaus-Traktion | 71 % (1/√2) | 100 % | Reibung deckelt den ganzen 45°-Kraftvektor; nur seine Vorwärtskomponente bewegt dich |
| Beschleunigungsdecke bei μ = 0,85 | 5,9 m/s² | 8,3 m/s² | Dasselbe Verhältnis, und die Robotermasse kürzt sich aus beiden |
| Top-Diagonaltempo | 71 % der Top-Raddrehzahl | n/a | Ein 45°-Befehl verlangt von zwei Rädern alles und von zweien nichts |
| Freiheitsgrade | 3 | 2 | Das, wofür du sie gekauft hast |
Die letzte Zeile ist das, wofür du zahlst. Die ersten drei sind die Rechnung.
Fehlersuche
| Symptom | Ursache | Lösung |
|---|---|---|
| Geradeaus in Ordnung, Strafen kurvt und dreht | Ein Rad in der falschen Ecke | Die X-Probe machen; zwei Räder diagonal tauschen |
| Straft in die falsche Richtung | Alle vier Räder gespiegelt – das X ist von innen nach außen | Linkes Paar mit rechtem Paar tauschen |
| Driftet auf langer Geraden etwas zur Seite | Motoren passen unter Last nicht zusammen | Drehzahlschleife pro Rad schließen, oder abgleichen und kalibrieren |
| Diagonale deutlich langsamer als geradeaus | Konstruktionsbedingt, kein Defekt | Die 1/√2-Decke; Topdrehzahl erhöhen oder Diagonalen meiden |
| Roboter ruckelt und quietscht seitwärts | Rollen rutschen statt zu rollen – zu viel Grip, zu wenig Last oder blockierte Rolle | Jede Rolle von Hand drehen; jede muss sich frei drehen |
| Odometrie geradeaus gut, seitwärts hoffnungslos | Die Rollen rutschen konstruktionsbedingt – der Encoder misst nicht den Boden | IMU für den Kurs ergänzen; Messräder für die Position |
| Eine Ecke klingt anders als die anderen | Ein Rollenlager ist kollabiert | Die Rolle ersetzen; eine blockierte verwandelt diese Ecke in ein 45°-Normalrad |
Mecanum oder die Alternativen?
| Option | Fährt seitwärts | Schubkraft | Gelände | Kosten und Komplexität |
|---|---|---|---|---|
| Mecanum, 4 Motoren | Ja, jede Richtung, jeder Kurs | Schwach – 71 % vor Rollengummi | Nur ebene Hartböden | 4 Motoren, 4 Treiber, 4 Encoder |
| Omniräder im X, 4 Motoren | Ja – dieselbe Rautenhülle, um 45° gedreht und √2 höher | Schwach, und √2 weniger Kraft für dieses Tempo | Nur ebene Böden | Gleiche Motorzahl, unhandlich zu verpacken |
| Differenzialantrieb, 2 Motoren | Nein – muss erst drehen | Beste auf denselben Rädern | Verträgt deutlich mehr | 2 Motoren, billig, einfach, robust |
| Swerve, 8 Motoren | Ja, mit voller Traktion | Hervorragend | Gut | Vierfache Arbeit und Kosten |
Die ehrliche Zusammenfassung: Eine Mecanumbasis ist die richtige Antwort, wenn der Boden eben und sauber ist, der Raum eng und der Roboter einen Kurs halten und sich dabei bewegen muss – Lagergasse, Wettbewerbsfeld, Kameraplattform. Sie ist die falsche Antwort, wenn der Roboter schieben, klettern oder seine Position allein aus Rädern wissen muss.
Wo sie verwendet wird
Diese unter ein Chassis schrauben, und du baust den omnidirektionalen Mecanum-Roboter. Bevor Metall geschnitten wird, zwanzig Minuten im Mecanum-Antriebssimulator verbringen – ein verkehrt montiertes Rad kostet dort nichts, und es ist der Fehler, den du am ehesten bauen wirst.
Den Graphen erkunden
Verwendet in diesen Bauprojekten
Projekte, Lernpfade und Simulatoren, die Mecanum-Radsatz verwenden.
Vergleich
Alternativen
Fragen
FAQ zu Mecanum-Radsatz
Woran erkenne ich, welches Mecanum-Rad wohin gehört?
Den Roboter auf die Werkbank stellen, sich darüberstellen und gerade nach unten schauen. Der sichtbaren Rollenlinie auf der Oberseite jedes Rads folgen. Auf einer korrekt gebauten Basis zielen diese vier Linien auf die Robotermitte und zeichnen gemeinsam ein X. Zeichnen sie eine Raute – ein Rhombus, ein O –, sitzen zwei Räder in falschen Ecken. Diese Probe dauert fünf Sekunden, braucht keine Markierungen und entlarvt den häufigsten Mecanum-Baufehler überhaupt. Aufgedruckte L- und R-Stempel auf der Nabe helfen, aber der X-Probe vertraut man – denn sie prüft das, worauf es wirklich ankommt.
Was passiert, wenn ein Mecanum-Rad verkehrt herum montiert ist?
Der Roboter fährt weiter – was so verwirrend daran ist. Vorwärts und rückwärts sehen normal aus, weil sich die Querkomponenten weiter großteils aufheben. Das Strafen geht schief: Die falsch montierte Ecke schiebt quer zum Befehl statt hinein, also wird aus einem Seitwärtsbefehl eine langsame Kurve mit Drall darin. Im Simulator schließt ein Strafquadrat mit vier richtigen Rädern auf 17 mm; mit einem verkehrten Rad landet es über einen Meter daneben und dutzende Grad verdreht. Am Code ist nichts falsch, und kein PID-Abstimmen behebt das. Das Kennzeichen am echten Roboter ist das Encoderresiduum – es geht von null auf etwa 0,28 und bleibt dort.
Brauchen Mecanum-Räder Encoder?
Sie brauchen sie mehr als ein Differenzialroboter – und haben weniger davon. Mehr, weil die vier Räder ihre Drehzahlverhältnisse halten müssen, damit der Roboter dorthin fährt, wohin er gezeigt wurde – und ein unter Last einbrechender Motor lenkt leise vom Kurs. Weniger, weil die Rollen konstruktionsbedingt rutschen – ein Radencoder misst also das Rad und nicht den Boden: Der Queranteil deiner Odometrie ist die unzuverlässigste Zahl am Roboter. Die meisten ernsthaften Mecanumbauten behalten Encoder für die Drehzahlschleife und ergänzen eine IMU – oder ungetriebene Omni-Messräder – für die Position.
Warum lässt sich mein Mecanum-Roboter so leicht herumschieben?
Weil ein Mecanum-Rad nur entlang seiner Rollenachse greifen kann, die 45 Grad zu der Richtung liegt, in die du willst. Reibung begrenzt den ganzen Kraftvektor, aber nur die Komponente entlang der Rollrichtung bewegt den Roboter – man bekommt also 1/√2, etwa 71 %, der Traktion, die derselbe Roboter auf demselben Boden mit normalen Rädern hätte. Rollengummi ist meist griffiger, als das klingt – aber die Geometriestrafe ist real und keine Einstellung beseitigt sie. Wenn kräftiges Schieben der Sinn ist, keine Mecanum-Räder verwenden.
Kann ich Mecanum-Räder auf Teppich oder draußen verwenden?
Teppich geht, frisst aber Tempo und Genauigkeit: Die Rollen graben sich ein statt zu gleiten – Seitwärtsfahrt wird verrauscht und Odometrie schlechter. Draußen nein. Kies, Gras und alles mit Kante klemmt eine Rolle ein oder stoppt sie ganz – und eine blockierte Rolle verwandelt diese Ecke in ein normales Rad, das 45 Grad daneben zeigt: der Verkehrtherum-Fehler, intermittierend. Mecanum-Räder sind für ebene, harte, saubere Böden – genau dort, wo Lager und Wettbewerbsfelder sind.
Wie viele Motoren braucht ein Mecanum-Roboter?
Vier, einen pro Rad, jeden in beide Richtungen einzeln steuerbar. Einen Zweimotor-Mecanum-Antrieb gibt es nicht – der ganze Mechanismus sind vier Kraftvektoren, die sich zu dem summieren, was man verlangt hat, und zwei Räder an einen Motor zu hängen entfernt zwei davon. Das heißt: vier H-Brücken-Kanäle, vier Sätze Encoderkabel für eine Drehzahlschleife und ein Strombudget, das vier Motoren tief ist statt zwei.
Weiterführende Literatur