
Tutoriel · Intermédiaire · 25 min de lecture
Combien fort un robot peut pousser : traction et poids
Un robot pousse autant que le frottement le permet, pas plus fort que ses moteurs. Où les plafonds se croisent, et pourquoi un coin bat un moteur plus gros.
Deux plafonds, et un seul est à vous
Demandez combien fort un robot peut pousser et il y a deux réponses.
Les moteurs en donnent une. Couple de blocage divisé par rayon de roue, fois le nombre de roues motrices, est le plus grand effort que la transmission peut mettre à la zone de contact :
F_motor = n × T_stall / rLe sol donne l’autre. Si fort que la roue pousse, le frottement est ce qui le transmet vraiment :
F_traction = µ × NN est le poids qui appuie sur les roues motrices. Le robot ne peut délivrer que le plus petit des deux, et toute la question de conception est lequel vous avez atteint.
Où ils se croisent
Prenez une paire de moteurs à réducteur métal 6 V avec 0,20 N·m de couple de blocage chacun, sur des roues de 32 mm :
F_motor = 2 × 0.20 / 0.016 = 25 NVingt-cinq newtons font environ 2,5 kgf — assez pour pousser quelque chose de nettement plus lourd que le robot. Posez maintenant les deux plafonds égaux et résolvez la masse où ils se rencontrent :
m* = F_motor / (µ × g)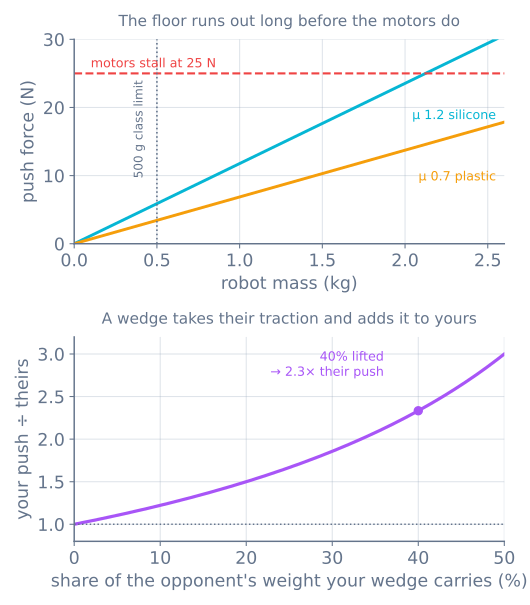
Sur silicone (µ ≈ 1,2) le croisement est à 2,12 kg. Sur les roues plastique dures livrées avec un châssis en kit (µ ≈ 0,7) il est à 3,64 kg. Les deux sont bien plus lourds qu’un petit robot, et ce seul fait réorganise toute la construction :
Un robot de poids amateur est limité en traction, toujours. À 500 g sur silicone vous tirez 5,9 N de poussée d’une transmission capable de 25 N. Acheter des moteurs plus forts ne change rien d’utilisable.
C’est pourquoi chaque robot de compétition est construit à la limite de poids
Le mini sumo plafonne un robot à 500 g dans 10 × 10 cm. Lisez le panneau du haut avec cette limite en tête et la règle cesse de sembler arbitraire : elle place chaque concurrent profondément dans la région limitée en traction, où l’effort de poussée est linéaire en masse et personne ne peut s’échapper en dépensant en moteurs.
Donc le règlement dit vraiment le poids est la ressource, et les conséquences de conception suivent directement :
- Construisez à la limite. Un robot de 400 g offre 20 % de sa poussée pour rien. Le lest est un composant légitime.
- Mettez chaque gramme sur les roues motrices. Le poids sur une roulette libre ne fait aucune traction. Un robot deux roues équilibré sur un patin basse friction met près de 100 % de sa masse au travail ; le même robot sur une roulette à l’arrière pourrait tourner à 65 %.
- N’ajoutez pas une roue pour ajouter de la traction. Quatre roues motrices partagent le même poids total, donc
µNest inchangé. Vous gagnez de la redondance et ne perdez rien — mais vous ne gagnez pas de poussée.
Le pneu est les 70 % les moins chers jamais trouvés
L’écart entre les deux lignes du panneau du haut est un choix de matériau. Le silicone à µ 1,2 contre le plastique dur à µ 0,7 fait 72 % de poussée en plus à masse égale, pour le prix d’un jeu de pneus.
Rien d’autre sur le robot n’est disponible à ce ratio. Il vaut d’être déraisonnable :
- Silicone ou uréthane mou, pas le plastique moulé ni le caoutchouc dur livré en kit.
- Nettoyez-les. La poussière sur le pneu est une mince couche de µ bien plus bas, et c’est pourquoi un robot qui poussait bien hier ne pousse plus aujourd’hui. Adhésif, alcool, avant chaque course.
- Une large zone de contact ne monte pas µ, mais elle répartit la charge et s’use plus lentement. Elle ripe aussi plus fort dans un pivot, donc c’est un vrai compromis.
Les coefficients au-dessus de 1,0 semblent faux à qui a appris que le frottement est plafonné — il ne l’est pas. µ est un ratio empirique, et les polymères mous sur une surface dure propre dépassent vraiment 1.
Le coin vaut plus que les moteurs
Tout ce qui précède traite N comme le poids propre du robot. Un coin qui glisse sous l’adversaire casse cette hypothèse dans les deux sens à la fois : le poids soulevé s’ajoute à votre effort normal et se retire du leur.
Pour deux robots de masse égale, si votre coin porte une fraction f du poids adverse :
push ratio = (1 + f) / (1 − f)Le panneau du bas est cette courbe, et elle est raide :
| Soulevez | Votre poussée ÷ la leur |
|---|---|
| 0% | 1.00 |
| 20% | 1.50 |
| 40% | 2.33 |
| 50% | 3.00 |
Passer sous l’adversaire à 40 % fait plus que doubler l’écart, à moteurs, masse et pneus identiques. Aucun autre changement disponible n’approche, et c’est pourquoi le bord avant d’un robot sumo est là où va l’effort.
Le faire marcher est un problème d’usinage plutôt que de physique :
- Le bord d’attaque doit être plus bas que le leur. Un coin qui rencontre une plaque plane pousse juste. Tôle fine, meulée en biseau, roulant à une fraction de millimètre du sol.
- Il doit tenir cette hauteur en charge. Un coin sur un montage flexible monte sur l’adversaire au lieu de passer dessous, et inverse le signe de tout le calcul.
- La symétrie vous coûte. Deux robots aux coins identiques se rencontrent bord à bord et aucun ne soulève. La seule issue est d’être plus bas, et c’est pourquoi cela devient une course aux armements mesurée en dixièmes de millimètre.
Centre de masse : bas, et en avant de l’essieu
Deux effets séparés, souvent confondus.
Bas protège contre le soulèvement. Le coin adverse applique un effort vers le haut à votre bord avant ; que cela vous bascule ou glisse juste dessous dépend de la distance que la réaction doit parcourir pour atteindre votre centre de masse. Un robot haut est un levier tendu à l’autre camp.
En avant charge le coin. La réaction de poussée agit vers l’arrière à la hauteur de contact, ce qui transfère F × h / L du support avant vers l’arrière sur un empattement L. Pour un coin poussant à 5 mm sur un empattement de 70 mm à 5,9 N, cela fait 0,42 N — environ 43 g, et petit précisément parce que le contact est bas. Ce n’est pas un mécanisme sur lequel compter, mais cela signifie qu’un robot dont les roues motrices se tiennent derrière le point de contact gagne un peu d’adhérence en poussant, et un avec les roues devant en perd.
Ce qu’un match de poussée coûte électriquement
Un robot poussant à sa limite de traction est un robot dont les moteurs ne peuvent tourner. C’est la définition du blocage, et c’est l’état le plus cher d’une transmission :
- Courant de blocage, soutenu. Ces moteurs 0,20 N·m tirent de l’ordre de 1,6 A chacun au blocage, donc un match de poussée fait ~3,2 A hors d’un pack qui passe le reste du round près de 0,5 A.
- Le rail s’affaisse exactement quand il faut. C’est le mécanisme de microcoupure dans son pire cas, et un contrôleur qui redémarre en pleine poussée a perdu.
- Tout devient chaleur. Aucun travail mécanique ne sort du moteur, donc chaque watt est du I²R dans les enroulements. Les rounds de match sont courts pour de bonnes raisons.
Dimensionnez le pack pour le courant de blocage plutôt que le courant moyen, et mettez la sélection du driver moteur sur la même base.
Mesurez-le en dix minutes
Deux nombres, un peson à bagages, et vous saurez sous quel plafond vous êtes.
Le nombre de traction. Tenez le robot immobile moteurs coupés, accrochez-y le peson et tirez horizontalement jusqu’à ce qu’il glisse. La lecture divisée par le poids du robot est votre µ. Faites-le sur la surface réelle — un ring de compétition, votre sol de cuisine et un établi d’atelier sont trois matériaux différents.
Le nombre moteur. Bloquez les roues contre quelque chose d’inamovible, commandez plein avant, et tirez vers l’arrière au peson jusqu’à ce que le robot bouge. Cette lecture est F_motor, mesurée plutôt qu’interpolée d’une fiche technique à moitié crue.
Le plus petit des deux est ce que le robot a. S’ils sont à environ 20 % l’un de l’autre, vous avez une conception bien appariée ; si la traction est un quart du nombre moteur, comme elle sera sur un petit robot, alors chaque gramme, chaque changement de pneu et chaque millimètre de coin valent plus que tout ce que vous pouvez faire à la transmission.
Quand ça tourne mal
| Symptôme | Généralement |
|---|---|
| Les roues patinent, le robot n’avance pas | Limité en traction — la réponse normale. Ajoutez masse, changez pneus |
| Les moteurs bloquent net, les roues ne patinent pas | Limité en moteurs : rare, et signifie une démultiplication trop longue |
| Poussait bien hier, pas aujourd’hui | Film de poussière ou d’huile sur les pneus ; nettoyez avant chaque course |
| Se fait repousser malgré des départs gagnés | Le coin adverse est passé sous le vôtre — hauteur, pas puissance |
| L’avant se soulève en poussant | Point de contact trop haut pour l’empattement, ou CdM trop en arrière |
| Redémarre pendant une poussée | Courant de blocage affaissant le rail — voir le budget d’alimentation |
| Les roues patinent seulement à l’accélération | Pas un problème de poussée — un échelon commandé. Utilisez un profil de mouvement |
Le thème constant est que sur un petit robot les nombres intéressants sont tous mécaniques. La transmission a de la capacité de reste, et choisir le moteur est une question de vitesse et de courant bien plus que de poussée.
Une fois que le robot peut pousser, la contrainte suivante est de pouvoir s’arrêter — le même coefficient de frottement qui fixe votre effort de poussée fixe aussi votre distance d’arrêt à un bord, et le montage mini sumo assemble les deux.
La roue qui abandonne 29 % avant de commencer
Une transmission casse l’arithmétique ci-dessus, et il vaut de savoir dans quel sens. Une roue mecanum ne peut mordre que le long de l’essieu de son galet, à 45° de la direction où elle roule. Le frottement plafonne toujours tout le vecteur d’effort à μN — mais seule la composante le long de la direction de roulement pousse le robot, donc l’effort utile par roue est :
F_useful ≤ μN / √2 ≈ 0.71 μNUne base holonome commence donc un match de poussée à 71 % de la traction que le même robot aurait sur roues simples, avant de compter que le caoutchouc des galets accroche d’ordinaire moins bien qu’un pneu. Et l’astuce du lest d’avant cesse de marcher : la masse s’annule de μg/√2, donc ajouter du poids achète plus d’adhérence et plus d’inertie en mesure exactement égale.
Soit toute la décision de conception en une ligne — si pousser est le but, n’achetez pas le mouvement latéral. Comparez les transmissions.
Le même argument μN reparaît à l’autre bout du robot, où le contact est un bout de doigt plutôt qu’un pneu — et là la limite de frottement cesse d’être un nombre et devient une forme dessinable. C’est le frottement, la fermeture par effort et pourquoi deux contacts est un pari.
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin