
Tutoriel · Intermédiaire · 35 min de lecture
Comment choisir un motoréducteur CC : couple, vitesse et blocage
Dimensionnez les moteurs de traction depuis la masse et les roues — budget d'effort, droite couple-vitesse, et pourquoi viser un quart du couple de blocage.
Introduction
Une fiche technique de moteur dit ce que le moteur fait. Elle ne peut pas dire ce dont votre robot a besoin, et ce sont deux questions différentes qui se répondent dans des unités différentes — l’une en kgf·cm et en tr/min, l’autre en kilogrammes et en mètres par seconde.
La plupart des premiers robots sautent le pont entre les deux. Vous achetez le moteur fourni dans le kit, et vous découvrez sur la moquette si c’était le bon. Cela marche assez souvent pour ressembler à une méthode, et cela échoue silencieusement dès que le robot s’alourdit, que les roues grandissent, ou que le sol cesse d’être un bureau.
L’arithmétique qui relie les deux prend une dizaine de minutes. Cette page la déroule de bout en bout sur un robot concret, puis montre où la réponse tombe sur la droite couple-vitesse de la fiche technique — et pourquoi l’endroit visé n’est nulle part près du milieu.
Partez de l’effort, pas du couple
Un moteur se spécifie en couple. Un robot est une masse sur des roues. L’effort est la grandeur qui les relie, donc calculez l’effort d’abord et convertissez une fois, à la fin.
Trois efforts doivent être vaincus, et vous les additionnez parce que le pire des cas les cumule :
Résistance au roulement — les roues, les roulements et le poil de la moquette qui résistent en permanence.
F_roll = C_rr · m · gPente — une baguette de seuil, une rampe, un rebord de porte. Exprimée en pourcentage de pente :
F_grade = m · g · sin(atan(grade))Accélération — prendre de la vitesse, c’est l’effort qu’on oublie avant de s’étonner que le robot aille bien à vitesse constante et peine au démarrage.
F_accel = m · aPrenez un robot amateur 2RM typique : 0,8 kg tout compris (châssis acrylique, Arduino, carte driver, quatre piles AA, capteurs), roues de 65 mm, vitesse de pointe visée 0,5 m/s, accélération 0,5 m/s², sur une pente de 10 %, avec un coefficient de résistance au roulement de 0,05.
| Effort | Calcul | Résultat |
|---|---|---|
| Roulement | 0.05 × 0.8 × 9.81 | 0.392 N |
| Pente (10% ≈ 5.71°) | 0.8 × 9.81 × sin 5.71° | 0.781 N |
| Accélération | 0.8 × 0.5 | 0.400 N |
| Total | 1.573 N |
C_rr est le nombre mou là-dedans. Du caoutchouc dur sur sol lisse est plutôt à 0,02 ; des roues en mousse sur moquette peuvent atteindre 0,10. Si la réponse tombe près de la limite d’un moteur, ne discutez pas du coefficient — accrochez un peson au châssis et tirez au pas. La lecture est F_roll, et cela prend deux minutes.
L’effort devient couple au rayon de la roue
T_total = F · rAvec r = 32,5 mm, cela fait 1,573 × 0,0325 = 0,0511 N·m pour toutes les roues motrices ensemble. Deux roues motrices se le partagent, soit 0,0256 N·m chacune. Puis divisez par le rendement du réducteur — comptez 0,70 pour un réducteur plastique à pignons droits, 0,85 pour un métallique :
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mLes fiches techniques amateurs ne sont presque jamais en N·m, donc convertissez vers l’unité que vous lirez vraiment :
| Unité | Multiplier N·m par | Nos 0,0365 N·m |
|---|---|---|
| kgf·cm | 10.197 | 0.372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36.5 N·mm |
| oz·in | 141.6 | 5.17 oz·in |
Plus d’erreurs de dimensionnement viennent de ce tableau que de toute la physique. Une annonce qui dit « 1,5 kg·cm » et une qui dit « 1,5 N·m » sont à un facteur 68 l’une de l’autre, et les deux figurent sur la même page de place de marché.
La moitié vitesse est plus facile
La vitesse est une division. La circonférence de la roue vaut π × 65 mm = 204,2 mm par tour, donc :
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMRefaites-le maintenant à l’envers, parce que c’est le contrôle qui attrape le plus courant des mauvais achats. Un motoréducteur à 1 000 tr/min — un chiffre qui sonne « puissant » sur une page produit — porte ces mêmes roues à 3,40 m/s, soit 12,3 km/h. Rien chez un suiveur de ligne ne veut cela. Pire, la partie utile de votre plage PWM s’écrase dans le dixième inférieur de l’échelle, donc chaque incrément que votre contrôleur peut commander est un grand saut de vitesse et la correction fine devient impossible.
Pour un robot qui suit une ligne ou un mur, trop vite est un problème plus dur que trop lent.
Où cela tombe sur la droite couple-vitesse
Un moteur CC à balais à tension fixée échange couple contre vitesse le long d’une droite : pleine vitesse à couple nul, vitesse nulle au couple de blocage. Deux nombres de fiche technique — vitesse à vide et couple de blocage — définissent le tout.
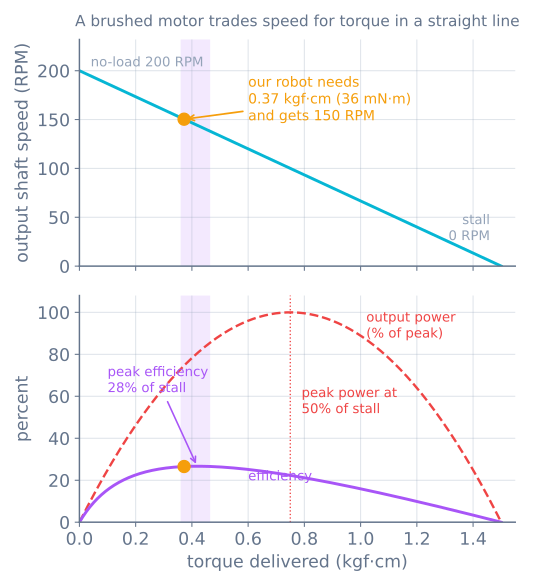
Voilà tout le processus de choix qui se referme : un banal motoréducteur jaune TT est la bonne pièce pour ce robot, et vous savez désormais pourquoi plutôt que parce qu’il était dans la boîte.
Pourquoi un quart du blocage, et pas la moitié
Le conseil rencontré est « dimensionnez à environ un quart du couple de blocage ». Il est d’ordinaire énoncé comme règle empirique. Ce n’en est pas une — c’est là que se situe le pic de rendement, et on peut le démontrer.
Le courant croît linéairement avec le couple, du courant à vide I₀ au courant de blocage I_s, pendant que la vitesse chute linéairement vers zéro. La puissance de sortie vaut couple × vitesse et la puissance d’entrée vaut tension × courant, donc avec x = T / T_stall et k = I₀ / (I_s − I₀) :
η ∝ x(1 − x) / (x + k)Dérivez, annulez, et le maximum est à :
x* = −k + √(k² + k)| Courant à vide en fraction du blocage | Le rendement culmine à |
|---|---|
| 0.10 | 24,0 % du blocage |
| 0.15 | 27,9 % du blocage |
| 0.20 | 30,9 % du blocage |
Les motoréducteurs amateurs vivent dans cette plage, donc « un quart à un tiers du blocage » est la réponse pour quasiment tous. La puissance maximale, elle, est toujours à exactement 50 % du blocage — et c’est un mauvais point de fonctionnement. À mi-couple de blocage vous tirez en continu environ la moitié du courant de blocage, l’essentiel du surplus part en chauffage I²R dans les enroulements, et un petit moteur n’a nulle part où le mettre. Les moteurs dimensionnés pour la puissance maximale chauffent et restent chauds.
L’autre moitié de l’argument est la réserve. Se tenir à 25 % du blocage laisse un facteur quatre en réserve, et c’est ce qui porte le robot sur la baguette de seuil, hors du coin où il s’est coincé, et en haut de la rampe imprévue. Sur un petit robot cette réserve est souvent inatteignable de toute façon — le frottement s’épuise bien avant les moteurs, donc l’effort réellement transmissible vaut µ fois le poids sur les roues motrices plutôt que quoi que ce soit de la fiche technique.
Le rapport de réduction déplace les deux nombres à la fois
C’est le bouton, et c’est une bascule, pas un cadran :
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Divisez le rapport par deux et vous doublez la vitesse et divisez le couple par deux. Il n’existe aucun réglage qui donne plus des deux à la fois, ni aucune batterie qui s’y substitue — une tension plus haute relève à la fois la vitesse à vide et le couple de blocage, mais elle relève courant et chaleur avec eux, et ne change pas la forme du compromis.
Sur des roues de 65 mm, alimenté en 6 V :
| Motoréducteur | Sortie à vide | Vitesse de pointe | Convient à |
|---|---|---|---|
| TT 1:48 | ~200 RPM | 0.68 m/s | 2RM général, suiveurs de ligne |
| N20 1:100 | ~200 RPM | 0.68 m/s | Même vitesse, bien moins de jeu |
| N20 1:298 | ~65 RPM | 0.22 m/s | Robots prudents, lourds ou grimpeurs |
| N20 1:30 | ~600 RPM | 2.04 m/s | Châssis de course léger seulement |
Si l’arithmétique vous donne une vitesse voulue et un couple inatteignable, le correctif est un rapport plus élevé et une roue plus petite — les deux multiplient le couple au sol.
Le courant que votre driver doit survivre
Dimensionner le couple n’est pas la fin du travail, parce que le nombre que le driver doit survivre n’est pas le courant de marche. C’est le courant de blocage, et vous le rencontrez à chaque démarrage depuis l’arrêt, plus chaque fois qu’une roue se coince contre un mur.
Un motoréducteur TT sous 6 V tire environ 200 mA en marche et autour de 1 A bloqué. Deux d’entre eux font 2 A au pire, en plus de ce que prennent le contrôleur et les capteurs.
- Un L298N tient 2 A par voie, ce qui couvre — mais il brûle environ 2 V dans son étage de sortie en chaleur, donc un pack de 6 V n’apporte qu’environ 4 V au moteur et chaque nombre de la fiche technique diminue d’autant.
- Un TB6612FNG fait le même travail avec des MOSFET à 1,2 A en continu et 3,2 A en crête par voie, et garde les volts qu’un petit pack ne peut pas gaspiller.
Dimensionnez aussi le pack de batteries pour le cas du blocage. Un pack qui s’affaisse sous 2 A fera redémarrer le microcontrôleur en plein déplacement, et le symptôme ressemble exactement à un plantage logiciel.
Vérifiez ceci avant d’acheter
- À quelle tension la fiche technique se rapporte-t-elle ? Le même moteur sous 3 V et sous 6 V a deux droites entièrement différentes. Rapportez le nombre à votre pack réel en charge, pas à son étiquette.
- Ce régime est-il avant ou après le réducteur ? Le régime de l’arbre de sortie est ce qu’il vous faut. Le régime de l’arbre moteur divisé par le rapport est ce que vous obtenez.
- L’arbre convient-il à vos roues ? Un arbre en D de 3 mm et un hexagonal de 4 mm ne sont pas interchangeables, et les adaptateurs ajoutent du jeu.
- Comment allez-vous le fixer ? La disponibilité des supports décide de plus de montages amateurs que le couple.
- Faut-il savoir de combien il a tourné ? Alors achetez dès maintenant la version avec encodeur. L’ajouter après coup est plus dur qu’il n’y paraît.
Quand ça tourne mal
| Symptôme | Généralement |
|---|---|
| Le robot roule sur l’établi, cale sur la moquette | Résistance au roulement sous-estimée ; mesurez C_rr avec un peson |
| Bien lancé, mou au démarrage | Effort d’accélération oublié du budget |
| Les moteurs chauffent après quelques minutes | Fonctionnement près de la puissance max (~50 % du blocage) plutôt qu’au pic de rendement |
| Un moteur bien plus lent que l’autre | Pas le moteur — chute de tension du driver, ou une roue qui frotte sur son support |
| Robot incontrôlablement rapide à 20 % de PWM | Rapport trop bas pour la taille des roues ; toute votre résolution est en bas |
| La carte redémarre dès que le robot démarre | Courant de blocage qui affaisse une alimentation commune ; séparez le rail moteur |
| Le chiffre de couple semble 68× trop beau | Des kgf·cm lus comme des N·m |
Faire cela sur papier sert à ce que ces sept lignes coûtent moins cher à éviter qu’à diagnostiquer. Une fois le moteur choisi, la question suivante est comment le commander sans lui demander un échelon qu’il ne peut pas fournir — c’est le profilage de mouvement — et quelle part du mouvement commandé atteint vraiment la roue, à savoir le jeu du réducteur.
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin