
Tutorial · Intermediário · 35 min
Como escolher um motorredutor CC: torque, RPM e travamento
Dimensione os motores de tração a partir da massa e das rodas do robô: orçamento de força, linha torque-velocidade e o torque de travamento adequado.
Introdução
Um datasheet de motor informa o que o motor faz. Ele não pode dizer o que o seu robô precisa, e essas são perguntas diferentes, respondidas em unidades diferentes — uma em kgf·cm e RPM, a outra em quilogramas e metros por segundo.
Nos primeiros robôs, essa ponte é ignorada com frequência. Você compra o motor que veio no kit e só descobre no carpete se ele era o certo. Isso funciona com frequência suficiente para parecer um método, mas começa a falhar sem aviso assim que o robô fica mais pesado, as rodas ficam maiores ou a superfície deixa de ser uma mesa.
A conta que conecta as duas coisas leva cerca de dez minutos. Esta página percorre o processo inteiro em um robô concreto e depois mostra onde, na linha torque-velocidade do datasheet, a resposta cai — e por que o ponto em que você quer chegar está longe do centro.
Comece pela força, não pelo torque
Um motor é especificado em torque. Um robô é uma massa sobre rodas. A força é a grandeza que conecta os dois, portanto calcule a força primeiro e converta uma única vez, no final.
É preciso vencer três forças, e elas são somadas porque o pior caso ocorre quando as três atuam ao mesmo tempo:
Resistência ao rolamento — as rodas, os mancais e as fibras do carpete se opõem ao movimento durante todo o percurso.
F_roll = C_rr · m · gInclinação — uma faixa de degrau, uma rampa, a soleira de uma porta. Expressa como inclinação percentual:
F_grade = m · g · sin(atan(grade))Aceleração — atingir a velocidade desejada, que é a força que as pessoas esquecem e depois se perguntam por que o robô funciona bem em velocidade constante, mas acelera pouco partindo do repouso.
F_accel = m · aConsidere um robô hobby 2WD típico: 0,8 kg no total (chassi de acrílico, Arduino, placa de driver, quatro pilhas AA, sensores), rodas de 65 mm, velocidade máxima desejada de 0,5 m/s, aceleração de 0,5 m/s², em uma inclinação de 10%, com coeficiente de resistência ao rolamento de 0,05.
| Força | Cálculo | Resultado |
|---|---|---|
| Rolamento | 0,05 × 0,8 × 9,81 | 0,392 N |
| Inclinação (10% ≈ 5,71°) | 0,8 × 9,81 × sin 5,71° | 0,781 N |
| Aceleração | 0,8 × 0,5 | 0,400 N |
| Total | 1,573 N |
C_rr é o número mais impreciso do cálculo. Borracha dura sobre um piso liso fica mais perto de 0,02; rodas de espuma sobre carpete podem chegar a 0,10. Se o resultado ficar próximo ao limite de um motor, não discuta o coeficiente — prenda um dinamômetro de mola ao chassi e puxe o robô em velocidade normal de caminhada. A leitura é F_roll, e o procedimento leva dois minutos.
A força se torna torque no raio da roda
T_total = F · rCom r = 32,5 mm, isso dá 1,573 × 0,0325 = 0,0511 N·m somando todas as rodas motrizes. Como duas rodas dividem esse torque, são 0,0256 N·m para cada uma. Depois divida pela eficiência da caixa de engrenagens — use 0,70 para uma caixa de plástico e 0,85 para uma metálica:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mOs datasheets de equipamentos hobby quase nunca usam N·m, então converta para a unidade que você realmente vai ler:
| Unidade | Multiplicar N·m por | Nosso 0,0365 N·m |
|---|---|---|
| kgf·cm | 10,197 | 0,372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36,5 N·mm |
| oz·in | 141,6 | 5,17 oz·in |
Mais erros de dimensionamento vêm desta tabela do que de qualquer outra parte da física. Um anúncio que diz “1,5 kg·cm” e outro que diz “1,5 N·m” têm valores que diferem por um fator de 68, e ambos aparecem na mesma página de anúncios.
Calcular a velocidade é mais simples
A circunferência da roda é π × 65 mm = 204,2 mm por volta, portanto:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMAgora faça o cálculo no sentido inverso, porque essa é a verificação que detecta a compra inadequada mais comum. Um motorredutor de 1000 RPM — um número que parece “poderoso” em uma página de produto — faz essas mesmas rodas alcançarem 3,40 m/s, ou 12,3 km/h. Um robô seguidor de linha não se beneficia disso. Pior, a parte útil da faixa de PWM fica comprimida no décimo inferior da escala, de modo que cada incremento que o controlador pode comandar representa um grande salto de velocidade e a correção fina se torna impossível.
Para um robô que segue uma linha ou uma parede, ser rápido demais é um problema mais difícil do que ser lento demais.
Onde isso cai na linha torque-velocidade
Um motor CC com escovas, em uma tensão fixa, troca torque por velocidade ao longo de uma linha reta: velocidade máxima com torque zero e velocidade zero com torque de travamento. Dois números do datasheet — RPM sem carga e torque de travamento — definem todo o gráfico.
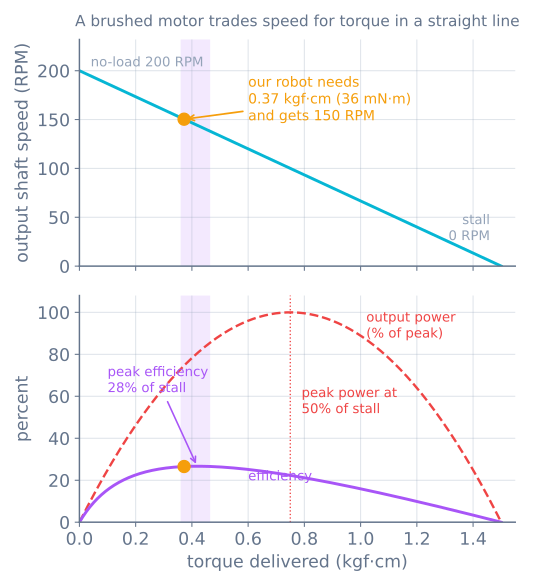
Este é o processo de seleção completo: um motorredutor TT amarelo comum é a peça certa para este robô, e agora você sabe por quê, em vez de escolhê-lo apenas porque veio na caixa.
Por que um quarto do travamento, e não metade
O conselho que você encontra é “dimensione para cerca de um quarto do torque de travamento”. Ele costuma ser apresentado como regra prática, mas não é apenas isso: esse é o ponto em que fica o pico de eficiência, e você pode deduzi-lo.
A corrente aumenta linearmente com o torque, da corrente sem carga I₀ à corrente de travamento I_s, enquanto a velocidade diminui linearmente até zero. A potência de saída é torque × velocidade e a potência de entrada é tensão × corrente; portanto, com x = T / T_stall e k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)Derive a expressão, iguale a zero e o máximo estará em:
x* = −k + √(k² + k)| Corrente sem carga como fração da corrente de travamento | A eficiência atinge o pico em |
|---|---|
| 0,10 | 24,0% do travamento |
| 0,15 | 27,9% do travamento |
| 0,20 | 30,9% do travamento |
Motorredutores hobby ficam nessa faixa, portanto “um quarto a um terço do travamento” é a resposta para praticamente todos eles. A potência de pico, por outro lado, ocorre sempre em exatamente 50% do travamento — e esse é um péssimo ponto de operação. Com metade do torque de travamento, o motor consome continuamente aproximadamente metade da corrente de travamento; quase todo o excedente vira aquecimento I²R nos enrolamentos, e um motor pequeno não tem como dissipar esse calor. Motores dimensionados para potência de pico esquentam e continuam quentes.
A outra metade do argumento é a reserva. Operar a 25% do travamento deixa um fator de quatro em reserva, que é o que faz o robô passar pela faixa de degrau, sair do canto em que ficou encaixado e subir a rampa para a qual você não o projetou. Em um robô pequeno, essa reserva muitas vezes é inalcançável de qualquer forma — a aderência acaba muito antes de a força dos motores se esgotar, portanto a força que você realmente pode entregar é µ vezes o peso sobre as rodas motrizes, e não qualquer valor do datasheet.
A relação da caixa altera os dois números ao mesmo tempo
Este é o parâmetro, e ele funciona como uma gangorra, não como um mostrador:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Diminua a relação pela metade e a velocidade dobra, enquanto o torque cai pela metade. Não existe ajuste que ofereça mais dos dois, nem uma melhoria de bateria que substitua essa escolha — uma tensão maior aumenta a velocidade sem carga e o torque de travamento, mas também aumenta a corrente e o calor, sem mudar a natureza dessa troca.
Em rodas de 65 mm, acionadas a 6 V:
| Motorredutor | Saída sem carga | Velocidade máxima | Adequado para |
|---|---|---|---|
| TT 1:48 | ~200 RPM | 0,68 m/s | 2WD geral, robôs seguidores de linha |
| N20 1:100 | ~200 RPM | 0,68 m/s | Mesma velocidade, muito menos folga mecânica |
| N20 1:298 | ~65 RPM | 0,22 m/s | Robôs que exigem operação cuidadosa, grande carga ou subida |
| N20 1:30 | ~600 RPM | 2,04 m/s | Apenas chassi leve de corrida |
Se a conta fornecer uma velocidade que você quer e um torque que não consegue alcançar, a solução é uma relação maior e uma roda menor — ambas multiplicam o torque disponível no piso.
A corrente que o driver precisa suportar
Dimensionar o torque não é o fim do trabalho, porque o valor que o driver precisa suportar não é a corrente de funcionamento normal. É a corrente de travamento, e o robô a alcança toda vez que parte do repouso, além de toda vez que uma roda trava contra uma parede.
Um motorredutor TT a 6 V consome aproximadamente 200 mA em funcionamento e cerca de 1 A travado. Com dois motores, o pior caso é 2 A, além do consumo do controlador e dos sensores.
- Um L298N suporta 2 A por canal, o que cobre esse caso — mas dissipa cerca de 2 V no estágio de saída sob forma de calor; assim, um conjunto de 6 V fornece cerca de 4 V ao motor, e todos os números do datasheet são reduzidos na mesma proporção.
- Um TB6612FNG faz o mesmo trabalho com MOSFETs a 1,2 A contínuos e 3,2 A de pico por canal, preservando a tensão que um conjunto pequeno não pode desperdiçar.
Dimensione também o pacote de baterias para o caso de travamento. Um conjunto que sofre queda de tensão ao fornecer 2 A pode fazer o microcontrolador reiniciar no meio do movimento, e o sintoma parece exatamente uma falha de software.
Verifique estes pontos antes de comprar
- Para qual tensão o datasheet apresenta os valores? O mesmo motor a 3 V e a 6 V tem duas linhas completamente diferentes. Compare o número com o conjunto real sob carga, não com o rótulo.
- Essa RPM é antes ou depois da caixa? A RPM do eixo de saída é a que você quer. A RPM do eixo do motor dividida pela relação é o que você obtém.
- O eixo cabe nas suas rodas? Um eixo D de 3 mm e uma haste sextavada de 4 mm não são intercambiáveis, e os adaptadores acrescentam folga mecânica.
- Como você vai montá-lo? A disponibilidade de suportes decide mais projetos hobby do que o torque.
- Você precisa saber quanto o motor girou? Então compre a versão com encoder agora. Adaptar uma depois é mais difícil do que parece.
Quando dá errado
| Sintoma | Causa provável |
|---|---|
| O robô se move na bancada e trava no carpete | Resistência ao rolamento subestimada; meça C_rr com um dinamômetro de mola |
| Funciona bem em velocidade, mas demora a partir | Força de aceleração esquecida no orçamento |
| Os motores esquentam depois de alguns minutos | Operação próxima à potência de pico (~50% do travamento), e não ao pico de eficiência |
| Um motor é muito mais lento que o outro | Não é o motor — queda de tensão no driver ou uma roda presa no suporte |
| O robô fica descontroladamente rápido a 20% de PWM | Relação da caixa baixa demais para o tamanho da roda; toda a resolução fica na parte inferior |
| A placa reinicia sempre que o robô começa a se mover | Corrente de travamento derrubando uma alimentação compartilhada; separe o trilho dos motores |
| O valor de torque parece 68× maior do que deveria | kgf·cm lido como N·m |
O objetivo de fazer isso no papel é que todas essas sete falhas são mais baratas de evitar do que de diagnosticar. Depois que o motor for escolhido, a próxima pergunta é como comandá-lo sem solicitar uma mudança brusca que ele não possa entregar — isso é perfil de movimento — e quanto do movimento comandado realmente chega à roda, tema da folga mecânica na caixa de engrenagens.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar