
Tutorial · Intermediário · 25 min
Quão forte um robô pode empurrar: tração e peso
Entenda os limites de força motriz e aderência que definem o empurrão de um robô e por que uma cunha pode valer mais que motores mais fortes.
Dois limites, e apenas um deles é seu
Pergunte quão forte um robô pode empurrar e haverá duas respostas.
Os motores fornecem uma. O torque com o rotor bloqueado dividido pelo raio da roda e multiplicado pelo número de rodas acionadas determina a maior força que o conjunto de acionamento pode aplicar no ponto de contato:
F_motor = n × T_stall / rO contato com o piso estabelece a outra. Por mais forte que a roda empurre, o atrito é o que realmente transmite a força:
F_traction = µ × NN é a carga normal apoiada nas rodas acionadas. O robô só pode exercer a menor das duas forças, e toda a questão de projeto é descobrir qual limite foi atingido.
Onde eles se cruzam
Considere um par de motores com redutor metálico de 6 V, cada um com torque de rotor bloqueado de 0,20 N·m, em rodas de 32 mm:
F_motor = 2 × 0.20 / 0.016 = 25 NVinte e cinco newtons equivalem a cerca de 2,5 kgf — força suficiente para empurrar algo consideravelmente mais pesado que o robô. Agora iguale os dois limites e resolva a massa na qual eles se encontram:
m* = F_motor / (µ × g)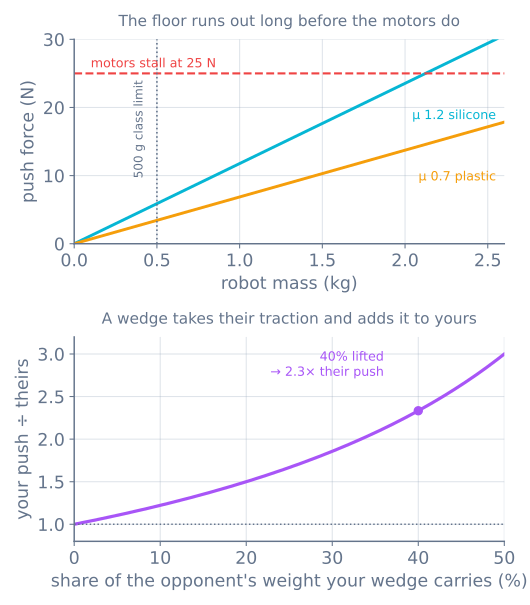
Em silicone (µ ≈ 1,2), o cruzamento é 2,12 kg. Em rodas de plástico duro que acompanham um kit de chassi (µ ≈ 0,7), o cruzamento é 3,64 kg. As duas massas são muito maiores que as de um robô pequeno, e esse único fato reorganiza toda a construção:
Um robô de hobby está sempre limitado pela aderência disponível no contato com o piso. Com 500 g sobre silicone, você obtém 5,9 N de força de empurrão de um conjunto capaz de produzir 25 N. Comprar motores mais fortes não aumenta nenhuma força que você possa utilizar.
É por isso que todo robô de competição é construído no limite de peso
O mini sumo limita um robô a 500 g em uma área de 10 × 10 cm. Leia o painel superior considerando esse limite, e a regra deixa de parecer arbitrária: ela coloca todos os participantes bem no interior da região limitada pela aderência, onde a força de empurrão cresce linearmente com a massa e ninguém escapa gastando dinheiro com motores.
Portanto, o regulamento está realmente dizendo que o peso é o recurso, e as consequências de projeto decorrem diretamente:
- Construa até o limite. Um robô de 400 g está abrindo mão de 20% de sua força de empurrão sem motivo. Lastro é um componente legítimo.
- Coloque cada grama sobre as rodas acionadas. Peso sobre um rodízio livre não produz tração. Um robô de duas rodas equilibrado sobre um suporte deslizante de baixo atrito faz quase 100% de sua massa contribuir para a força de tração; o mesmo robô com um rodízio atrás pode ter apenas 65% da massa apoiada nas rodas acionadas.
- Não adicione uma roda para aumentar a tração. Quatro rodas acionadas compartilham a mesma carga normal total, então
µNnão muda. Você ganha redundância e não perde nada — mas não ganha força de empurrão.
O pneu é a forma mais barata de obter 70%
A diferença entre as duas retas no painel superior é uma escolha de material. Silicone com µ 1,2 contra plástico duro com µ 0,7 oferece 72% mais força de empurrão com a mesma massa, pelo preço de um conjunto de pneus.
Nada mais no robô oferece uma proporção semelhante. Vale ser pouco razoável aqui:
- Silicone ou uretano flexível, não o plástico moldado ou a borracha dura que vêm em um kit.
- Limpe-os. A poeira no pneu forma uma camada fina com µ muito menor, e é por isso que um robô que empurrava bem ontem não empurra hoje. Fita adesiva e álcool, antes de cada execução.
- Uma região de contato larga não aumenta µ, mas espalha a carga e desgasta mais devagar. Ela também arrasta mais durante um giro no lugar, portanto esse é um compromisso real.
Coeficientes acima de 1,0 parecem incorretos para quem aprendeu que o atrito tem um limite — mas não há um limite fixo para µ. Ele é uma razão empírica, e polímeros flexíveis sobre uma superfície dura e limpa realmente podem superar 1.
A cunha vale mais que os motores
Tudo até aqui trata N como a carga normal do próprio robô. Uma cunha que desliza sob o oponente quebra essa suposição em duas direções ao mesmo tempo: a parcela de peso que ela levanta é somada à sua força normal e removida da força normal dele.
Para dois robôs de mesma massa, se sua cunha carregar uma fração f do peso do oponente:
push ratio = (1 + f) / (1 − f)O painel inferior representa essa curva, e ela é íngreme:
| Parcela de peso erguida | Sua força de empurrão ÷ a dele |
|---|---|
| 0% | 1.00 |
| 20% | 1.50 |
| 40% | 2.33 |
| 50% | 3.00 |
Fazer a cunha carregar 40% do peso do oponente mais que dobra a desigualdade, com motores, massa e pneus idênticos. Nenhuma outra alteração disponível se aproxima tanto, e por isso a borda dianteira de um robô de sumo concentra o esforço.
Fazer isso funcionar é um problema de usinagem, não de física:
- A borda de ataque precisa ser mais baixa que a dele. Uma cunha que encontra uma placa plana apenas empurra. Use chapa fina, usinada até formar uma aresta e mantida a uma fração de milímetro do piso.
- Ela precisa manter essa altura sob carga. Uma cunha sobre uma montagem flexível sobe por cima do oponente em vez de passar por baixo e inverte o sinal de todo o cálculo.
- A simetria lhe custa a vantagem. Dois robôs com cunhas idênticas se encontram de aresta para aresta, e nenhum levanta o outro. A única saída é ficar mais baixo, e por isso o confronto se transforma em uma corrida de armas medida em décimos de milímetro.
Centro de massa: baixo e à frente do eixo
Dois efeitos separados, muitas vezes confundidos.
Ficar baixo protege contra ser levantado. A cunha do oponente aplica uma força para cima na borda dianteira; se isso fizer o robô tombar ou apenas passar por baixo depende de quanto a reação precisa percorrer para alcançar seu centro de massa. Um robô alto funciona como uma alavanca entregue ao outro lado.
Ficar à frente sobrecarrega a cunha. A força de reação do empurrão atua para trás na altura do contato e transfere F × h / L do suporte dianteiro para o traseiro ao longo de uma distância entre eixos L. Para uma cunha a 5 mm de altura, com uma distância entre eixos de 70 mm e uma força de 5,9 N, isso equivale a 0,42 N — cerca de 43 g, valor pequeno precisamente porque o contato é baixo. Não é um mecanismo do qual se deva depender, mas significa que um robô cujas rodas motrizes ficam atrás do ponto de contato ganha um pouco mais de força de tração ao empurrar, enquanto um com as rodas à frente perde essa vantagem.
O que uma partida de empurrão custa eletricamente
Um robô que empurra no limite de aderência é um robô cujos motores não conseguem girar. Essa é a definição de rotor bloqueado, e é o estado mais caro para um conjunto de acionamento:
- Corrente de rotor bloqueado sustentada. Esses motores de 0,20 N·m consomem cerca de 1,6 A cada um com o rotor bloqueado; portanto, uma partida de empurrão consome aproximadamente 3,2 A de uma bateria que gasta o restante da rodada perto de 0,5 A.
- A tensão do barramento cai exatamente quando você precisa dela. Este é o mecanismo de queda de tensão em seu pior caso, e um controlador que reinicia no meio do empurrão já perdeu.
- Toda a energia vira calor. Nenhum trabalho mecânico sai do motor; portanto, cada watt é I²R nos enrolamentos. As rodadas de combate são curtas por boas razões.
Dimensione a bateria pela corrente de rotor bloqueado, não pela corrente média, e selecione o circuito de acionamento do motor com o mesmo critério.
Meça em dez minutos
Com dois números e uma balança de bagagem, você saberá qual limite o robô atingiu.
O número de atrito. Segure o robô parado com os motores desligados, prenda a balança a ele e puxe horizontalmente até ele deslizar. A leitura dividida pelo peso do robô é o seu µ. Faça o teste na superfície real — uma arena de competição, o piso da sua cozinha e uma bancada de oficina são três materiais diferentes.
O número da força motriz. Bloqueie as rodas contra algo imóvel, comande marcha para a frente com potência total e puxe a balança para trás até o robô se mover. Essa leitura é F_motor, medida em vez de interpolada a partir de uma folha de especificações em que você confia apenas parcialmente.
O menor dos dois é o limite efetivo do robô. Se a diferença for de cerca de 20%, você tem um projeto bem equilibrado. Se a força de tração for um quarto da força motriz, como ocorrerá em um robô pequeno, cada grama adicional, cada troca de pneu e cada milímetro de cunha valerá mais do que qualquer melhoria possível no conjunto de acionamento.
Quando dá errado
| Sintoma | Normalmente |
|---|---|
| As rodas giram, mas o robô não se move | Limitado pela aderência no contato — a resposta normal. Adicione massa ou troque os pneus |
| Os motores travam completamente, mas as rodas não giram | Limitado pela força motriz: caso raro, indica uma redução grande demais |
| Empurrou bem ontem, mas não hoje | Poeira ou película de óleo nos pneus; limpe antes de cada execução |
| É empurrado para trás apesar de ganhar as largadas | A cunha do oponente entrou sob a sua — o problema é altura, não potência |
| A frente levanta ao empurrar | Ponto de contato alto demais para a distância entre eixos ou centro de massa muito atrás |
| Reinicia durante um empurrão | Corrente de rotor bloqueado derrubando a tensão do barramento — veja o orçamento de energia |
| As rodas giram apenas na aceleração | Não é um problema de empurrão — é um degrau comandado. Use um perfil de movimento |
O tema consistente é que, em um robô pequeno, os números relevantes são todos mecânicos. O conjunto de acionamento tem capacidade de sobra, e escolher o motor depende muito mais da velocidade e do consumo de corrente do que da força de empurrão.
Depois que o robô consegue empurrar, a próxima restrição é conseguir parar — o mesmo coeficiente de atrito que define sua força de empurrão também define sua distância de parada na borda, e a construção do mini sumo reúne as duas.
A roda que perde 29% da aderência antes de você começar
Um conjunto de acionamento quebra a aritmética acima, e vale saber em que direção. Uma roda mecanum transmite força ao longo do eixo de seu roletor, a 45° em relação à direção em que rola. O atrito ainda limita todo o vetor de força a μN — mas somente a componente ao longo da direção de rolamento empurra o robô. Portanto, a força útil por roda é:
F_useful ≤ μN / √2 ≈ 0.71 μNUma base omnidirecional começa, assim, uma partida de empurrão com 71% da aderência que o mesmo robô teria em rodas comuns, antes de considerar que a borracha dos roletores normalmente oferece menos aderência que um pneu. E o truque do lastro deixa de funcionar: a massa se cancela no termo μg/√2, de modo que adicionar peso compra mais aderência e mais inércia na mesma proporção exata.
Toda a decisão de projeto se resume a uma linha — se empurrar é o objetivo, não compre movimento lateral. Compare os conjuntos de acionamento.
O mesmo argumento de μN surge novamente na outra extremidade do robô, onde o contato é uma ponta de dedo em vez de um pneu — e ali o limite de atrito deixa de ser um número e se torna uma forma que você pode desenhar. Isso é atrito, fechamento de força e por que dois contatos são uma aposta.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar