
Componente · Chassi
Chassi de robô 2WD
O chassi 2WD é a plataforma onde se fixam motores, rodas, rodinha e placas. Como escolher um e por que o 2WD é melhor que o 4WD para um robô iniciante.
O que é
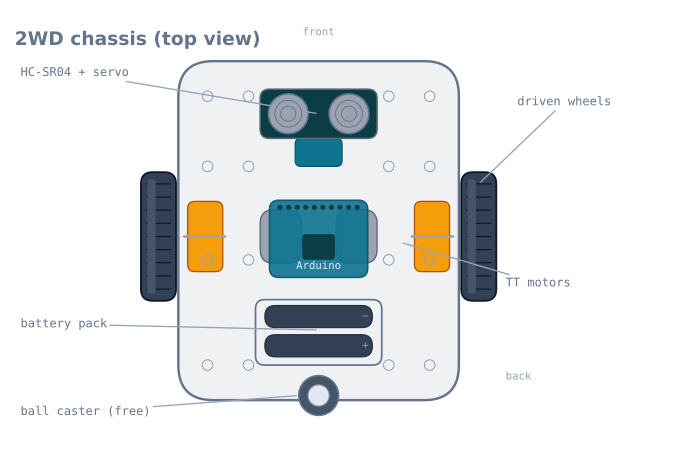
O chassi é o corpo do robô—a plataforma plana que transporta todo o resto. Um chassi 2WD (“tração em duas rodas”) acomoda duas rodas motrizes, cada uma em seu motorredutor TT, e uma única rodinha de rolamento livre para equilíbrio. Acrescente uma bateria, uma placa de driver de motor e um controlador, e a plataforma se transforma em um robô que anda para a frente e faz curvas.
Parece a parte sem graça, mas o chassi decide, mesmo sem chamar atenção, como o robô inteiro se comporta: onde fica o peso, como ele gira e de onde os sensores conseguem enxergar.
Como funciona
Uma base 2WD faz a direção por tração diferencial: não há volante, portanto o robô gira ao acionar suas duas rodas em velocidades diferentes. As duas rodas para a frente na mesma velocidade levam o robô em linha reta; desacelerar ou inverter uma delas faz o robô curvar ou girar no lugar. A rodinha livre apenas desliza e mantém a plataforma nivelada—não transmite força motriz nem responde pela direção. A matemática que converte as velocidades das rodas em movimento está na odometria de tração diferencial.
Como as duas rodas motrizes ficam na mesma linha do eixo, o robô gira em torno do ponto central entre elas. Colocar a rodinha atrás e o sensor na frente torna essa rotação previsível.
Quando usar
Um chassi 2WD é a base certa para praticamente qualquer primeiro robô: robôs seguidores de linha, robôs que desviam de obstáculos e robôs de labirinto começam aqui. Ele mantém a parte mecânica simples para que você possa concentrar os esforços na detecção e na malha de controle.
Escolha outra opção quando o robô precisar transportar carga real, subir ou passar por terreno irregular—nesse caso, um chassi 4WD ou com esteiras, usando motorredutores de engrenagem metálica, justifica o custo e a complexidade extras.
Escolha e fixação
- Comece com 2WD, não 4WD. Uma única rodinha evita o raspamento das quatro rodas fixas e torna a virada no lugar mais precisa.
- Mantenha o peso sobre as rodas motrizes. A aderência vem da carga sobre os pneus; um robô pesado na frente faz as rodas patinar. Monte a bateria perto da linha do eixo.
- Mantenha a área frontal livre. Reserve o encaixe frontal para o sensor ultrassônico e seu servomotor, instalados em posição baixa e sem obstruções, para que nada bloqueie o feixe.
- Afaste os cabos das rodas. Prenda os fios dos motores e sensores de modo que não possam se prender a um pneu giratório—uma falha surpreendentemente comum na primeira execução.
A geometria que decide o comportamento do robô
Três medidas do chassi determinam quase tudo sobre como o robô montado se comporta. Meça essas medidas e anote—todo código de navegação precisa delas.
| Medida | Valor típico | O que controla |
|---|---|---|
| Entre-eixos (largura de via, centro de uma roda ao centro da outra) | 130–160 mm | A taxa de giro para uma dada diferença entre as velocidades das rodas |
| Diâmetro da roda | 65 mm | A distância por contagem do encoder e a velocidade máxima |
| Posição da rodinha (atrás do eixo) | 80–120 mm | A estabilidade e o quanto a rodinha raspa durante uma curva |
O entre-eixos é a medida que ninguém faz, mas sempre precisa:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Para um entre-eixos de 140 mm, uma rotação de 90° faz cada roda percorrer
pi × 140 / 4 = 110 mm em direções opostas. Se houver um erro de 10 mm no entre-eixos, todas as
curvas terão um erro de 7%—o que parece um controlador mal ajustado, mas na verdade é um problema
de medição.
Meça até o centro da região de contato do pneu, não até a parte externa das rodas ou os furos de fixação dos motores. Em uma roda de 65 mm com pneu de 25 mm de largura, isso representa 25 mm de diferença entre as medidas de fora a fora e de centro a centro, e 25 mm em um entre-eixos de 140 mm equivalem a 18%.
Distribuição de peso
A aderência é proporcional à carga sobre os pneus motrizes, e um chassi 2WD distribui essa carga conforme você fixa as peças.
| Disposição | Carga nas rodas motrizes | Resultado |
|---|---|---|
| Bateria sobre o eixo | ~85% | Melhor aderência e pivôs limpos |
| Bateria no centro da plataforma | ~65% | Adequado |
| Bateria na frente, perto da rodinha | ~40% | As rodas patinam; o robô acelera mal |
| Bateria atrás da rodinha | Pode levantar as rodas motrizes | O robô gira sobre a rodinha e não sai do lugar |
A bateria costuma ser o item único mais pesado, muitas vezes mais pesado do que todo o restante somado, portanto a posição da bateria é a distribuição de peso. Monte-a sobre ou pouco à frente da linha do eixo—à frente, porque a rodinha está atrás, e você quer que a plataforma se apoie nela, em vez de ficar oscilando.
Há uma exceção que vale conhecer. Um robô que precisa empurrar—um minissumo, por exemplo—quer o máximo de peso possível sobre as rodas motrizes, até o ponto em que a rodinha quase não toca o solo. Um robô que precisa seguir uma linha com precisão quer o oposto: estabilidade e previsibilidade, com a matriz de sensores mantida em altura constante, algo que um chassi oscilante não oferece.
Onde montar os sensores
| Sensor | Posição | Por quê |
|---|---|---|
| Matriz de sensores de refletância infravermelha | Frente, 3–8 mm acima do piso, à frente do eixo | A altura define o contraste; a posição frontal dá ao controlador mais tempo de reação |
| Sensor ultrassônico | Frente, tão alto quanto possível e sem obstruções | Se for montado baixo, o cone encontrará a própria plataforma |
| Chaves de colisão | Atrás de uma carenagem envolvente, à esquerda e à direita | Duas, para o robô saber para qual lado virar |
| IMU | Perto do centro de giro, com montagem rígida e nivelada | Longe do centro de giro, ela lê aceleração centrípeta como inclinação |
| Bateria | Sobre o eixo | Aderência — veja acima |
O posicionamento da IMU é o mais sutil. Um acelerômetro montado bem à frente do centro de giro sofre aceleração centrípeta durante uma curva, e um filtro complementar interpretará isso como inclinação. Montá-la sobre a linha do eixo minimiza o efeito.
A altura do sensor ultrassônico importa mais do que o esperado: com um cone cujo ângulo de meia abertura é de 15°, um sensor montado 40 mm acima da plataforma e voltado para a frente começará a enxergar a própria plataforma a cerca de 150 mm de distância—e indicará um obstáculo permanente que é o próprio robô.
O problema da rodinha
A rodinha de rolamento livre é a peça mais barata do chassi e a fonte mais comum de erros de direção aparentemente inexplicáveis.
Uma rodinha giratória precisa girar para assumir a nova direção sempre que o robô muda de sentido e, enquanto faz isso, arrasta lateralmente. Esse arrasto é uma força aplicada a um canto do robô, que o desvia do curso—e acontece a cada mudança de direção, portanto o erro é sistemático, não aleatório. Isso aparece como um robô que segue bem uma linha reta, mas erra as curvas de forma consistente.
Uma rodinha de esfera não tem essa parte giratória e rola em qualquer direção. Ela é pior sobre tapete, onde a esfera afunda, e melhor em pisos lisos.
| Tipo de rodinha | Piso liso | Tapete | Mudanças de direção |
|---|---|---|---|
| Rodinha de esfera | Excelente | Ruim — a esfera afunda | Sem raspagem lateral |
| Rodinha giratória | Boa | Boa | Raspa a cada mudança |
| Sapata (domo liso) | Boa | Razoável | Sem raspagem lateral, mas acrescenta atrito |
| Segunda rodinha (4 pontos) | Oscila, a menos que esteja perfeitamente nivelada | Ruim | Evite em uma plataforma 2WD |
Duas observações práticas. Uma rodinha, não duas — três pontos de contato definem um plano e sempre são estáveis, enquanto quatro pontos em uma plataforma rígida fazem o chassi tombar. E, se o robô precisar dar ré, uma rodinha giratória precisa virar 180° antes, o que desvia brevemente o robô; robôs que recuam de obstáculos de maneira confiável derivam por esse único motivo.
Armadilhas de montagem
Estes são os problemas que mais consomem tempo na primeira montagem.
Monte os motores antes de qualquer outra coisa. Depois que a plataforma fica cheia, eles são mais difíceis de alcançar, e em quase todos os kits os parafusos ficam presos entre o motor e a plataforma.
Verifique se as rodas estão alinhadas. Uma roda encaixada torta—facilíssimo com o furo em duplo D—gira de forma irregular, o que altera o raio efetivo de rolagem a cada volta. O robô então serpenteia com uma frequência ligada à rotação da roda, como se o controlador estivesse oscilando.
Afaste os cabos das rodas primeiro, não por último. Prenda os cabos com presilhas passando pela grade de fixação da plataforma antes que ela fique lotada. Um fio de motor que alcança um pneu giratório é cortado em segundos, uma das falhas mais comuns na primeira execução.
Mantenha o filme protetor do acrílico até terminar a montagem. Ele risca facilmente e também evita que a furadeira lasque as bordas dos furos de fixação.
Não aperte o acrílico demais. Sob carga, ele trinca ao redor dos furos, especialmente nos suportes dos motores, onde há vibração. Use anilhas de náilon e aperte com a força dos dedos mais um quarto de volta.
Solução de problemas
| Sintoma | Causa provável | Solução |
|---|---|---|
| As rodas giram, mas o robô mal se move | O peso não está sobre as rodas motrizes | Mova a bateria para trás, sobre o eixo |
| O robô desvia consistentemente para o mesmo lado | Motores diferentes ou roda torta | Faça um ajuste no programa; verifique o alinhamento das rodas |
| Serpenteia com frequência constante | Uma roda gira de forma irregular | Reencaixe-a no eixo de duplo D |
| As curvas são sempre curtas demais ou longas demais | Entre-eixos medido incorretamente | Meça até os centros da região de contato |
| Segue reto, mas erra as curvas | Arrasto da rodinha giratória | Use uma rodinha de esfera ou compense o efeito |
| Desvia ao dar ré | A rodinha gira 180° | Esperado com uma rodinha giratória; pause brevemente antes de dar ré |
| Fio do motor rompido | Cabo passando perto de um pneu | Prenda os cabos pela grade da plataforma, longe das rodas |
| O chassi tomba | Duas rodinhas ou plataforma irregular | Use somente uma rodinha |
| As leituras dos sensores mudam ao passar por solavancos | Suporte do sensor flexiona | Monte-o rigidamente; a flexão altera a altura sobre o solo |
2WD ou outra opção?
| Disposição | Direção | Aderência | Complexidade | Melhor para |
|---|---|---|---|---|
| 2WD + rodinha | Gira no lugar com limpeza | Equivalente a duas rodas | A mais baixa | Robôs seguidores de linha, robôs de labirinto, primeiras montagens |
| 4WD (quatro rodas fixas) | Raspa muito nas curvas | A melhor | Baixa mecanicamente, mais difícil de controlar | Terreno irregular, empurrão |
| Esteiras | Raspa continuamente | Excelente | Média | Obstáculos, superfícies soltas |
| Ackermann (direção de carro) | Não gira no lugar; precisa de um raio de giro | Equivalente a duas rodas | A maior | Dinâmica realista de veículos |
| Omni / mecanum | Move-se lateralmente sem girar | Ruim — 71% de uma roda comum | Alta: quatro motores, quatro encoders | Movimento holonômico em espaços planos e limpos |
Comece com 2WD, e o motivo é a odometria, não a mecânica. A tração diferencial em duas rodas com uma rodinha livre tem um modelo cinemático limpo: as rodas rolam sem raspar, portanto as contagens dos encoders são convertidas em posição apenas com os erros esperados. Um chassi 4WD com quatro rodas fixas precisa raspar a cada curva, porque as rodas de cada lado percorrem arcos diferentes sendo obrigadas a girar à mesma taxa—portanto sua odometria já fica errada na primeira curva, de uma forma difícil de modelar.
Isso torna o 2WD não apenas o ponto de partida mais simples, mas o correto para aprender: é a disposição em que a odometria de tração diferencial realmente funciona.
Explore o grafo
Usado nestas montagens
Projetos, caminhos de aprendizagem e simuladores que incluem Chassi de robô 2WD.
- ProjetoConstrua um carro-robô para celular via Bluetooth ou Wi-Fi
- ProjetoConstrua um micromouse para resolver labirintos
- ProjetoConstrua um robô autoequilibrador com MPU6050 e PID
- ProjetoConstrua um robô com desvio de obstáculos
- ProjetoConstrua um robô de cobertura que percorre todo o ambiente
- ProjetoConstrua um robô mini sumo: preensão, cunha e detecção de borda
- ProjetoConstrua um robô ROS 2 que vê e segue até um marcador
- ProjetoConstrua um robô seguidor de linha com um microcontrolador 8051
- ProjetoConstrua um robô seguidor de linha: do simulador à pista real
- ProjetoConstrua um rover GPS de pontos de passagem que dirige sozinho
- ProjetoSolucionador de labirintos de linhas com memória de rota LSRB
Comparar
Alternativas
Perguntas
Perguntas frequentes sobre Chassi de robô 2WD
O que é um chassi de robô 2WD?
Um chassi de robô 2WD é uma plataforma plana com suportes para duas rodas motrizes e uma rodinha de rolamento livre, além de espaço para motores, bateria e placas. É o corpo mecânico de um carro robô iniciante—tudo o mais é fixado nele.
Para um robô iniciante, 2WD ou 4WD é melhor?
Comece com 2WD. É mais barato, mais simples de conectar e gira no próprio lugar por meio da tração diferencial, com uma única rodinha para equilíbrio. Um chassi 4WD tem mais aderência, mas suas rodas fixas rasparam lateralmente a cada curva, o que complica a direção e consome mais bateria.
Que rodas um chassi 2WD usa?
Quase sempre rodas de borracha de 65 mm com furo em duplo D, que se encaixa por pressão no eixo de duplo D de um motorredutor TT. O pneu de borracha oferece aderência; o plano do furo impede que a roda patine no eixo.
Onde ficam os sensores em um chassi 2WD?
Na borda frontal. A maioria das plataformas tem uma ranhura ou área frontal para um sensor ultrassônico ou IR, em uma posição baixa e voltada para a frente. Em um robô que desvia de obstáculos, monte o HC-SR04 ali sobre um pequeno servomotor para que ele possa fazer uma varredura à esquerda e à direita.
Leitura complementar